Robot ABB
RoboDK supporta tutti i robot ABB programmati in linguaggio RAPID, inclusi i file PRG e MOD (controller IRC5, S4 e S4C). Questa documentazione è basata sul controller ABB IRC5.
RoboDK gestirà automaticamente la suddivisione dei programmi robotici di grandi dimensioni in base al post-processor selezionato.
Le seguenti sezioni mostrano operazioni tipiche eseguite con un teach pendant di un robot ABB, ad esempio per preparare un nuovo programma per robot in RoboDK e trasferirlo al robot.
Trasferisci un Programma Robot
Segui questi passi per caricare un modulo di programma (file MOD) da una chiavetta USB al controller del robot ABB IRC5.
1.Seleziona ABB➔Program editor
2.Seleziona Modules, in cima allo schermo
3.Seleziona File➔Load module (se si sta iniziando un nuovo progetto, non è importante se il program pointer / PP viene perso)
4.Seleziona il file MOD dalla chiavetta USB
5.Seleziona OK
Inizia un Programma Robot
Segui questi passi per iniziare uno specifico programma robot nel controller ABB IRC5.
1.Cambia lo switch del controller in modalità manuale. Il messaggio "Manual" dovrebbe apparire nella barra dei menu superiore.
2.Seleziona: ABB➔Program editor➔Debug➔PP to routine
3.Seleziona il programma generato da RoboDK. A seconda del post-processor utilizzato, la routine Main potrebbe essere già presente nel modulo.
4.Tieni premuto il tasto "uomo morto" sul teach pendant se stai operando in modalità manuale. Il messaggio "Motors On" come stato del robot dovrebbe essere visibile, come anche la luce arancione del robot dovrebbe esser accesa
5.Seleziona il pulsante play sul teach pendant per iniziare il programma

Recupera il TCP
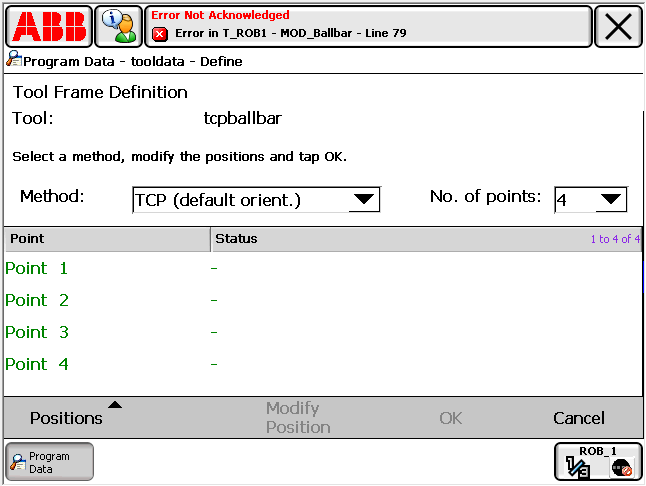
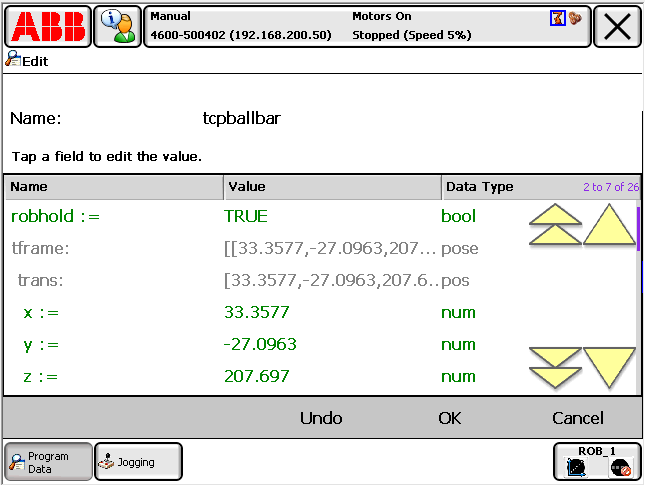
I prossimi passaggi permettono di creare o modificare gli utensili del robot (TCP, conosciuti anche come tooldata nella programmazione di robot ABB):
1.Seleziona ABB➔Program data➔tooldata (doppio click)
2.È ora possibile creare o modificare le variabili esistenti dell'utensile
3.Una volta definito l'utensile, è possibile ottenere i valori X,Y,Z del TCP
Trasferisci programmi tramite FTP
I programmi possono essere facilmente trasferiti tramite FTP da RoboDK per i robot ABB:
1.Clicca con il tasto destro sul robot in RoboDK
2.Seleziona Connetti a robot...
3.Inserisci l'IP del robot
4.Inserisci il percorso remoto FTP.
Il percorso completo può esser ottenuto dal teach pendant o utilizzando FileZilla FTP Client.
5.Inserisci le credenziali FTP (anonimo di default)
Una volta che il programma RoboDK è pronto per esser inviato al robot:
1.Clicca con il tasto destro su un programma in RoboDK
2.Seleziona Invia programma a robot (Ctrl+F6)
Ciò genererà il programma e proverà a trasferirlo al controllore del robot. Una finestra comparirà mostrando se il trasferimento FTP è stato completato o no


Quando i programmi sono trasferiti tramite FTP "al volo" devono essere caricati utilizzando la programmazione RAPID dal lato robot. Il seguente esempio eseguirà il programma main_RoboDK da un modulo chiamato MOD_Pick_and_place:
MODULE RoboDK_FTP_Run_Program
! Enter the path to a folder with write access rights. Example:
CONST string PATH_ROBODK := "/hd0a/robot-serial-num/HOME/RoboDK";
PERS string ftp_program_loaded := "";
PROC Main()
FTP_Run_Program;
ENDPROC
PROC FTP_Run_Program()
var num module_id := -1;
WHILE module_id <= 0 DO
TPErase;
TPReadNum module_id, "Enter the program to run. For example: to run Prog2 in Module Prog2.mod type 2.";
ENDWHILE
FTP_Run_Program_ID(module_id);
ENDPROC
PROC FTP_Run_Program_ID(num module_id)
VAR string path_module := "";
VAR string mod_to_unload;
IF module_id <= 0 THEN
RETURN;
ENDIF
path_module := PATH_ROBODK + "/Prog" + NumToStr(module_id, 0) + ".mod";
IF StrLen(ftp_program_loaded) > 0 THEN
mod_to_unload := ftp_program_loaded;
ftp_program_loaded := "";
UnLoad mod_to_unload;
ENDIF
Load path_module;
ftp_program_loaded := path_module;
TPWrite "Starting program: " + path_module;
! call the main program from the module sent and loaded
! %"main_RoboDK"%;
! call the numbered program (it should have the same effect)
%"Prog"+NumToStr(module_id,0)%;
TPWrite "Program completed";
ENDPROC
ENDMODULE
Driver RoboDK per ABB
È possibile stabilire una connessione online tra RoboDK e il robot ABB per muovere il robot automaticamente da un PC connesso utilizzando RoboDK. Ciò permette di utilizzare l'opzione di RoboDK Run on robot per la programmazione online e il debug. La connessione può essere stabilita tramite una connessione Ethernet (TCP/IP) o una connessione seriale (RS232).
Una connessione fra RoboDK e il robot ABB può esser stabilita per muovere il robot in automatico da un PC connesso utilizzando RoboDK. Ciò permette di utilizzare l'opzione di RoboDK Run on robot per programmazione online e debug. La connessione può esser stabilita tramite una connessione Ethernet standard (TCP/IP).
1.Seguire questi passaggi per configurare il driver RoboDK per robot ABB:
2.Trasferire il file RoboDK_Driver.mod e RoboDK_COM.mod sul robot (tramite chiavetta USB, FileZilla, o RoboStudio). Dovrebbero esser utilizzati come task principale.
3.Scaricare i file del driver MOD per ABB dall'area clienti. Caricare il modulo RDK_DriverSocket.mod sul robot (tramite chiavetta USB, trasferimento FTP o ABB RobotStudio). Deve essere utilizzato come task principale e questo modulo contiene già la chiamata al programma Main. In alternativa, utilizzare il modulo RDK_DriverSerial.mod se si preferisce utilizzare la connessione RS232. Seguire questi passaggi sul teach pendant ABB per caricare il programma dal teach pendant:
a.Selezionare ABB➔Program Editor
b.Selezionare Tasks and Programs (in alto)
c.Selezionare Show Modules (in basso)
d.Selezionare File➔Load Module… (selezionare YES per perdere il program pointer)
e.Selezionare il file mod, quindi selezionare OK.
f.Eseguire il programma Main (il programma Main si trova in RoboDK_Driver.mod).
4.Nota: Potrebbe essere necessario aggiornare la variabile IP del robot se si utilizza il modulo RDK_DriverSocket.mod (riga 37):
CONST string SERVER_IP := "192.168.125.1";
La porta di comunicazione predefinita per il programma fornito è la 2000, ma può anche essere modificata.
La porta di comunicazione di default fornita per il programma è la 2000 ma può anche essere modificata.


