Guide lineari
Poiché il sistema di riferimento di base del robot PreciseFlex non è posizionato sulla base fisica del robot, sono necessari degli offset specifici tra i robot PreciseFlex e le guide lineari PreciseFlex.
Guida lineare Brooks PreciseFlex - configurazione a 0 gradi:
a.Brooks PreciseFlex 400: [118, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [118, 0, 62.6, 0, 0, 0]
Guida lineare Brooks PreciseFlex - configurazione a -90 gradi:
a.Brooks PreciseFlex 400: [101.6, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [101.6, 0, 62.6, 0, 0, 0]
La guida lineare deve essere sincronizzata affinché il post-processor tenga conto della posizione dell'asse. Per maggiori informazioni, consulti la sezione https://robodk.com/doc/en/General.html#SyncAxes.
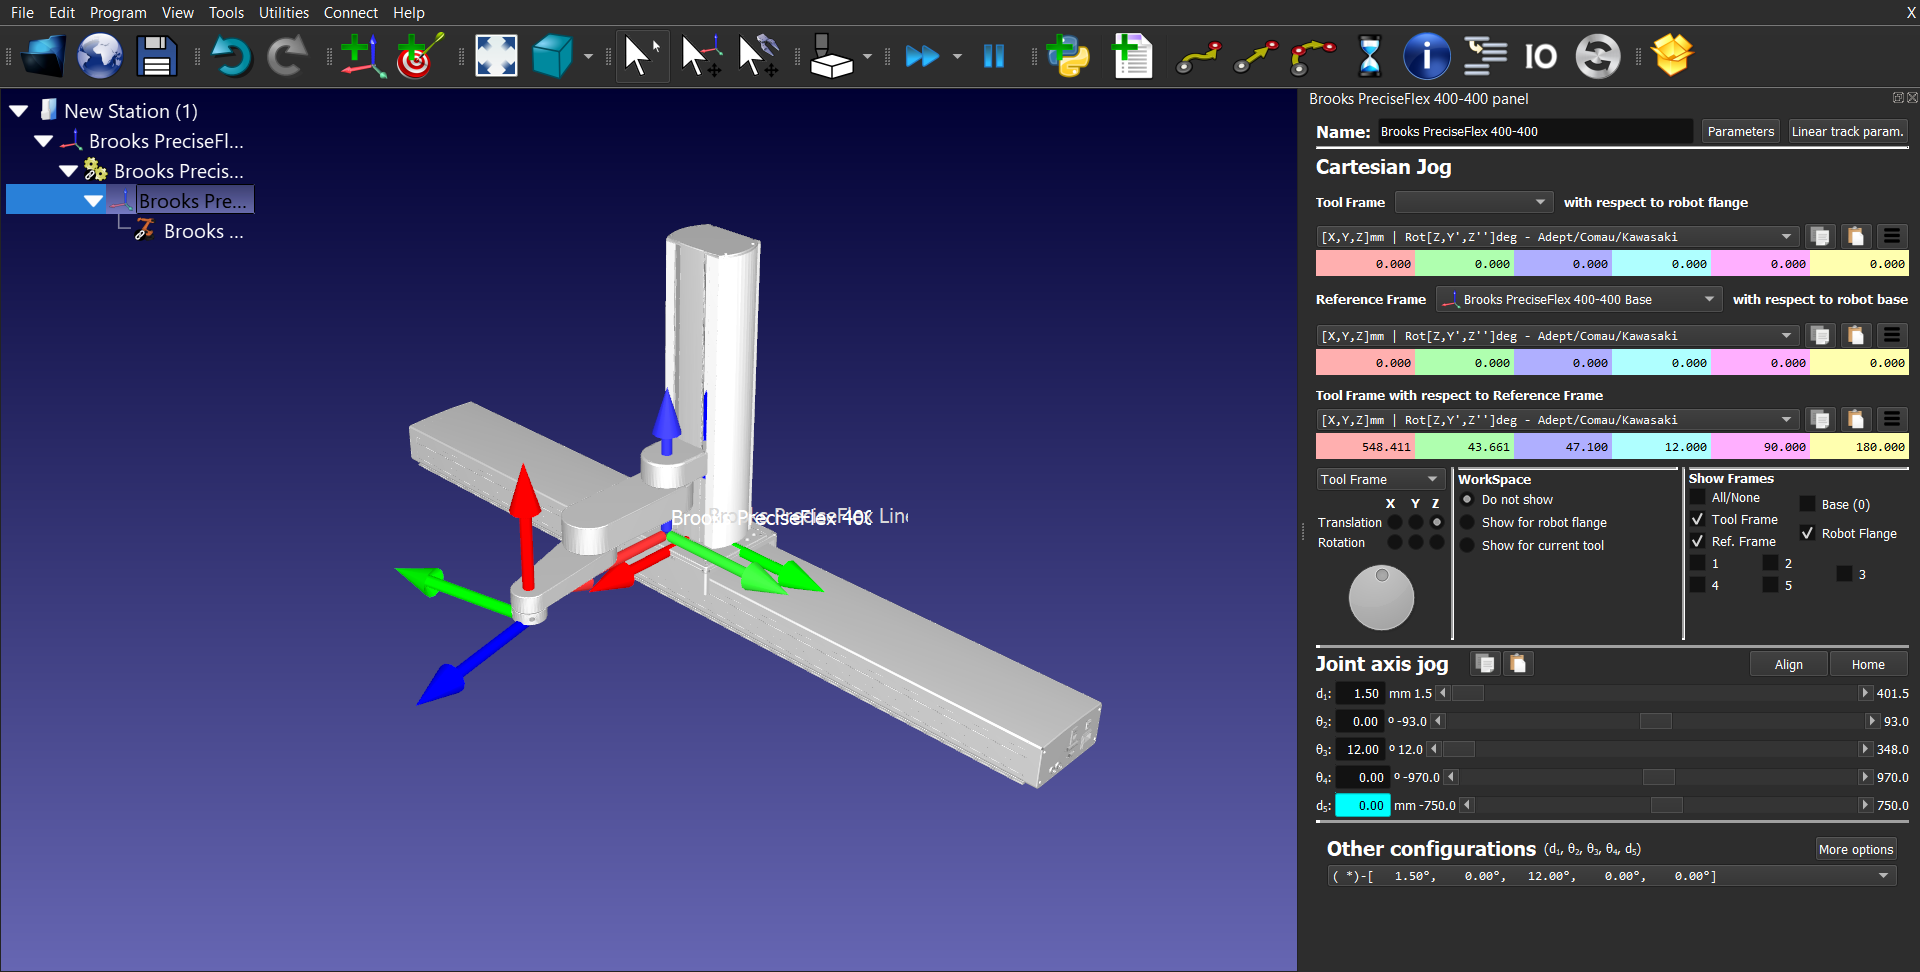
Di seguito è riportata un'immagine che mostra un robot PreciseFlex 400 montato su una guida lineare da 1 m (in configurazione a 0 gradi) e il sistema di riferimento definito come sistema di riferimento globale del robot.
Per salvare correttamente i bersagli nel sistema di riferimento globale del robot e utilizzarli successivamente in un progetto GPL creato tramite il post-processor, l'utente deve definire un nuovo sistema di riferimento. Questo deve essere definito rispetto al sistema di riferimento della stazione, utilizzando gli stessi offset impiegati in precedenza tra la base del robot e la guida lineare (come indicato sopra). I bersagli devono essere definiti rispetto a questo sistema di riferimento.
Dopo aver generato il progetto GPL, apra il file Main.gpl con un qualsiasi editor di testo e commenti la riga in cui è definito il sistema di riferimento di base del robot:


