Verifica della cinematica del robot
È necessario assicurarsi che le dimensioni del robot (ad esempio, le lunghezze dei bracci e gli offset) corrispondano esattamente a quelle del robot reale, poiché possono variare a seconda della versione del robot. Segua questi passaggi per verificare se i parametri DH del Suo robot RoboDK corrispondono al Suo robot FAIRINO reale.
1.In RoboDK, apra il pannello del robot e faccia clic su «Parametri».
2.Esamini la tabella dei parametri DH (lunghezze dei bracci a, offset d e offset angolari dei giunti theta).
3.Confronti questi valori con i disegni meccanici ufficiali e i parametri riportati nelle impostazioni del controller FAIRINO per evitare imprecisioni di posizione tra la simulazione offline e la cella reale.
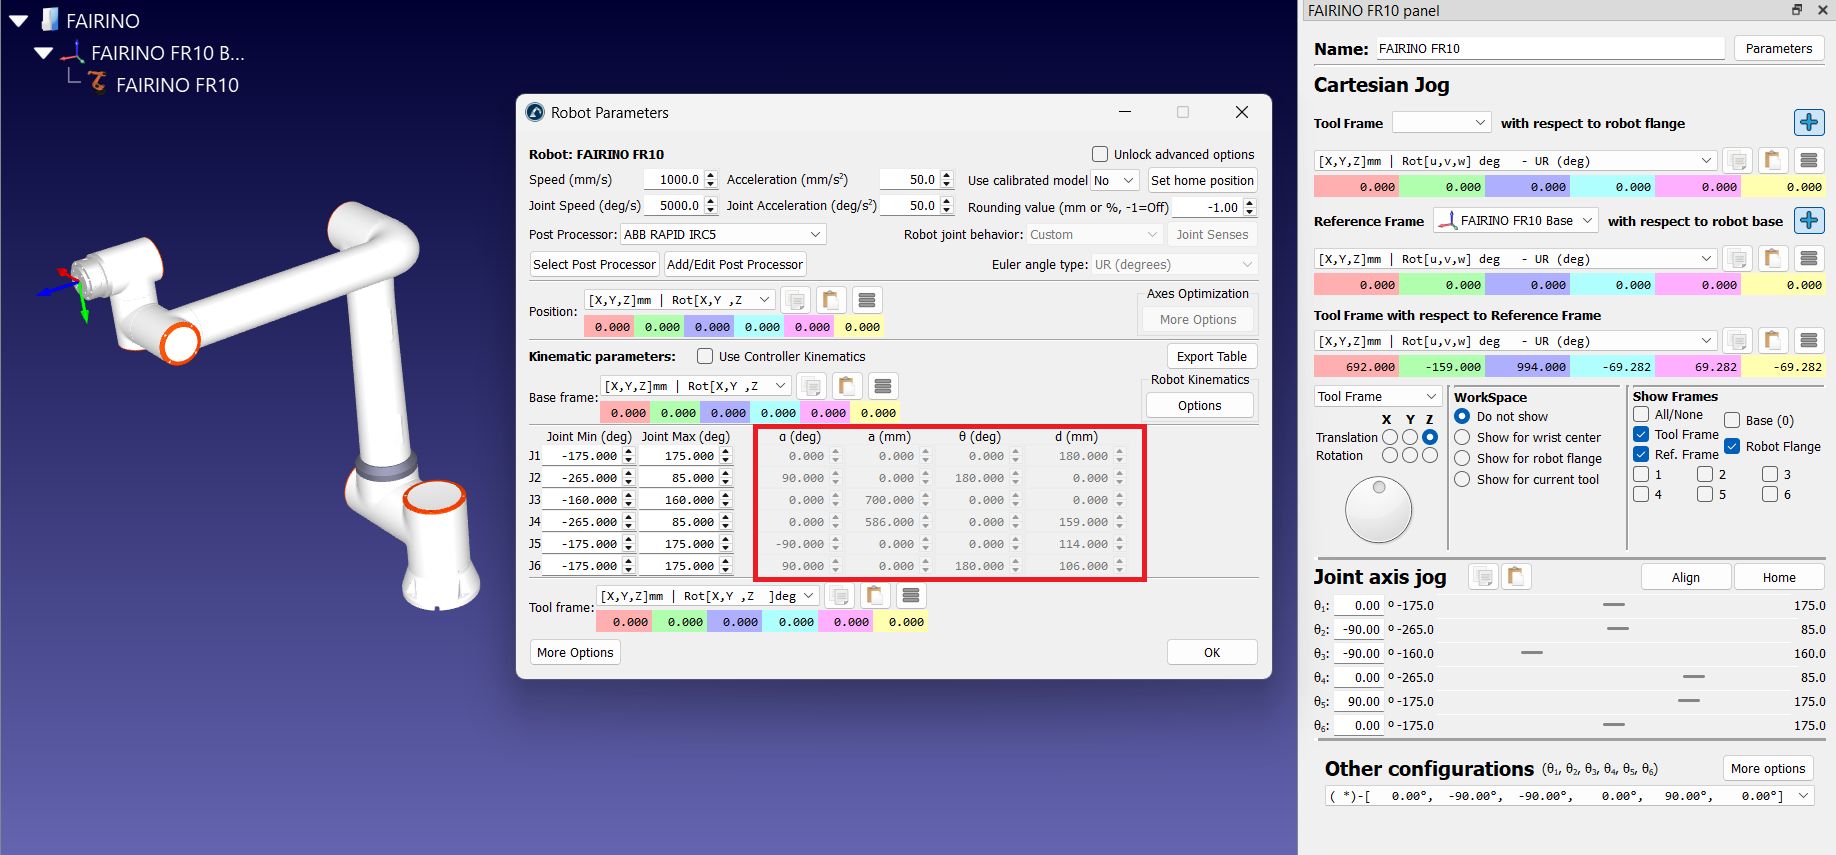
È inoltre possibile confrontare le coordinate cartesiane del punto zero della flangia (noto anche come “utensile nullo”) per valori simili dei giunti. Questo rappresenta un buon punto di partenza per il confronto.


