Robot Fanuc
Questa sezione della documentazione fornisce una panoramica delle operazioni tipiche che utilizzano un robot Fanuc per preparare un nuovo programma in RoboDK e trasferirlo al robot.
RoboDK supporta tutti i controller dei robot Fanuc a partire da RJ2, inclusi RJ3, R-30iA e R-30iB. Questa documentazione è basata sul controller Fanuc R-30iA.
Trasferisci un Programma Robot
Per caricare un programma da una chiavetta USB, è necessario seguire questi passaggi:
Dobbiamo seguire questi passaggi per caricare un programma dalla chiavetta USB:
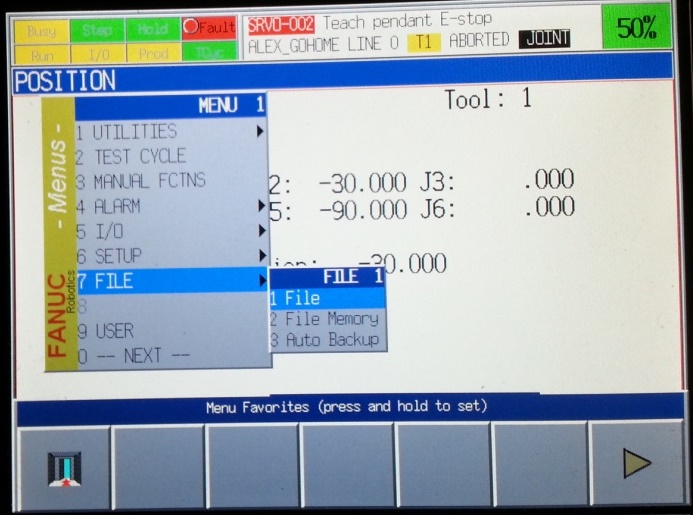
1.Seleziona Menu➔File
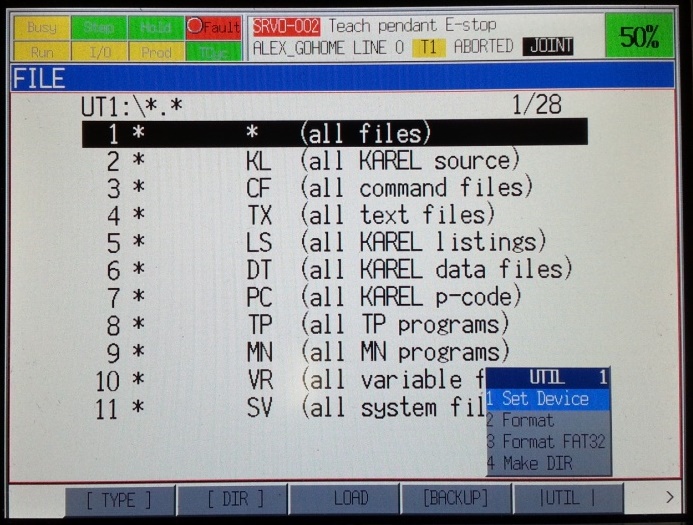
2.Seleziona Utilities➔Set device➔USB
3.Seleziona DIR
4.Seleziona il programma TP o LS dalla chiavetta USB (per esempio BALLBARTEST.TP)
Ciò salverà automaticamente il file nella memoria FR del controller
5.Seleziona il programma nella memoria FR e seleziona LOAD (tramite pulsante a schermo)
Seleziona: DATA➔Type➔Register, R[10]=50 (per una velocità di 50 mm/s)
Avvia un programma robot
Segui questi passaggi per avviare un programma robot sul controller del robot Fanuc:
1.Seleziona FCN (pulsante sul teach pendant)➔Abort all
2.Seleziona SELECT (pulsante sul teach pendant)
3.Seleziona il programma (per esempio BALLBARTEST)
4.Premi e tieni premuto il tasto uomo morto
5.Seleziona RESET. Tutti gli allarmi dovrebbero sparire.
6.Seleziona e tieni premuto il pulsante SHIFT sul teach pendant
7.Seleziona FWD (pulsante sul teach pendant)
Ottieni Giunti Robot
Seguire questi passaggi sul teach pendant Fanuc per ottenere i giunti robot del robot reale.
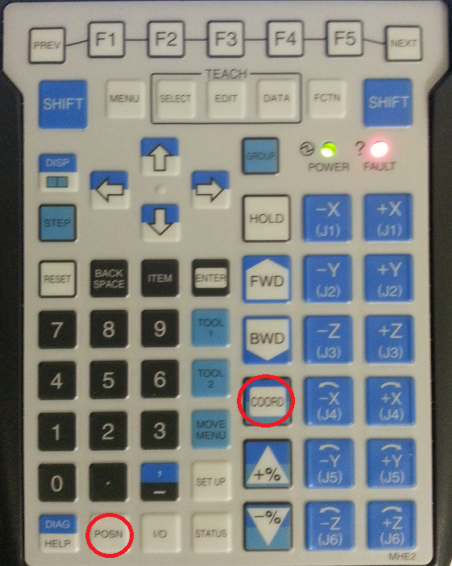
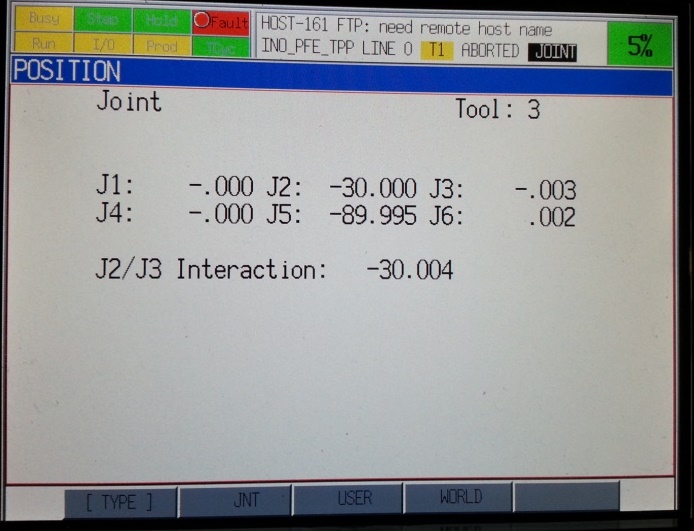
1.Selezionare POSN (pulsante sul teach pendant) per vedere la posizione attuale del robot
2.Selezionare JNT sullo schermo oppure selezionare COORD (pulsante sul teach pendant) per selezionare la modalità giunti.
Recuperare l'utensile del robot (TCP)
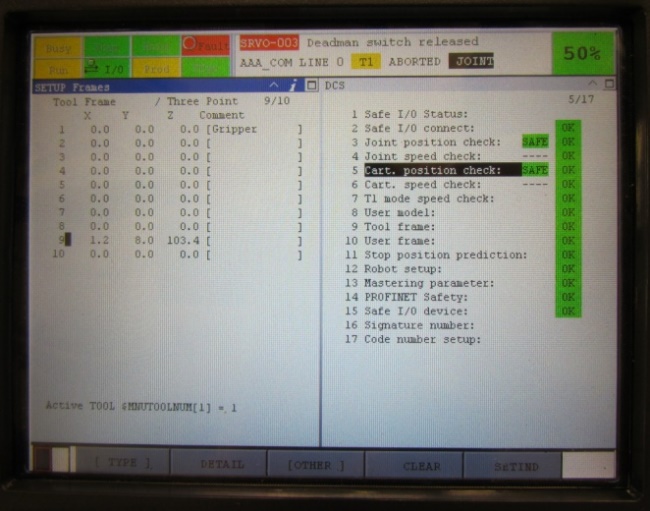
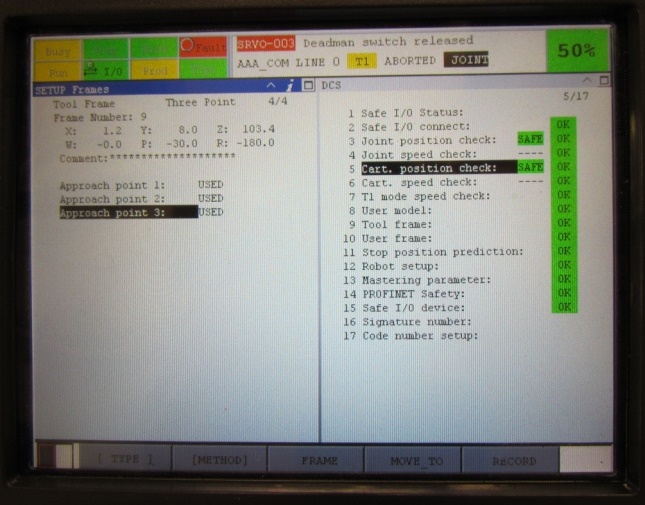
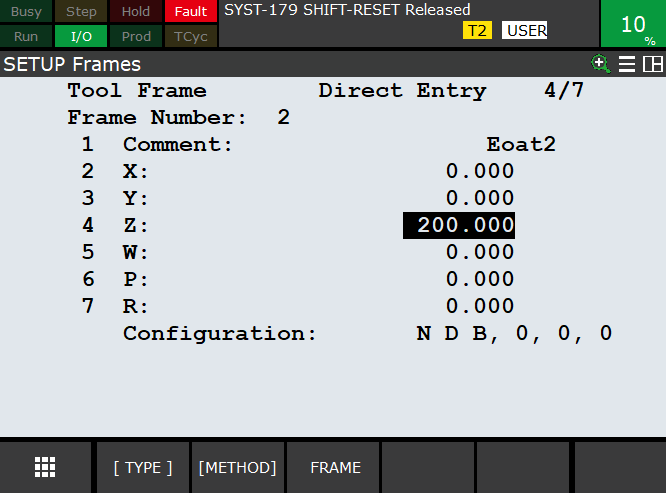
Gli utensili del robot sono memorizzati come registri nei controller Fanuc (UTOOL). I seguenti passaggi permettono di creare o modificare gli utensili del robot (TCP, anche conosciuto come UTOOL nella programmazione dei robot Fanuc).
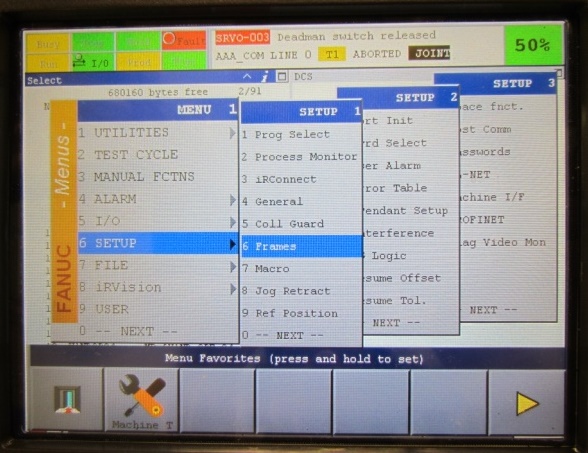
1.Seleziona MENU➔Setup➔Frames
2.Selezionare un utensile usando le frecce o il touch screen e selezionare ENTER.
3.Modificare i valori X, Y, Z, W, P, R secondo necessità.
Configurazione del server FTP di Fanuc
Il server FTP di Fanuc è abilitato per default sui controller Fanuc recenti.
Puoi verificare le credenziali FTP nel menu:
Setup Host Comm
Seleziona FTP
Se vedi un nome utente anonimo, potresti essere in grado di connetterti tramite FTP senza credenziali.
Driver RoboDK per Fanuc
Ciò consente di utilizzare l'opzione Esegui su robot di RoboDK per la programmazione e il debug online. La connessione può essere stabilita tramite una connessione Ethernet standard (TCP/IP).
È possibile stabilire una connessione tra RoboDK e il controller del robot Fanuc per comandare automaticamente il robot da un PC collegato tramite RoboDK.
Una connessione fra RoboDK e il controller del robot Fanuc può essere stabilita per muovere il robot in automatico da un PC connesso utilizzando RoboDK. Ciò permette di utilizzare l'opzione di RoboDK Run on robot per programmazione online e debug. La connessione può essere stabilita tramite una connessione Ethernet standard (TCP/IP).
I driver robot forniscono un'alternativa alla programmazione Offline (dove un programma è generato e poi trasferito al robot per la sua esecuzione). Con i driver robot, è possibile eseguire una simulazione direttamente sul robot (Programmazione Online). Più informazioni disponibili nella sezione Driver Robot.
Segui questi passaggi per impostare i driver RoboDK per Fanuc:
1.Scaricare i file del programma driver Fanuc dall'area clienti e trasferire i seguenti programmi robot al controller del robot Fanuc:
a.DRIVERRDK_S3.PC➔ Programma principale che gestisce la comunicazione tramite S3 (comunicazione socket sulla porta 3)
Questo programma deve essere avviato per stabilire una connessione con RoboDK
b.GO_MJ.TP
c.GO_ML.TP
d.GO_MC.TP, GO_PROG.TP
Segui questi passaggi sul teach pendant del robot per preparare la porta di comunicazione tra il robot Fanuc e RoboDK:
1.Seleziona Menu-Setup-Host comm-[show]-Servers-Select 3-Select “S3”-Enter.
a.Seleziona $HOSTS_CFG (tenere premuto shift mentre si preme il tasto giù aiuta a scorrere più velocemente)
b.Se più di una porta è disponibile: Imposta la porta su P3 (o la porta corrispondente).
c.Imposta $SERVER_PORT a 2000 ($HOSTS_CFG[3].$SERVER_PORT = 2000)
2.Impostare $SERVER_PORT su 2000 ($HOSTS_CFG[3].$SERVER_PORT = 2000)
a.Seleziona [TYPE]-Host comm
b.Seleziona [SHOW]-Servers
c.Imposta $SERVER_PORT a 2000
($HOSTS_CFG[3].$SERVER_PORT = 2000)
3.Imposta Protocol Name su SM
4.In Port Name, se sono disponibili più porte: Imposta Port su P3 (o la porta corrispondente).
a.Imposta Inactivity Timeout a 9999
5.In RoboDK, inserire l'indirizzo IP del robot e selezionare "Connetti" per connettersi al robot.
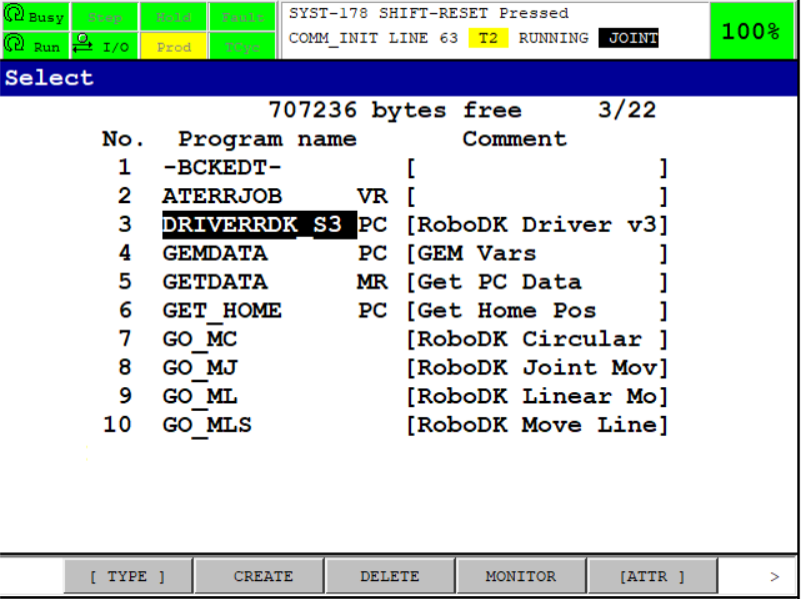
a.Selezionare Shift-Reset e Shift-Forward per avviare il programma. Sul pannello di programmazione dovrebbe comparire il messaggio RUNNING. Se il programma non è stato eseguito, è probabile che non si disponga di un'opzione robot (interfaccia PC o messaggistica tramite presa utente) oppure che non sia stata utilizzata la versione corretta del programma per PC.
b.Selezionare Invio (pulsante sul pannello di programmazione)
c.Scorrere verso il basso fino al programma RDK_S3
d.Selezionare il pulsante Select dal pannello di programmazione.
6.Avviare il programma RDK_S3:
a.Impostare lo stato corrente su AVVIATO: per farlo, selezionare [AZIONE]-DEFINI, quindi [AZIONE]-AVVIA
b.Imposta Startup state su [CHOICE] START. Imposta lo stato Current su STARTED:
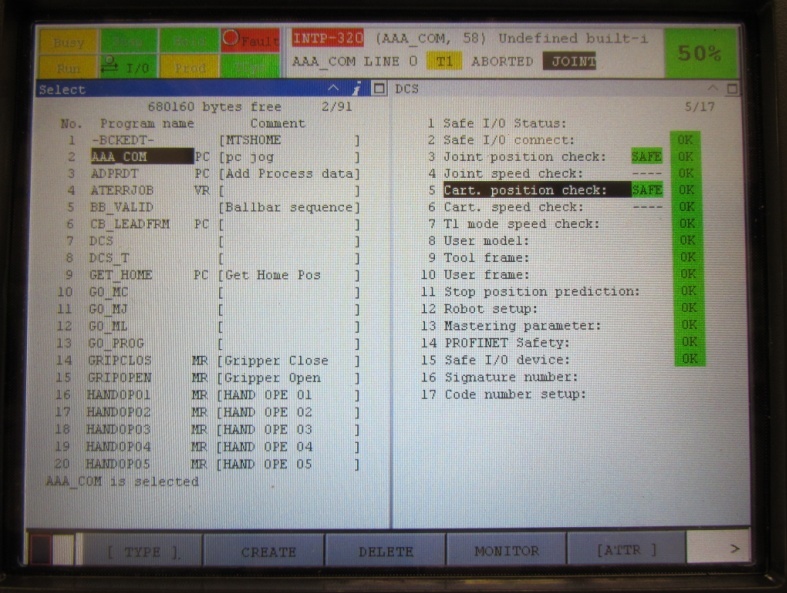
Per fare ciò, seleziona [ACTION]-DEFINE, poi [ACTION]-START. Avvia il programma RDK_S3: seleziona il pulsante Select sul teach pendant, scorri fino al programma RDK_S3, seleziona Enter (pulsante del teach pendant), seleziona Shift-Reset e Shift-Forward per avviare il programma. Sul teach pendant dovrebbe apparire il messaggio RUNNING. Se il programma non si avvia, è probabile che manchi un'opzione del robot (PC Interface o User Socket Messaging) o che non sia stata scelta la versione corretta del programma PC. Nota: Se appare un messaggio di errore come “Undefined built-in” alla riga 72, significa che il controller del robot non dispone dell'opzione User Socket Msg. In RoboDK, inserisci l'IP del robot e seleziona Connect per connetterti al robot. Nota: Se la comunicazione fallisce o il robot entra in modalità di errore, è necessario riavviare il programma RDK_S3 e riconnettersi da RoboDK.
Configurazione del driver
È possibile configurare impostazioni aggiuntive del driver utilizzando il file INI. Questo permette di configurare come vengono mappati gli assi esterni.
Quando si esegue il driver per la prima volta, verrà generato un file contenente flag per configurare parametri avanzati del driver, come la mappatura degli assi esterni. La posizione di questo file di impostazioni si trova all'inizio del log del driver, sulla riga che inizia con Loading settings.
È possibile aprire questo file con qualsiasi editor di testo e si troverà un elenco degli assi utilizzati da RoboDK e i corrispondenti assi sul lato del controller robot Fanuc. Inoltre, è possibile abilitare la stampa di debug aggiuntiva e modificare il numero di gruppi di movimento che verranno utilizzati.
Se, per esempio, l'asse 8 in RoboDK corrisponde all'asse 9 sul controller del robot, è sufficiente cambiare il numero sul lato destro con il valore corretto. È possibile vedere la mappatura configurata nel messaggio di avvio sotto il messaggio Loading settings.
Gli assi 0-9 appartengono al Gruppo di movimento 1 e gli assi 10-17 appartengono al Gruppo di movimento 2, quindi se l'asse esterno si trova nel secondo gruppo di movimento, corrisponde all'asse 10 nel file di configurazione.
Compilazione Programma (LS vs. TP)
Questa sezione spiega la differenza tra programmi Fanuc LS e TP e come compilare programmi Fanuc automaticamente utilizzando RoboDK.
Un file binario è richiesto per avviare programmi robot sui robot Fanuc (TP, anche conosciuto come TPP). I programmi per robot Fanuc generati da software di programmazione offline (ad esempio RoboDK) sono in formato LS (ASCII, formato testo non compilato). Ci sono due opzioni per convertire programmi LS in TP:
1.Avere l'opzione software ASCII Upload sul robot. Questa opzione potrebbe esser già disponibile sul robot. Il miglior modo di controllare se questa opzione è disponibile è fornire un file LS al robot che dovrebbe automaticamente convertirlo in file TP. Ad esempio, posiziona il file sul disco FR e seleziona LOAD dal teach pendant.
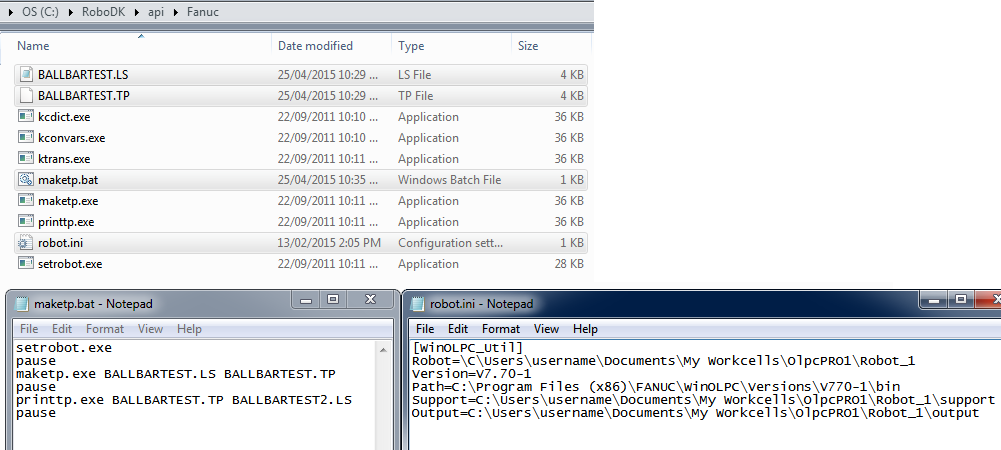
2.Compilare il programma utilizzando gli strumenti WinOLPC di Roboguide. In questo caso, lo stesso computer dove è installato RoboDK può compilare il programma LS in automatico utilizzando il compilatore “maketp.exe” di Fanuc. Questo comando richiede un file « robot.ini ». Questo file può essere generato con l'utility setrobot.exe di WinOLPC se Roboguide è installato e una stazione di lavoro è stata salvata sul computer (“Work Cell”).
Con RoboDK è possibile ottenere programmi TP automaticamente subito dopo la creazione di un programma LS. RoboDK gestisce gli strumenti WinOLPC automaticamente per esser in gradi di compilare programmi LS ASCII in programmi TP binari.
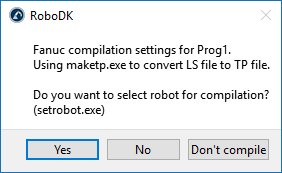
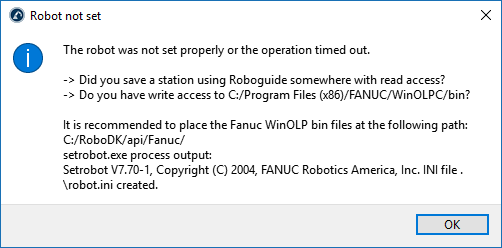
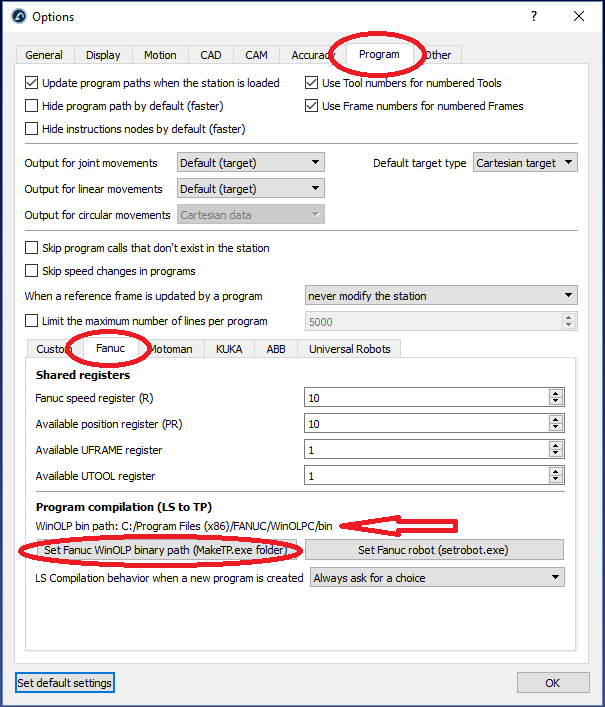
Assicurarsi di aver selezionato un robot utilizzando il file eseguibile setrobot. Se il file TP non viene generato e Roboguide WinOLPC è installato, potrebbe essere necessario seguire questi passaggi:
3.
1.Apri windows explorer e naviga nella cartella di installazione di WinOLPC
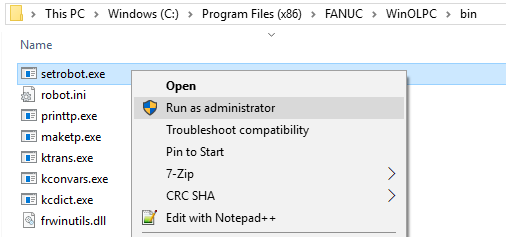
C:\Program Files (x86)\FANUC\WinOLPC\bin
2.Clicca con il tasto destro sul file setrobot.exe e seleziona Esegui come amministratore
3.Seleziona la Work Cell (è richiesta una WorkCell di Roboguide)

In alternativa, i contenuti della seguente cartella possono essere copiati dalla cartella di default:
C:\Program Files (x86)\FANUC\WinOLPC\bin
nella cartella:
C:\RoboDK\api\Fanuc
Altri post processori possono comportarsi differentemente, compilare i programmi direttamente se gli strumenti WinOLPC sono disponibili sul computer. Per selezionare un diverso post processore, ad esempio, per supportare i controller Fanuc RJ3:
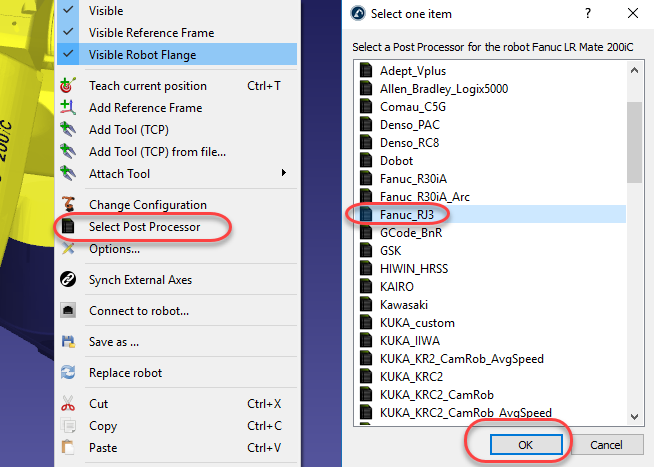
1.Clicca con il tasto destro il robot
2.Seleziona Seleziona Post Processore
3.Seleziona Fanuc RJ3
4.Rigenerare il programma (F6)
Come mostrato nella seguente immagine. Ciò permette la generazione di file robot.ini nella stessa cartella dove rimane il file eseguibile maketp.exe. Questo file è richesto per compilare i programmi. È anche importante salvare la Work Cell di Roboguide in una cartella leggibile da tutti gli utenti che devono compilare i programmi.

Una volta che i file sono stati posizionati nella giusta cartella, è possibile testarne la compilazione selezionando Imposta Robot Fanuc, come mostrato nella seguente immagine (menu: Strumenti➔Opzioni➔Programma)

Individuare la variabile PATH_MAKE_TP (intorno alla riga 103) e inserire la posizione in cui si trova l'eseguibile maketp.
I post-processor di RoboDK per robot Fanuc supportano l'utilizzo di robot a 6 assi sincronizzati con assi esterni come tavole rotanti o assi lineari.
Aggiornamento dei parametri cinematici del controller
Questa sezione spiega come aggiornare i parametri cinematici (tabella DH) sul controller del robot dopo aver calibrato il robot utilizzando il pacchetto di Calibrazione e Performance di RoboDK.
Modificare i parametri DH del controller avrà un impatto su tutti i programmi creati manualmente sul controller. Conserva una copia dei parametri DH originali nel caso desiderassi ripristinare le impostazioni di fabbrica del controller.
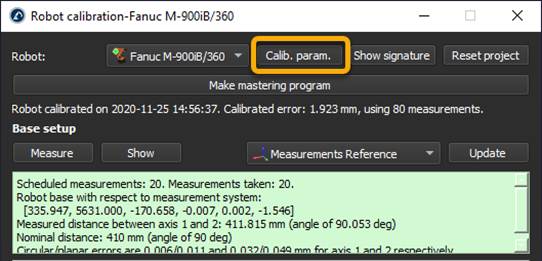
4.Nella finestra di calibrazione, apri i Parametri di calibrazione.
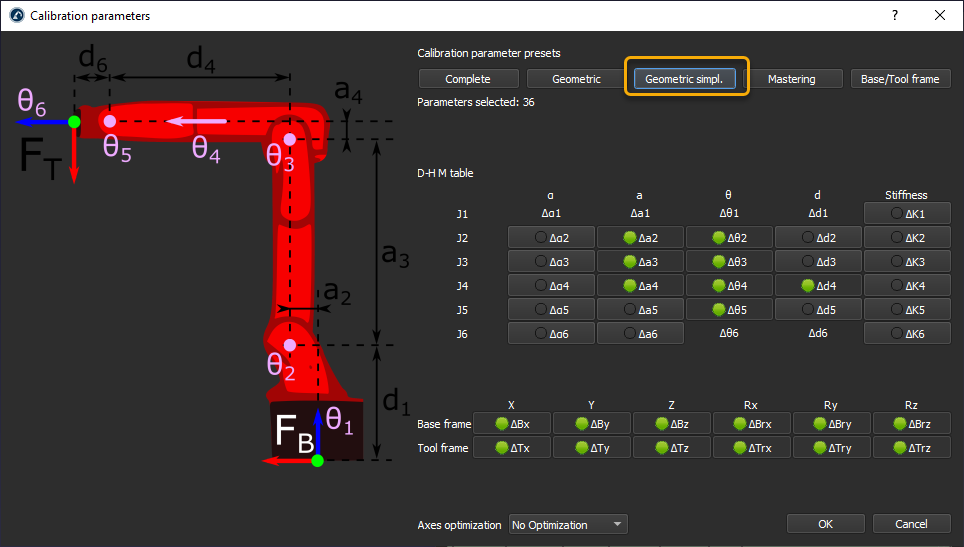
5.Seleziona Geometrico semplificato.
6.Esegui una sequenza di calibrazione o Aggiorna una sequenza esistente.

7.Recupera i parametri DH calibrati del robot. Nel Pannello Robot, seleziona Parametri. Poi seleziona Esporta Tabella.


8.Assicurati di utilizzare la cinematica Accurata. Quella Nominale può essere utilizzata per confrontarla con i parametri DH predefiniti del controller.
9.Utilizza il modello Denavit-Hartenberg Modificato per modificare i parametri del tuo controller.
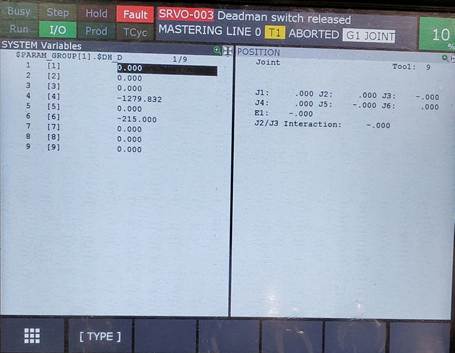
10.Sul teach pendant del robot, apri System variables -> $PARAM_GROUP[1].
11.Trova i parametri $DH_A e $DH_D.

12.Modifica i valori DH con i valori a e d dalla finestra Esporta Cinematica Robot.