Trasferisca un programma al controller Han's
Può importare manualmente i programmi del robot generati da RoboDK nel controller del suo robot Han's.
Per importare un programma RoboDK nel controller Han's, deve seguire la seguente procedura:
1.Avvii il controller Han's e si colleghi al robot.
2.In RoboDK, faccia clic con il pulsante destro del mouse sul programma che desidera importare e selezioni Genera programma robot come….
3.RoboDK le chiederà di salvare due file, uno è uno script riga per riga dei comandi che verranno inviati al controller e l'altro un file .json da caricare sul controller.
4.Selezioni la posizione in cui desidera salvare ogni file; il file .json può essere salvato in un disco USB per essere importato nel controller come programma.
5.Nel controller, si rechi nella scheda Programma.
6.A destra del nome "Programma corrente" c'è l'icona di una cartella. Selezioni questa icona per aprire l'elenco dei file del programma.
7.Selezioni il pulsante "Importa" in fondo all'elenco.
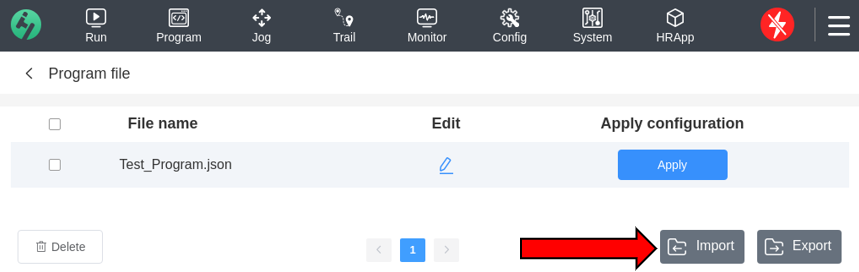
8.Individui il file .json generato da RoboDK sulla USB e lo selezioni.
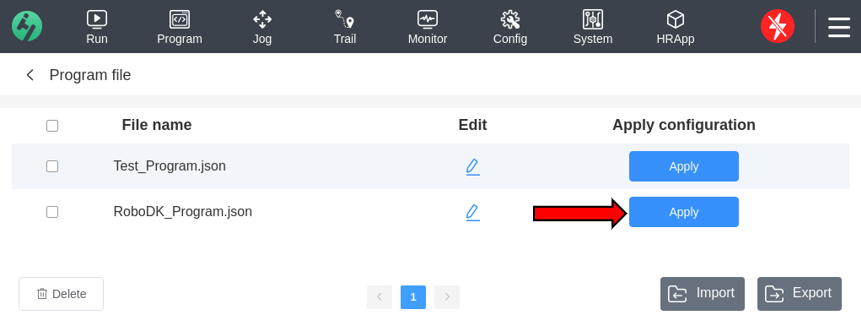
9.Clicchi su "Applica" per impostare il programma importato come programma attivo.
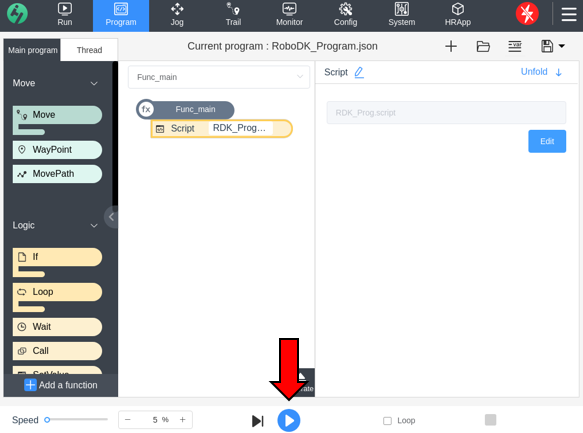
10.Il programma RoboDK sarà importato come una funzione che chiama uno script.
11.Selezioni il pulsante blu di avvio per iniziare l'esecuzione del programma sul robot.