Sostituisca manualmente il sistema di riferimento del robot
I passi seguenti mostrano come configurare manualmente il sistema di riferimento del robot nell'app JAKA Zu.
Per prima cosa, deve creare un sistema di riferimento JAKA Zu personalizzato:
1.In JAKA Zu, vada su Impostazioni➔ Impostazioni operative➔ Sistema di coordinate utente.
2.Clicchi sul pulsante di modifica per impostare i valori X, Y, Z, RX, RY e RZ per un sistema di riferimento personalizzato.
3.Selezioni conferma per salvare il sistema di riferimento in JAKA Zu.
Quindi, deve sostituire il sistema di riferimento importato con il sistema di riferimento JAKA Zu:
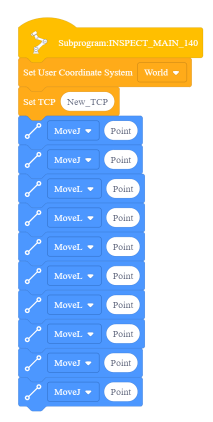
4.Segua i passi elencati in Inviare un programma a JAKA Zu.
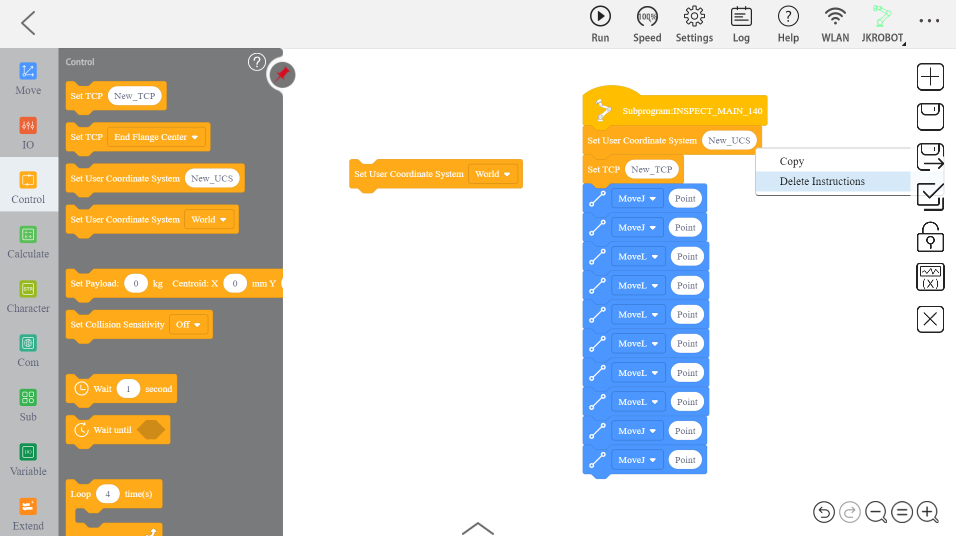
5.Apra la scheda Controllo nella barra laterale e individui il riquadro "Imposta sistema di coordinate utente" contenente la casella a discesa.
6.Rimuova il riquadro "New_UCS" che è stato importato automaticamente facendo clic con il pulsante destro del mouse e selezionando Elimina.
7.Sostituisca il riquadro rimosso con il riquadro "Imposta sistema di coordinate utente" e selezioni il sistema di riferimento personalizzato dal menu a tendina.