Driver RoboDK per Yaskawa Motoman
I driver robot forniscono un'alternativa alla programmazione offline. Con i driver Yaskawa/Motoman è possibile muovere un robot direttamente da RoboDK mentre si simula il programma (programmazione online). Maggiori informazioni sono disponibili nella sezione Driver Robot.
A partire dalla versione 4.2 di RoboDK è possibile connettersi al controller del robot utilizzando il driver robot di RoboDK tramite il protocollo High-Speed Ethernet Server (HSE) e il driver denominato MotomanHSE. Questo driver non richiede l'opzione software MotoCom. Questo protocollo di comunicazione (chiamato anche “Remote”) è disponibile di default nei controller Yaskawa più recenti. Questo protocollo consente di muovere e monitorare il robot da un computer con una frequenza di aggiornamento di 70 Hz.
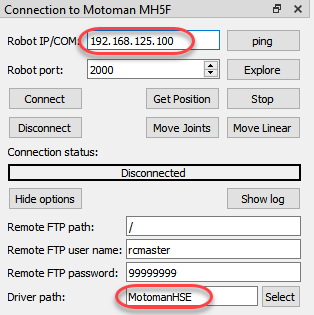
Selezionare Connect-Connect to Robot, inserire l'IP del robot e selezionare Connect (è possibile ignorare la porta). Assicurarsi di utilizzare il percorso del driver più recente che supporta il protocollo HSE (MotomanHSE).
È inoltre possibile stabilire una connessione tra RoboDK e qualsiasi robot Motoman per comandare automaticamente il robot da un PC collegato utilizzando RoboDK, l'opzione software MotoCom di Motoman e il driver apimotoman.
1.YR1000
2.NX100
3.FS100
4.DX200
5.DX100
I seguenti controller sono compatibili con il driver del server Ethernet ad alta velocità:
La configurazione dovrebbe avvenire automaticamente e non è necessario effettuare alcuna impostazione specifica sul controller del robot.
Ciò consente di utilizzare l'opzione Esegui sul robot di RoboDK per la programmazione e il debug online. La connessione può essere stabilita tramite una connessione Ethernet standard (TCP/IP - UDP).