Robot Yaskawa Motoman
RoboDK supporta tutti i controller dei robot Yaskawa Motoman a partire dai controller XRC. È possibile creare file di programma JBI direttamente da RoboDK e muovere il robot reale da RoboDK utilizzando il driver per i robot Yaskawa Motoman.
Per impostazione predefinita, quando si genera un programma JBI da RoboDK, i bersagli potrebbero essere espressi in impulsi. Alcune operazioni, come il cambio dell'utensile dal programma (SETTOOL) o la modifica di bersagli cartesiani (Relative Job), richiedono opzioni software specifiche. Se si desidera generare programmi utilizzando coordinate cartesiane, è possibile modificare il driver predefinito in Motoman Cartesian.
Maggiori informazioni sui post-processori e su come personalizzarli sono disponibili nella sezione dedicata ai post-processori.
Driver RoboDK per Yaskawa Motoman
I driver robot forniscono un'alternativa alla programmazione offline. Con i driver Yaskawa/Motoman è possibile muovere un robot direttamente da RoboDK mentre si simula il programma (programmazione online). Maggiori informazioni sono disponibili nella sezione Driver Robot.
A partire dalla versione 4.2 di RoboDK è possibile connettersi al controller del robot utilizzando il driver robot di RoboDK tramite il protocollo High-Speed Ethernet Server (HSE) e il driver denominato MotomanHSE. Questo driver non richiede l'opzione software MotoCom. Questo protocollo di comunicazione (chiamato anche “Remote”) è disponibile di default nei controller Yaskawa più recenti. Questo protocollo consente di muovere e monitorare il robot da un computer con una frequenza di aggiornamento di 70 Hz.
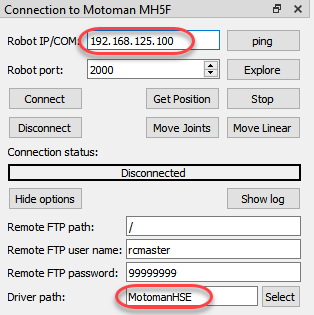
Selezionare Connect-Connect to Robot, inserire l'IP del robot e selezionare Connect (è possibile ignorare la porta). Assicurarsi di utilizzare il percorso del driver più recente che supporta il protocollo HSE (MotomanHSE).
È inoltre possibile stabilire una connessione tra RoboDK e qualsiasi robot Motoman per comandare automaticamente il robot da un PC collegato utilizzando RoboDK, l'opzione software MotoCom di Motoman e il driver apimotoman.
1.YR1000
2.NX100
3.FS100
4.DX200
5.DX100
I seguenti controller sono compatibili con il driver del server Ethernet ad alta velocità:
La configurazione dovrebbe avvenire automaticamente e non è necessario effettuare alcuna impostazione specifica sul controller del robot.
Ciò consente di utilizzare l'opzione Esegui sul robot di RoboDK per la programmazione e il debug online. La connessione può essere stabilita tramite una connessione Ethernet standard (TCP/IP - UDP).
Aggiornare le informazioni sugli impulsi per grado
Segui questi passaggi per verificare se queste informazioni sono disponibili per il tuo robot (o per aggiornarle):
1.Le informazioni relative agli impulsi e al grado vengono salvate insieme al file di progetto RDK. È inoltre possibile salvare il robot facendo clic con il tasto destro del mouse su di esso e selezionando Salva con nome...; per sostituire questo robot in altri progetti, fare clic con il tasto destro del mouse su un robot e selezionare Sostituisci robot.
2.Accetta le modifiche e dovresti vedere aggiornate le informazioni relative agli impulsi e ai gradi del tuo robot. Se non hai selezionato il robot corretto, potrebbe comparire un messaggio di avviso.
È possibile caricare il file ALL.PRM dal controller Yaskawa Motoman in RoboDK per estrarre automaticamente il rapporto impulsi/gradi. Il file ALL.PRM dovrebbe essere disponibile quando si esegue un backup completo del controller. I passaggi seguenti illustrano la procedura da seguire in questo caso:
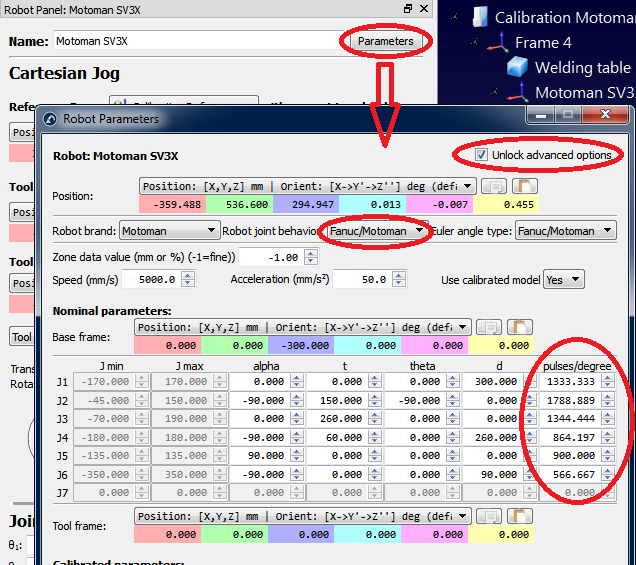
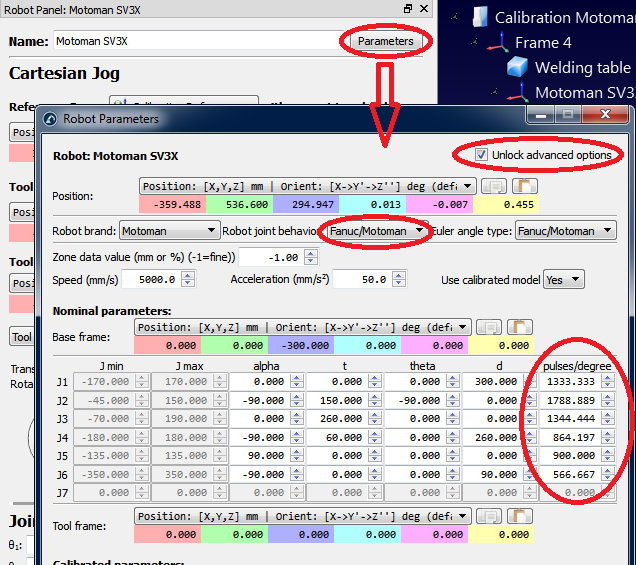
I robot Yaskawa Motoman richiedono la conoscenza del rapporto tra impulsi e gradi per tutti gli assi del robot, al fine di convertire i valori angolari dei giunti in impulsi e viceversa. RoboDK genera automaticamente programmi con le informazioni corrette relative agli impulsi, purché il rapporto tra impulsi e gradi sia correttamente specificato nei parametri del robot.
I robot Yaskawa Motoman richiedono di conoscere il rapporto di pulsazioni per grado per tutti gli assi del robot, in modo da convertire i valori angolari dei giunti in pulsazioni e viceversa. RoboDK genera automaticamente i programmi con le informazioni corrette sulle pulsazioni se il rapporto di pulsazioni per grado è fornito correttamente nei parametri del robot. È possibile caricare in RoboDK il file ALL.PRM del controller Yaskawa Motoman per estrarre automaticamente il rapporto pulsazioni/grado. Il file ALL.PRM dovrebbe essere disponibile quando si esegue un backup completo del controller. Per farlo, aprire il robot in RoboDK, trascinare il file ALL.PRM in RoboDK per aprirlo e accettare le modifiche: le informazioni sulle pulsazioni/grado del robot verranno aggiornate. Potrebbe comparire un messaggio di avviso se non è stato selezionato il robot corretto. Le informazioni sulle pulsazioni/grado vengono salvate nel file di progetto RDK. È anche possibile salvare il robot facendo clic destro su di esso e selezionando Salva come…, e sostituire questo robot in altri progetti facendo clic destro su un robot e selezionando Sostituisci robot. Nota: potrebbe essere necessario installare Python 2.7 affinché questa procedura automatica funzioni. In alternativa, è possibile inserire questi parametri manualmente seguendo i passaggi successivi. Seguire questi passaggi per verificare se queste informazioni sono disponibili per il robot (o per aggiornarle):
1.Fare doppio clic sul robot Yaskawa Motoman in RoboDK
2.Selezionare Parametri
3.Selezionare Sblocca opzioni avanzate
4.Rivedere o aggiornare i valori di impulsi/grado per ogni giunto
Una volta aggiornate queste informazioni, sarà possibile generare i programmi con i dati corretti relativi agli impulsi e ai gradi.