Trasferisca un file via USB
Utilizzando il post-processor predefinito, otterrà il suo programma come file ZIP. Deve preparare un'unità USB con le seguenti caratteristiche per caricare correttamente il file sul robot:
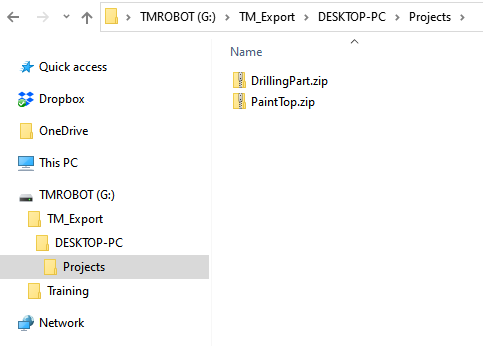
1.Assegni il nome TMROBOT all'unità USB (questo passaggio è importante).
2.Crei una nuova cartella denominata TM_Export nella radice della sua unità.
3.Crei una nuova cartella all'interno di TM_Export con il suo progetto (qualsiasi nome dovrebbe funzionare).
4.Crei una nuova cartella all'interno della cartella precedente, chiamata Projects.
5.Posizioni i programmi ZIP all'interno della cartella Projects.
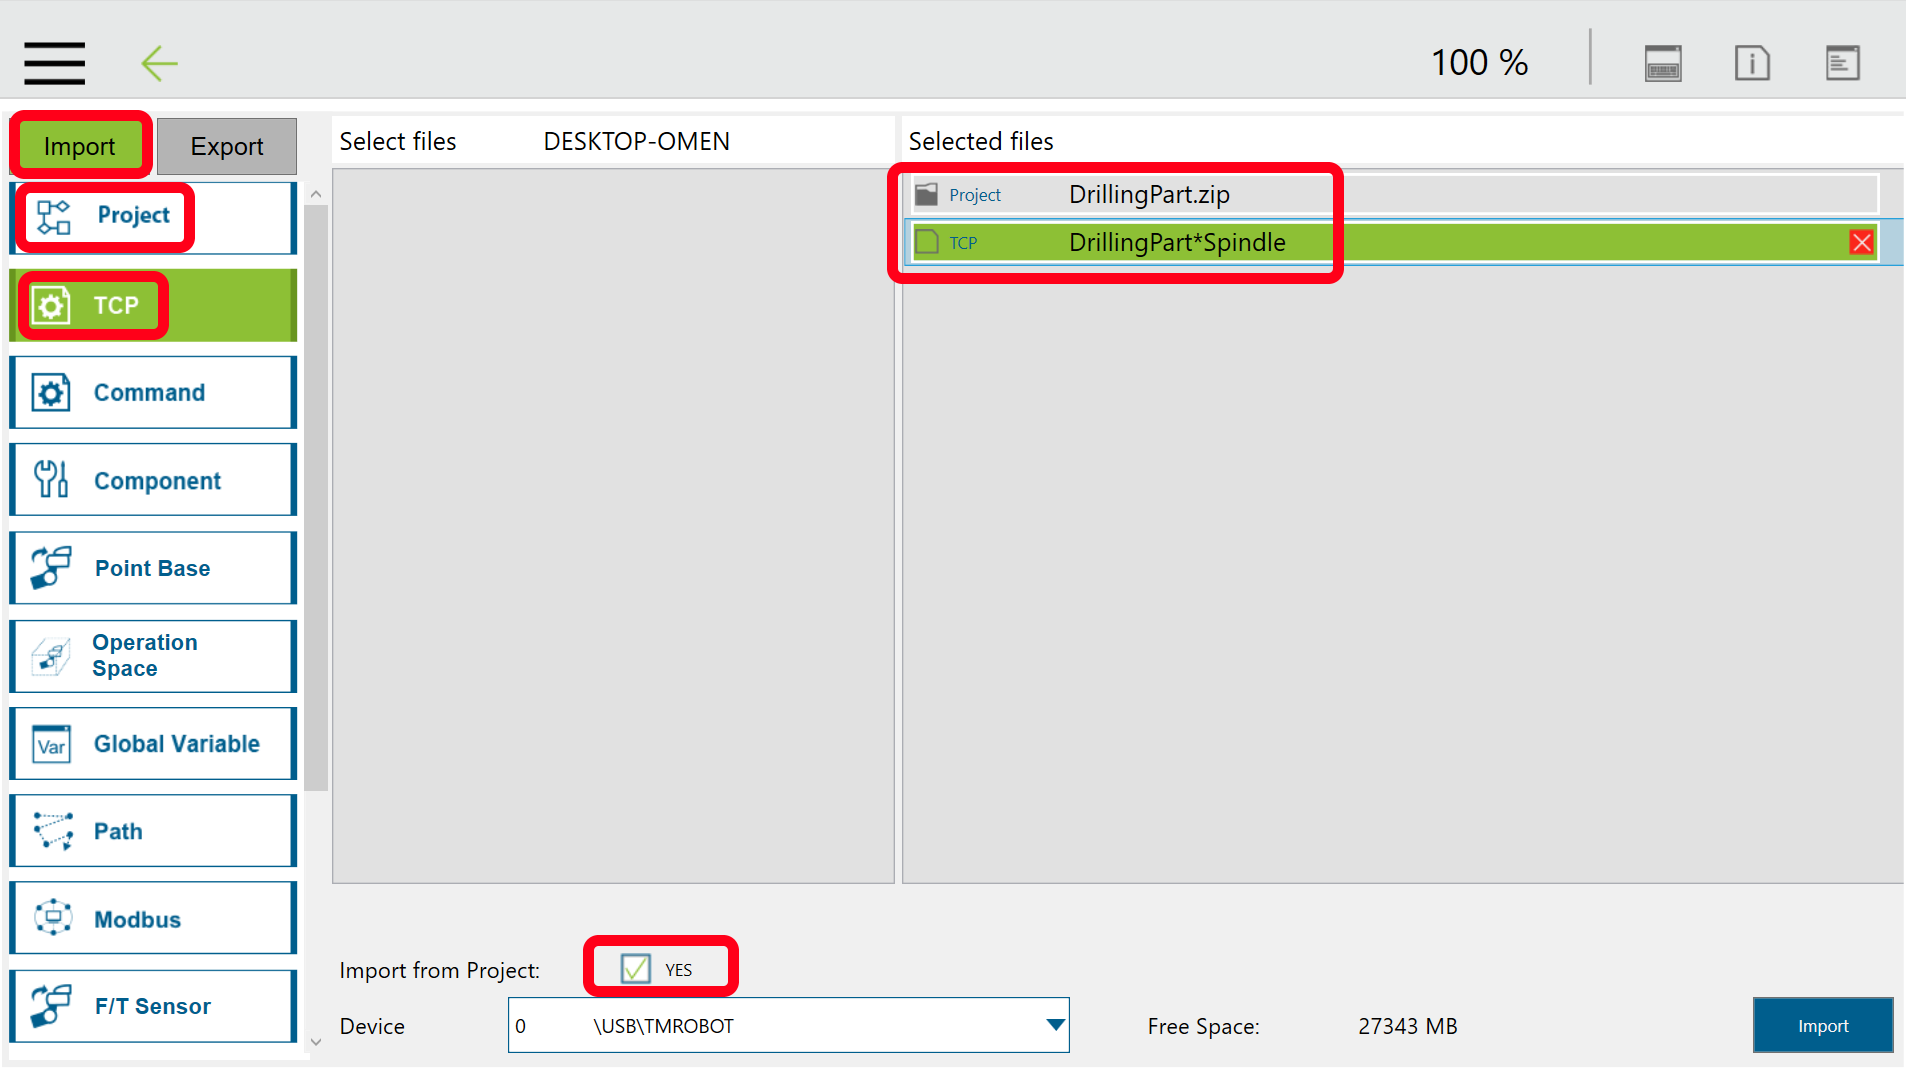
Segua questi passaggi per caricare il programma in TMFlow:
1.Salvi il file ZIP creato da RoboDK nell'unità USB nella cartella seguendo i passi precedenti.
2.Selezioni il menu principale➔ Sistema➔ Importazione/Esportazione
3.Selezioni Importazione e selezioni la sua cartella in TM_Export.
4.Selezioni Progetto e selezioni il suo programma o i suoi programmi ZIP.
5.Selezioni TCP
6.Selezioni l'opzione Importazione dal progetto➔ Sì
7.Selezioni il suo programma e selezioni gli utensili del suo programma per assicurarsi di caricarli.
8.Selezioni Importazione
Il suo programma sarà ora disponibile quando selezionerà di aprire nuovi programmi.