Aggiorna Cinematiche Robot
Seguire i passaggi di questa sezione è opzionale ed è richiesto solo in determinate circostanze, quando è necessaria accuratezza nella programmazione offline. Questa sezione spiega come inserire i valori cinematici unici del robot UR in RoboDK per simulare accuratamente il robot.
È inoltre possibile caricare manualmente il file URP seguendo questa procedura:
Le cinematiche robot UR differiscono in sei valori di distanza da un robot all'altro e dai valori del simulatore. Dipendentemente da come il robot è programmato potrebbe essere importante prendere in considerazione questi valori.
Le cinematiche del controller UR sono uniche per ogni robot. Le cinematiche sono le dimensioni che definiscono il robot sotto forma di tabella DH (Denavit Hartenberg). Il simulatore RoboDK utilizza per impostazione predefinita le cinematiche nominali UR, pertanto si può osservare una discrepanza da 2 mm a 10 mm tra le cinematiche del simulatore e quelle del controller. Per far corrispondere esattamente la simulazione al robot reale è possibile importare le cinematiche specifiche del proprio robot UR semplicemente aprendo un file URP creato con il teach pendant. Nota: il file URP deve essere stato generato con lo stesso controller che si desidera simulare. È anche possibile caricare manualmente il file URP seguendo questa procedura:
1.Ottieni il file urcontrol.conf.[UR3/UR5/UR10] da una finestra chiamata URControl dentro il controller del robot. Il file può esser trasferito utilizzando una chiavetta USB, oppure tramite connessione FTP come mostrato nella sezione precedente.
2.Aprire il robot in RoboDK. Il robot UR si trova nella libreria di RoboDK. È anche possibile utilizzare un robot UR disponibile in una delle proprie stazioni RoboDK esistenti.
RoboDK estrae le informazioni specifiche relative al proprio robot dal file URP e le tiene in considerazione per la simulazione e la programmazione offline nel file del robot. È possibile modificare questa impostazione e ripristinare la cinematica predefinita nel menu dei parametri del robot, come mostrato nell'immagine seguente.
Dovrebbe apparire un messaggio come quello mostrato nell'immagine seguente. Potrebbe comparire un messaggio di avviso se non è stato caricato un file URP valido o se non è stato selezionato il robot UR corretto.
3.Selezionare UR_LoadControllerKinematics
4.Apri la finestra dei parametri del robot da RoboDK facendo doppio click sul robot e selezionando "Parametri".
5.Seleziona "Sblocca opzioni avanzate" per esser in grado di modificare i valori delle sei distanze.
6.Immetti i sei valori evidenziati in rosso nella tabella DH del file urcontrol.conf.ur10 in RoboDK, come mostrato nell'immagine.
Dovrebbe essere visualizzato un messaggio come mostrato nell'immagine seguente. Potrebbe essere visualizzato un messaggio di avviso se non è stato caricato un file URP valido o se non è stato selezionato il robot UR corretto. Una volta completata questa procedura, è possibile fare clic con il tasto destro su un robot e selezionare Salva come .robot. Questi parametri vengono salvati con il file robot ed è possibile utilizzare il file robot invece di ripetere questa procedura per ogni nuovo progetto. RoboDK estrae dal file URP le informazioni specifiche del robot e le prende in considerazione per la simulazione e la programmazione offline nel file robot. È possibile modificare questa impostazione e ripristinare le cinematiche predefinite nel menu dei parametri del robot, come mostrato nell'immagine seguente. Si noterà che le informazioni della posa visualizzate nel teach pendant corrispondono alle cinematiche visualizzate in RoboDK (assicurarsi di rimuovere il sistema di riferimento utensile e il sistema di riferimento in RoboDK e nel robot UR per effettuare il confronto).
I parametri d devono essere moltiplicati per 1000 (da metri a millimetri)
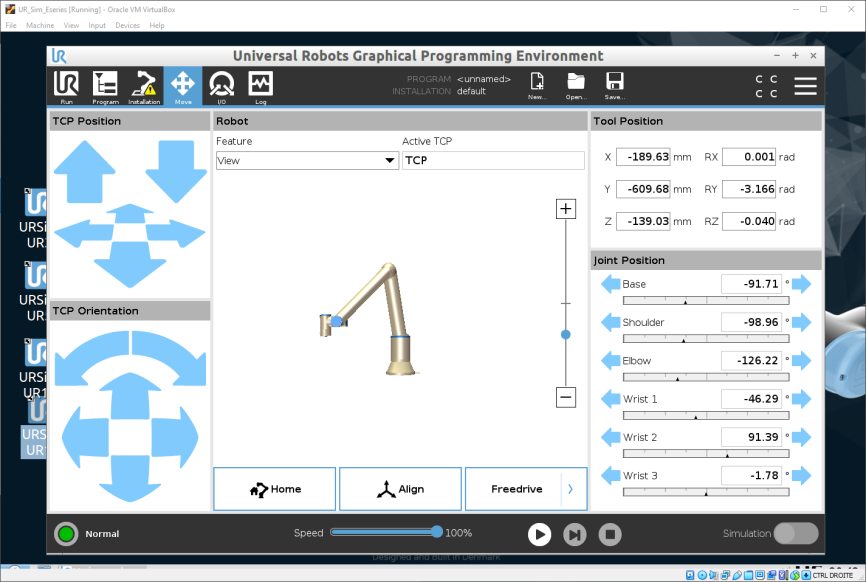
Noterete che le informazioni sulla posizione visualizzate sul pannello di programmazione corrispondono alla cinematica visualizzata in RoboDK (assicuratevi di rimuovere il sistema di riferimento utensile e il sistema di riferimento in RoboDK e sul robot UR per effettuare il confronto).
Le cinematiche UR cambiano da un robot all'altro perché ogni robot viene calibrato in fabbrica da UR. Altri produttori di robot come KUKA, ABB, Motoman o Fanuc non calibrano i loro robot a meno che non si acquisti la cosiddetta opzione Accuratezza Assoluta. Le opzioni di Accuratezza Assoluta possono prendere in considerazione fino a 40 parametri di calibrazione o anche più. Questa procedura non è la stessa della calibrazione robot di RoboDK. La calibrazione robot aiuta a migliorare l'accuratezza del robot reale.


