Universal Robots
Universal Robots (UR) possono essere programmati con RoboDK utilizzando due metodi differenti: file URP e file Script.
1.Interfaccia Grafica Utente (file URP):
I programmi URP sono creati tramite lo schermo touch del teach pendant del robot. Un programma URP può avere uno o più file SCRIPT come subprogrammi. I programmi URP sono trasformati in programmi SCRIPT in background dal controllore robot prima di esser eseguiti.
2.File Script:
I programmi SCRIPT utilizzano il linguaggio di programmazione UR Script. Come gli altri linguaggi di programmazione UR Script contiene variabili, tipi, controlli di flusso, funzioni, ecc.. Inoltre, UR Script contiene diverse variabili e funzioni built-in che controllano gli I/O e i movimenti del robot.
RoboDK è un software di simulazione e programmazione offline per robot industriali. RoboDK può generare file SCRIPT e URP che possono essere eseguiti da un robot UR. In aggiunta, è possibile eseguire programmi sul robot da RoboDK se il robot è connesso al computer.
RoboDK può anche importare file SCRIPT nel simulatore. Ciò permette di simulare programmi SCRIPT, modificarli e ri-esportarli.
L'interfaccia grafica di un robot UR si chiama PolyScope (come mostrato nella seguente immagine). Riferirsi al manuale URScript Programming Language per maggiori informazioni.
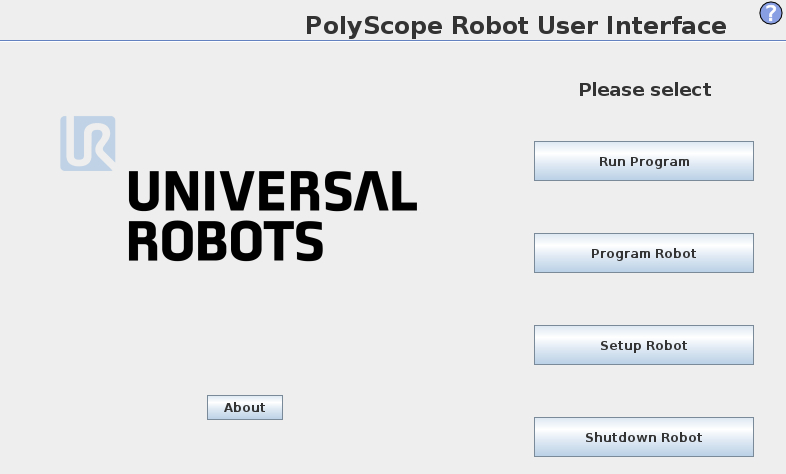
Ottieni l'IP del robot UR
L'IP del robot è richiesto per eseguire programmi direttamente dal simulatore RoboDK. È anche possibile trasferire file di programma tramite FTP.
L'IP del robot può essere ottenuto tramite il menu About della schermata principale del teach pendant UR.

Il robot deve essere connesso al computer tramite una connessione Ethernet (direttamente o tramite una rete). Un Ping test permette di testare se la connessione alla rete è stata correttamente stabilita.
Inizia un Programma da RoboDK
I driver robot forniscono un'alternativa alla programmazione Offline (dove un programma è generato e poi trasferito al robot per la sua esecuzione). È possibile eseguire una simulazione da RoboDK direttamente sul robot (Programmazione Online). Più informazioni disponibili nella sezione Driver Robot.
RoboDK offre due driver diversi: apiur e DriverUR. Il driver apiur è legacy, ma può ancora essere utilizzato per controllare sistemi moderni basati su PolyScope 5.22 e versioni precedenti. DriverUR è il driver consigliato per connettersi ai robot UR moderni. Importante: è necessario abilitare l'opzione Remote Control di UR se si dispone della serie di robot URe (UR3e, UR5e o UR10e) e si desidera controllare il robot tramite il driver legacy (apiur). Seguire questi passaggi per connettersi al robot da RoboDK:
1.Clicca con il tasto destro sul robot in RoboDK
2.Seleziona: 
3.Seleziona: Connetti al robot...
4.Clicca sul pulsante Altre opzioni per sapere esattamente quale driver viene utilizzato e poterlo modificare (opzionale). Seleziona Connetti.
Se la connessione è andata a buon fine, dovrebbe comparire un messaggio verde con la dicitura Pronto.
Dovrebbe comparire un messaggio verde con visualizzato Pronto se la connessione è stata stabilita. Nota: se la connessione non riesce, assicurarsi di aver stabilito correttamente una connessione di rete tra il computer e il robot. Assicurarsi che l'IP del computer sia nella stessa rete del robot. Potrebbero essere necessari privilegi di amministratore per farlo su Windows. Maggiori informazioni nella sezione sulla risoluzione dei problemi del driver. Nota: per individuare meglio il problema si consiglia di disattivare Windows Firewall.
Il robot può essere mosso selezionando Ottieni giunti robot, Muovi Giunti e Muovi Lineare, dal menù connessione.

1.Esecuzione passo passo sul robot con feedback in RoboDK (programmazione online): questo metodo utilizza il robot come server e ogni istruzione viene inviata al robot passo passo man mano che viene eseguita nel simulatore. Questo metodo è utile ai fini del debug.
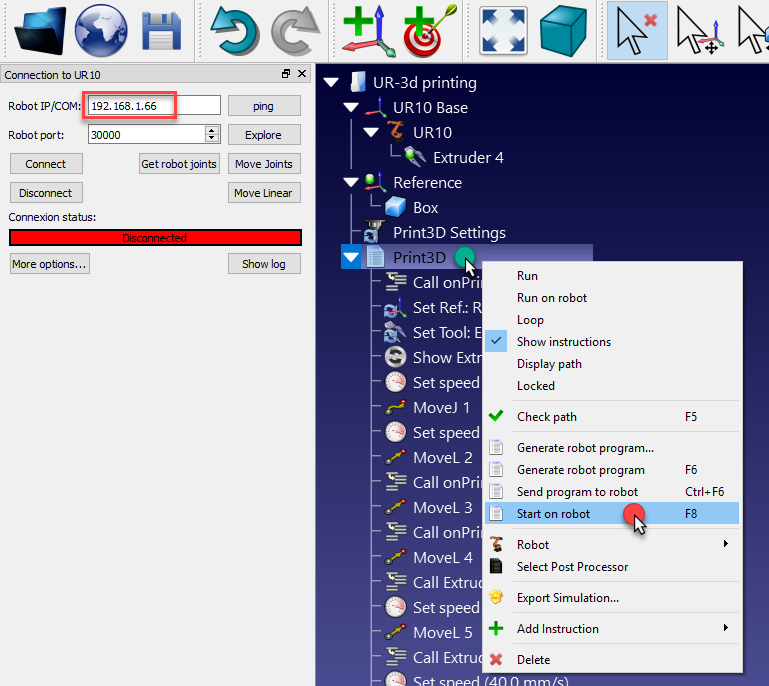
1.Inizia su robot passo passo con feedback in RoboDK (Programmazione Online):
Questo metodo utilizza il robot come un server e ogni istruzione è inviata al robot passo passo come eseguito dal simulatore. Questo metodo è utile per scopi di debug.
a.Clicca con il tasto destro sul programma (Print3D in questo esempio)
b.Seleziona Inizia su robot (F6)
c.Fai doppio click sul programma per iniziarlo (o tasto destro e seleziona Inizia)
Una volta che questa opzione è selezionata ci si connetterà al robot reale ogni volta che facciamo doppio click sul programma (o tasto destro e seleziona Inizia)
Queste operazioni sono anche disponibili dall'API di RoboDK e permettono di integrare la programmazione robot con altre applicazioni. L'API è disponibile in Python, C# e altri linguaggi di programmazione.
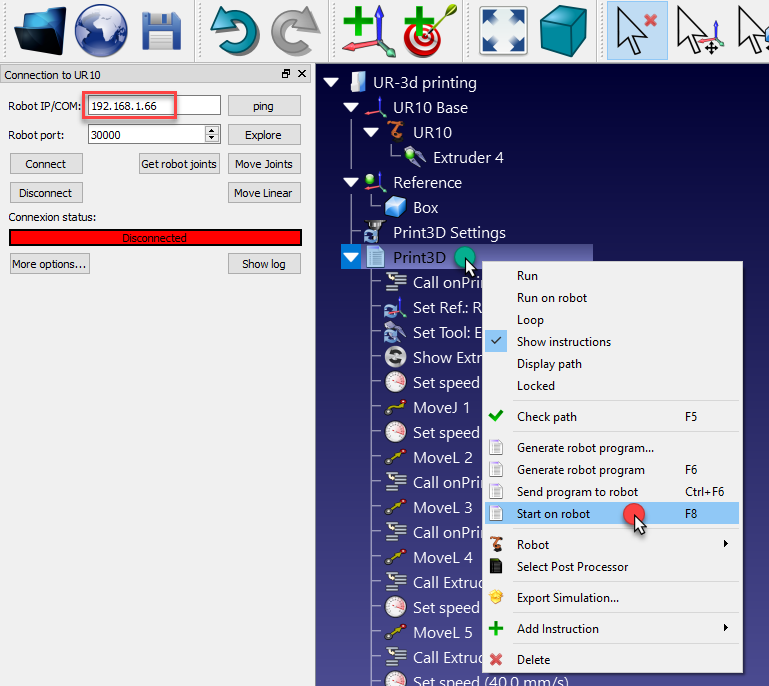
2.Invia programma al robot genera il programma completo, lo trasferisce al robot ed inizia il programma sul robot reale (Programmazione Offline di Robot):
a.Tasto destro sul programma (Print3D ad esempio)
b.Seleziona Invia programma al robot (Ctrl+F6).
Come abilitare il Controllo Remoto su URe
È necessario abilitare l'opzione Controllo Remoto sul controller del robot UR se si possiede un robot URe (UR3e, UR5e o UR10e).
Seguire questi passaggi per abilitare il Controllo Remoto su un URe:
1.Selezionare il menu Settings dal pulsante in alto a destra
2.Selezionare System-Remote Control
3.Selezionare Enable
4.Cambiare la modalità operativa in Remote Control


Dettagli della connessione di rete
Le connessioni del driver RoboDK ai sistemi di controllo UR sono bidirezionali. Questo significa che il driver non si limita a connettersi al sistema remoto come client, ma agisce contemporaneamente anche da server, in attesa di una connessione di ritorno dal sistema di controllo. Questa connessione di ritorno dal sistema di controllo UR verso il computer RoboDK viene considerata da quest'ultimo come una connessione in ingresso esterna. Tali connessioni sono il più delle volte bloccate dal firewall del sistema operativo. Se disabilitare completamente il firewall sul proprio sistema non è accettabile, utilizzare la tabella seguente per consentire le connessioni in ingresso e in uscita necessarie:
Scopo | Direzione | Protocollo | Numero di porta (apiur) | Numero di porta (DriverUR) |
Interfaccia secondaria | RoboDK → UR | TCP | 30002 | 30002 |
Interfaccia in tempo reale (RTDE) | RoboDK → UR | TCP | non usato | 30004 |
Interfaccia inversa | UR → RoboDK | TCP | 30000 | 50001 |
Invio script | UR → RoboDK | TCP | non usato | 50002 |
Interfaccia di traiettoria | UR → RoboDK | TCP | non usato | 50003 |
Interfaccia comandi script | UR → RoboDK | TCP | non usato | 50004 |
Esegui un Programma sul controller UR
Una volta che la simulazione in RoboDK è pronta è possibile generare un programma SCRIPT e/o URP. Questi due file possono essere eseguiti dal controller robot. Segui questi passi per generare programmi SCRIPT e URP da una simulazione RoboDK:
1.Clicca con il tasto destro sul programma (Print3D ad esempio)
2.Seleziona Genera programma robot (F6)
Il programma sarà visualizzato in un editor di testo (questo comportamento può essere cambiato nel menu: Strumenti➔Opzioni➔Programma).

Il trasferimento dei file SCRIPT e URP può essere effettuato tramite trasferimento SFTP o chiavetta USB.
Come caricare un programma URP
I seguenti passaggi riassumono la procedura per caricare un file URP sul robot Universal Robots.
1.Fai clic con il tasto destro sul programma e seleziona Seleziona post-processor
2.Seleziona Universal Robots URP. Questi primi due passaggi sono opzionali, poiché il post-processor predefinito genera comunque un file URP; tuttavia, permettono di generare un programma URP leggibile dall'utente invece di un programma URP che esegue un file script.
3.Fai clic con il tasto destro sul programma e seleziona Genera programma robot (F6)
4.Salva il/i file URP generato/i su una chiavetta USB.
5.Collega la chiavetta USB al teach pendant del robot (Polyscope UR)
6.Sul teach pendant del robot: seleziona la scheda Run
7.Seleziona Load Program e carica il programma generato da RoboDK
8.Seleziona la scheda Program e premi il pulsante Play per avviarlo
9.Seleziona il pulsante Play per avviare il programma.


Come caricare un file Script
Le seguenti immagini e passaggi riassumono la procedura per eseguire un programma SCRIPT sul robot. Questi passaggi non sono necessari per eseguire un file di programma URP:
1.Seleziona Program Robot nella finestra principale del teach pendant
2.Seleziona Empty Program
3.Seleziona il pannello Structure
4.Seleziona il pannello Advanced
5.Seleziona Script code
6.Seleziona File (come mostrato nell'immagine)
7.Seleziona il file script generato da RoboDK
8.Seleziona l'icona play per eseguire il programma
9.Seleziona File➔Save per salvare i cambiamenti
10.Infine, il programma può essere eseguito


Trasferire un programma (FTP)
Un programma SCRIPT generato da RoboDK (ad esempio premendo F6) può essere trasferito al robot utilizzando una chiavetta USB o tramite trasferimento FTP se il robot e il computer sono connessi.
È raccomandato installare FileZilla Client nel percorso di default o direttamente dentro la cartella di installazione di RoboDK in modo che sia rilevato automaticamente da RoboDK:
C:\RoboDK\FileZilla FTP Client\
Per trasferire il file tramite FTP:
1.Clicca con il tasto destro su un robot, seleziona Connetti al robot... e seleziona Esplora. Si aprirà FileZilla Client (software per il trasferimento FTP).
2.Seleziona File Site Manager...
3.Seleziona Esplora. Il client FileZilla si aprirà (software per trasferimento FTP)
4.Seleziona File➔Site Manager...
5.Immetti il protocollo: per impostazione predefinita, il protocollo di trasferimento file è FTP. Tuttavia, i controller UR supportano solo SFTP.
6.Seleziona Duplicate. Una copia dei parametri dell'Universal Robot sarà creata.
7.Immetti la password (il valore predefinito per UR è: easybot)
8.Seleziona Connetti
9.Trasferisci il file SCRIPT precedentemente generato al robot
I programmi SCRIPT sono solitamente salvati nella cartella /Programs/ del controller robot.

Monitoraggio UR
C'è uno script disponibile nella libreria che permette di monitorare lo stato di un robot UR e di aggiornare la posizione del robot reale in RoboDK.
10.Selezionare File➔Apri
11.Caricare la Macro UR_ActivateMonitoring.py da: C:/RoboDK/Library/Macros/. Un nuovo oggetto Python sarà aggiunto nella stazione.
12.Assicurarsi che l'IP del robot sia correttamente fornito nei parametri di connessione del robot.
13.Fare doppio click sulla macro per iniziare il monitoraggio.
Il simulatore aggiornerà la posizione del robot e creerà bersagli mentre il robot reale si muove. Tra le altre cose, è possibile monitorare la velocità del robot, l'accelerazione e le correnti dei motori.
Uso della pinza RobotiQ
RoboDK supporta la generazione di programmi per i robot Universal Robots in grado di azionare pinze RobotiQ. È possibile azionare la pinza RobotiQ generando un programma offline oppure utilizzando il driver RoboDK per i robot UR.
Uso della pinza RobotiQ da RoboDK
È possibile azionare la pinza RobotiQ direttamente dal controller UR generando programmi offline con RoboDK.
Per aggiungere il supporto alle pinze RobotiQ è necessario selezionare il post-processor Universal_Robots_RobotiQ:
1.Fare clic con il tasto destro su un programma o sul robot
2.Selezionare Seleziona Post Processor
3.Selezionare Universal Robots RobotiQ
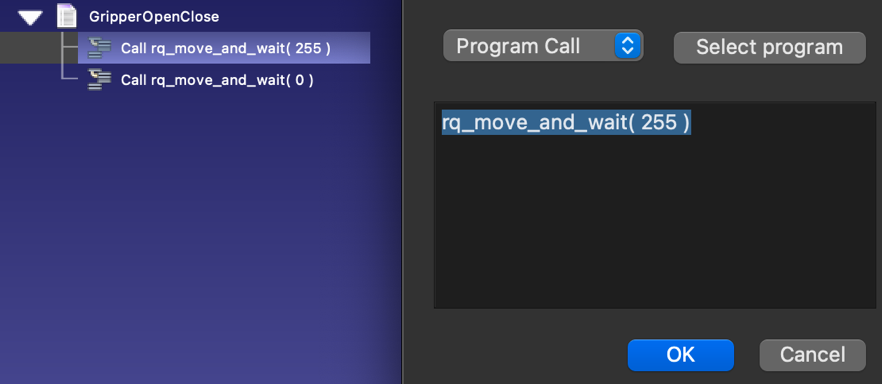
È quindi possibile generare chiamate di programma in grado di azionare la pinza RobotiQ. Ad esempio: rq_move_and_wait( 255 ) per aprire la pinza oppure rq_move_and_wait( 0 ) per chiuderla.

Una volta che il programma è pronto in RoboDK, è possibile eseguirlo sul robot utilizzando uno di questi 2 metodi:
Fare clic con il tasto destro su un programma (ad esempio GripperOpenClose) e selezionare Invia programma al robot
Fare clic con il tasto destro su un programma (ad esempio GripperOpenClose) e selezionare Genera programma (questa seconda opzione richiede di caricare manualmente il programma sul robot).
Questo metodo di funzionamento non richiede di utilizzare il driver.
Uso della pinza RobotiQ con il driver
È possibile azionare la pinza RobotiQ direttamente da RoboDK utilizzando il driver (opzione Esegui su robot). Il driver RoboDK per UR e RobotiQ consente di eseguire i programmi passo passo da RoboDK e di vedere il puntatore di esecuzione in qualsiasi momento da RoboDK.
È importante assicurarsi di potersi connettere al robot per utilizzare questa funzione. Potrebbero essere necessari privilegi di amministratore su Windows e/o l'aggiunta di una regola al Firewall di Windows per consentire questa comunicazione (disabilitare il Firewall di Windows può aiutare a capire se il problema è legato al firewall).
Segui questi passaggi per aggiungere il supporto al movimento della pinza RobotiQ direttamente da RoboDK:
1.Scarica il seguente file script: https://robodk.com/files/upload/progrobodk-rq.zip
2.Decomprimi il file progrobodk.script qui: C:/RoboDK/bin/progrobodk.script
3.Assicurati di riavviare il driver se era in esecuzione (doppio clic su Disconnetti, poi su Connetti).
4.Seleziona Strumenti-Opzioni-Driver
5.Deseleziona l'opzione: Gestisci le chiamate di programma con RoboDK quando connesso a un robot.
Per azionare correttamente la pinza tramite il driver (ad esempio, per aprirla/chiuderla), utilizza la chiamata di programma rq_move_and_wait passando un parametro compreso tra 0 e 255.
Esempio:
rq_move_and_wait( 0 ) # Fully close the gripper
rq_move_and_wait( 255 ) # Fully open the gripper
Il numero passato come argomento è richiesto dal driver.
Movimenti Circolari e Lineari
I robot UR supportano sia i movimenti circolari sia i movimenti lineari, tuttavia è possibile che sul teach pendant compaiano degli errori se si utilizza il driver per i robot UR.
È possibile visualizzare i seguenti errori quando si utilizza il driver del robot UR (opzione “Esegui su robot”) poiché il driver non applica tutti i filtri predefiniti presenti nel post-processor UR. Questi filtri aiutano a ripulire il codice in modo che il controller UR possa eseguire il programma senza problemi.
Questi errori includono:
1.Arco circolare con raggio infinito (CIRCULAR_ARC_WITH_INFINITE_RADIUS): questo errore può comparire quando si esegue un movimento circolare con un raggio molto ampio. Il post-processor converte automaticamente questi movimenti in movimenti lineari.
2.Arco circolare con raggio zero (CIRCULAR_ARC_WITH_ZERO_RADIUS): questo errore può comparire con piccoli movimenti circolari. Il post-processor può rimuovere questi movimenti o convertirli in movimenti lineari.
Questi errori non dovrebbero comparire quando il programma viene generato offline (fare clic con il tasto destro su un programma e selezionare Genera programma, oppure F6) oppure viene inviato automaticamente al robot (fare clic con il tasto destro su un programma e selezionare Invia programma al robot, oppure Ctrl+F6). Questi due metodi di generazione del programma utilizzano il post-processor anziché il driver.
Se si verificano ancora errori generando il programma offline (senza utilizzare il driver), è possibile convertire automaticamente i movimenti ad arco in movimenti lineari seguendo questi passaggi:
Selezionare Strumenti-Opzioni
Selezionare la scheda Programma
Fare clic sull'opzione Evita Archi
Impostare il Passo minimo (mm) a 0,5 mm per i movimenti lineari: questo garantisce che non vengano esportati punti più vicini di 0,5 mm, in modo che il raggio di raccordo (blend radius) abbia un effetto; è possibile aumentarlo ulteriormente per ottenere movimenti meno a scatti.
Guida all'installazione di URSim
URSim consente di emulare il comportamento del vero controller del robot Universal Robots sul proprio computer. Questo permette di familiarizzare con il controller e testare i programmi generati con RoboDK. Questa sezione guiderà l'utente nell'installazione di URSim.
Scaricare i requisiti di URSim
È necessario scaricare l'immagine ufficiale di URSim dal sito web di Universal Robots e Oracle VM VirtualBox dai rispettivi siti ufficiali.
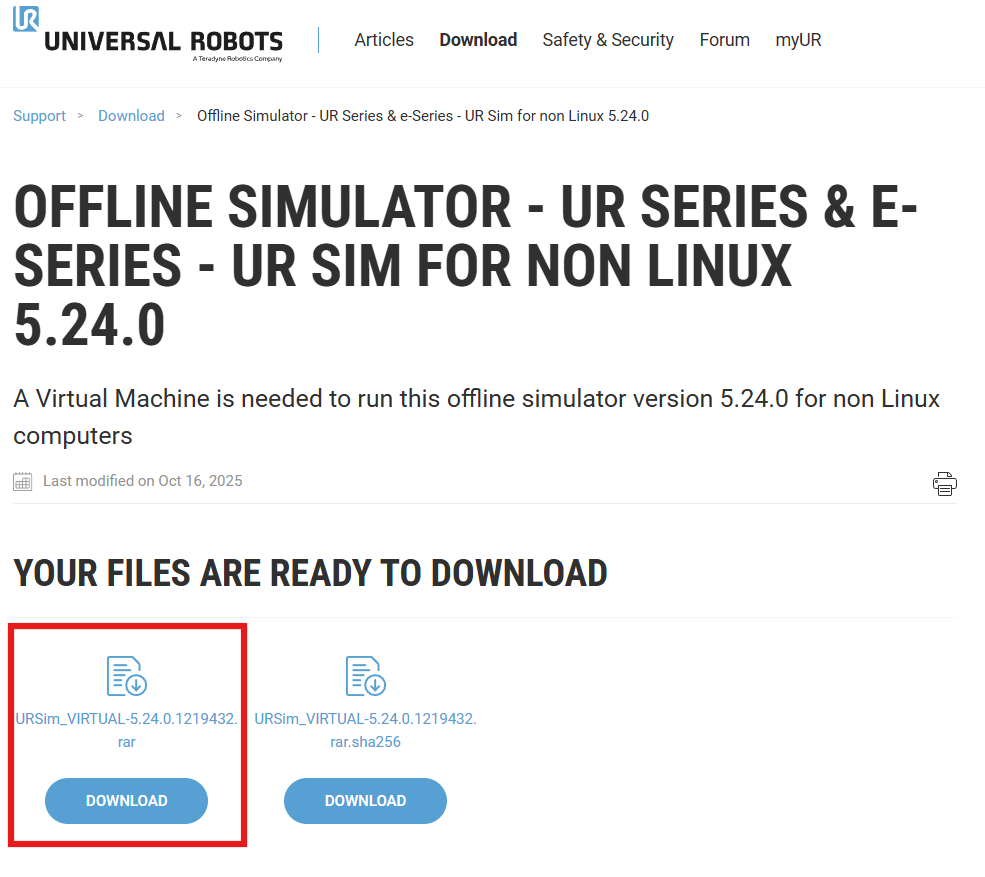
1.Scarica la versione più aggiornata del simulatore Offline per sistemi Non Linux da questo link: https://www.universal-robots.com/download/?query=ursim.

1.Scarica e installa il software Oracle VM VirtualBox dal seguente link: https://www.virtualbox.org/wiki/Downloads.
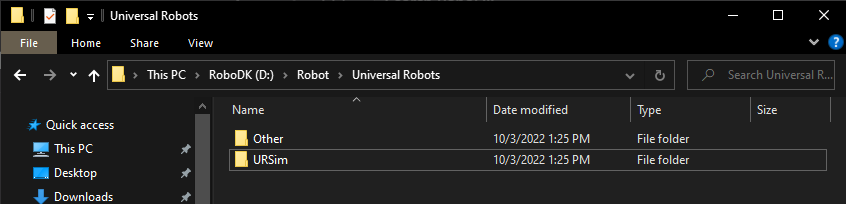
2.Crea una cartella sul disco rigido e chiamala URSim.
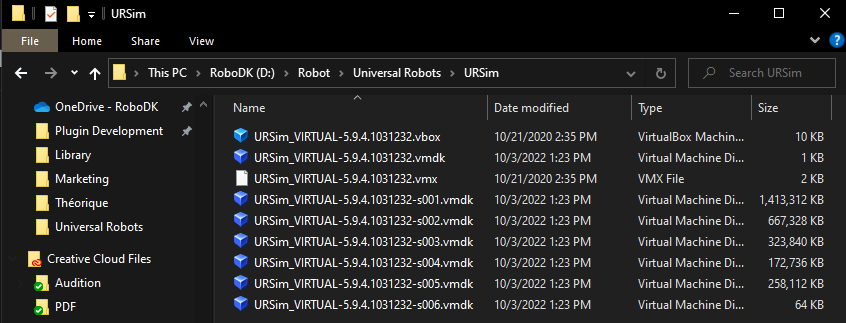
1.Estrai il contenuto del file URSim scaricato (file .zip o .rar) nella cartella URSim.
Configurazione di VirtualBox per URSim
Questa sezione mostra come creare una nuova macchina virtuale utilizzando Oracle VM VirtualBox per simulare il controller Universal Robots.
Seguire questi passaggi per creare una nuova macchina Linux e caricare l'immagine del controller scaricata:
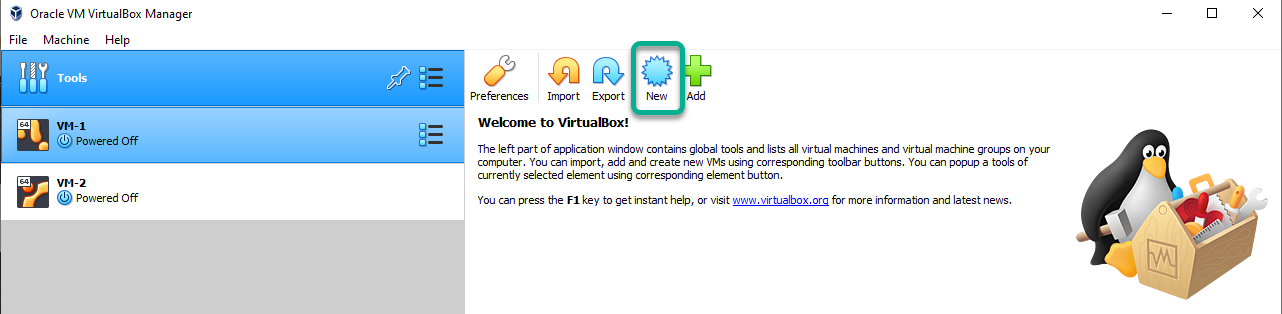
1.Avviare VirtualBox e premere “New”.
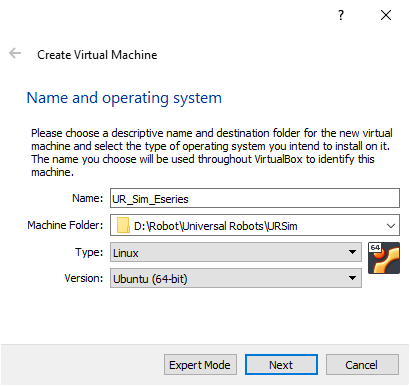
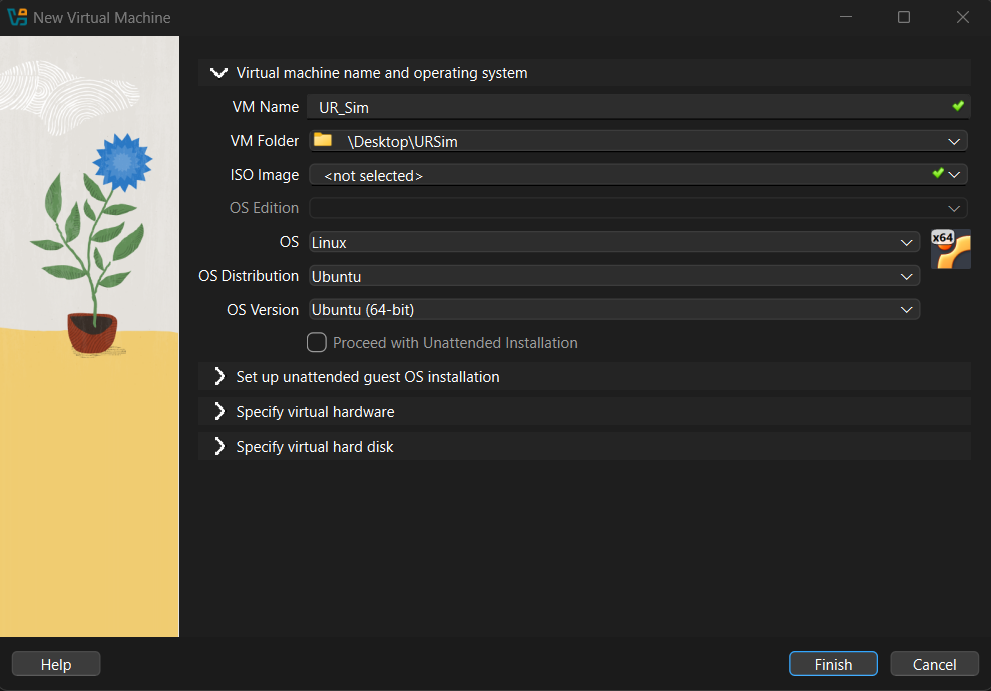
1.Impostare il nome su UR_Sim_Eseries e impostare la Machine folder sulla cartella creata in precedenza. Impostare il tipo su Linux e la versione su Ubuntu (64 bit).
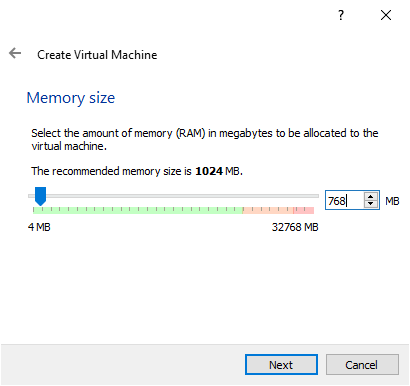
1.Impostare la dimensione della memoria a 768 MB e premere “Next”.
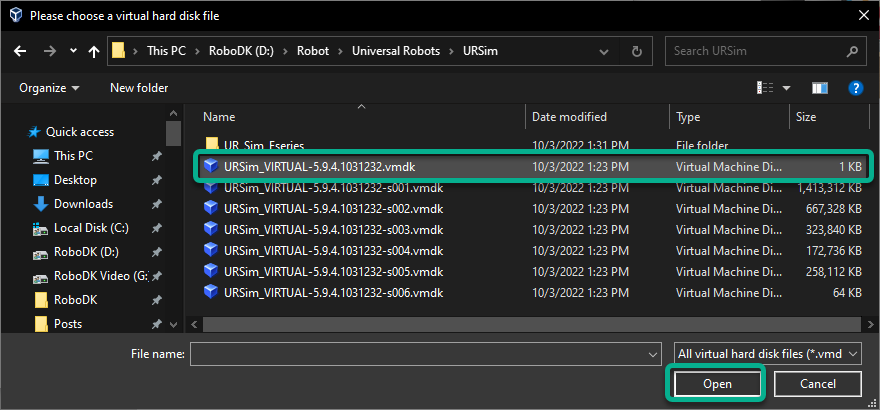
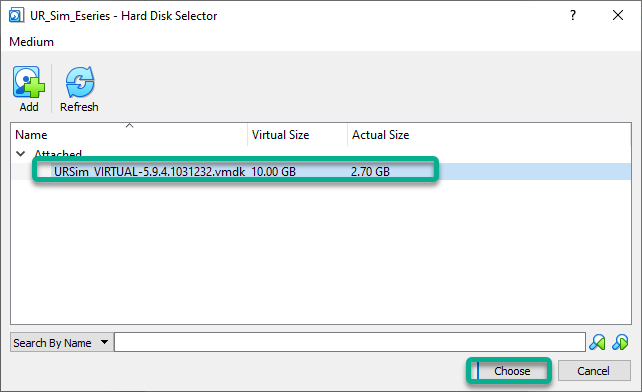
1.Selezionare Use an existing virtual hard disk file e indicare il percorso della cartella in cui è stato estratto il file compresso. Premere “Create”.
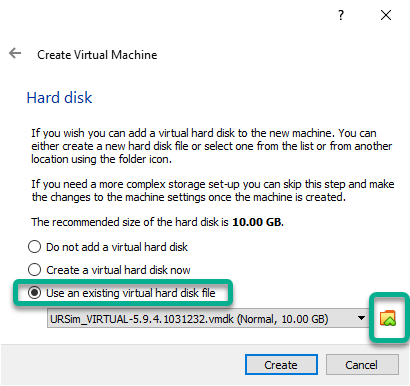
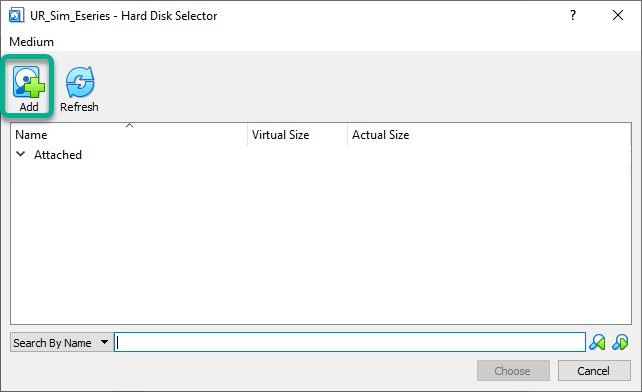
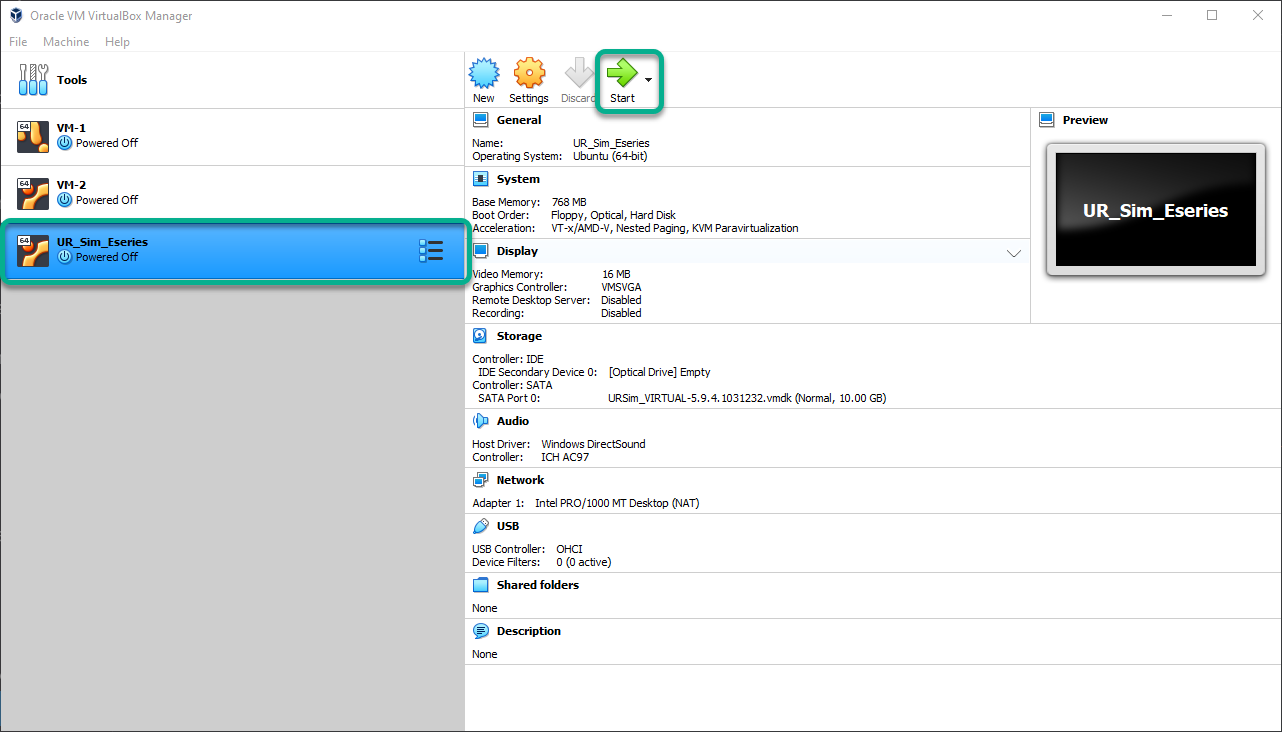
1.Premere “Start” per avviare la macchina virtuale.
1.Se compare un errore che indica “Hardware acceleration is not available”, potrebbe essere necessario riavviare il computer e modificare un'impostazione del BIOS per abilitare la virtualizzazione. Con la virtualizzazione abilitata è possibile riavviare Windows, VirtualBox e la macchina virtuale.
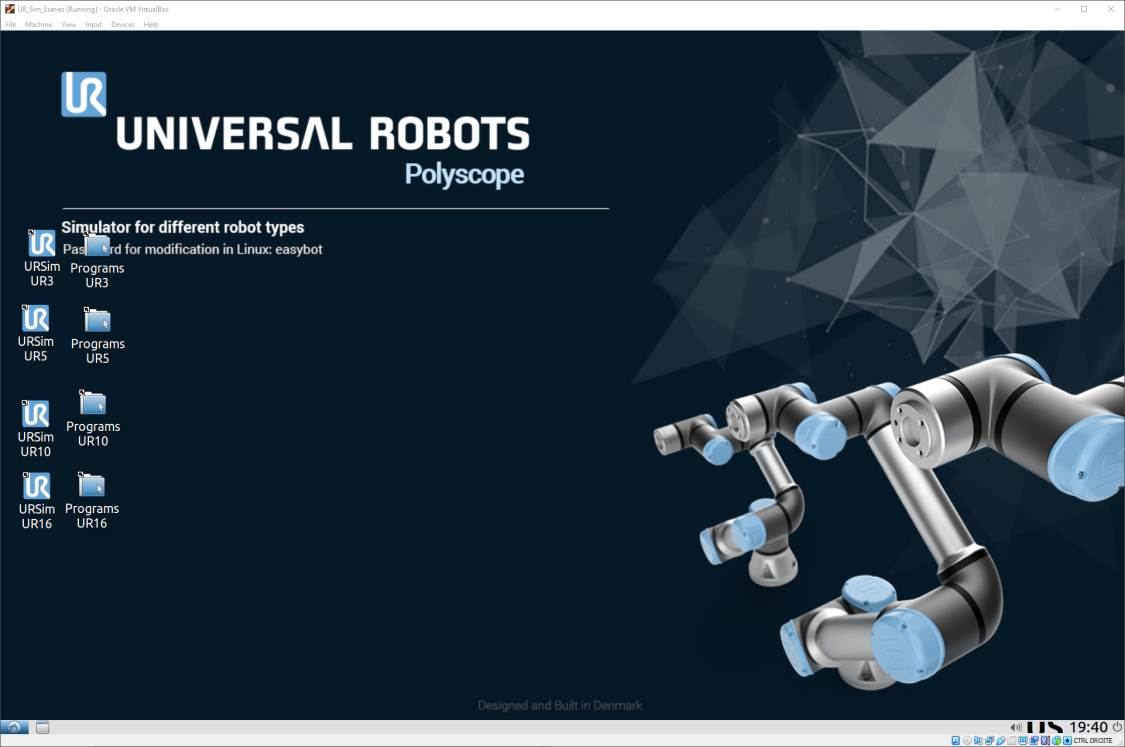
2.A questo punto la macchina virtuale dovrebbe avviarsi.
Cartella condivisa tra Windows e URSim
È possibile, facoltativamente, configurare una cartella condivisa tra il computer Windows e il controller emulato per trasferire facilmente i file dei programmi.
Segui questi passaggi per associare la cartella dei programmi RoboDK a una nuova cartella nel controller del robot UR emulato:
1.Questa sezione spiega come avere una cartella condivisa tra Windows e URSim per trasferire i programmi.
2.Apri la VM di URSim.
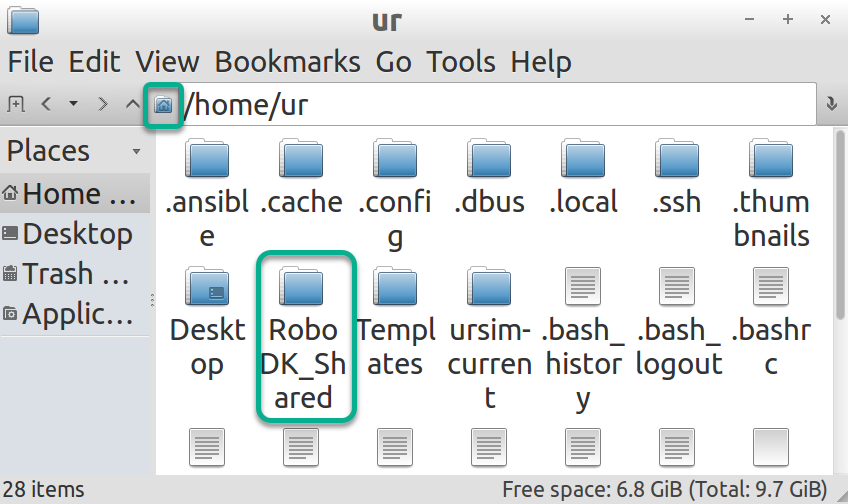
3.Crea una cartella in Linux Ubuntu e chiamala “RoboDK_Shared” sotto “/home/ur/”.
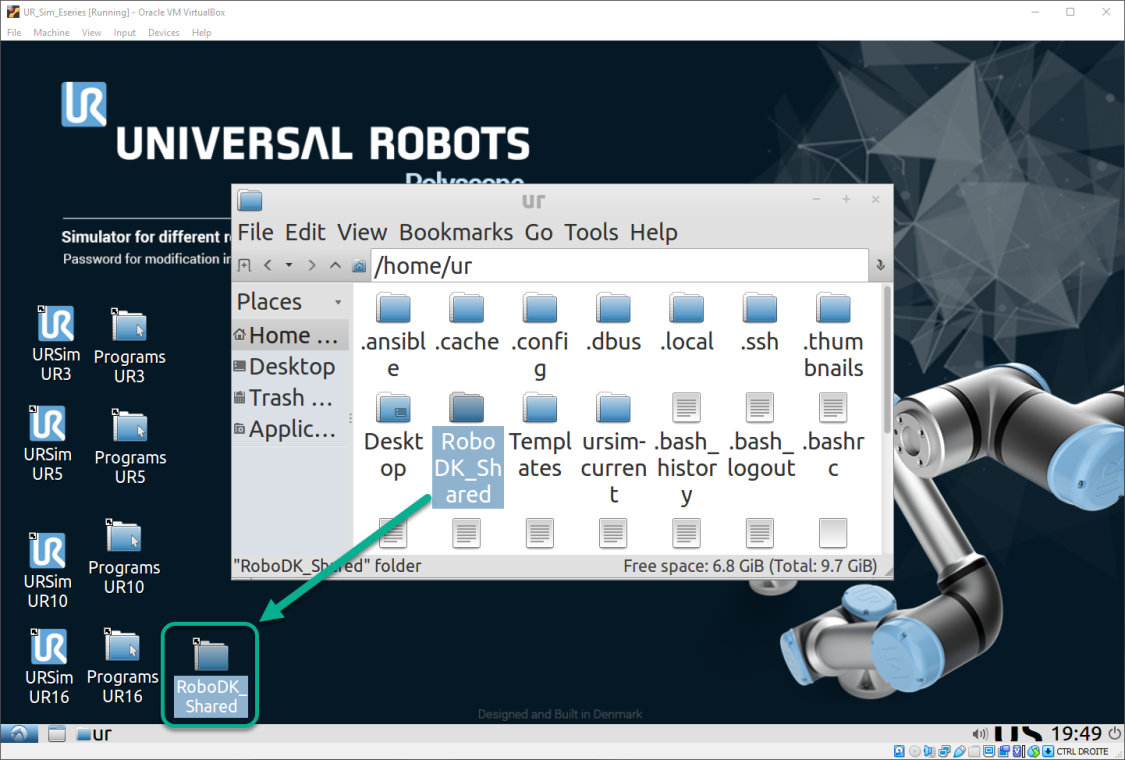
1.Crea un collegamento sul desktop trascinando la cartella “RoboDK_Shared” sul Desktop.
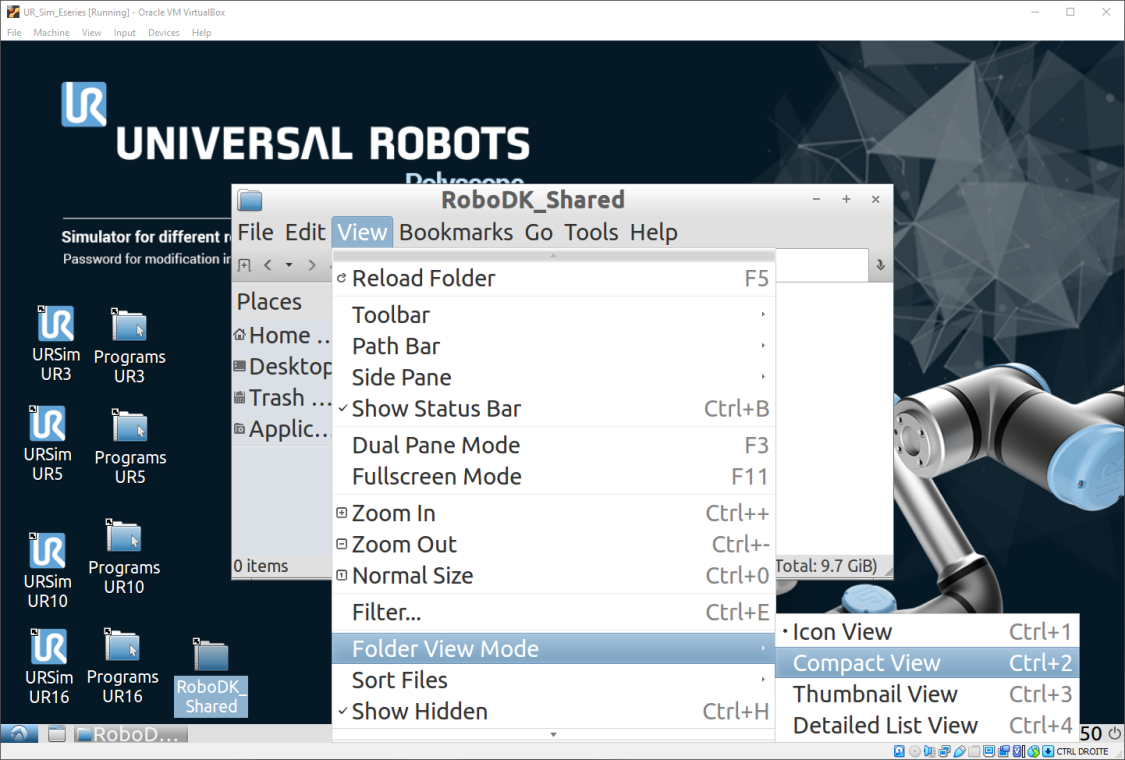
1.Apri RoboDK_Shared.
2.Seleziona View → Folder View Mode → Compact View.
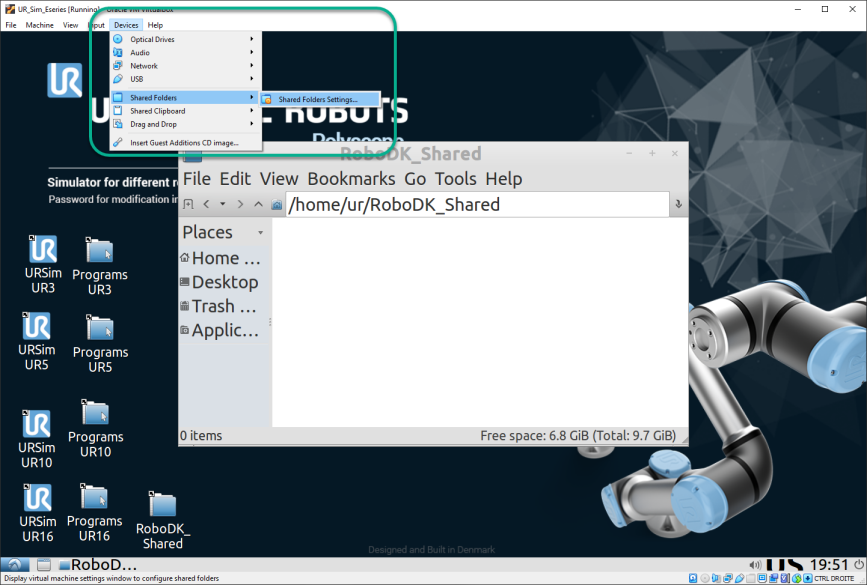
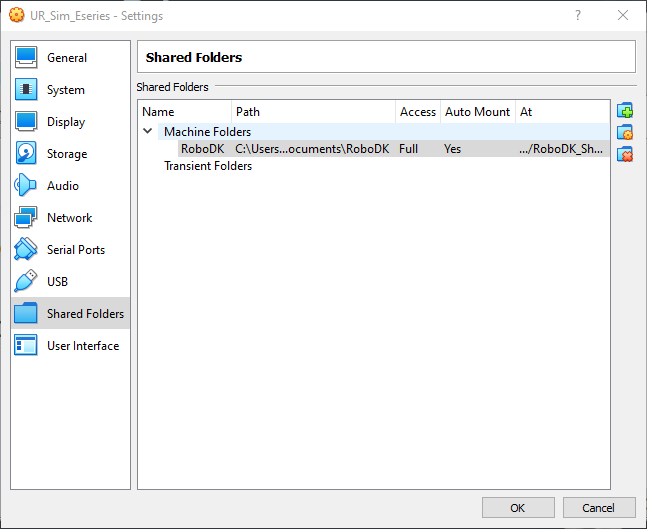
1.Dal menu superiore della finestra di VirtualBox, seleziona Devices → Shared Folders → Shared Folders Settings.
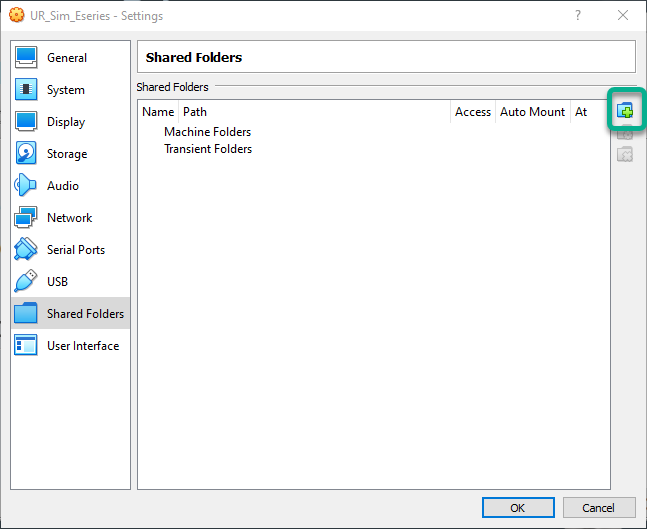
1.Aggiungi una nuova cartella condivisa utilizzando il pulsante mostrato nell'immagine seguente.
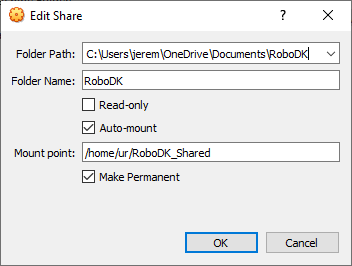
1.Seleziona il percorso della cartella condivisa in Windows (è possibile utilizzare qualsiasi cartella del computer).
2.Seleziona “Auto-mount” e “Make Permanent”.
3.Mount point: /home/ur/RoboDK_Shared
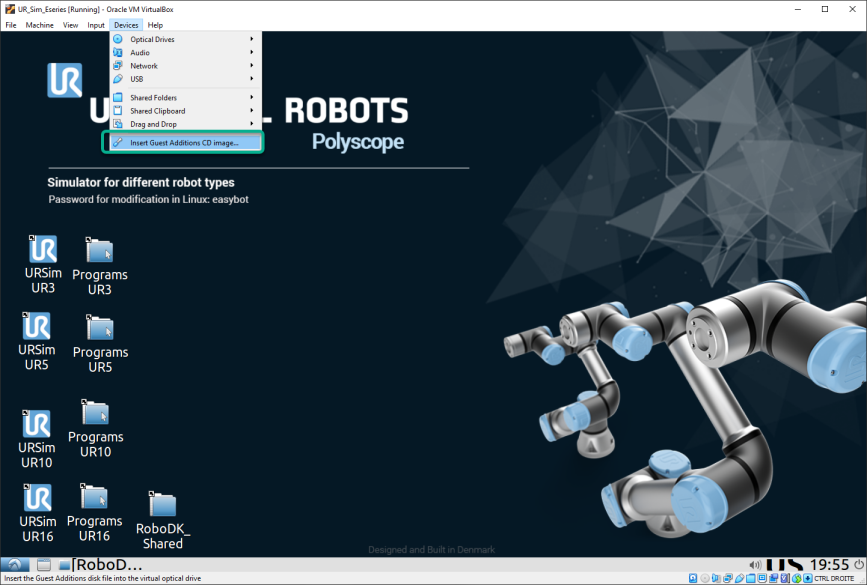
1.Dal menu superiore di VirtualBox, seleziona Devices → Insert Guest Additions CD Image.
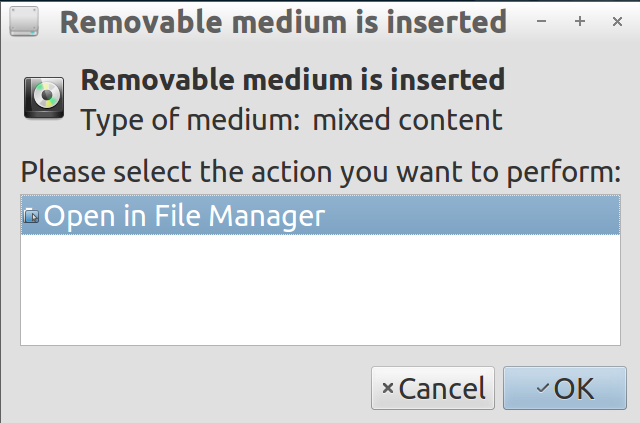
1.Seleziona “Open in File Manager” e premi “OK”.
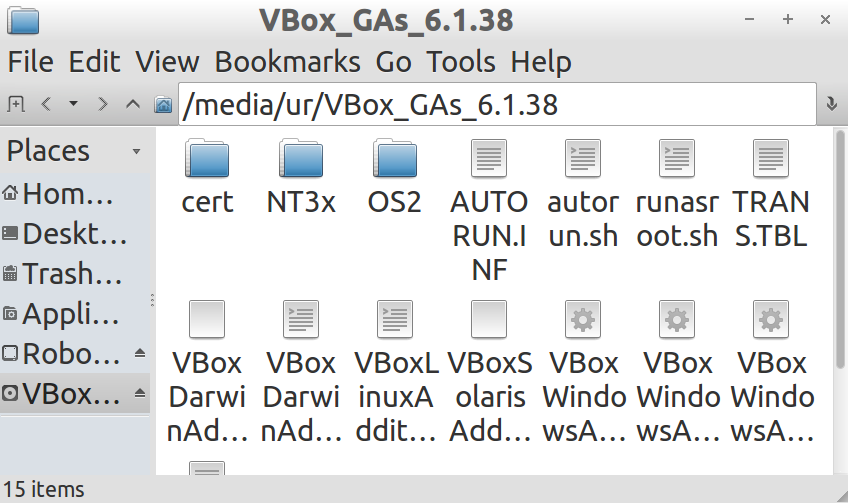
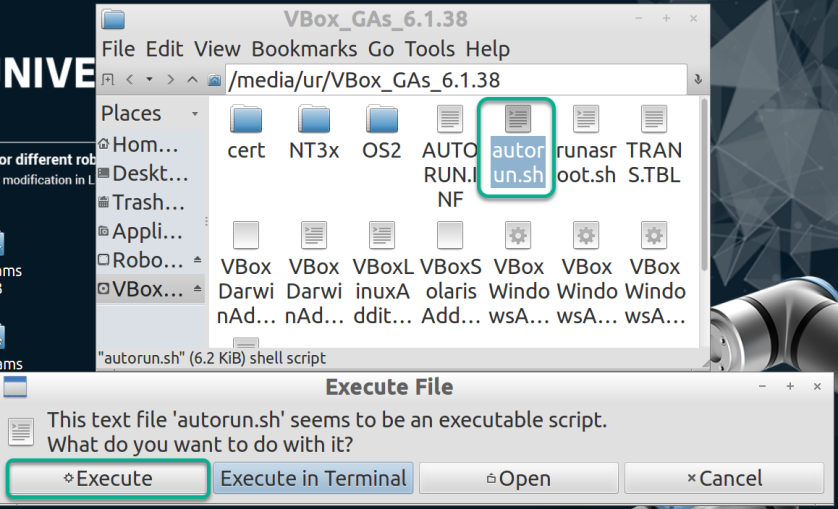
1.Apri la cartella: /media/ur/VBox_Gas_6.1.38 (la versione di VBox può variare).
1.Fai doppio clic sul file “autorun.sh” e seleziona “Execute” (la password è “easybot”). L’esecuzione dello script può richiedere qualche minuto.
1.Riavvia la macchina virtuale.
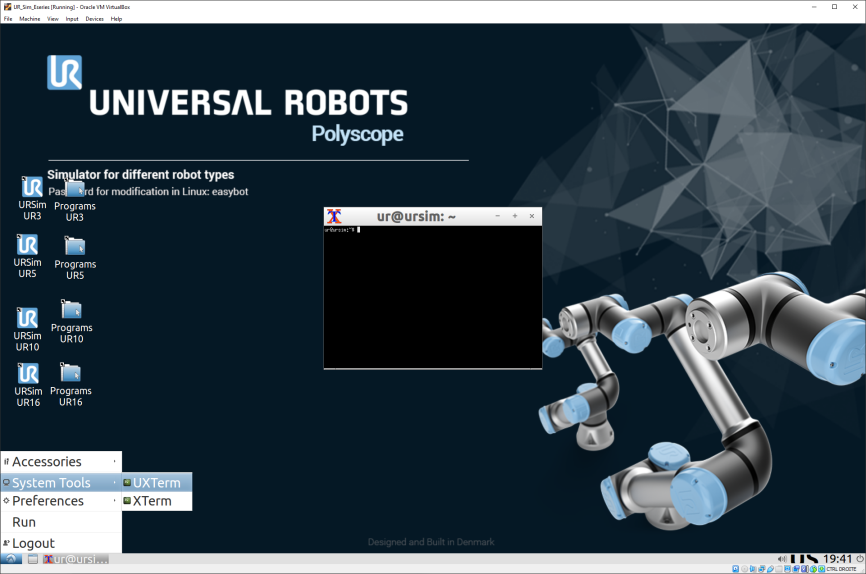
1.Apri il terminale: seleziona il pulsante Start → System Tools → UXTerm.
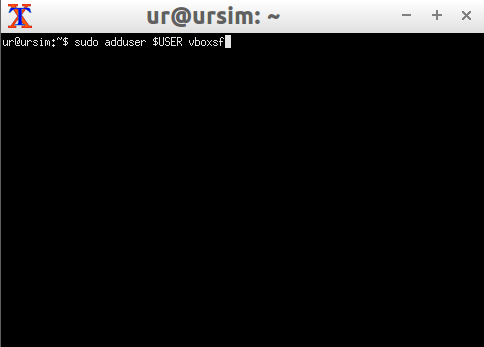
1.Digita nel terminale: sudo adduser $USER vboxsf e premi “Enter”.
1.Riavvia la VM.
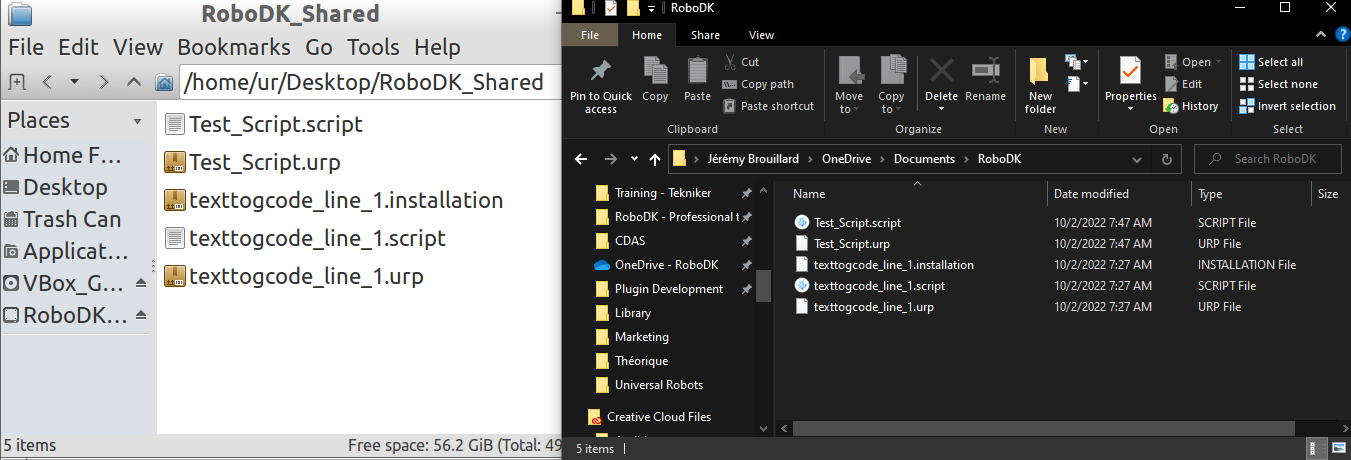
2.Se generi nuovi file con RoboDK nella cartella condivisa di Windows, puoi premere “View” → “Reload Folder” oppure premere “F5” nella cartella condivisa “RoboDK_Shared” della VM.
Utilizzo del driver RoboDK con UR Sim
È possibile testare la connessione tra RoboDK e il controller Universal Robots utilizzando URSim.
1.Nell'Oracle VM VirtualBox Manager.
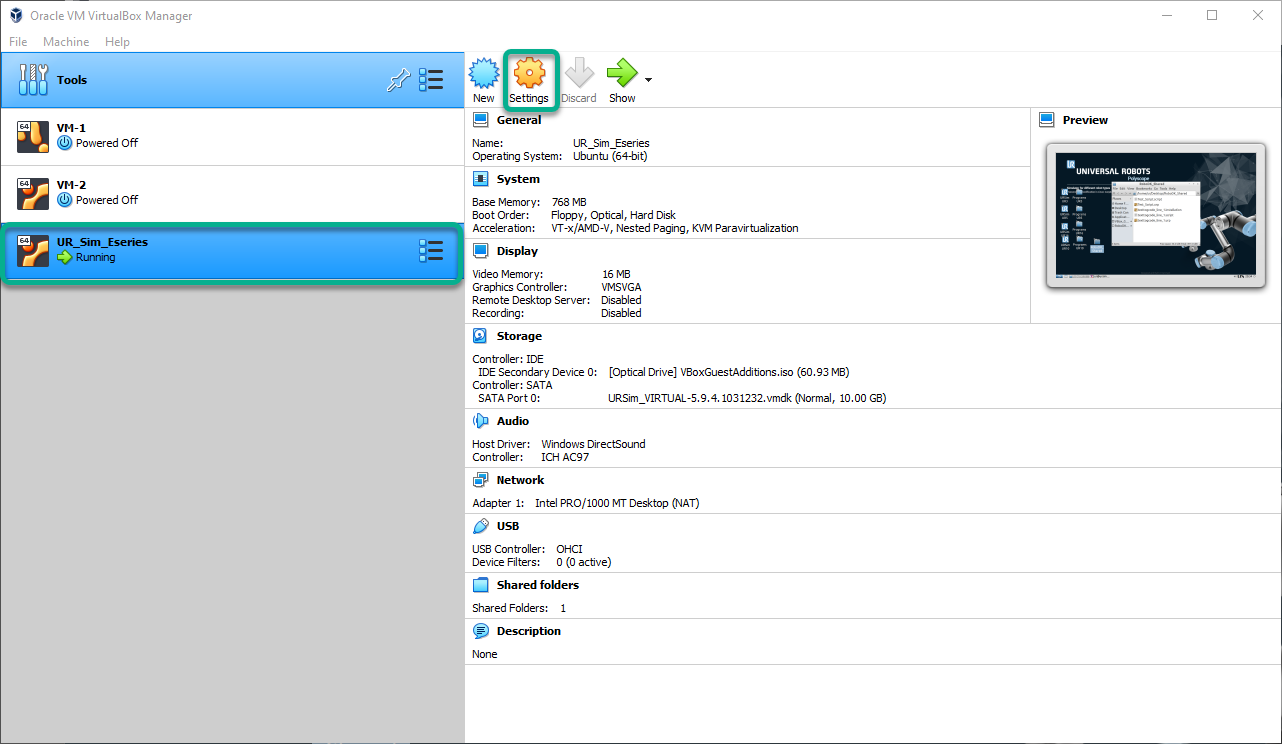
2.Seleziona la VM UR_Sim_Eseries e premi Settings.
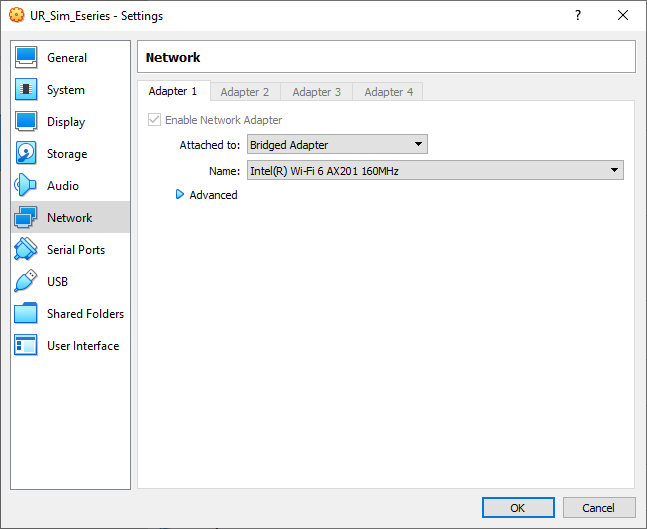
1.Seleziona Network → Attached to: e seleziona Bridge Adapter, poi premi OK.
1.Avvia la macchina virtuale URSim.
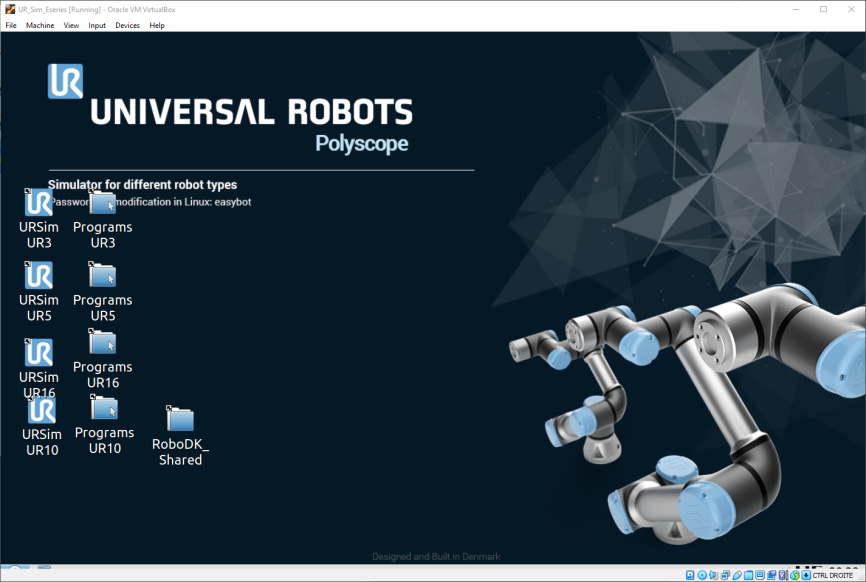
1.Avvia Polyscope con il modello UR preferito.
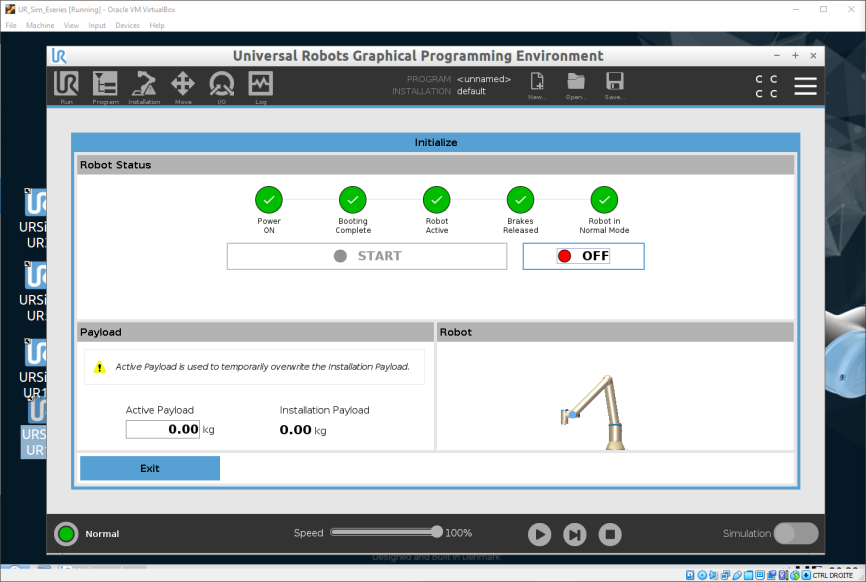
1.Recupera l'indirizzo IP del simulatore.
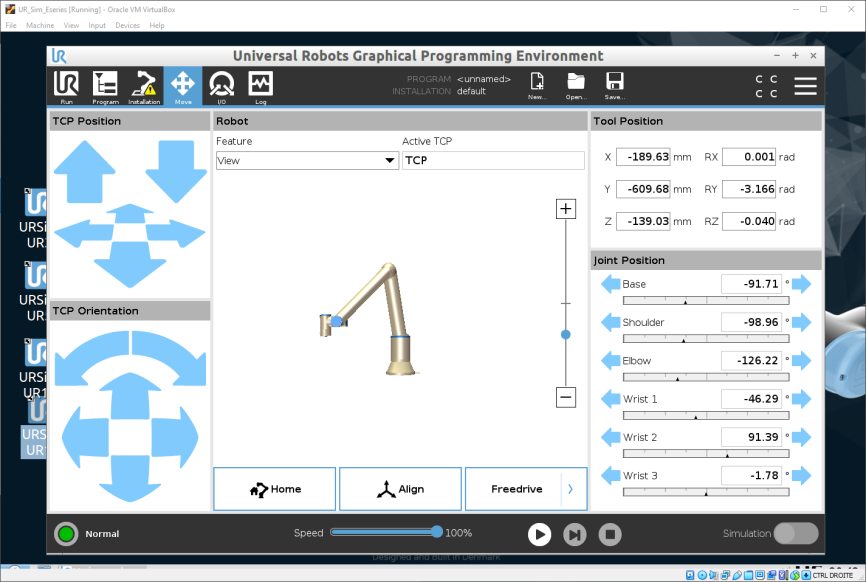
1.Vai alla finestra “Move” di URSim.
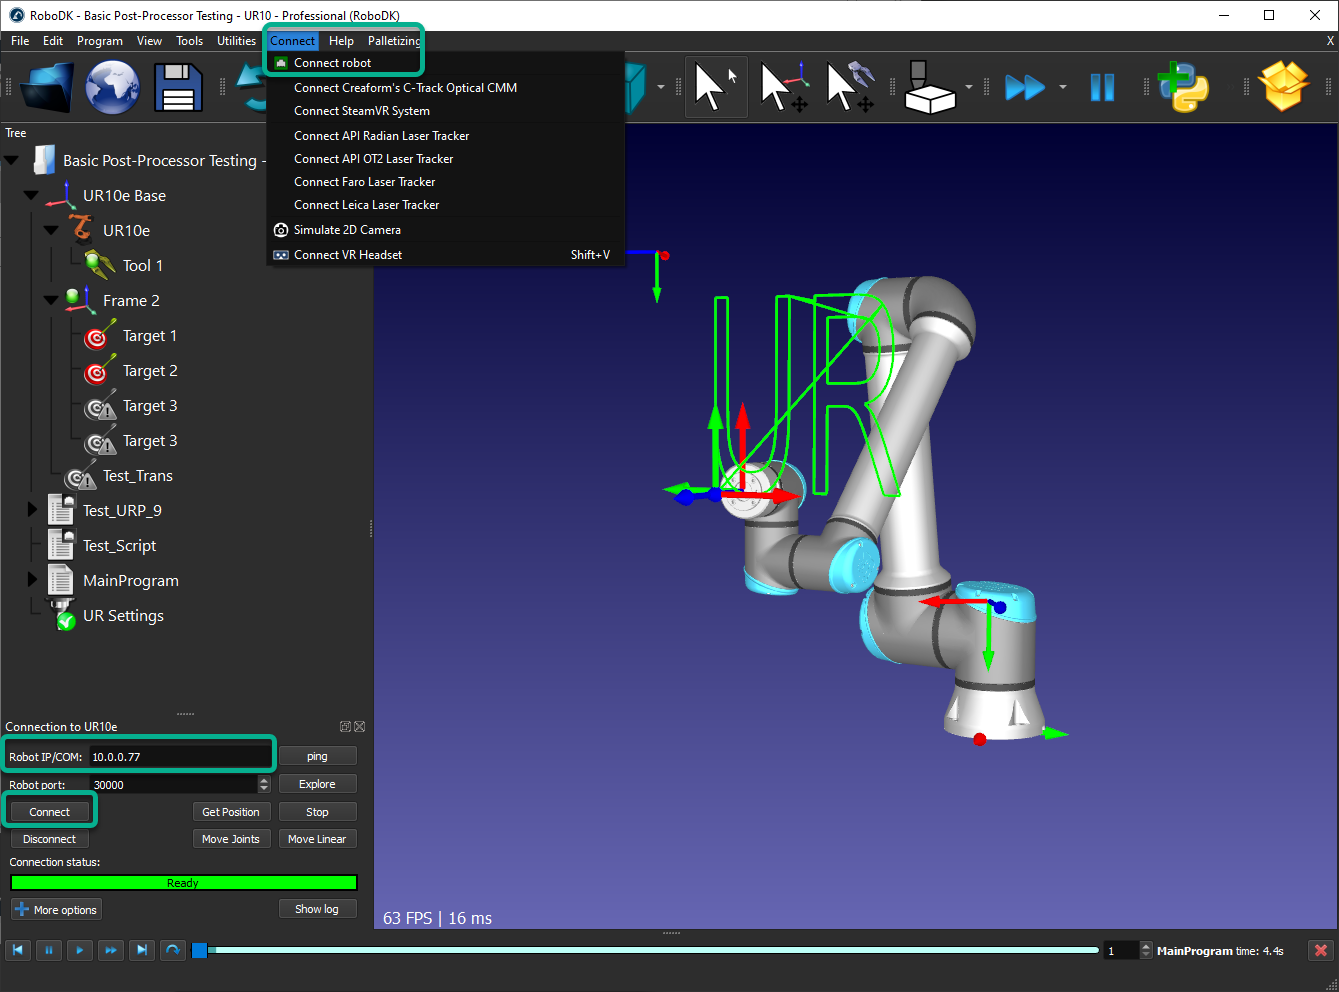
1.Apri una stazione RoboDK con lo stesso modello UR.
2.Seleziona Connect → Connect Robot.
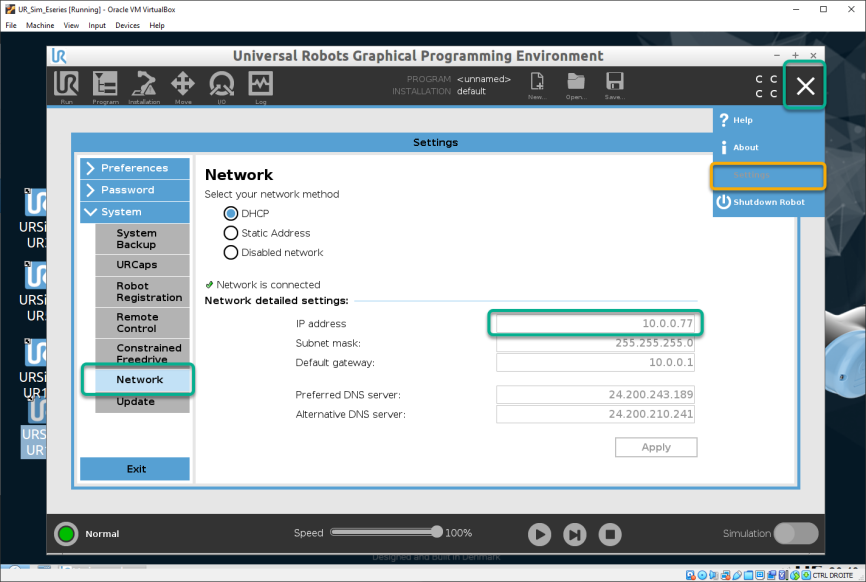
1.Inserisci l'indirizzo IP di URSim e premi Connect.
2.Usa Get Position per recuperare la posizione del robot URSim e applicarla a RoboDK.
3.Usa Move Joints per spostare il robot URSim nella posizione del robot RoboDK.
4.Fai clic con il tasto destro su un programma RoboDK, seleziona “Run on robot” e “Run” per eseguire il programma simultaneamente in RoboDK e in URSim.
Aggiorna Cinematiche Robot
Seguire i passaggi di questa sezione è opzionale ed è richiesto solo in determinate circostanze, quando è necessaria accuratezza nella programmazione offline. Questa sezione spiega come inserire i valori cinematici unici del robot UR in RoboDK per simulare accuratamente il robot.
È inoltre possibile caricare manualmente il file URP seguendo questa procedura:
Le cinematiche robot UR differiscono in sei valori di distanza da un robot all'altro e dai valori del simulatore. Dipendentemente da come il robot è programmato potrebbe essere importante prendere in considerazione questi valori.
Le cinematiche del controller UR sono uniche per ogni robot. Le cinematiche sono le dimensioni che definiscono il robot sotto forma di tabella DH (Denavit Hartenberg). Il simulatore RoboDK utilizza per impostazione predefinita le cinematiche nominali UR, pertanto si può osservare una discrepanza da 2 mm a 10 mm tra le cinematiche del simulatore e quelle del controller. Per far corrispondere esattamente la simulazione al robot reale è possibile importare le cinematiche specifiche del proprio robot UR semplicemente aprendo un file URP creato con il teach pendant. Nota: il file URP deve essere stato generato con lo stesso controller che si desidera simulare. È anche possibile caricare manualmente il file URP seguendo questa procedura:
1.Ottieni il file urcontrol.conf.[UR3/UR5/UR10] da una finestra chiamata URControl dentro il controller del robot. Il file può esser trasferito utilizzando una chiavetta USB, oppure tramite connessione FTP come mostrato nella sezione precedente.
2.Aprire il robot in RoboDK. Il robot UR si trova nella libreria di RoboDK. È anche possibile utilizzare un robot UR disponibile in una delle proprie stazioni RoboDK esistenti.
RoboDK estrae le informazioni specifiche relative al proprio robot dal file URP e le tiene in considerazione per la simulazione e la programmazione offline nel file del robot. È possibile modificare questa impostazione e ripristinare la cinematica predefinita nel menu dei parametri del robot, come mostrato nell'immagine seguente.
Dovrebbe apparire un messaggio come quello mostrato nell'immagine seguente. Potrebbe comparire un messaggio di avviso se non è stato caricato un file URP valido o se non è stato selezionato il robot UR corretto.
3.Selezionare UR_LoadControllerKinematics
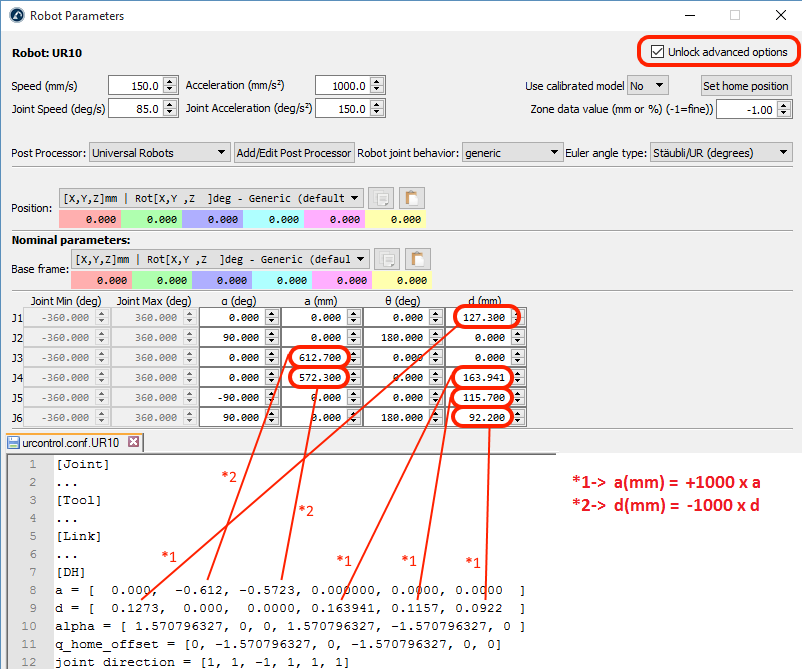
4.Apri la finestra dei parametri del robot da RoboDK facendo doppio click sul robot e selezionando "Parametri".
5.Seleziona "Sblocca opzioni avanzate" per esser in grado di modificare i valori delle sei distanze.
6.Immetti i sei valori evidenziati in rosso nella tabella DH del file urcontrol.conf.ur10 in RoboDK, come mostrato nell'immagine.
Dovrebbe essere visualizzato un messaggio come mostrato nell'immagine seguente. Potrebbe essere visualizzato un messaggio di avviso se non è stato caricato un file URP valido o se non è stato selezionato il robot UR corretto. Una volta completata questa procedura, è possibile fare clic con il tasto destro su un robot e selezionare Salva come .robot. Questi parametri vengono salvati con il file robot ed è possibile utilizzare il file robot invece di ripetere questa procedura per ogni nuovo progetto. RoboDK estrae dal file URP le informazioni specifiche del robot e le prende in considerazione per la simulazione e la programmazione offline nel file robot. È possibile modificare questa impostazione e ripristinare le cinematiche predefinite nel menu dei parametri del robot, come mostrato nell'immagine seguente. Si noterà che le informazioni della posa visualizzate nel teach pendant corrispondono alle cinematiche visualizzate in RoboDK (assicurarsi di rimuovere il sistema di riferimento utensile e il sistema di riferimento in RoboDK e nel robot UR per effettuare il confronto).
I parametri d devono essere moltiplicati per 1000 (da metri a millimetri)
Noterete che le informazioni sulla posizione visualizzate sul pannello di programmazione corrispondono alla cinematica visualizzata in RoboDK (assicuratevi di rimuovere il sistema di riferimento utensile e il sistema di riferimento in RoboDK e sul robot UR per effettuare il confronto).
Le cinematiche UR cambiano da un robot all'altro perché ogni robot viene calibrato in fabbrica da UR. Altri produttori di robot come KUKA, ABB, Motoman o Fanuc non calibrano i loro robot a meno che non si acquisti la cosiddetta opzione Accuratezza Assoluta. Le opzioni di Accuratezza Assoluta possono prendere in considerazione fino a 40 parametri di calibrazione o anche più. Questa procedura non è la stessa della calibrazione robot di RoboDK. La calibrazione robot aiuta a migliorare l'accuratezza del robot reale.


