Calibrazione del sistema
Questa sezione la guiderà a calibrare la sonda e, facoltativamente, il robot, e le spiegherà come far corrispondere il sistema di misurazione alla sua configurazione reale.
Questi passaggi devono essere eseguiti solo una volta, ma sono importanti per ottenere risultati precisi.
Se il suo sistema di misurazione non è sufficientemente preciso per calibrare un robot (come i tracker HTC Vive), deve saltare la fase di calibrazione del robot. Tuttavia, si assicuri di seguire i passaggi della sezione Configurazione per la programmazione offline.
Calibrazione robot
Questa sezione descrive come calibrare automaticamente il suo robot utilizzando RoboDK TwinTrack e il suo sistema di misurazione. La calibrazione del robot le consente di migliorare la precisione del robot fino a 0,150 mm quando genera programmi offline o utilizzando gli strumenti TwinTrack teach by demonstration in RoboDK (il livello di precisione dipende molto dalla qualità e dalle dimensioni del robot).
Si consiglia di eseguire la calibrazione del robot dopo aver costruito la cella robotica o dopo aver apportato modifiche importanti (come la modifica del carico utile dell'utensile). Questo aiuta a ottenere la migliore precisione.
Prima di iniziare la calibrazione, può modellare la cella in RoboDK per evitare automaticamente le collisioni. Può utilizzare geometrie di base come piani o cubi per evitare aree indesiderate. Può anche limitare lo spazio dei giunti del robot.
Può selezionare TwinTrack➔ Calibra robot per avviare la procedura di calibrazione del robot.
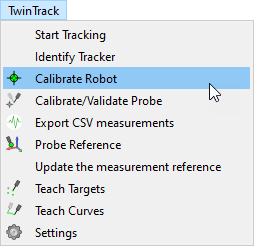
Questa operazione la guiderà nella calibrazione del robot, compresa la generazione automatica di punti per la calibrazione e la convalida. RoboDK può generare automaticamente i punti che sono visibili dal tracker.
La procedura di calibrazione del robot richiede l'esecuzione di circa 200 misurazioni. La procedura inizia prendendo alcune misure intorno alla posizione iniziale del robot
Una volta che la configurazione è pronta e la comunicazione con il robot è stata stabilita correttamente, la procedura di calibrazione dovrebbe richiedere 15-30 minuti.
Il sistema non richiede attrezzature o accessori speciali; si limita a tracciare la posizione dell'utensile rispetto al riferimento del tracker.
Non c'è problema se si perdono alcune misurazioni perché i bersagli non sono visibili.
Calibrazione della sonda
È importante calibrare correttamente la punta della sonda e assicurarsi che sia precisa entro le tolleranze desiderate.
La calibrazione della punta della sonda si ottiene muovendo la punta intorno a un punto statico.
Selezioni TwinTrack➔ Calibrate/Validate Probe Tip per avviare la calibrazione dello strumento.
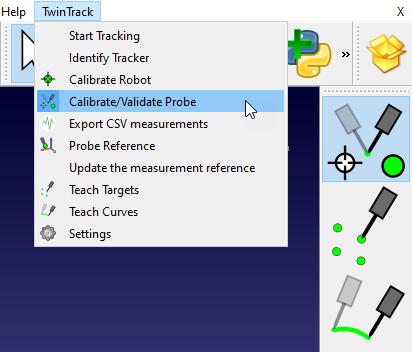
In questo caso, poiché stiamo utilizzando Creaform HandyProbe, è possibile calibrare la sonda con il software Creaform VXElements e convalidarla con RoboDK.
Per convalidare la punta della sua sonda, deve semplicemente spostarsi intorno a un punto statico e RoboDK visualizzerà la precisione.
Configurazione per la programmazione offline
Questa sezione la guida attraverso la procedura per far corrispondere il sistema di misurazione reale alla sua simulazione offline. In questo modo potrà creare un gemello digitale che condivide un sistema di riferimento comune tra la sua simulazione e la configurazione reale.
Può utilizzare le funzioni di insegnamento tramite dimostrazione di TwinTrack senza un robot calibrato o anche senza un robot reale. Ciò significa che può simulare e programmare il robot offline solo con il suo sistema di misurazione, prima di avere accesso al robot reale.
È sufficiente avere una parte con un sistema di coordinate ben definito da utilizzare come riferimento. Il riferimento deve essere lo stesso offline e nella configurazione reale.
Una volta preparato il sistema di misurazione e il suo pezzo (reale o simulato), può seguire questi passaggi per definire il sistema di coordinate del suo dispositivo di misurazione:
1.Definisca il sistema di coordinate del pezzo con il suo robot reale utilizzando l'opzione Calibra Riferimento del menu Utilità. Se non dispone di un robot reale, utilizzi una posizione approssimativa del sistema di coordinate nella sua simulazione RoboDK. Potrà ripetere questa procedura in seguito con una configurazione reale.
2.Clicchi con il tasto destro del mouse sul sistema di coordinate della sua parte (o sul sistema di coordinate della dima/attrezzatura a cui è collegata).
3.Selezioni Aggiorna il riferimento alle misurazioni.
4.Segua le istruzioni sullo schermo per insegnare 3 punti del suo pezzo reale utilizzando la sonda. Questi 3 punti definiscono il sistema di coordinate nell'ordine corretto: l'origine, un punto su X+ e un punto su Y+.
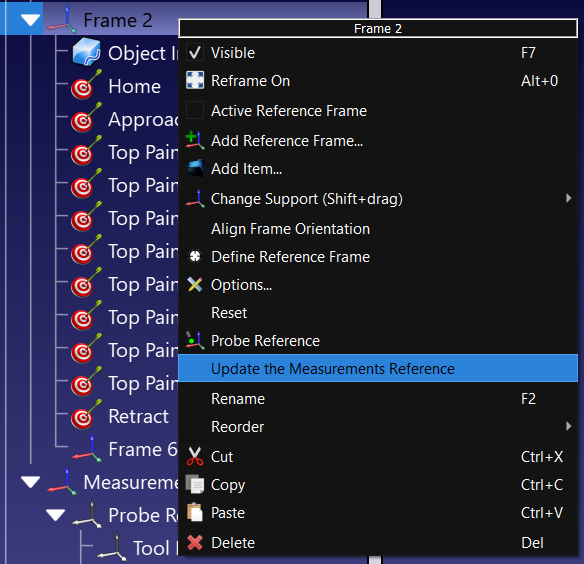
Il sistema di misurazione verrà aggiornato di conseguenza e lei potrà procedere all'insegnamento di punti, curve o altri sistemi di coordinate.


