Calibrazione dei sistemi di riferimento
Selezioni Utilità➔ Calibra riferimento per calibrare un sistema di riferimento. È possibile impostare un sistema di riferimento utilizzando diversi metodi. Nell'esempio della figura, un sistema di riferimento è definito da tre punti: i punti 1 e 2 definiscono la direzione dell'asse X e il punto 3 definisce l'asse Y positivo.
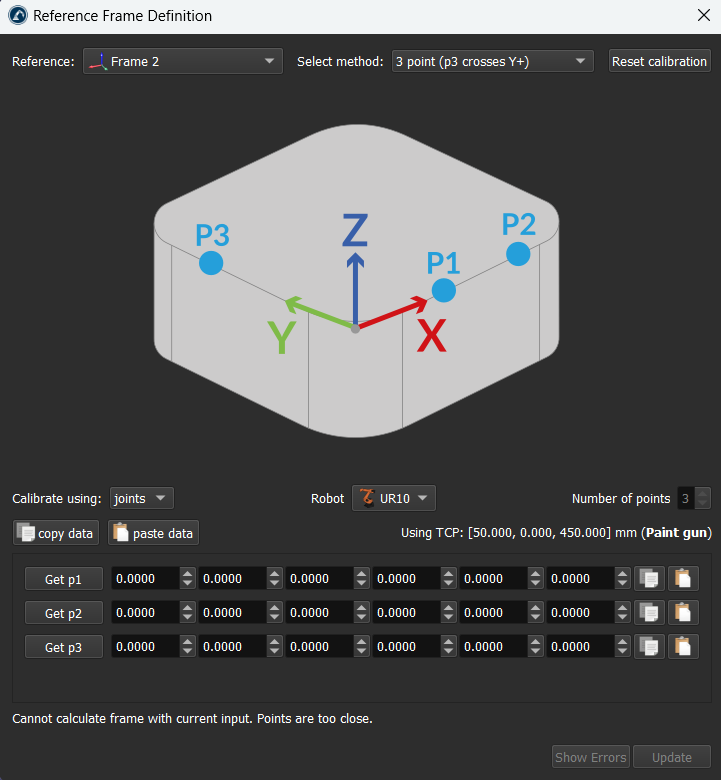
Importante: si raccomanda di utilizzare i target dei giunti e di attivare l'accuratezza del robot prima di calibrare il sistema di riferimento, poiché l'accuratezza del braccio del robot aiuterà a definire meglio il sistema di riferimento.
Nota: ulteriori informazioni sulla calibrazione dei sistemi di riferimento sono disponibili nella sezione Suggerimenti.


