Configurazione per la programmazione offline
Questa sezione la guida attraverso la procedura per far corrispondere il sistema di misurazione reale alla sua simulazione offline. In questo modo potrà creare un gemello digitale che condivide un sistema di riferimento comune tra la sua simulazione e la configurazione reale.
Può utilizzare le funzioni di insegnamento tramite dimostrazione di TwinTrack senza un robot calibrato o anche senza un robot reale. Ciò significa che può simulare e programmare il robot offline solo con il suo sistema di misurazione, prima di avere accesso al robot reale.
È sufficiente avere una parte con un sistema di coordinate ben definito da utilizzare come riferimento. Il riferimento deve essere lo stesso offline e nella configurazione reale.
Una volta preparato il sistema di misurazione e il suo pezzo (reale o simulato), può seguire questi passaggi per definire il sistema di coordinate del suo dispositivo di misurazione:
1.Definisca il sistema di coordinate del pezzo con il suo robot reale utilizzando l'opzione Calibra Riferimento del menu Utilità. Se non dispone di un robot reale, utilizzi una posizione approssimativa del sistema di coordinate nella sua simulazione RoboDK. Potrà ripetere questa procedura in seguito con una configurazione reale.
2.Clicchi con il tasto destro del mouse sul sistema di coordinate della sua parte (o sul sistema di coordinate della dima/attrezzatura a cui è collegata).
3.Selezioni Aggiorna il riferimento alle misurazioni.
4.Segua le istruzioni sullo schermo per insegnare 3 punti del suo pezzo reale utilizzando la sonda. Questi 3 punti definiscono il sistema di coordinate nell'ordine corretto: l'origine, un punto su X+ e un punto su Y+.
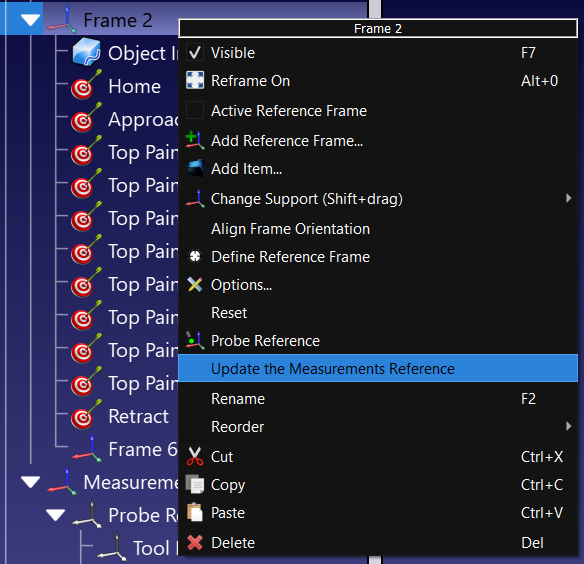
Il sistema di misurazione verrà aggiornato di conseguenza e lei potrà procedere all'insegnamento di punti, curve o altri sistemi di coordinate.


