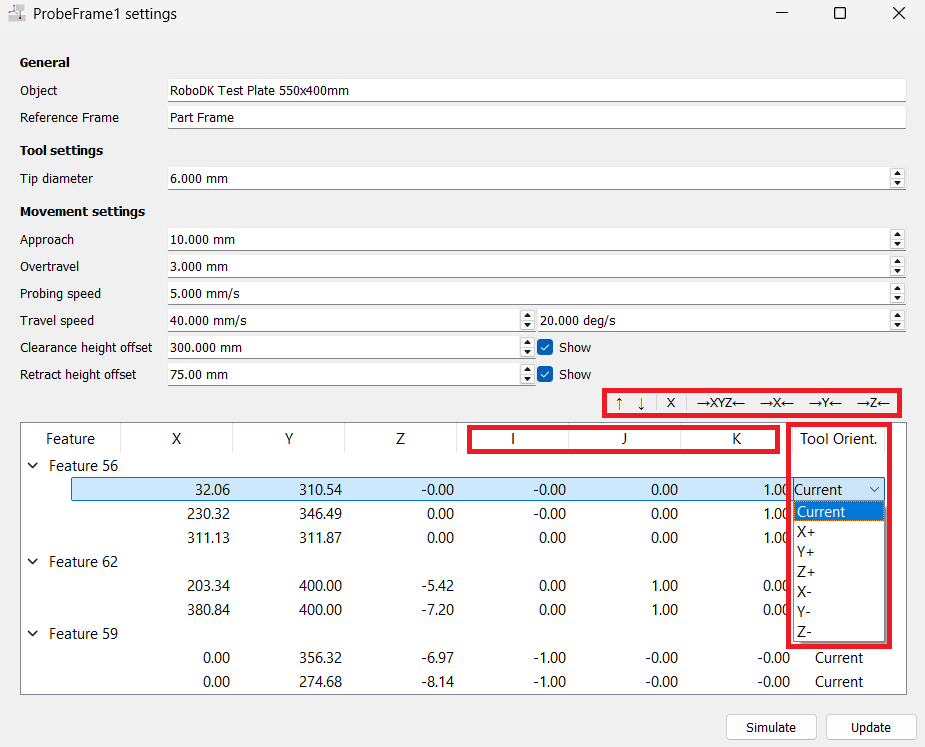
フィーチャー制御
オブジェクトの表面をクリックするだけで、新しい点を追加できます。また、以下の操作も可能です:
1.上矢印/下矢印を使用して、点の順序を変更できます。これによりプロービング順序が変更され、ロボットが最も効率的なパスをたどるのに役立ちます。
2.Xボタンを使用して、リストから既存の点やフィーチャーを削除できます。
3.X軸、Y軸、Z軸、またはこれら3軸すべてに沿って、点を表面上で中央に配置できます。
4.方向ベクトル(IJK)を調整できます。
5.「Tool Orient.」列で、各点に接近する際に使用する工具の向きを設定します。「Current」がデフォルト設定であり、プログラム生成時のロボットの向きを維持します。「X+」、「X-」、「Y+」、「Y-」、「Z+」、「Z-」は、その工具軸をプロービング方向と一致させます。これは、側面にある点に対して必要な設定です。