追加のオプションと設定
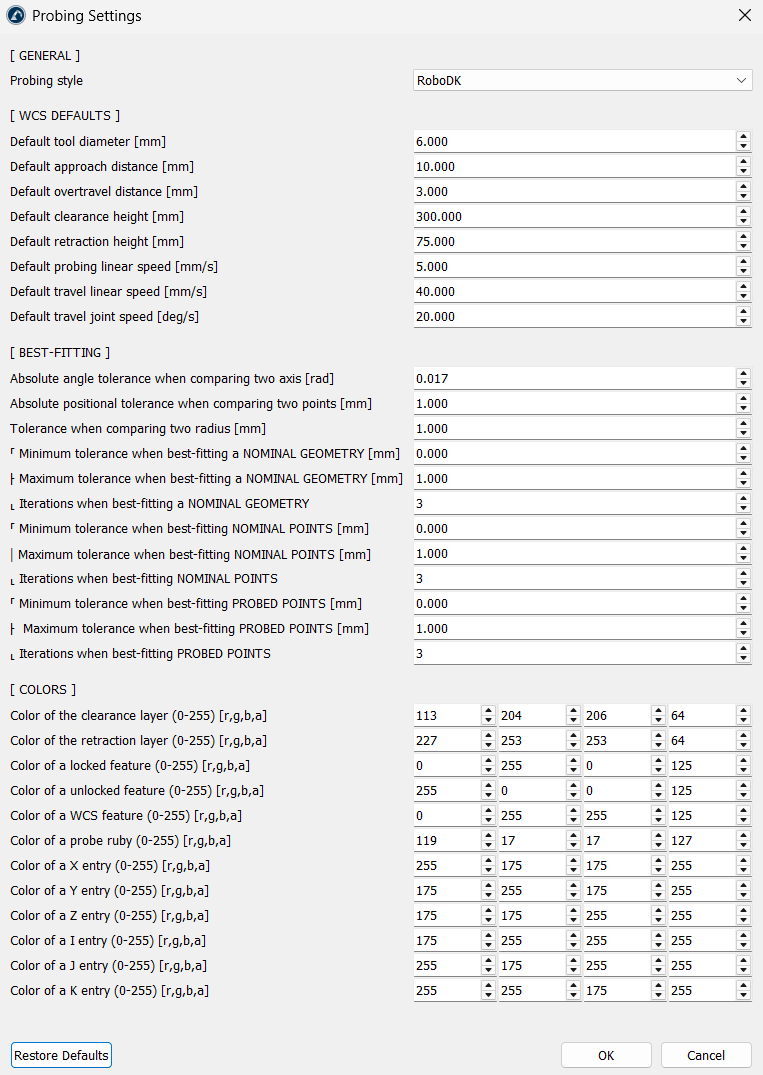
RoboDKには、グローバルな「プロービング設定」ウィンドウが用意されています。「プロービング」→「設定」を選択して開いてください。ここで設定した値は、新しいプロービングプロジェクトを開始する際に使用されるデフォルト値となります。既存のプロジェクトには影響しません。「デフォルトに戻す」をクリックすると、標準値に戻ります。
一般
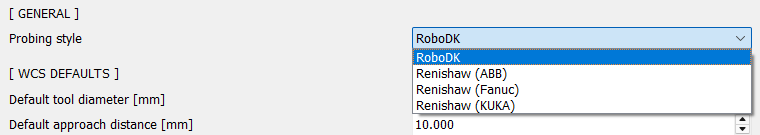
「プロービングスタイル」では、プロービングルーチンの記述方法を選択します。「RoboDK」がデフォルト設定であり、ロボットドライバーを通じて実行されるサーチ命令を生成します。6つのRenishaw項目(ABB、ファナック、KUKA、安川電機、三菱電機、Staubli用)は、対応するコントローラ向けのRenishaw Daytonaマクロ呼び出しを生成します。
WCSのデフォルト設定
プロジェクトを作成するたびに距離やその他のパラメータを手動で編集する代わりに、これらの値がプロジェクト設定に自動的に事前入力されます:
1.デフォルトの工具径 [mm]:プローブ先端のルビー径です。デフォルト:6 mm。
2.デフォルトの接近距離 [mm]:プローブが表面の手前で減速する距離です。デフォルト:10 mm。
3.デフォルトのオーバートラベル距離 [mm]:予想される表面を越えた後の追加の探査深度です。デフォルト:3 mm。
4.デフォルトのクリアランス高さ [mm]:最初の点の前および最後の点の後で確保される安全高さです。デフォルト:300 mm。
5.デフォルトの後退高さ [mm]:点間のプローブの後退高さです。デフォルト:75 mm。
6.デフォルトの探触直線速度 [mm/s]:接触検知時の探査速度です。デフォルト:5 mm/s。
7.デフォルトの移動直線速度 [mm/s]:自由空間における直線速度です。デフォルト:40 mm/s。
8.デフォルトの移動関節速度 [deg/s]:移動動作時の関節速度です。デフォルト:20 deg/s。
最適フィット
これらのパラメータは、RoboDKが測定点を公称CAD形状に数学的に位置合わせする方法を制御します:
1.2つの軸を比較する際の絶対角度許容差 [rad]:フィーチャー軸を一致させる際に許容される最大角度偏差です。
2.2つの点を比較する際の絶対位置許容差 [mm]:プローブ測定点と公称点の間で許容される最大位置誤差です。
3.2つの半径を比較する際の許容差 [mm]:測定された穴または球の半径をCADモデルと照合する際に許容される最大差です。
4.見出しに合わせて統一してください:「最適フィットの許容差と反復回数:これらは、公称形状、公称点、およびプローブ測定点を最適フィットさせる際の、最小許容差、最大許容差、および反復回数の制限を定義します。」
色
注:[色]セクションは、RoboDK で開発者モードが有効になっている場合にのみ表示されます。利用可能な場合、アドインが 3D ビューに描画するすべての視覚要素の RGBA 値(0~255)を設定できます:
1.クリアランスおよびリトラクションレイヤー:安全な移動平面の透明度と色を調整できます。
2.フィーチャーの状態:ロック済み、ロック解除済み、およびWCSフィーチャーの色をカスタマイズすることもできます。
3.プローブ・ルビー:プローブのスタイラス先端の色を変更できます。
4.座標およびベクトルインジケーター:設定テーブルに表示されるX、Y、Z 位置および I、J、K 接近ベクトルフィールドに、それぞれ異なる色を割り当てることができます。


