ロボット加工の衝突回避
ロボット加工プロジェクトで自動衝突チェックおよび衝突回避機能を有効にするには、以下の手順に従ってください:
ロボット加工プロジェクトで自動衝突回避を有効にできます。RoboDKは工具を自動的に回転させて、衝突のないパスを見つけます。ロボット加工プロジェクトの自動衝突チェックと衝突回避をアクティブにするには、次の手順に従います。
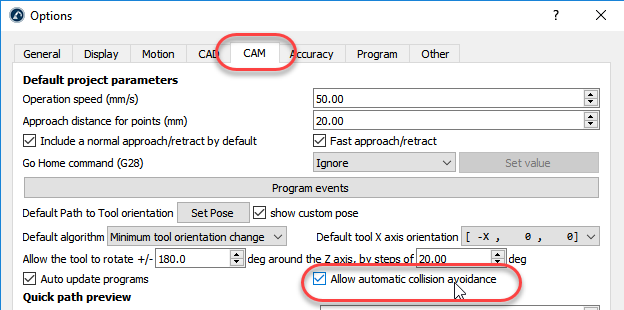
1.ツール➔オプション➔CAMを選択します
2.[自動衝突回避を許可]をオンにします
3.ロボット加工プロジェクト、3Dプリント、曲線追従プロジェクト、またはポイント追従プロジェクトをダブルクリックします。
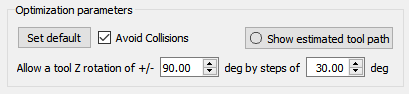
4.[衝突を回避する]チェックボックスをオンにします。これにより、最適化パラメータで説明されているように、Z軸を中心とした工具の向きを変更することにより、自動衝突回避がアクティブになります。
重要:このオプションは、工具のZ軸を中心に回転することにより、衝突を自動的に回避しようとします。工具のカッターがパーツとの衝突についてチェックされていないことを確認してください。ツールホルダーとパーツ間の衝突をチェックする場合は、スピンドルを2つの工具に分割する必要がある場合があります(1つは衝突検出に使用し、もう1つはカッターなどの追加の視覚化情報を含むものです)。
ヒント:ロボット加工パスの衝突検出は、計算に時間がかかる場合があります。衝突マップを適切に絞り込んで、衝突の検出と回避のプロセスを高速化してください。


