衝突マップ
オブジェクトのペア間の相互作用の衝突をチェックする必要があるかどうかを指定できます。
[工具]➔
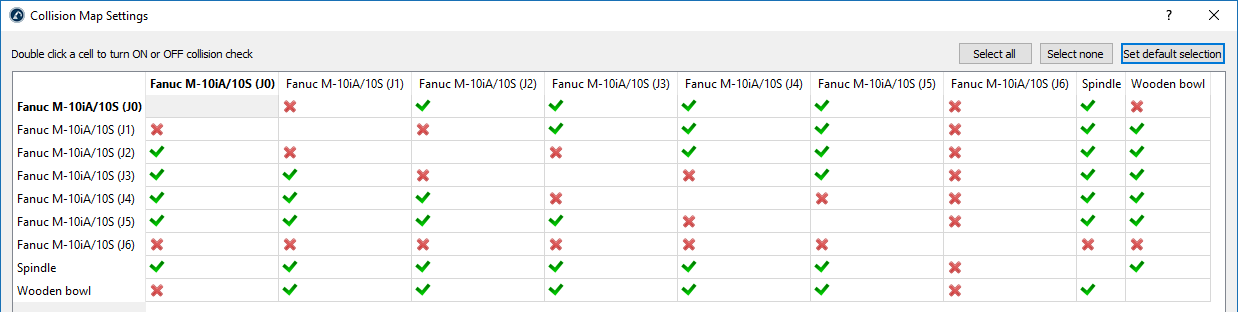
ツール➔衝突マップを選択すると、セル内のすべての移動オブジェクトと衝突チェック状態の関係が表示されます。セルをダブルクリックして、その関係の衝突チェックをアクティブまたは非アクティブにします。[デフォルトの選択を設定]を選択して、保守的な選択を自動的に設定します。
デフォルトでは、RoboDKは、すべてのロボットリンク、オブジェクト、ツールを含む、プロジェクト内のすべての移動オブジェクト間の衝突をチェックします。例外として、連続したロボットのジョイントは常に接触している可能性があるため、衝突のチェックは行われません。
ヒント: 対角線上のケースをダブルクリックして、他のすべてのオブジェクトに対する特定のオブジェクトの衝突をチェック/チェック解除します。
ヒント:衝突チェックが原因でシミュレーションの速度が低下する場合は、チェックの数を減らして、衝突チェックに使用するコンピューターの処理能力を少なくすることをお勧めします。