ロードマップの生成
モーションプランナーの「構築フェーズ」は、ロボットのワークスペースのロードマップを生成する次のプロセスを使用して実現されます。
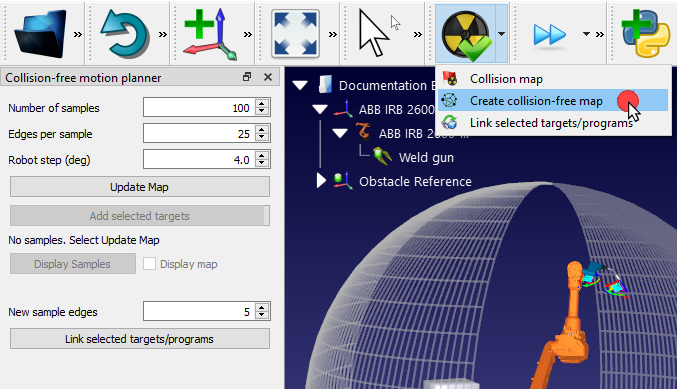
1.「衝突のないモーションプランナー」パネルを開くには、[ユーティリティ] メニュー➔[衝突のないモーションプランナー]➔[衝突のないマップを作成] を選択するか、ツールバーの [衝突をチェック] の横にある小さな矢印をクリックして [衝突のないマップを作成] を選択します。
2.新しいパラメータを入力するか、デフォルトのままにします。
3.[マップの更新]をクリックして、ロードマップを生成します。
PRMアルゴリズムは、選択されたパラメータを使用してロードマップを生成します。完了したら、[マップを表示]チェックボックスをオンにして、生成されたロードマップを表示できます。サンプルの表示をクリックすると、ロボットがワークスペース内のすべてのサンプルを移動します。