衝突検出
RoboDKを使用した衝突チェックは、実際のセットアップで衝突を防止するのに役立ちます。衝突チェックは、衝突を視覚的にチェックする、ロボット加工プロジェクトの衝突を自動的に回避する、衝突しないマップを生成して衝突のないプログラムを自動的に作成するなど、さまざまな方法で使用できます。
この項目では、次のトピックについて説明します:
●シミュレーション用に衝突チェックを有効にする方法。
●衝突検出マップを定義する方法。
●ロボット加工プロジェクト用に自動衝突検出と回避を有効にする方法。
●PRMアルゴリズムを使用して、異なるターゲットまたは他のプログラムをリンクする為に衝突しないプログラムを自動的に作成する方法。
衝突検出
ツール➔
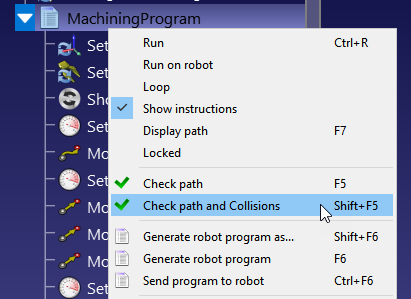
次の手順に従って、プログラムの衝突を安全にチェックしましょう:
1.プログラムを右クリック。
2.パスと衝突をチェック(Shift+F5)を選択。この設定は、パスが実行可能かどうかをすばやく確認し(パスをチェック - F5と同じ様に)、衝突がないことを確認します。
衝突マップ
オブジェクトのペア間の相互作用の衝突をチェックする必要があるかどうかを指定できます。
[工具]➔
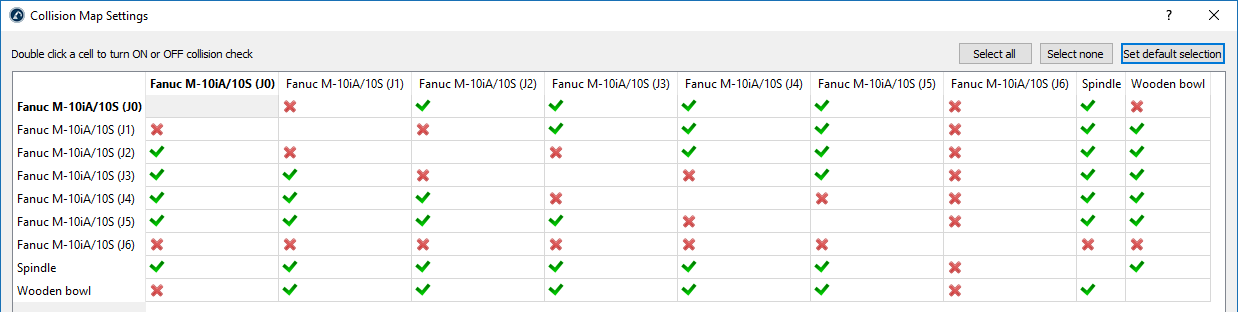
ツール➔衝突マップを選択すると、セル内のすべての移動オブジェクトと衝突チェック状態の関係が表示されます。セルをダブルクリックして、その関係の衝突チェックをアクティブまたは非アクティブにします。[デフォルトの選択を設定]を選択して、保守的な選択を自動的に設定します。
デフォルトでは、RoboDKは、すべてのロボットリンク、オブジェクト、ツールを含む、プロジェクト内のすべての移動オブジェクト間の衝突をチェックします。例外として、連続したロボットのジョイントは常に接触している可能性があるため、衝突のチェックは行われません。
高速な衝突検出
衝突検出速度は多くの要因に大きく依存します。
1.衝突マップで定義されているチェックのペアの数。チェックの少ない衝突マップを使用すると、より高速になります。
2.衝突チェックに使用されるロボットステップ。衝突ステップはツール➔オプション➔モーションメニューで変更できます。直線運動はミリメートル単位のステップを使用し、関節運動は度単位のステップを使用します。ステップを大きくすると、衝突チェックが速くなりますが、結果の精度が低下する可能性があります。
3.コンピューター能力:コンピューター能力(CPUの高速化)と処理スレッドの増加により、衝突チェックを高速化できます。
4.3Dファイルの複雑さ。丸みを帯びた領域など、詳細度の高いジオメトリは、通常、より多くの計算能力を必要とします。これらの形状を単純化し、三角形の数を減らすと、衝突チェックの速度が上がります。
5.API を使用して、衝突マップを動的に更新したり、衝突検出の対象外とするアイテムを非表示に設定したりします。
6.環境内に衝突関連のオブジェクトがある場合:オブジェクトを複製し、到達できない表面を削除するか、より単純なジオメトリ(例:凸包)を持つバージョンをインポートしてください。元のオブジェクトは視覚的な目的のみに使用し、衝突マップからは除外してください。
7.[工具]➔[オプション]➔[表示]にある「オブジェクトの簡略化…」機能の使用は避けてください。この機能はすべての表面を単一の要素に統合するため、1つの巨大なバウンディングボックスが生成され、前述の点に反することになります。
8.不適切にグループ化されたフィーチャーを特定するには、[ツール]➔[オプション]➔[その他]➔[バウンディングボックスの描画](衝突チェックが有効になっている場合)でバウンディングボックスのプレビューを有効にしてください。バウンディングボックスが、複数の別々の要素を包含していないことを確認してください。
1.「simplifyメッシュ」アドインを使用して、複雑なジオメトリを自動的に簡略化します:https://robodk.com/addins。
2.形状を可能な限り簡略化してください。
3.環境内に衝突専用のオブジェクトを用意してください:オブジェクトを複製して到達できない表面を削除するか、より単純なジオメトリ(例:凸包)を持つバージョンをインポートしてください。元のオブジェクトは視覚的な目的のみに使用し、衝突マップからは除外してください。
衝突チェックの精度を高めるためには、以下のガイドラインを考慮してください:
ロボット加工の衝突回避
ロボット加工プロジェクトで自動衝突チェックおよび衝突回避機能を有効にするには、以下の手順に従ってください:
ロボット加工プロジェクトで自動衝突回避を有効にできます。RoboDKは工具を自動的に回転させて、衝突のないパスを見つけます。ロボット加工プロジェクトの自動衝突チェックと衝突回避をアクティブにするには、次の手順に従います。
1.ツール➔オプション➔CAMを選択します
2.[自動衝突回避を許可]をオンにします
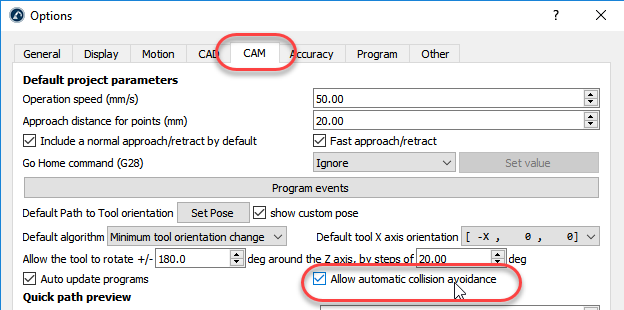
3.ロボット加工プロジェクト、3Dプリント、曲線追従プロジェクト、またはポイント追従プロジェクトをダブルクリックします。
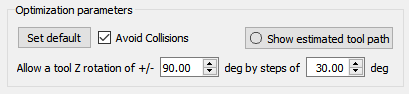
4.[衝突を回避する]チェックボックスをオンにします。これにより、最適化パラメータで説明されているように、Z軸を中心とした工具の向きを変更することにより、自動衝突回避がアクティブになります。
衝突しないモーションプランナー
モーションプランニング機能は、ロボットのワークスペース内に衝突のない経路を自動的に作成します。RoboDKでは、この機能は「確率的ロードマップ」(PRM)と呼ばれるモーションプランニングアルゴリズムを使用します。
まず、ロボットのワークスペース内の空きスペースのマップが作成されます。このマップは、ロボットのプログラミング中に衝突のない軌道をすばやく生成するために使用されます。
PRMアルゴリズムは、次の2つの特性によって特徴付けられます。
●確率的:「構成スペース」内のポイント(つまり、ロボットがワークスペース内のどこに移動できるかを知るためにプランナーが使用するポイントのセット)は、プランナーによってランダムに選択されます。これにより、PRMアルゴリズムは、ワークスペース全体を均等にカバーしようとする他のモーションプランニングアルゴリズムよりも高速になります。
●ロードマップ:PRMアルゴリズムは、最初にロボットワークスペース全体の「ロードマップ」を作成することによって機能します。
ロボットのモーションプランニングの一般的な概要については、このブログ投稿を参照してください。
PRMモーションプランナーの使用
PRMモーションプランニングを使用する場合、2つの異なるフェーズがあります。これらはRoboDKで個別に実行されるため、機能の効率が向上します。遅い「構築フェーズ」は一度だけ実行する必要がありますが、速い「クエリフェーズ」は何度でも繰り返すことができます。
2つのフェーズは次のとおりです。
- 構築フェーズ(遅い)— PRMアルゴリズムは、ロボットのフリーワークスペース内にランダムにポイントを配置します。次に、これらのポイントを接続して、ワークスペース内で衝突のないパスのロードマップを形成しようとします。
- クエリフェーズ(高速)— プランナーは、構築フェーズで作成されたロードマップを使用して、2つのターゲットポイント間の最短の衝突のないパスを見つけようとします。
RoboDK PRMアルゴリズムの動作の詳細については、このブログ投稿を参照してください。
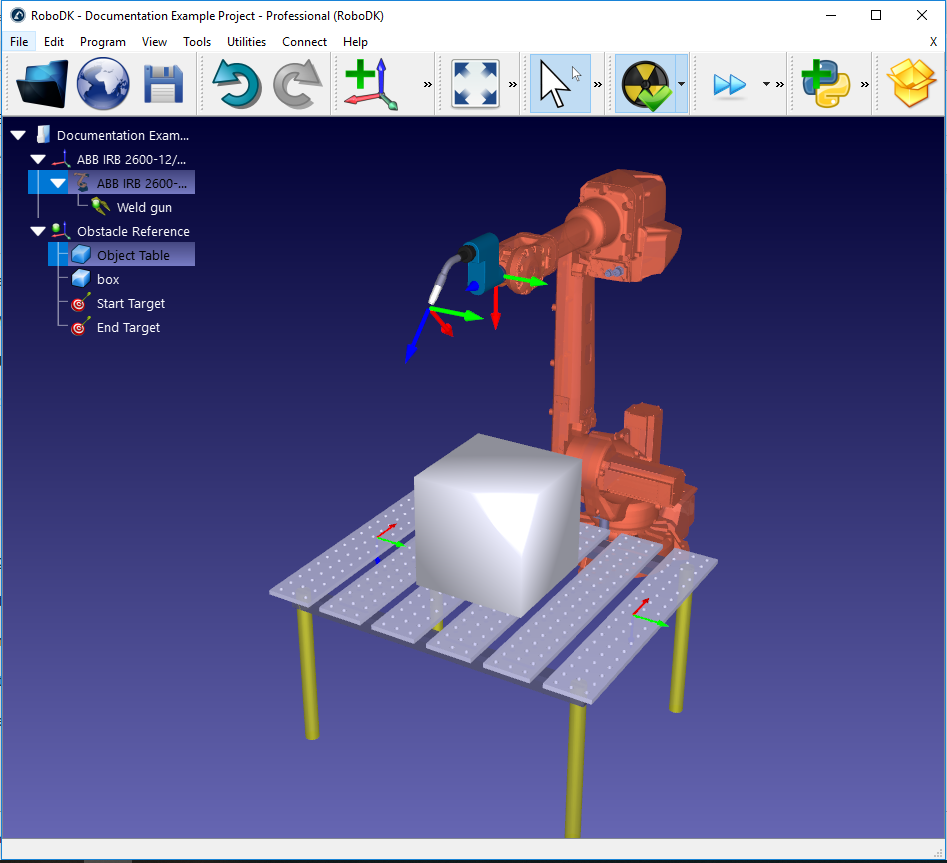
このセクションでは、RoboDKプログラムでこれらの両方のフェーズを使用する方法を示します。溶接の設定例を使用して、機能を説明します。
モーションプランニング用にセットアップ
モーションプランナーを使用するには、理想的には工具を備えたロボットが必要です。また、ワークスペース内に少なくとも1つのオブジェクトがあることは理にかなっています。そうでなければ、衝突回避は必要ありません。生成された衝突のないパスの開始位置と終了位置として機能する、少なくとも2つのターゲットを割り当てると便利です。
サンプルの溶接セットアップは、次のプロセスを使用して作成できます。
1.ロボットを選択:
a.ファイルを選択➔
b.フィルターを使用してロボットを見つけます。たとえば、ABB IRB 2600-12/1.85を選択します(次のフィルターを選択します:ABB(ブランド)、可搬重量10-20 kg、リーチ1500-2000mm)。
c.[ダウンロード]を選択すると、ロボットが自動的にメイン画面に表示されます。
2.工具を選択します。
a.同じオンラインライブラリから、タイプでフィルタリング➔工具(最初にフィルターをリセットをクリックして前のフィルターを削除します)
b.「溶接ガン」などの工具をダウンロードします
c.工具は自動的にロボットに取り付けられるはずです
d.工具が読み込まれると、オンラインライブラリを閉じることができます
3.参照座標系を追加します。
a.「プログラム」➔
b.プログラムを選択➔参照座標系を追加
c.ツリーで新しい参照座標系を選択し、F2キーを押して、名前を「障害物参照」に変更します。
4.オブジェクトをいくつか追加します。
a.ファイルを選択➔ 開くでコンピュータにあるRoboDKライブラリディレクトリを開きます(RoboDKインストールディレクトリにあります)。
b.「Object Table.wrl」などのオブジェクトを選択します
c.オブジェクトをプロジェクトツリー内の障害物参照にドラッグアンドドロップします。
d.「box.stl」などの別のオブジェクトを選択し、これを「障害物参照」にもドラッグします。
e.次の手順を実行して、ロボットの前にテーブルを移動します。
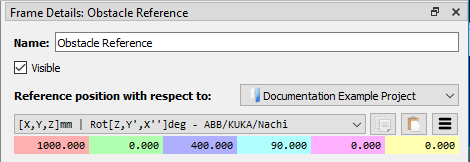
i.障害物参照を右クリックし、[オプション]を選択して(またはツリー内の参照をダブルクリックして)、[フレームの詳細]パネルを表示します。
ii.「基準位置」という名前のパネルに次の値を入力します。プロジェクト:1000、0、400、90、0、0
f.必要に応じて、次の手順に従って、オブジェクト(「ボックス」など)のサイズと位置を増やします。
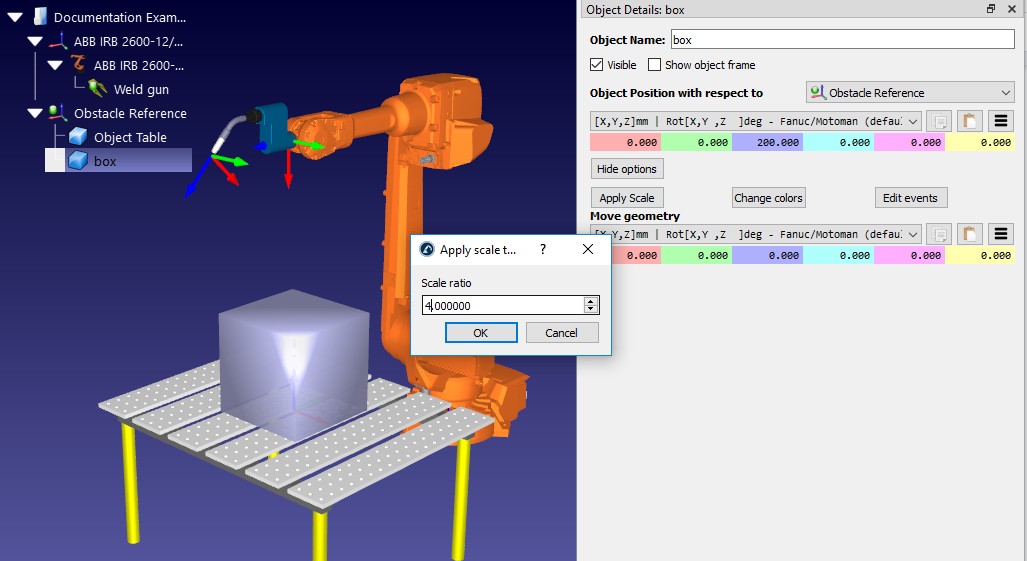
iii.プロジェクトツリーでオブジェクトを右クリックして[オプション]を選択(またはツリーでオブジェクトをダブルクリック)して、[オブジェクトの詳細]パネルを表示します。
iv.[その他のオプション…] ➔ [スケールを適用]をクリックしてボックスをスケーリングし、スケール比に「4.0」を入力します
v.オブジェクトの位置という名前のパネルに、障害物参照に関して次の値を入力して、ボックスをテーブルに移動します:0、0、200、0、0、0
5.ターゲットを作成します。
a.プログラムを選択➔
b.プロジェクトツリーで新しいターゲットを選択し、F2を選択して名前をStart Targetに変更します。
c.これを実行してターゲットを移動します。
vi.プロジェクトツリーでターゲットを右クリックし、[オプション]を選択して(またはF3を押して)、[Start Target]パネルを表示します。
vii.障害物参照パネルに関して、ターゲット位置に次の値を入力します:500、0、0、90、0、180
d.同じ方法で2つ目のターゲットを作成し、「End Target」という名前に変更します。前と同じ方法を使用して、次の場所に移動します:-500、0、0、90、0、180
関節制限の拘束
タスクがロボットのすべてのワークスペースを使用するのは珍しいことです。PRMマップを作成するときは、多くの場合、ロボットの関節制限を制限することをお勧めします。これにより、マップの生成プロセスが高速化され、そのマップ内のポイントが最適な場所に配置されるようになります。
6軸ロボットの場合、最も頻繁に制限される2つの関節は次のとおりです。
1.関節1(ベース関節)— この関節を制限すると、ロボットがワークスペースのどちらかの側に移動しすぎるのを防ぎます。
2.関節3(肘関節)— この関節を制限すると、ロボットが肘を上にした構成と肘を下にした構成との間で変更することができなくなります。
次のプロセスを使用して関節制限を変更します。
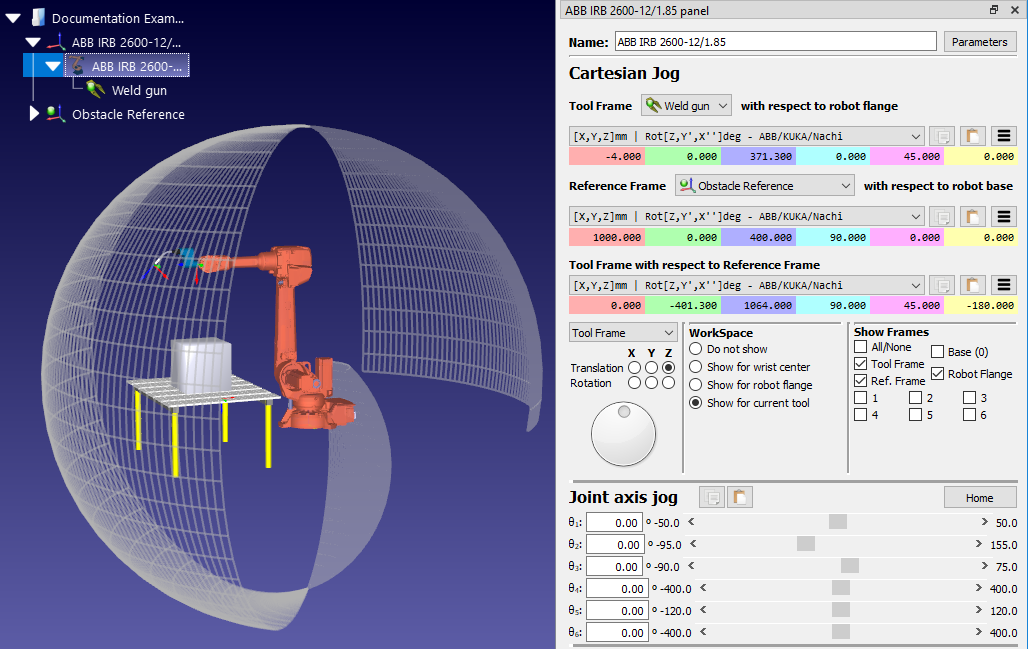
1.プロジェクトツリー内のロボットモデルアイコン(ABB IRB 2600-12/1.85など)を右クリックし、[オプション…]を選択してロボットパネルを開きます。または、プロジェクトツリーでロボット名をダブルクリックします。
2.ジョイント軸のジョグセクションで、制限するロボットジョイントのスライダーを移動します(例:θ1そしてθ3)ジョイントの下限をどこにしたいかを見つけます。
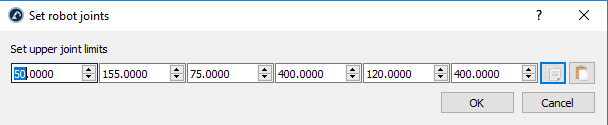
3.関節軸ジョグ内の関節の下限のいずれかをダブルクリックします。たとえば、θ1の関節制限が現在-180である場合、数値-180をダブルクリックします。これにより、[関節の下限の設定]パネルが表示されます。
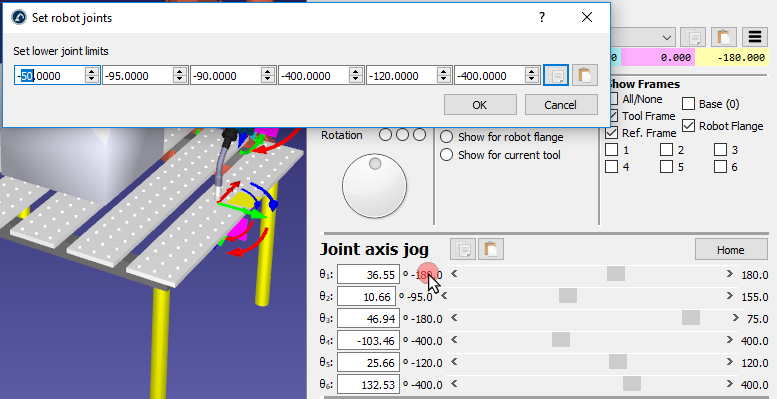
4.関節の下限をθ1 = -50、θ3 = -90に設定します。
5.関節制限を変更して、[OK]をクリックします。
6.関節の上限についても同じプロセスを使用して、θ1 = 50に設定します。
この変化は、ロボットの到達可能なワークスペースを表示することで確認できます。ロボットパネルのWorkSpaceセクションで[現在の工具を表示]オプションを選択して、ワークスペースを表示します。新しい関節制限で到達可能になったワークスペースの部分のみが表示されます。
PRMパラメーターの選択
PRMアルゴリズムは、次の3つのパラメーターを使用して、到達可能な場所のロードマップを生成します。
1.サンプル数 —マップは、ロボットの到達可能なワークスペース全体にランダムに配置されたいくつかの場所(サンプル)で構成されています。この数は、サンプルの数を決定します。デフォルトは100サンプルです。
2.サンプルあたりのエッジ—アルゴリズムは、マップ内のすべてのサンプルを他のいくつかのサンプルと接続しようとします。2つのサンプルを接続する線は「エッジ」と呼ばれ、2つの場所の間の衝突のないパスを示します。このプロパティは、サンプルごとに作成されるエッジの最大数を示します。デフォルトは、サンプルあたり25エッジです。
3.ロボットステップ(度)—潜在的なエッジに衝突がないかどうかをチェックする場合、アルゴリズムはそれに沿って一定の間隔で停止し、衝突をチェックします。これらの間隔の距離は、ロボットのステップによって決まります。デフォルトは4度です。
これらの3つのパラメーターは、生成されるロードマップの詳細度を決定します。また、構築段階でロードマップを生成するのにかかる時間にも影響します。
サンプル数が多く、サンプルあたりのエッジ数が多いほど、ロードマップが細かくなり、生成に時間がかかります。ロボットステップが大きいほど、マップの生成は速くなりますが、潜在的な衝突を検出できない可能性があります。
ワークスペースの設定とロボットのプロパティに応じて、デフォルト値を使用すると、通常15分以内にロードマップを生成できます。
これらのパラメーターを設定する際のベストプラクティスについては、このセクションの最後にあるヒントを参照してください。
ロードマップの生成
モーションプランナーの「構築フェーズ」は、ロボットのワークスペースのロードマップを生成する次のプロセスを使用して実現されます。
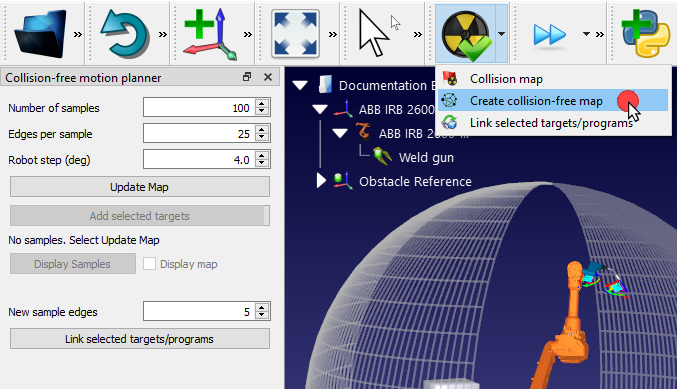
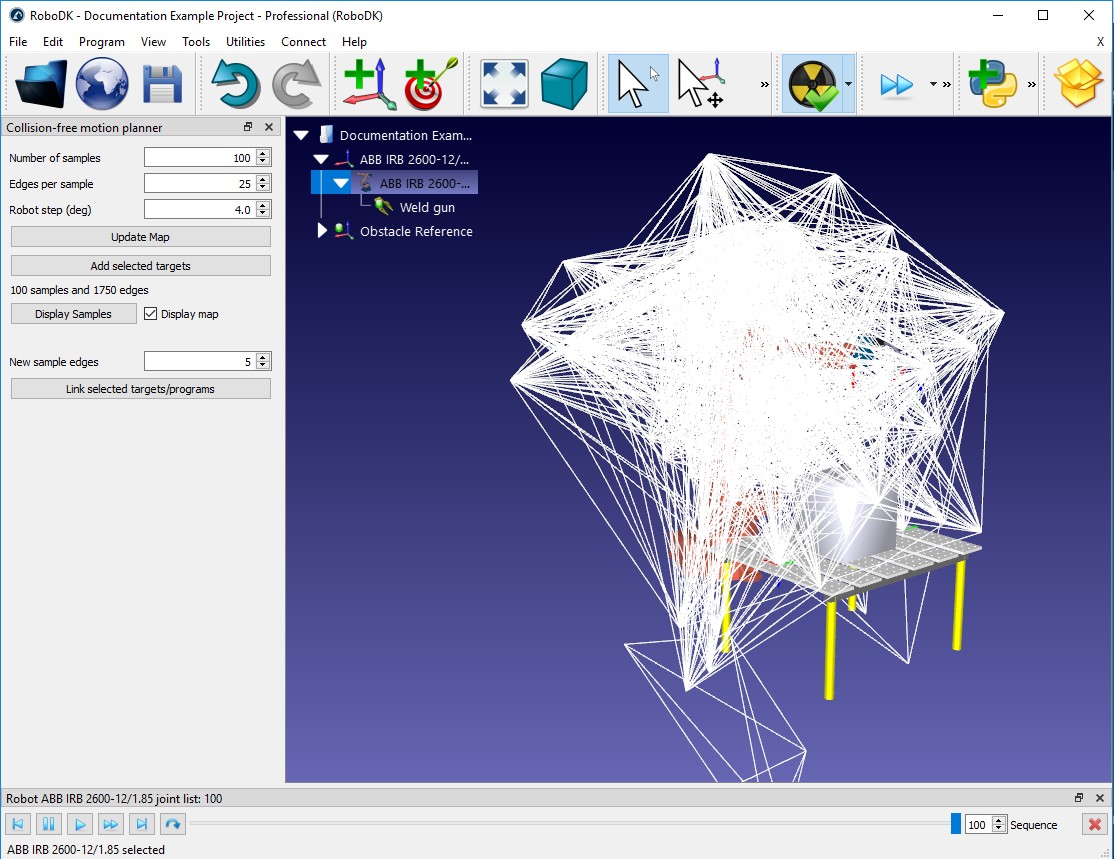
1.「衝突のないモーションプランナー」パネルを開くには、[ユーティリティ] メニュー➔[衝突のないモーションプランナー]➔[衝突のないマップを作成] を選択するか、ツールバーの [衝突をチェック] の横にある小さな矢印をクリックして [衝突のないマップを作成] を選択します。
2.新しいパラメータを入力するか、デフォルトのままにします。
3.[マップの更新]をクリックして、ロードマップを生成します。
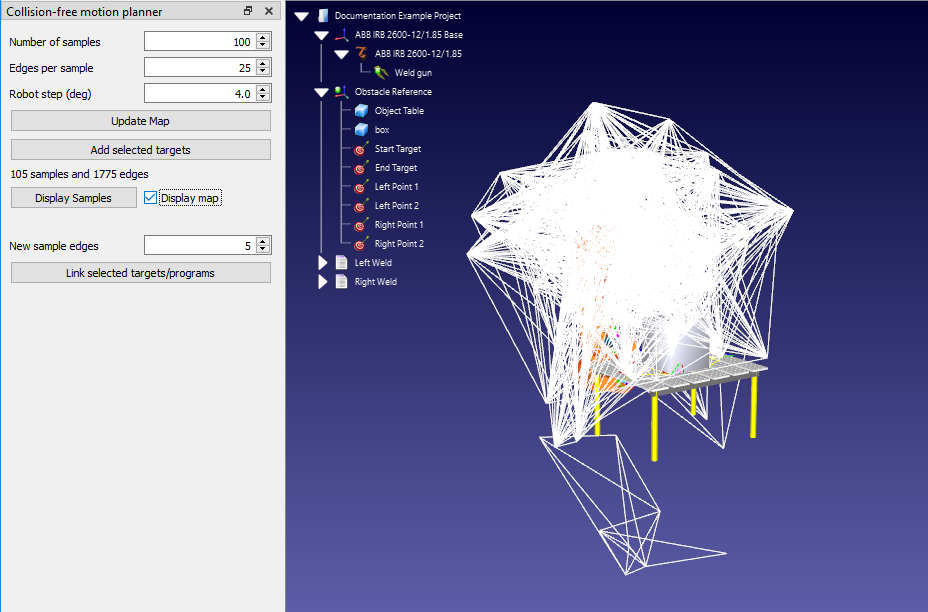
PRMアルゴリズムは、選択されたパラメータを使用してロードマップを生成します。完了したら、[マップを表示]チェックボックスをオンにして、生成されたロードマップを表示できます。サンプルの表示をクリックすると、ロボットがワークスペース内のすべてのサンプルを移動します。
ターゲットのリンク
2つのターゲットまたはプログラムがリンクされている場合、モーションプランナーの「クエリフェーズ」にアクセスします。
2つのターゲットをリンクするには、まずプロジェクトツリーでターゲットを選択します。ターゲットを選択してリンクするには、2つの方法があります。
1.Ctrlキーを使用:
a.移動を開始するターゲット(例では、「Start Target」という名前のターゲット)を左クリックします。
b.CTRLキーを押したままにします。
c.宛先ターゲットを左クリックします(例:「End Target」)
d.2つのターゲットのいずれかを右クリックし、[選択したターゲットをリンク]を選択します。または、衝突のないモーションプランナーパネルが開いている場合は、[選択したターゲット/プログラムのリンク]ボタンをクリックします。
2.Shiftキーで:
a.プロジェクトツリーで2つのターゲットを上下に配置し、開始ターゲットを終了ターゲットの上に配置します。マウスの右ボタンを使用してターゲットをドラッグアンドドロップすることで、ターゲットをツリー内で移動できます。ターゲットをドロップすると、ターゲットを配置する場所を選択するメニューが表示されます。
b.いずれかのターゲットを左クリックします。
c.Shiftキーを押したままにします。
d.他のターゲットを左クリックします。
e.2つのターゲットのいずれかを右クリックし、[選択したターゲットをリンク]を選択します。または、衝突のないモーションプランナーパネルが開いている場合は、[選択したターゲット/プログラムのリンク]ボタンをクリックします。
どちらの方法でも、保存されたロードマップを使用して2つのターゲットをリンクする新しいプログラムが生成されます。反対方向の動きを作成するには、反対の順序でターゲットを選択します。つまり、Ctrlメソッドを使用してStart Targetの前にEnd Targetを選択するか、Shiftメソッドのプロジェクトツリーでターゲットを再配置します。
プログラムのリンク
モーションプランナーは、2つの異なるプログラムを同様の方法でリンクすることもできます。これにより、2つのプログラム間に衝突のないパスが作成され、新しいメインプログラムが作成されます。
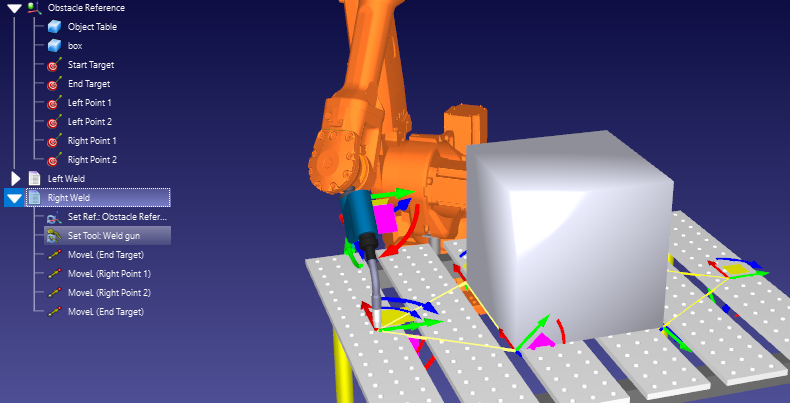
溶接の例では、次のプロセスを使用して2つのダミープログラムを作成します。
1.「オブジェクト参照」参照座標系の子として4つのターゲットを作成します(プロジェクトツリー内の「オブジェクト参照」を右クリックし、「アクティブ参照フレーム」にチェックを入れます)。次に、「プログラム」 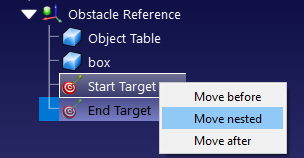
2.プロジェクトツリーで新しいターゲットをそれぞれ選択し、次の名前と値を入力します。ターゲット名を変更するには、F2キーを押すか、ターゲットを右クリックして[名前の変更]を選択します。ターゲット値を変更するには、F3キーを押して[ターゲット]パネルを表示するか、ターゲットを右クリックして[オプション]を選択します。[ターゲットの位置(基準:オブジェクト参照)]とマークされたセクションに新しい値を入力します。
a.名前:「Left Point 1」値:200、200、0、90、0、-135
b.名前:「Left Point 2」値:200、-200、0、90、0、-135
c.名前:「Right Point 1」値:-200、200、0、90、0、135
d.名前:「Right Point 2」値:-200、-200、0、90、0、135

3.最初のプログラムを作成します。
a.「プログラム」➔「プログラムの追加」に進む
b.プログラム➔プログラムを追加を選択します。
c.最初にプロジェクトツリーでプログラムを選択し、F2キーを押すか、右クリックして[名前の変更]を選択することにより、プログラムの名前を「Left Weld」に変更します。
d.プロジェクトツリーでターゲットを選択し、「プログラム」➔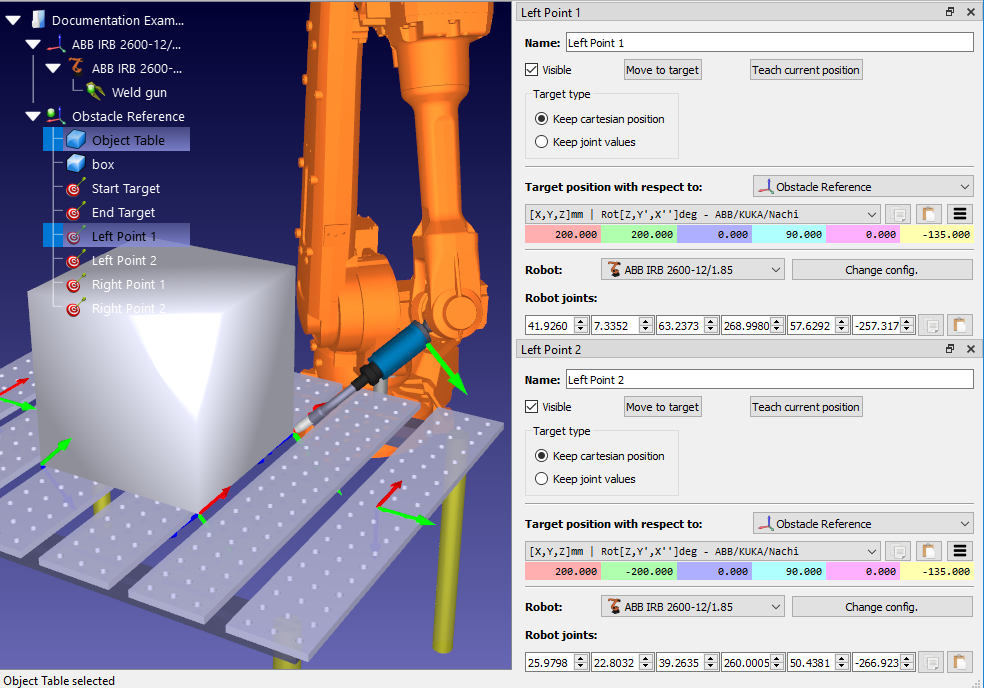
e.最初にプロジェクトツリーでターゲットを選択し、プログラム➔直線移動指示を選択して、次のターゲットを直線移動指示として追加します:開始ターゲット、Left Point 1、Left Point 2、開始ターゲット。

4.同じ方法で「Right Weld」と呼ばれる2番目のプログラムを作成します。今回は、次のターゲットを追加します:終了ターゲット、Right Point 1、Right Point 2、終了ターゲット。
これらの2つのダミープログラムには、溶接ガンをアクティブ化/非アクティブ化するコマンドが含まれていないことに注意してください。実際のプログラムでは、これらのコマンドを含める必要があります。
モーションプランナーを使用して2つのプログラムをリンクするには、次のプロセスを使用します。
1.前のセクション(ターゲットのリンク)で説明した2つの方法のいずれかを使用して、両方のプログラムを選択します。
2.いずれかのプログラムを右クリックし、[選択したプログラムをリンク]を選択します。衝突のないモーションプランナーパネルが開いている場合、[選択したターゲット/プログラムのリンク]をクリックすることで同じことができます。
「MainSafe」と呼ばれる新しいプログラムが作成され、最初のプログラムを実行し、衝突のない移動を行い、次に2番目のプログラムを実行します。このメインプログラムは、他のプログラムと同じように変更および名前を変更できます。
マップに新しいターゲットを追加
マップ全体を再生成する必要なく、新しいターゲットをPRMロードマップに追加できます。つまり、新しいオブジェクトがワークスペースに追加された場合、または既存のオブジェクトが移動された場合にのみ、ロードマップを完全に再生成する必要があります。
新しいターゲットがロードマップに追加されると、PRMアルゴリズムは、それを新しいエッジのセットでロードマップ内の既存のいくつかのポイントに接続しようとします。新しいターゲットに対して、最初のロードマップ作成で選択した数とは異なるデフォルトのエッジ数を設定することができます。
新しいターゲットのエッジの最大数は、次のプロセスを使用して設定できます
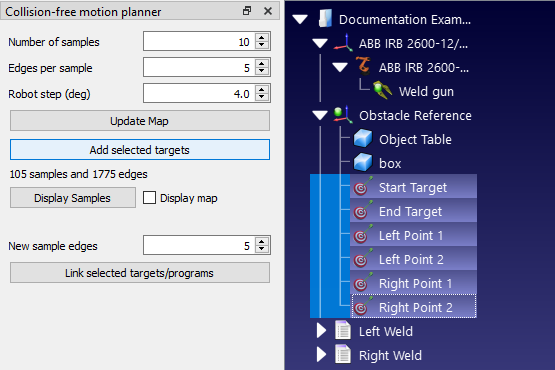
1.「ユーティリティ」メニュー➔「衝突回避モーションプランナー」➔「衝突回避マップの作成」を選択するか、「衝突チェック」の横にある小さな矢印をクリックして「衝突回避マップの作成」を選択し、「衝突回避モーションプランナー」パネルを開きます。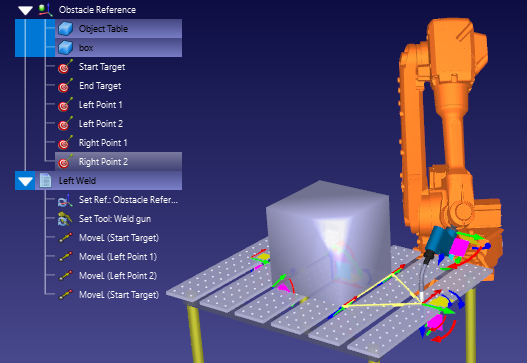
2.[ユーティリティ]メニュー➔衝突のないモーションプランナー➔衝突のないマップを作成を選択するか、衝突をチェックの横にある小さな矢印をクリックして[衝突のないマップを作成]を選択し、衝突のないモーションプランナーパネルを開きます。
3.[新しいサンプルエッジ]というラベルの付いたボックスにエッジの数を入力します。デフォルトは5です。
ロードマップに新しいターゲットを追加するには、2つの方法があります。
1.プロジェクトツリーでターゲットを選択します。最も高いターゲットをクリックし、Shiftキーを押しながら最も低いターゲットをクリックすると、隣接する複数のターゲットを一度に選択できます。隣接していない複数のターゲットは、Ctrlキーを押したまま選択できます。次に、衝突のないモーションプランナーパネルで[選択したターゲットを追加]をクリックします。
2.前のセクション(ターゲットのリンクとプログラムのリンク)で説明した[選択したターゲットをリンク]または[選択したプログラムをリンク]と同じ方法を使用するだけです。ロードマップにまだ存在していないターゲットは自動的に追加されます。
ヒントとベストプラクティス
モーションプランナーは使い方が簡単ですが、プログラミングワークフローを改善するいくつかのベストプラクティスがあります。
構築フェーズの実行には時間がかかる場合があります。これは、ロボットセルのレイアウトが絶えず変化しているプログラミングの初期段階で煩雑になる可能性があります。オブジェクトがワークスペースに追加または移動されるたびに、ロードマップ全体を再生成する必要があります。
ロードマップが生成されるのを待つために費やされる時間を短縮するために、最初は小さいパラメーターを使用することをお勧めします。
たとえば、次のパラメーターを使用すると、通常10〜15秒以内に衝突のないマップを生成できます。
1.サンプル数:10
2.サンプルあたりのエッジ:5
3.ロボットステップ(度):4.0
これは、最も効率的な衝突のないモーションを生成しませんが、セルの設計をより迅速に変更できます。
セル内のすべてのオブジェクトの位置が決定したら、より大きなマップを生成できます(たとえば、デフォルトのパラメーターである100、25、4.0を使用)。
最後に、ロボットプログラムを生成する前に、さらに大きなロードマップ(たとえば、500、50、2.0のパラメーター)を生成することをお勧めします。生成には時間がかかりますが、最も効率的なモーションが生成されます。
ロボットの関節制限を設定すること(前のセクション「関節制限を拘束する」で説明)には2つの利点があります。第1に、場合によっては、構築フェーズをより速くすることができます。第2に、ロードマップにロボットプログラムに役立つ場所が実際に含まれていることを保証します。この重要なステップを忘れがちです。
2つのオブジェクトが衝突すると、衝突検出がトリガーされます。衝突マップ設定で各移動オブジェクト間の相関を指定できます。インタラクションの数(緑のチェックマーク)を減らすと、衝突チェックの速度が上がります。
衝突のないパスの計算にかかる時間は、主に衝突チェックに必要な時間に依存します。したがって、衝突検出セクションで説明されている、衝突チェックを高速化するためのベストプラクティスに従う必要があります。特に、衝突チェックのロボットステップを増やしたり、関節制限を拘束したり、3Dジオメトリを簡略化して衝突チェックを高速化したりできます。
「衝突回避」という用語は、モーションプランナーがすべての状況で常に衝突を回避することを示唆しています。これは、シミュレーション環境では確かに当てはまります。ただし、現実の世界では、ロボットがオブジェクトに近づきすぎると、オブジェクトと衝突する可能性があります。これは通常、シミュレーションロボットと物理ロボットのわずかな違いが原因で発生します。
このような衝突の一般的な例は、ロボットがタスクから離れるときにオブジェクトのエッジを「クリップ」する場合です。これは通常、プログラムに「オフセット」を含めることで回避できます。オフセットを効果的に使用する方法の詳細については、このブログ記事を参照してください。
ロボットのワークスペースのすべての領域が同じというわけではありません。ロボットは、ワークスペースの一部の領域で他の領域よりも「到達可能性」が高くなります。到達可能性が高いエリアでは、ロボットは多くの方向からポイントにアクセスできます。到達可能性が低いエリアでは、ロボットは1つまたは2つの方向からのみポイントにアクセスできます。
場合によっては、モーションプランナーがワークスペース内の2つのターゲット間のパスを見つけられないことがあります。多くの場合、この問題はロードマップのサンプル数を増やすだけで解決できますが、常にそうであるとは限りません。
モーションプランナーが継続的にターゲットの接続に失敗する場合は、タスクが最も到達しやすいロボットのワークスペースの領域内にあることを確認してください。ロボットパネルを開き(プロジェクトツリーでロボットを右クリックして[オプション]を選択)、[ワークスペース]セクションで[現在の工具で表示]を選択して、ロボットのワークスペースを表示します。


