RoboDK
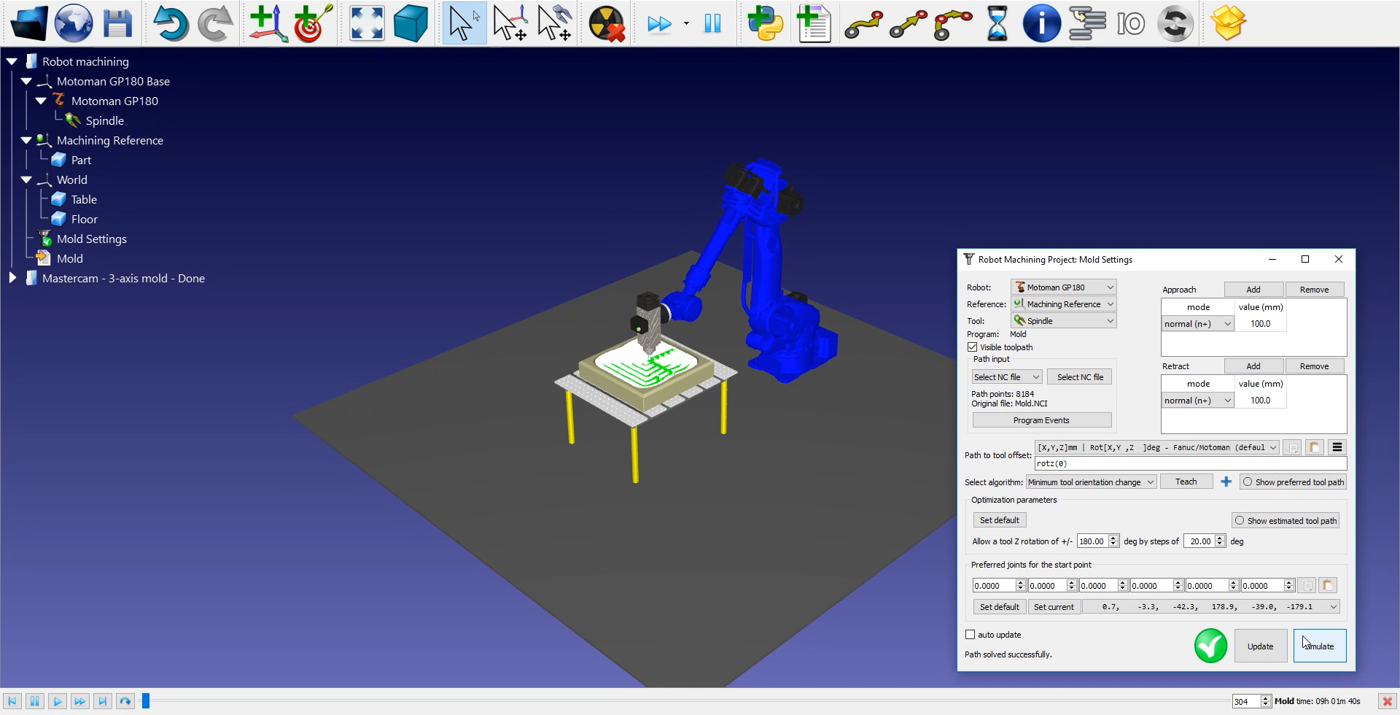
ロボットの加工パスがRoboDKにインポートされると、ロボットの加工ツールパスがRoboDKプロジェクトの金型参照にアタッチされているはずです。Mold Settingsで、ロボット、参照座標系、工具が正しく選択されていることを確認してください。
また、切断パスの前後で接近と後退の動作の値を調整することもできます。この例では100mmで問題ないでしょう。衝突の危険性がある場合は、ロボットの動作範囲内でいくらでも増やすことができます。
次のステップでは、
注意:RoboDKでは、スペースバーを押し続けるか、メニューの
注意:パスに沿って工具の向きを調整することができます。この例では、変更するとすれば工具のZ軸を中心とした回転のみですが、標準の向きをお勧めします。
以下の手順に従って、工具の向きを調整してください:
1.
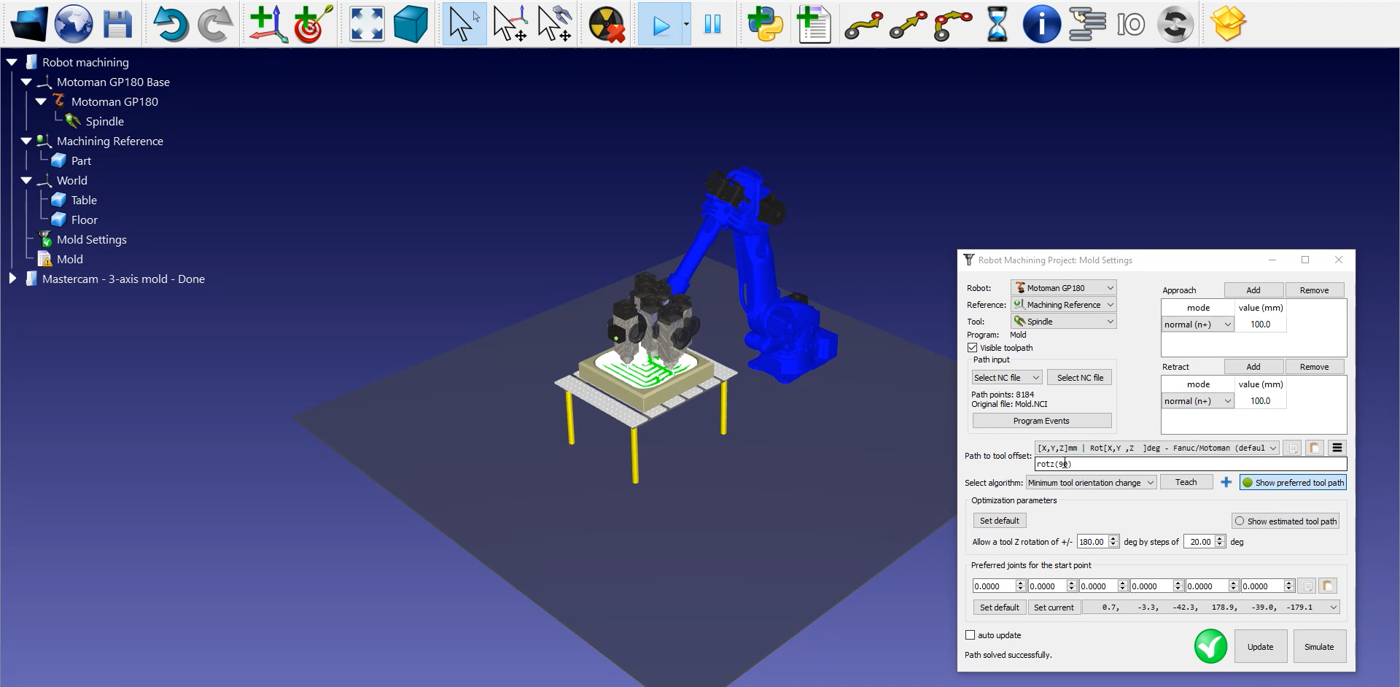
2.Show preferred tool pathを選択します。下の画像のように、いくつかのゴースト工具が表示されます。これらはパスに沿った工具の位置を表しています。
3.rotzの値が90度になるまでホイールを上にスクロールしてrotz (0)の値を変更します。rotzの値が変化し、それに伴ってゴースト工具の位置が変化するのがわかります。
4.Update➔ Simulate を選択します。
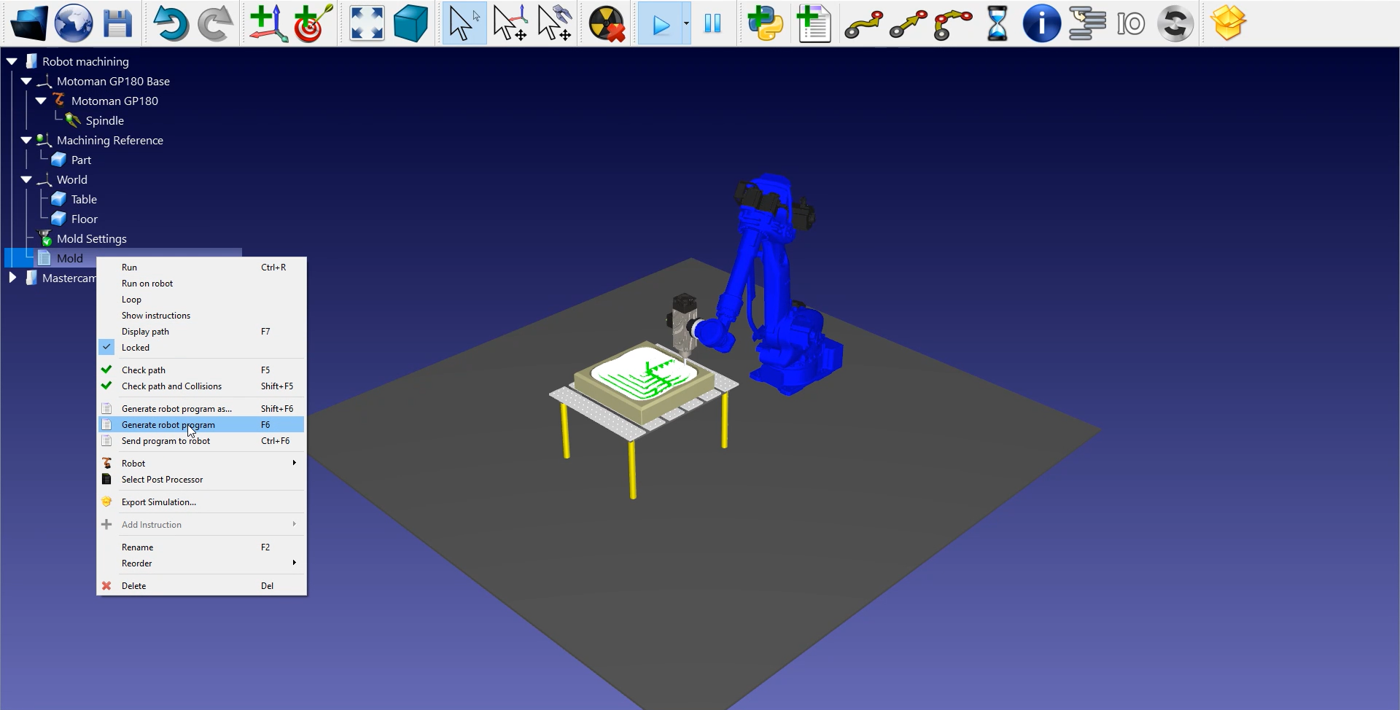
ロボットプログラムを生成するには、正しいポストプロセッサを使用してください。Motoman GP180ロボットをダブルクリックし、Select Post Processor➔ Motomanをクリックします。
最後に、
これでMotoman JBIファイルをロボットコントローラに転送する準備ができました。