RoboDK
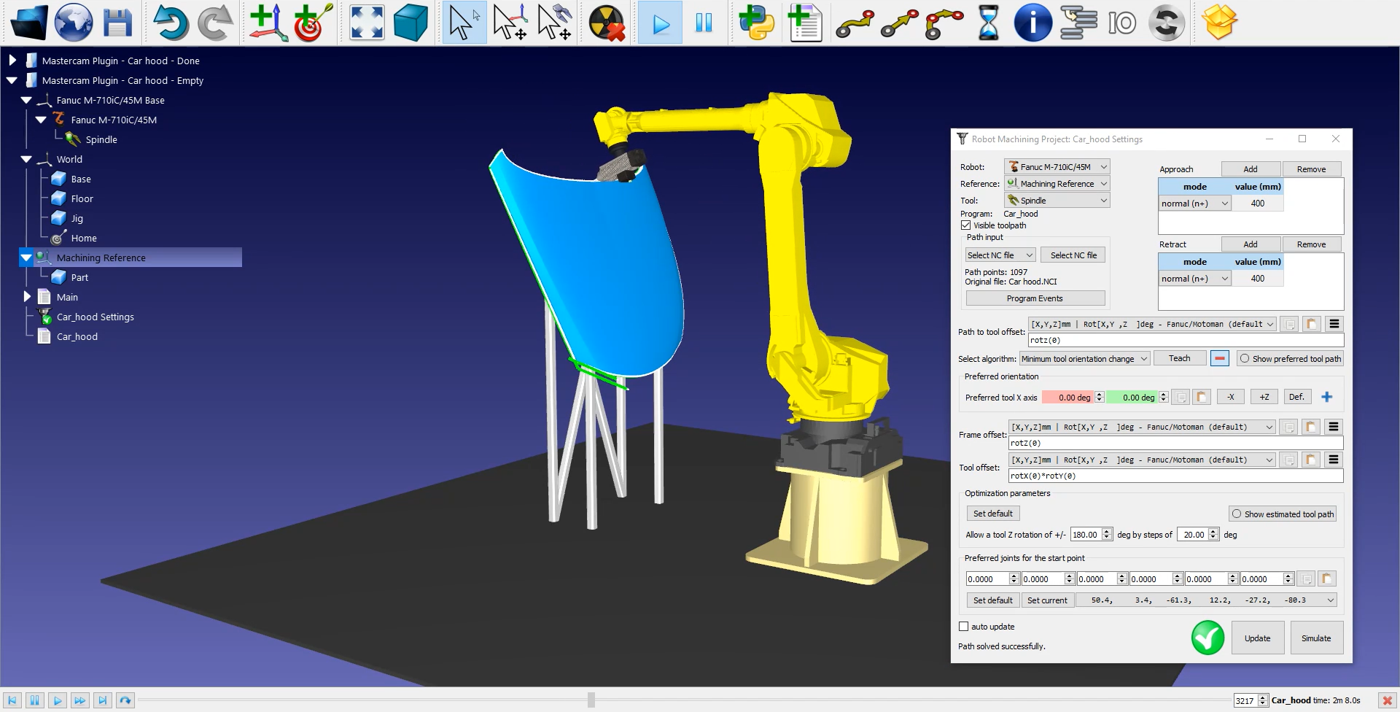
ロボットの切断パスがRoboDKにインポートされると、RoboDKプロジェクトのモールド参照にカッティング工具パスがアタッチされているはずです。カーフードの設定で、ロボット、参照座標系、工具が正しく選択されていることを確認してください。
また、カッティングパスの前後で接近と後退の動作の値を調整することもできます。この例では400mmの接近/後退が安全です。これらの動きはデフォルトの接近/後退より4倍長く、パーツとの衝突を避けるのに役立ちます。
メニューの下段では、パーツの向きを調整することもできます。
次のステップでは、パスセクションが実行される順番が正しいかどうかを、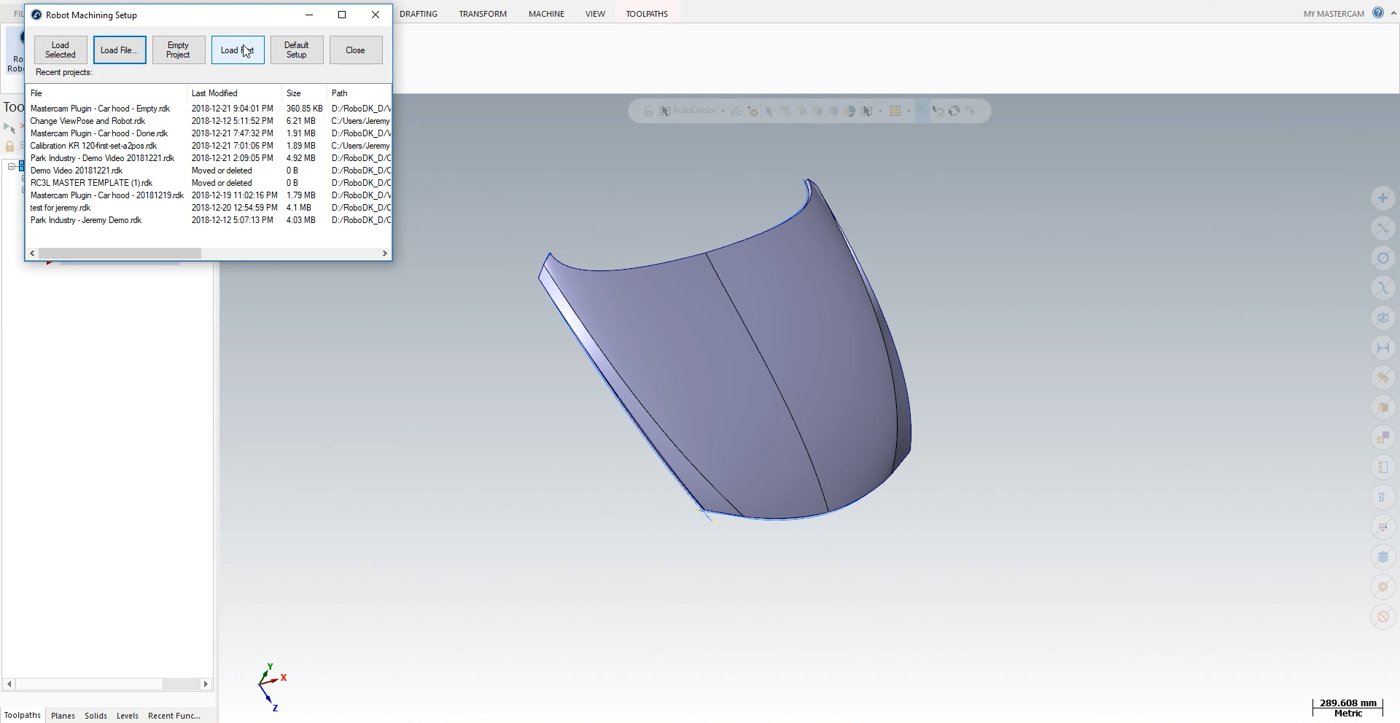
注:RoboDKでは、スペースバーを押し続けるか、メニューの早送りボタンを使うことで、簡単にシミュレーションの速度を上げることができます。
注:Program Events ボタンを使用して、スピンドルの回転などの I/O をアクティブまたは非アクティブにすることもできます。
ロボットプログラムを生成するには、正しいポストプロセッサを使用してください。Fanuc M-710iC/45Mロボットをダブルクリックし、Select Post Processor➔ Fanuc R30iAをクリックします。
最後に、
これでファナックのLSおよび/またはTPファイルをロボットコントローラに転送する準備が整いました。