Robot Cutting
イントロダクション
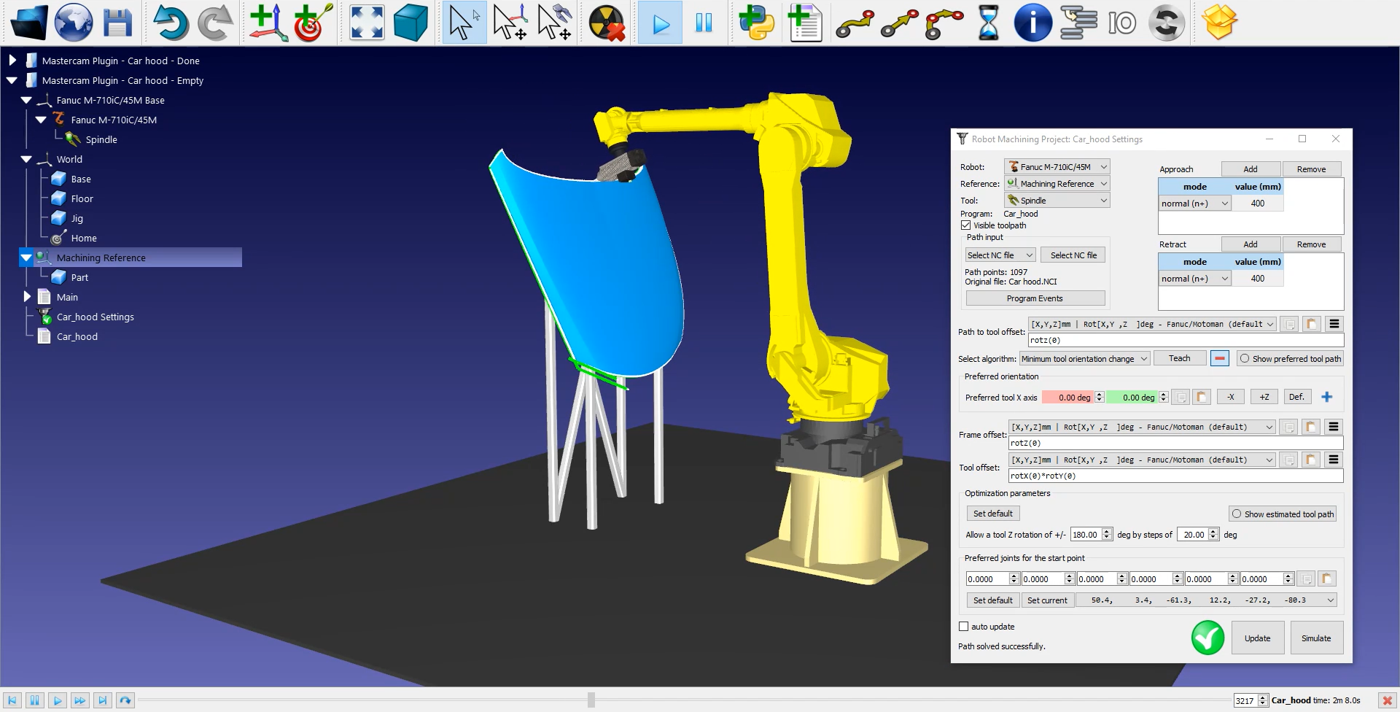
この例では、Mastercam プラグインを使用して RoboDK を 5 軸ロボット加工に使用する方法をご紹介します。この例では、スピンドルに切断工具を取り付けたファナックのロボットを使用して、車のボンネット周りの余分な材料をトリミングすることを目的としています。
Mastercam用RoboDKプラグインを使用すると、MastercamからRoboDKへ直接ロボット加工プロジェクトを素早くセットアップできます。このプラグインにより、80以上のメーカーの1000以上のロボットモデルをプログラムすることができます。
Mastercam用RoboDKプラグインはNCI(Mastercamのネイティブ前処理ファイル)と標準APT CLSおよびGコードファイルをサポートしています。このプラグインはRoboDKのライセンスをお持ちであれば無料でご利用いただけます。
ヒントMastercam用RoboDKアドインについては、Mastercam用RoboDKアドインのセクションをご覧ください。
5軸ロボットによる切断
プロジェクトを開始するには、デフォルトライブラリにあるRoboDKの5軸切断サンプルを選択します。
RoboDKの設定
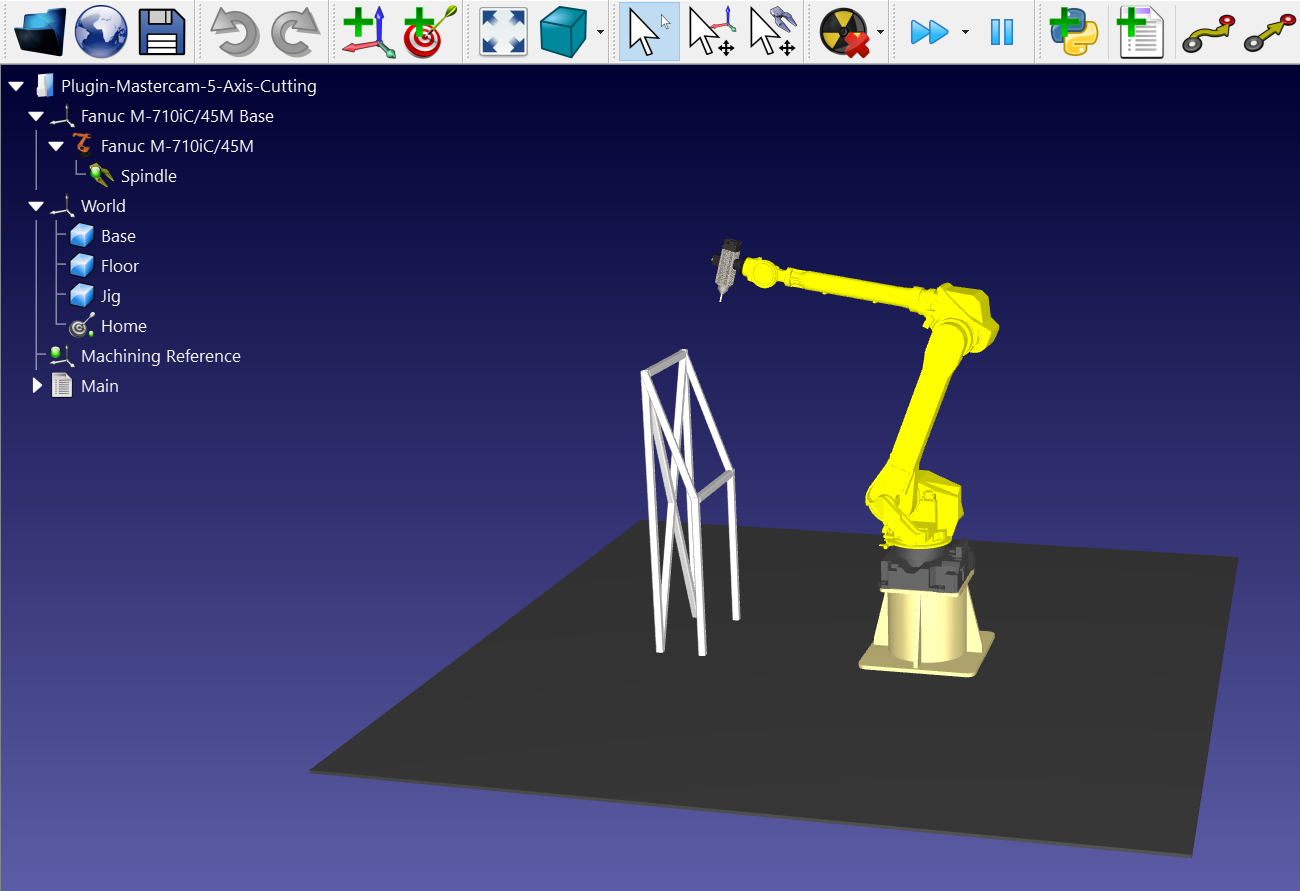
この例では、ファナックM-710iC/45Mロボット、スピンドルに取り付けられた切断工具、車のボンネットを保持する治具を使用しています。
プロジェクトをロードします:
1.ファイル➔開くを選択します。
2.RoboDKのサンプルセクションから5軸切削のサンプルを探します:
C:/RoboDK/Examples/ Plugin-Mastercam-5-Axis-Cutting.rdk.
プロジェクトを読み込んだら、Mastercamを開き、プロジェクトC:/RoboDK/Other/Plugin-Mastercam/Examples/Car hood.mcamを読み込みます。
Mastercamでの切断ツールパス
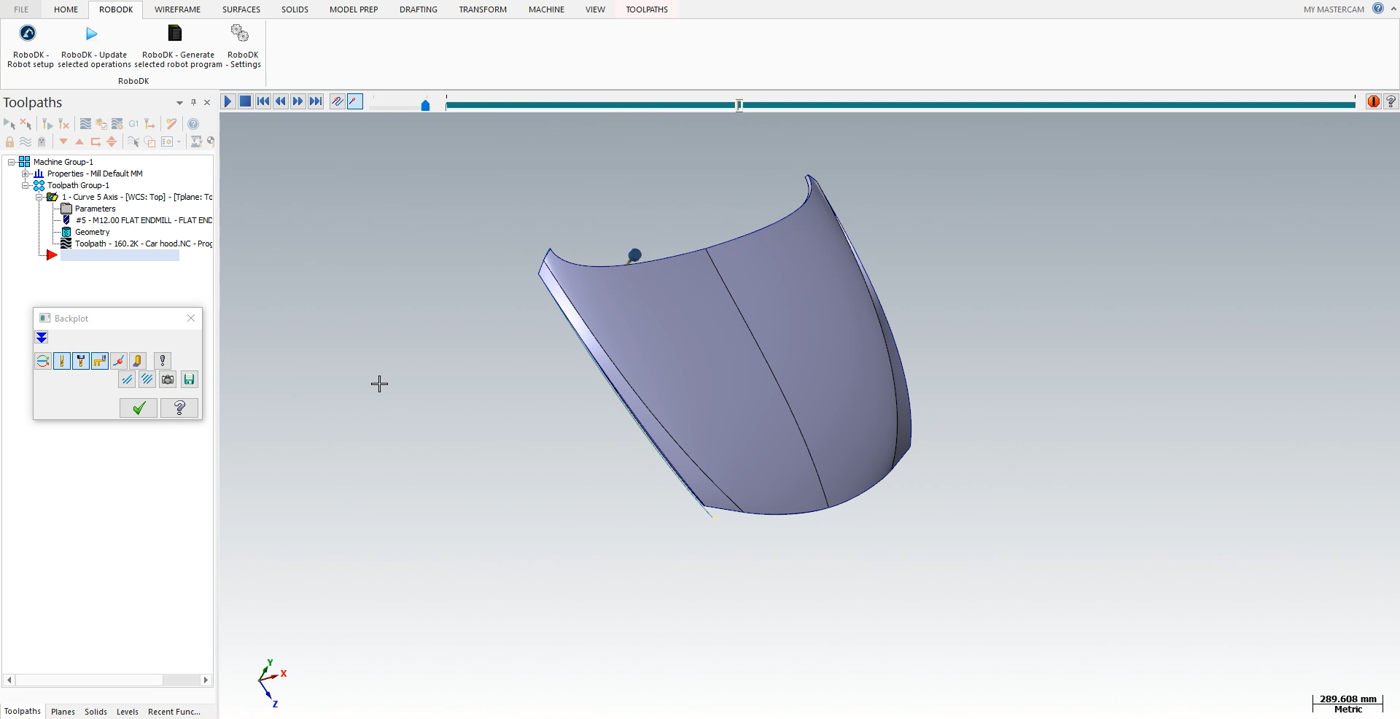
Mastercamで3Dオブジェクトを開き、切断シミュレーションを起動します。ソフトウェアが切断面に合わせて工具の向きを調整しているのがわかります。
次の手順に従って、パーツをRoboDKにロードしてください:
1.RoboDKタブを選択し、RoboDK - Robot setupを選択します。
2.Load Partを選択します。
RoboDKプロジェクトの治具上のアクティブ参照フレーム(Machining Reference)にパーツがロードされているのが見えるはずです。
注意:パーツを正しい位置にインポートするには、Machining Referenceを特定の位置に設定する必要があります。Machining Referenceを右クリック➔ Visibleを選択してフレームを表示します。パーツを作成する際、Mastercamでこの正確な位置に原点を設定します。パーツをインポートすると、RoboDKはパーツの原点とMachining Referenceの原点を一致させます。
次のステップは、MastercamからRoboDKに切断パスをインポートすることです。
1.MastercamのRoboDKタブを選択します。
2.RoboDK – Update selected operationsを選択します。
3.RoboDKに移動します。
RoboDKでのロボット切断
ロボットの切断パスがRoboDKにインポートされると、RoboDKプロジェクトのモールド参照にカッティング工具パスがアタッチされているはずです。カーフードの設定で、ロボット、参照座標系、工具が正しく選択されていることを確認してください。
また、カッティングパスの前後で接近と後退の動作の値を調整することもできます。この例では400mmの接近/後退が安全です。これらの動きはデフォルトの接近/後退より4倍長く、パーツとの衝突を避けるのに役立ちます。
メニューの下段では、パーツの向きを調整することもできます。
次のステップでは、パスセクションが実行される順番が正しいかどうかを、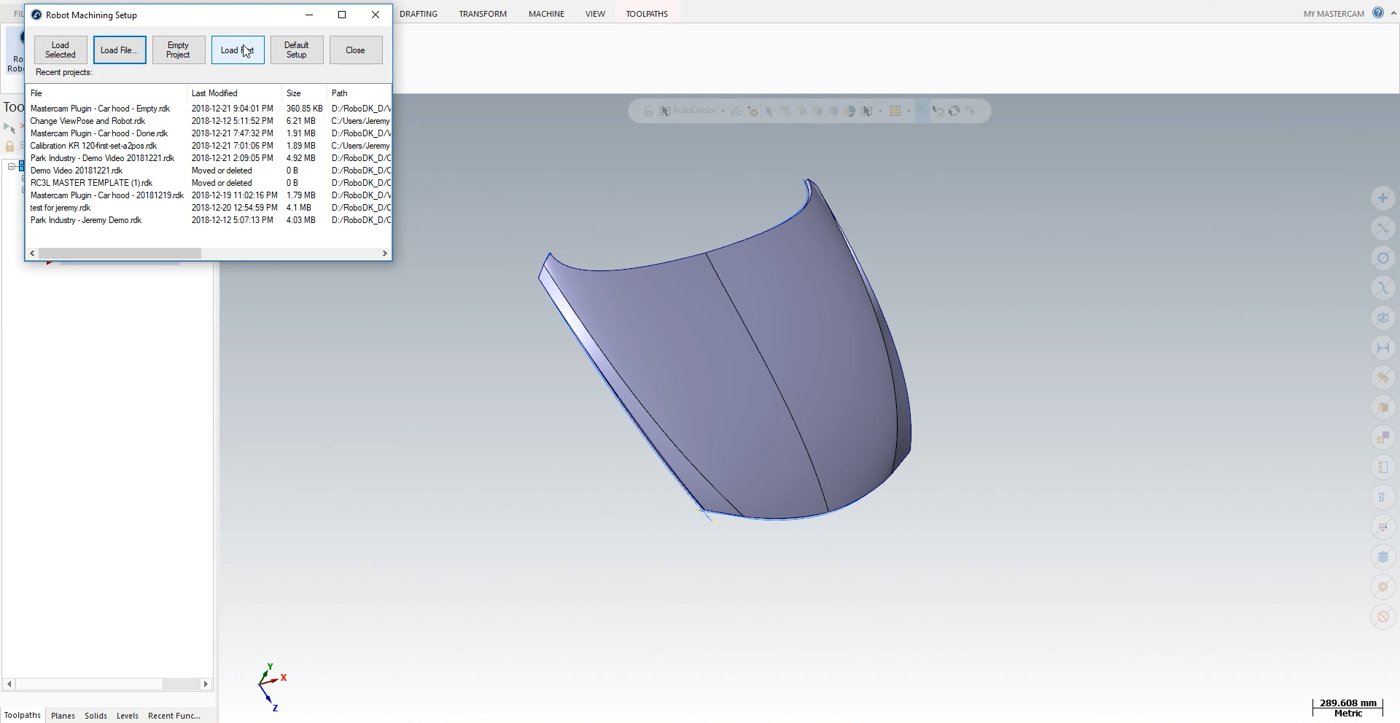
注:RoboDKでは、スペースバーを押し続けるか、メニューの早送りボタンを使うことで、簡単にシミュレーションの速度を上げることができます。
注:Program Events ボタンを使用して、スピンドルの回転などの I/O をアクティブまたは非アクティブにすることもできます。
ロボットプログラムを生成するには、正しいポストプロセッサを使用してください。Fanuc M-710iC/45Mロボットをダブルクリックし、Select Post Processor➔ Fanuc R30iAをクリックします。
最後に、
これでファナックのLSおよび/またはTPファイルをロボットコントローラに転送する準備が整いました。