API
大型の組立品のピッキングや、移動するコンベアからのオブジェクトのピッキングなど、より高度なピック&プレース操作が必要な場合は、APIを使用してピック&プレースアプリケーションをプログラムすることができます。
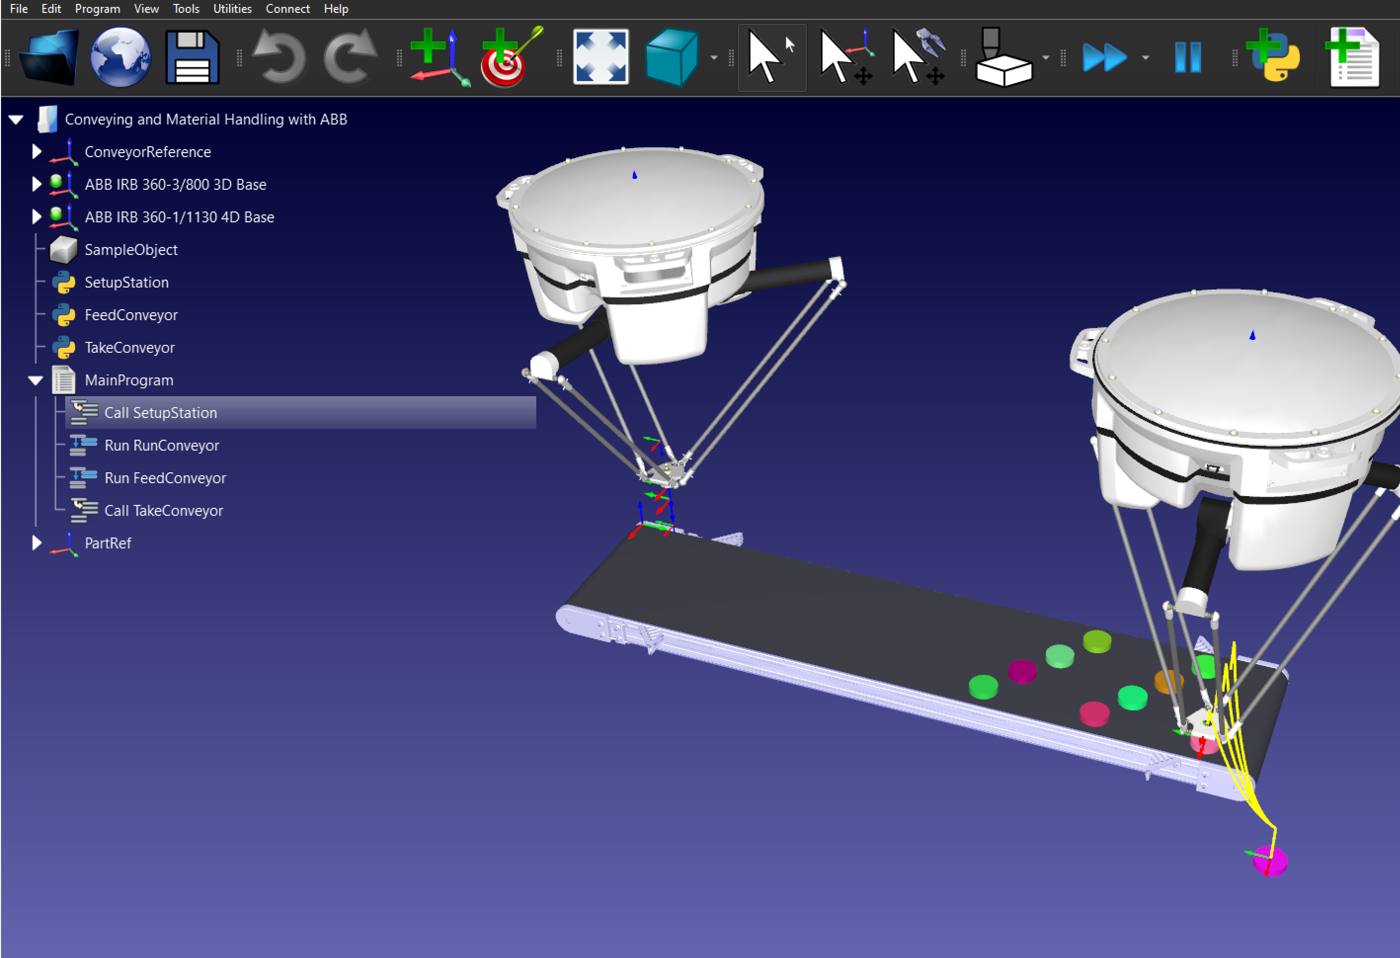
この例では、RoboDK API と Python を使って、移動するコンベア上にオブジェクトをピック&プレースしています。この例はライブラリからダウンロードできます。
ヒント: RoboDK API に関する詳しい情報はこちらをご覧ください。
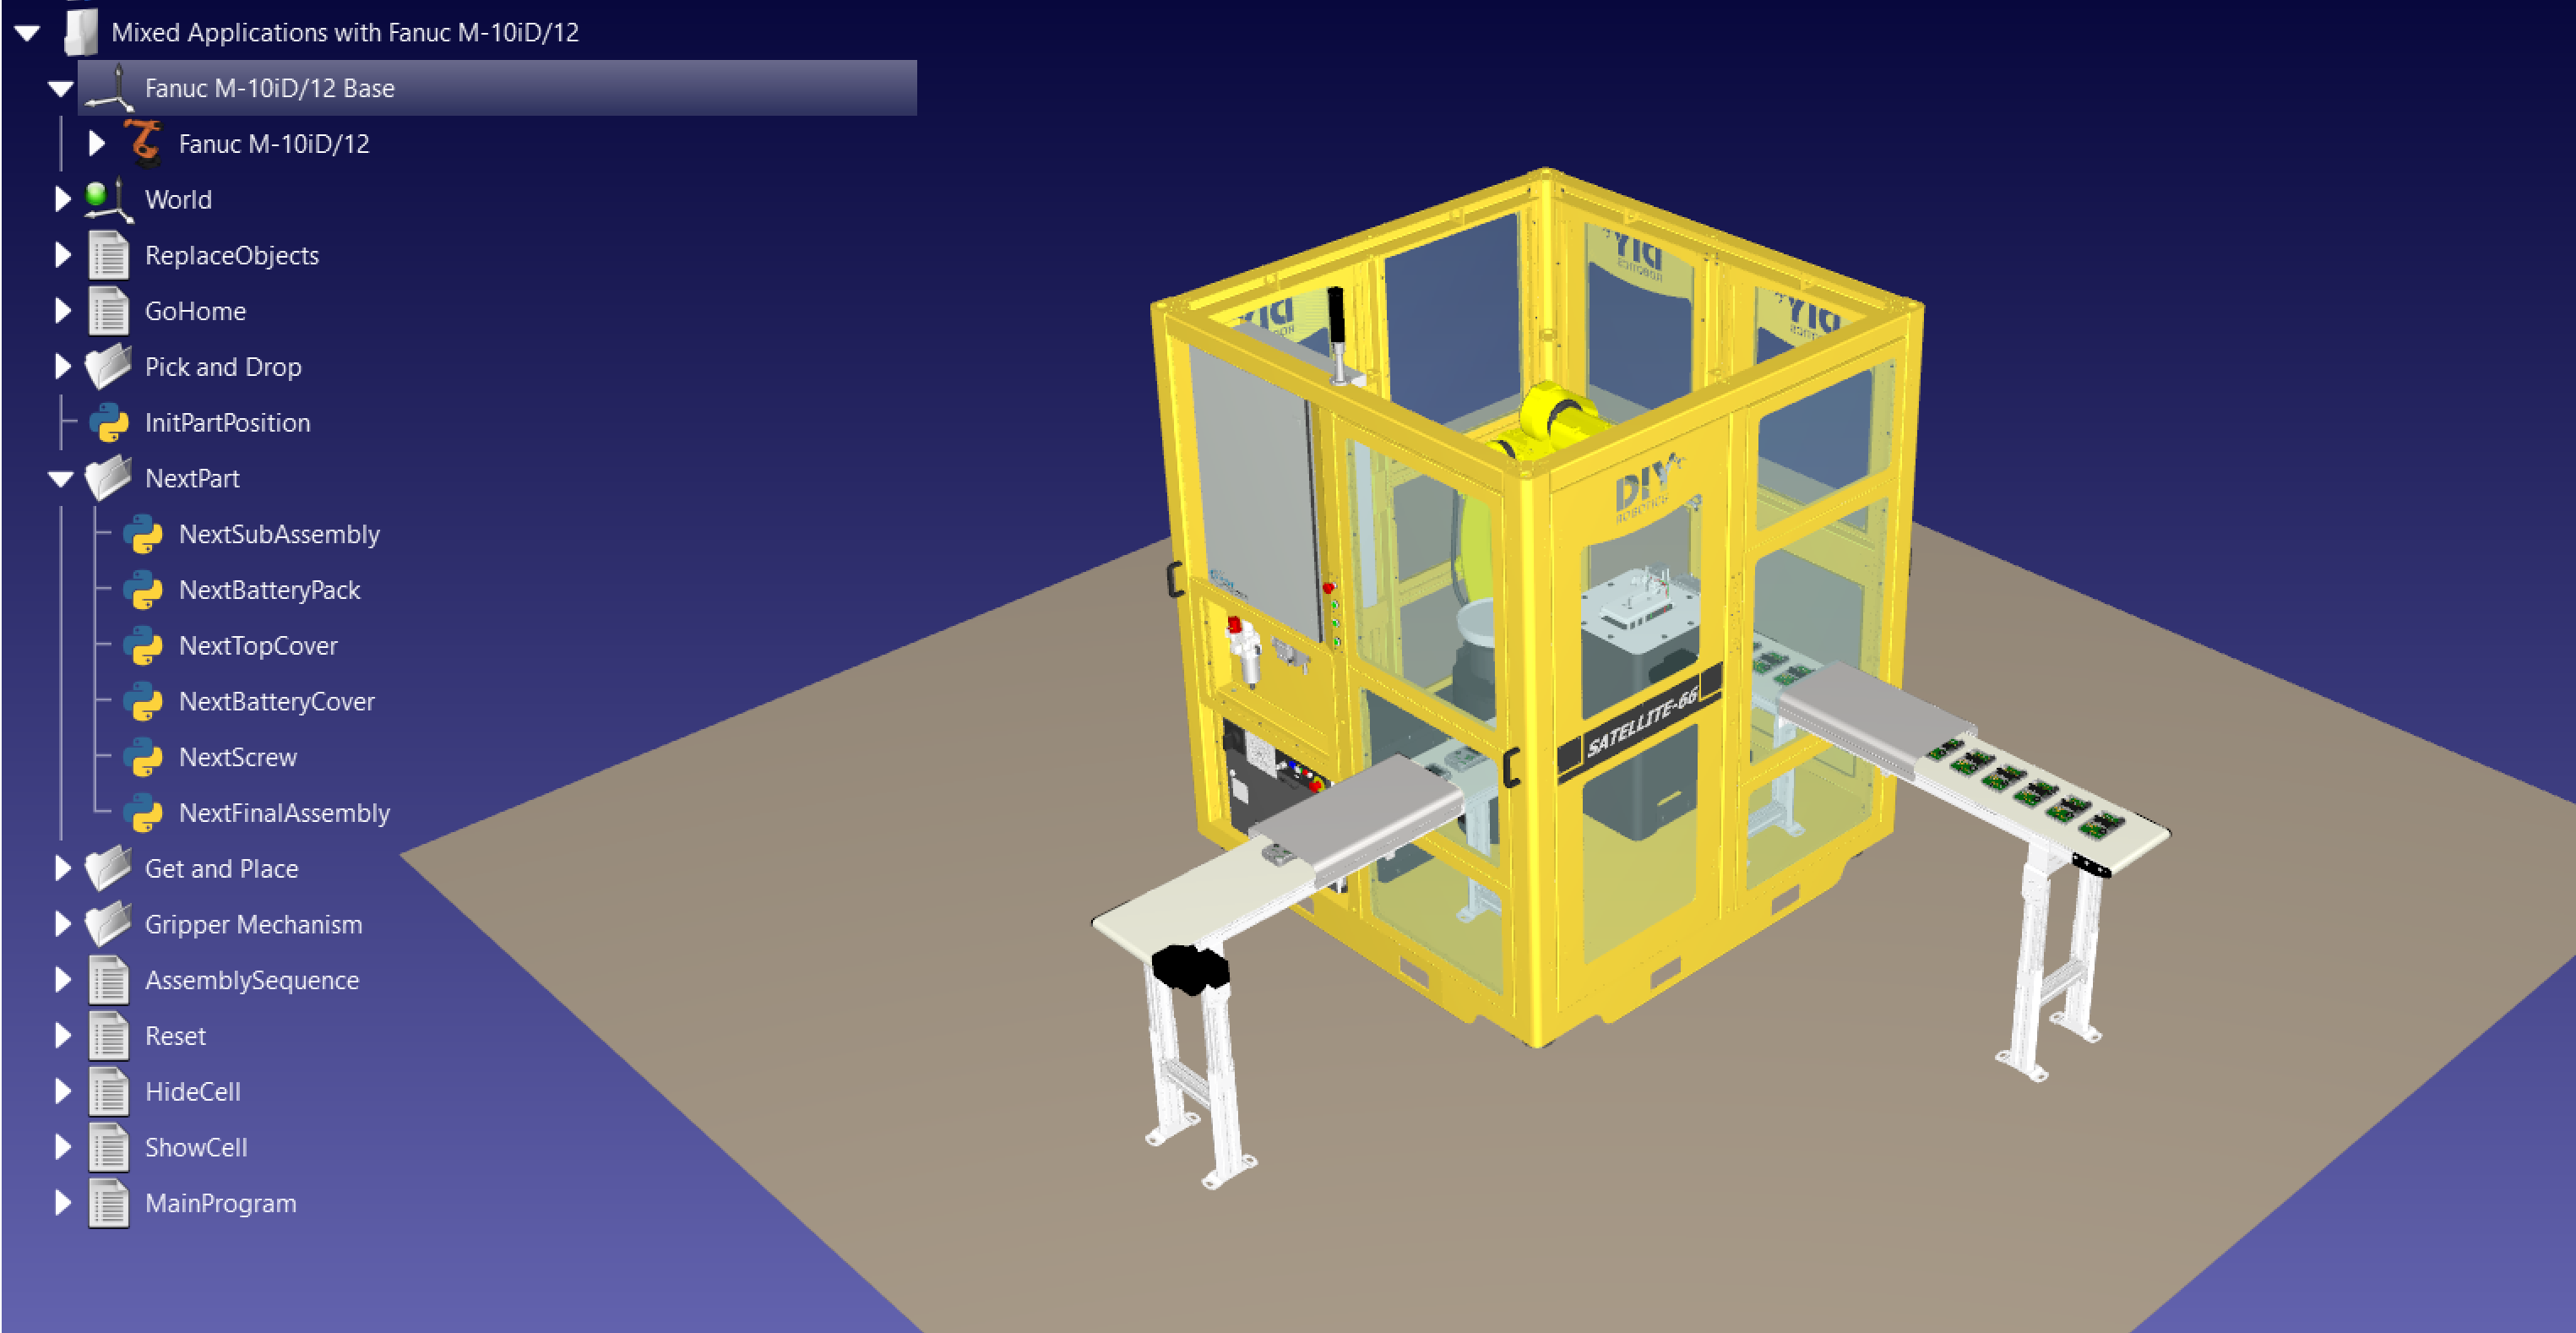
また、ピック&プレース操作を多用し、複数の部品を使用して最終的な組立品を作成するこの組立プロジェクトもご覧ください:ファナックM-10iD/12による混合アプリケーション。