RoboDK
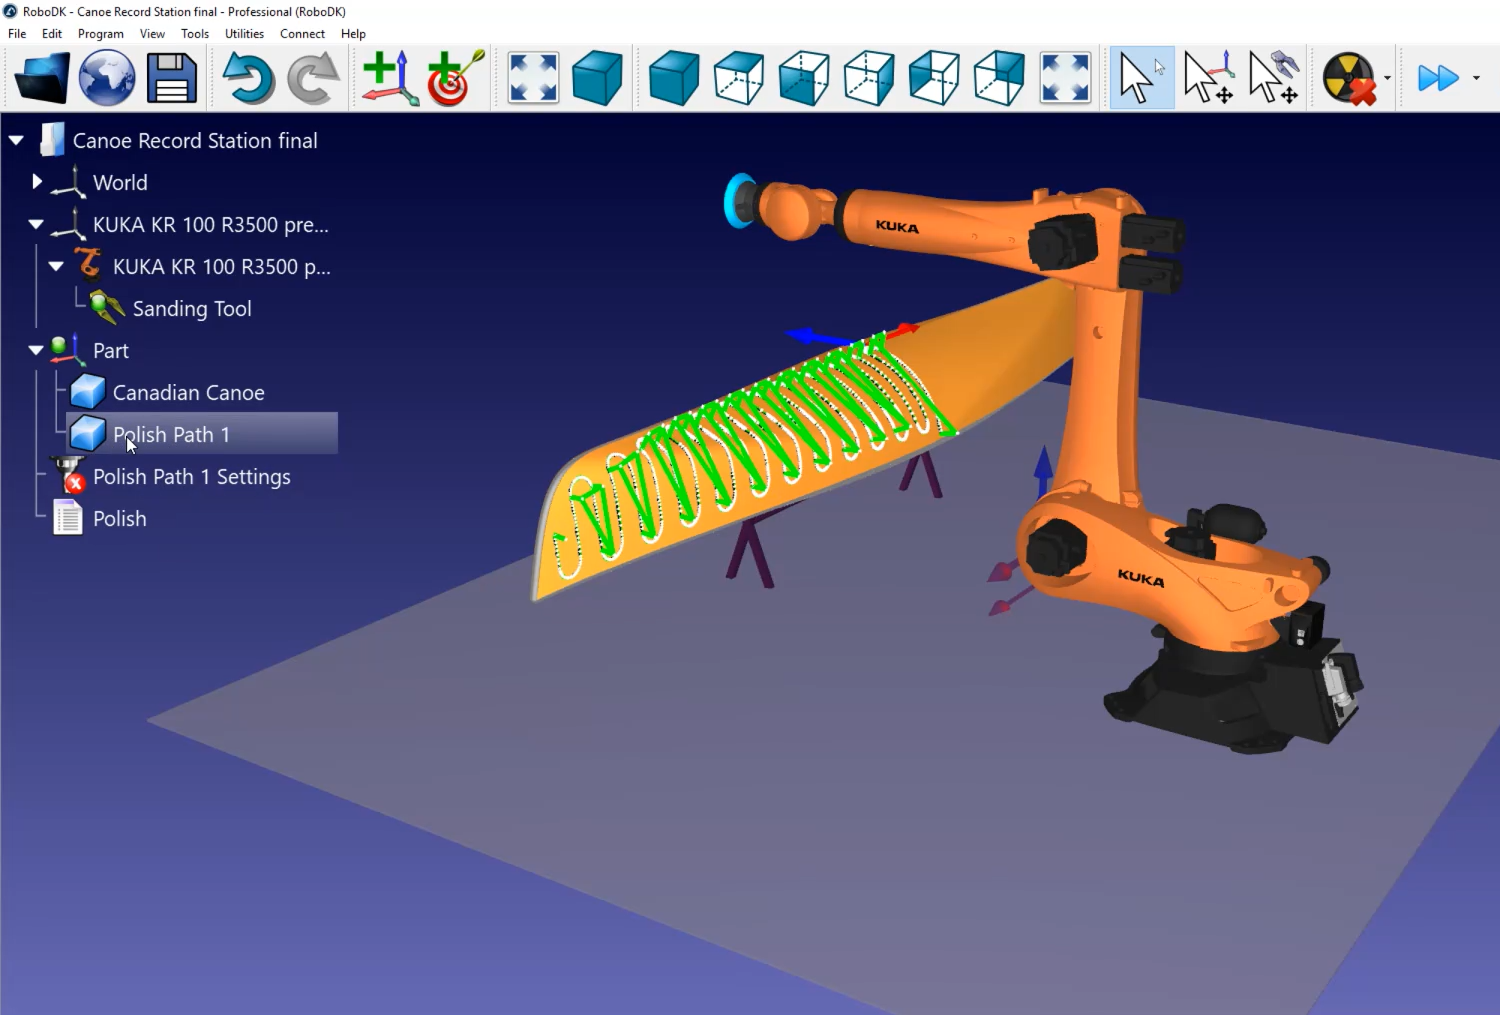
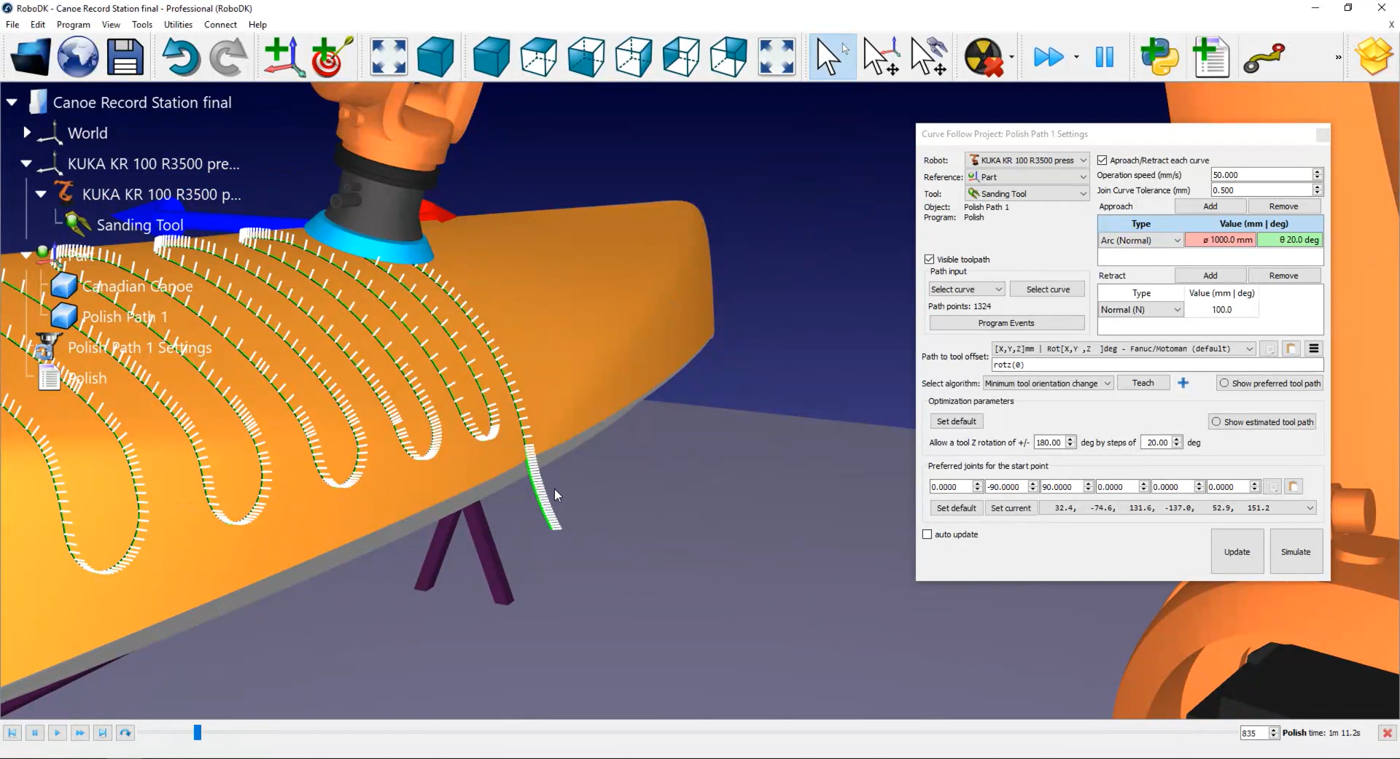
注意: このプロジェクトのように複雑なプロジェクトの場合、"auto update"オプションのチェックを外すことをお勧めします。変更のたびにパスが再計算されるため、設定作業が遅くなるからです。Updateボタンを使って手動で更新できます。
カヌーのパスから小さな白い線が出ているのがわかります。これは表面の法線です。この例では、すべて正しくインポートされているようです。
以下の手順に従って、パスの方向を設定してください:
1.
2.Select curve(曲線の選択)をクリックします。
これで、パスセグメントが実行される順番と方向がわかります。方向を変えたい場合は、右クリックして、Switch sense を選択してください。
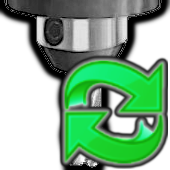
この場合、パスをやり直す必要があります:
1.プロジェクトの何もない場所(青い背景など)を右クリックします。
2.選択をリセットを選択します。
3.開始したい線を選択します。正しい方向に向いていることを確認してください。
4.画面の左上にある「すべてを自動選択」ツールを選択します。
5.完了を選択します。
Polish Path 1 Settings➔ Update➔ Simulate をダブルクリックすると、プロジェクトのシミュレーションができます。
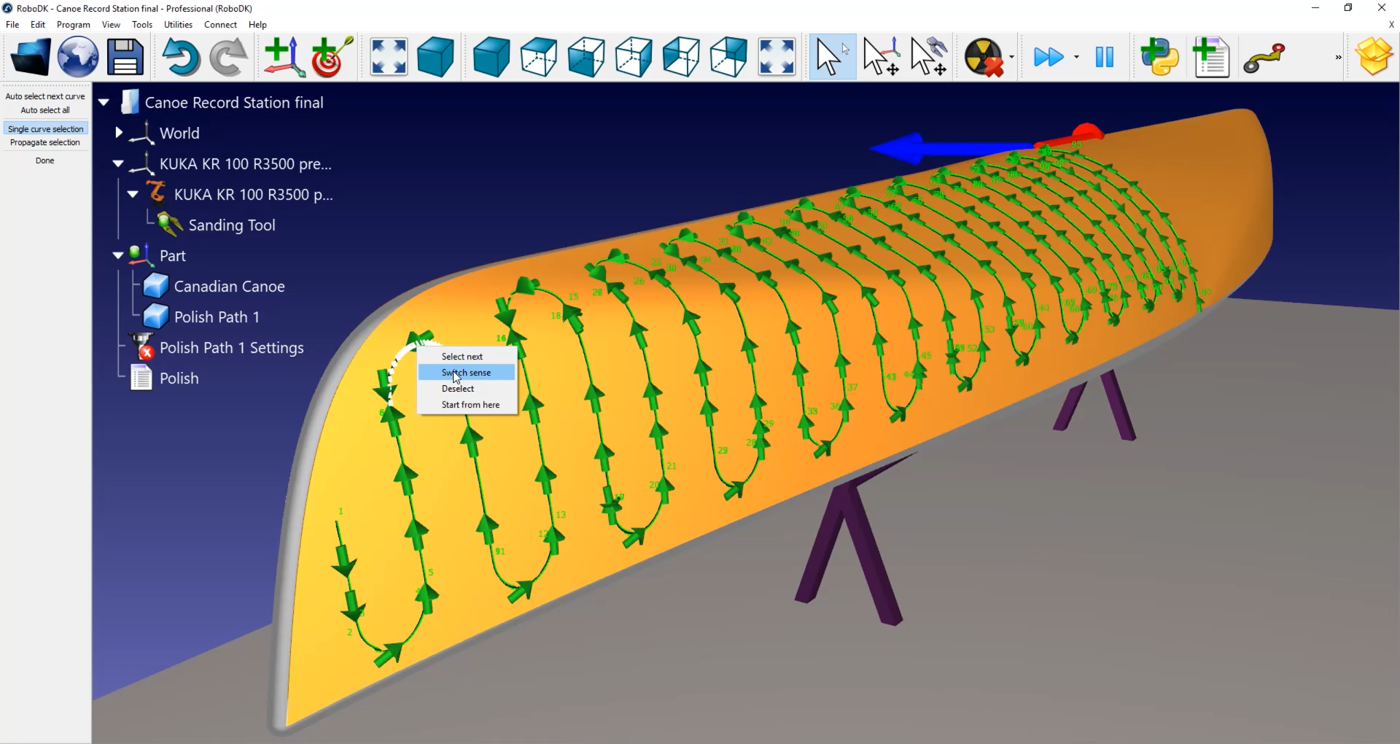
注意:デフォルトでは、パスに対して法線方向に100ミリの接近と後退があります。つまり、ロボットが降りてきてパスを開始します。しかし、Polish Path 1 Settings➔ Type をダブルクリックすることで、半径1メートルで約20度の "Arc (Normal)" を使うこともできます。そうすると、ロボットはパスに入る前にこの曲線に従います。後退動作も同様に設定できます。
また、Polish Path 1 Settings➔ Addをダブルクリックすることで、ロボットとカヌーの衝突を避けるための200ミリの法線方向の動きを追加することができます。
Polish Path 1 Settings➔ Program Events➔ Fast move speed (mm/s) を選択し、200mm と入力することで、接近速度と後退速度を変更することができます。
このメニューでは、Set Rounding オプションを有効にすることもできます。デフォルトでは、パスに沿ったすべての白線は、ロボットが停止する必要がある点としてロボットコントローラに送信されます。研磨やサンディングのアプリケーションでは、これは最良の動作ではありません。
Set Roundingチェックボックスをオンにして、コントローラの連続移動オプションを有効にします。ロボットのブランドによって、このオプションの名前は「丸め」、「一定移動」、「ゾーンデータ」となります。この例では、値は0.5mmになります。
ヒント: このメニュー Polish Path 1 Settings➔ Program Events で、パスに関連する出力の活性化を管理できます(パスの接近中またはパス開始時に研磨工具の回転を開始したい場合など)。
ヒント: 操作速度を変更することで研磨速度を変更できます。
この例では、KUKAロボットを使用しているので、ロボットプログラムを生成するときにSRCファイルを取得します。このファイルはKUKA KRCコントローラで読むことができます。
以下の手順に従ってロボットプログラムを作成してください:
1.
2.OKを選択します。
3.Polish➔ Generate robot program を右クリックするか、F6を押します。ロボットに送信するSRCファイルとともにテキストエディタが表示されます。


