ツールの定義(
ロボットツール、またはツールの中心点(TCP)は、ロボットを直交座標(XYZWPRの値が指定された直交座標ターゲットなど)に移動する為の点です。TCPは、ロボットフランジからの変換として定義されます。TCPを適切に定義することは、オフラインプログラミングかどうか関係なく、ロボットアプリケーションに重要です。
次の手順を辿って、ロボットツール(ツールの中心点またはTCP)を定義またはキャリブレーションします:
1.「ユーティリティ」➔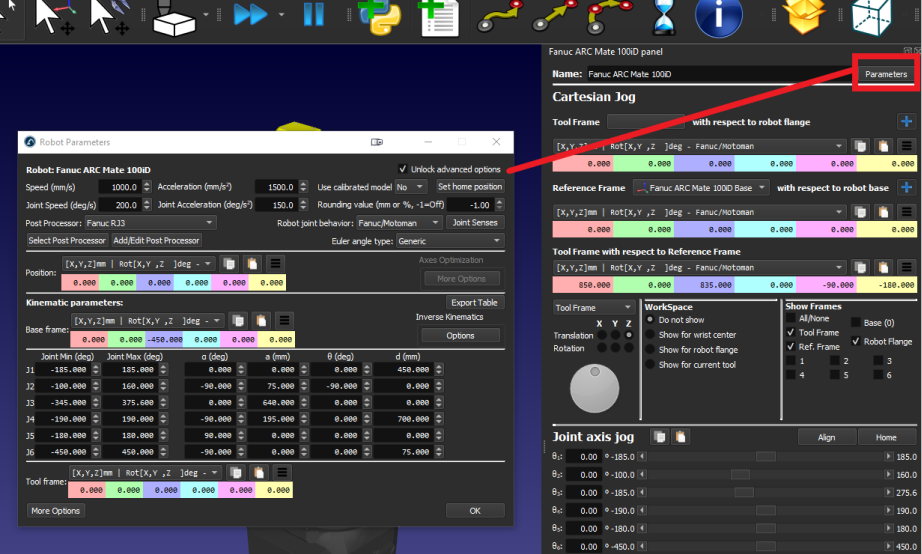
2.ユーティリティ➔ツール座標系を定義(TCP)を選択
3.定義/キャリブレーションするツールを選択してください。
または、ツールを右クリックして、
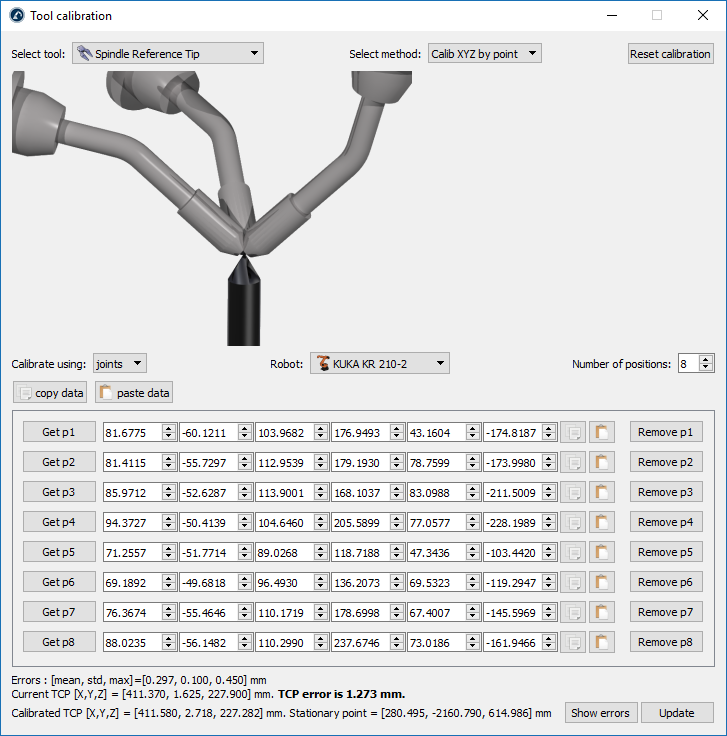
4.調整方法を選択してください:
a.さまざまなツールの方向で、TCPの先端で一点にタッチさせる(点座標でXYZを調整)
b.さまざまなツールの方向で、TCPで平面をタッチさせる(平面でXYZを調整)。TCPは、点または球体にすることができます。
5.関節値を使用したTCPのキャリブレーションがデフォルトの設定です。直交座標ターゲットがある場合は、ポーズに変更してください。
6.プロジェクトで複数のロボットが利用可能な場合は、ロボットを選択してください。
7.TCPのキャリブレーションに使用する点の数を調節してください。この値は後から変更することもできます。
8.測定した構成(関節の値またはフランジの位置と方向)でテーブルに入力してください。
最後に、更新を選択して、RoboDKプロジェクトで選択したツールに新しい位置を適用します。
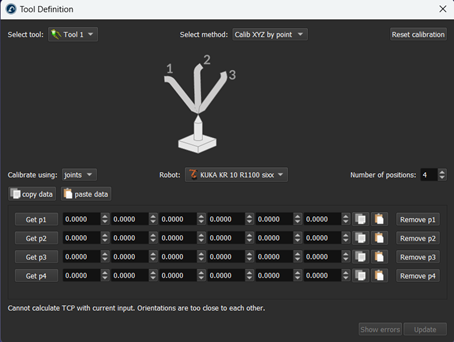
9.ヒント: P1を取得を選択して、実際のロボットからRoboDKに現在の関節値を取得することもできます。ロボットドライバーが適切に設定されていれば、PCにこの位置を簡単に取得できます。詳細については、ロボットドライバー項目へ。重要:提供される値の個別のコピーを保持することをお勧めします。データをコピーとデータを貼り付けを選択して、すべてのコンテンツのコピー/貼り付けができます。
例として、次の画像は、P6を削除のボタンを選択する前の点6の誤差を示します。