サイクルタイム
RoboDKは、プログラムをシミュレーションする際にサイクルタイムの推定値を提供できます。サイクルタイムとは、プログラムが完了するまでにかかる時間です。RoboDKが提供するサイクルタイムの精度は、ロボットコントローラー、ロボットの動きの種類(関節移動か直線移動か)、丸めの使用、および実際の速度/加速度の制限など、多くの要因に大きく依存します。適切な条件下では、RoboDKはサイクルタイムを正確に計算できます。これは、ロボットが(丸めなしで)正確な点と点の動きを行うようにプログラムし、実際の速度と加速度の制限を超えない場合です。
適切な条件下では、RoboDKはサイクルタイムを正確に算出することができます。これは、ロボットに(丸め処理を行わずに)正確な点から点への移動をプログラムし、実際の速度および加速度の制限を超えない場合に実現されます。
メモ:ロボットの限界に近い速度と加速度でロボットをプログラムする場合、実際の速度と加速度はロボットの可搬重量とロボットの位置に大きく依存するため、サイクルタイムの計算は推定値となります。RoboDKでのサイクルタイムの計算は、2倍以上ずれる可能性があります。
ロボットの速度と加速度はロボットに依存するため重要です。ロボットの速度と加速度(直線および関節の速度/加速度)は、指示として、またはロボットパラメータメニューで指定する必要があります。例えば、プログラム➔速度設定の指示を使用してプログラムの速度を変更できます。RoboDKは、ロボットが最大速度に達するまで等加速度で加速し、その後、等減速度で減速すると想定します。RoboDKはデフォルトで、関節移動では関節速度と関節加速度を使用し、直線移動では直線速度と直線加速度を使用します。この設定は(ツール➔設定➔モーション➔移動時間の計算で)変更できます。
デフォルトでは、RoboDKは関節移動には関節速度と関節加速度を、直線移動には直線速度と直線加速度を使用します。この設定は変更可能です(ツール➔設定➔モーション➔移動時間の計算)。
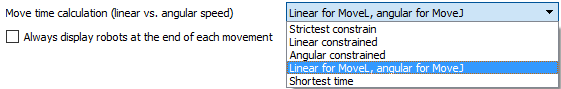
メモ:モーション設定(ツール➔設定➔[モーション]タブ)の項目では、関節/直線速度/加速度が関節と直線の動きにどのように適切なタイミングで適用されるかを指定し、サイクルタイムを正確に計算することができます。例えば、ユニバーサルロボットは、直線運動には直線速度と直線加速度を使用し、関節運動には関節速度と関節加速度を使用します(RoboDKのデフォルト設定)。他のロボットコントローラーは、最も厳しい制約を適用する場合があります。他のロボットメーカーは、加速度を数値で指定することを許可しない場合があります。
メモ: シミュレーション時間項目で述べたように、RoboDKはデフォルトでリアルタイムより5倍の速度でシミュレートします。この設定はツール➔設定➔モーションメニューで変更できます。


