1
このセクションでは、リニア軸またはリニアトラックとも呼ばれる1軸リニアレールのモデリング方法を説明します。リニアレールは、ロボットアームのリーチを拡張するのに役立ちます。
3Dモデルをインポートするには、次の手順に従います:
1.3DモデルをRoboDKにドラッグアンドドロップして、オブジェクトをプロジェクトにインポートします(対応ファイル形式には、一般的な3D形式であるSTEP、IGES、STLなどがあります)。
機構ビルダーを開くには、次の手順に従います:
1.Utilities→Model Mechanism or Robotを選択します。
2.「Robot Type」で1 linear axisが選択されていることを確認します。
3.3Dモデルが1つの部品としてグループ化されている場合は、RoboDK内でモデルを分割できます。
ベースフレームを配置するには、次の手順に従います:
1.オブジェクトを読み込んだら、Utilities→Model Mechanism or Robotでモデル機構ビルダーを再度開きます。
2.Robot Nameで機構の名前を変更できます。
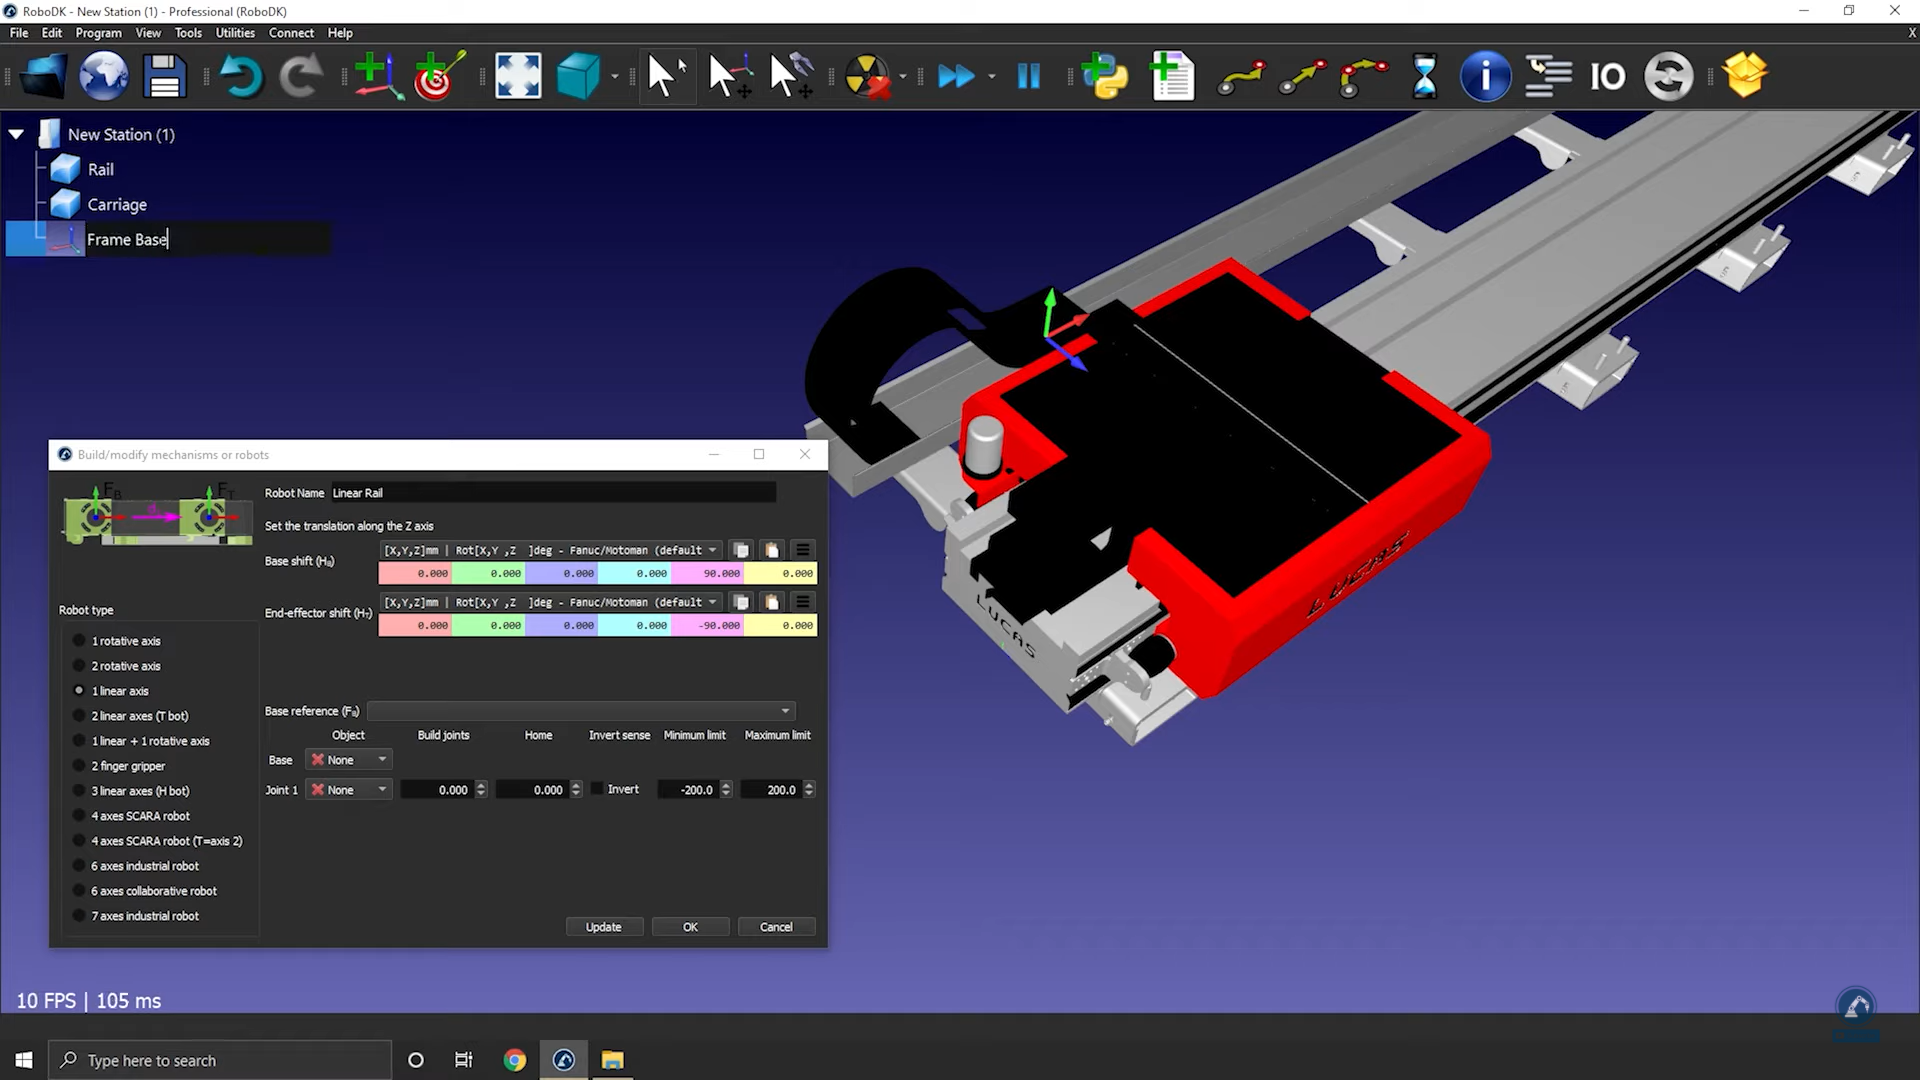
3.ベースフレームはリニアレールの0位置にある必要があることに注意してください:そこに参照座標系を作成し、Frame Baseという名前を付けます。

フレームの位置を変更するには、次の手順に従います:
1.Tools→Measureを選択します。
2.測定ツールを使用して、アイコンを選択することで表面の位置を測定します(以下の画像を参照)。

1.値をコピーし、Frame Details: Frame Baseの下に貼り付けます(以下の画像を参照)。

向きを確認し、リニアレールの長さを入力するには、次の手順に従います:
1.X軸を中心に時計回りに90度回転させます:参照位置ウィンドウに-90.000度の値を入力します。
2.Model Mechanismウィンドウにリニアレールの長さを入力します(以下の画像を参照)。

3.Updateを選択してロボットを作成します。
4.Joint Axis Jogを使用して、リニアレールをテストできます(制限値が正しいこと、正しい方向に動くことを確認してください)。
1.結果に満足したら、OKを選択します。


