2
Model Mechanism or Robotツールを使用して、RoboDKで平行グリッパーをモデリングできます。平行グリッパーは2フィンガーグリッパーとも呼ばれ、ロボットが部品をつかむことを可能にします。
ビデオ:2フィンガーグリッパーの作成方法:https://www.youtube.com/watch?v=kK4PRTjOZ48。
RoboDKで3Dモデルをセットアップするには、次の手順に従います:
1.3Dモデルをインポートします:STEPファイルをドラッグアンドドロップしてプロジェクトに読み込みます(IGESまたはSTLファイルも使用可能です)。
2.機構ビルダーを開きます:Utilities➔Model Mechanism or Robot。
3.「Robot Type」で2 Finger Gripperを選択します。
4.ロボットの名前を「Gripper」に変更できます。
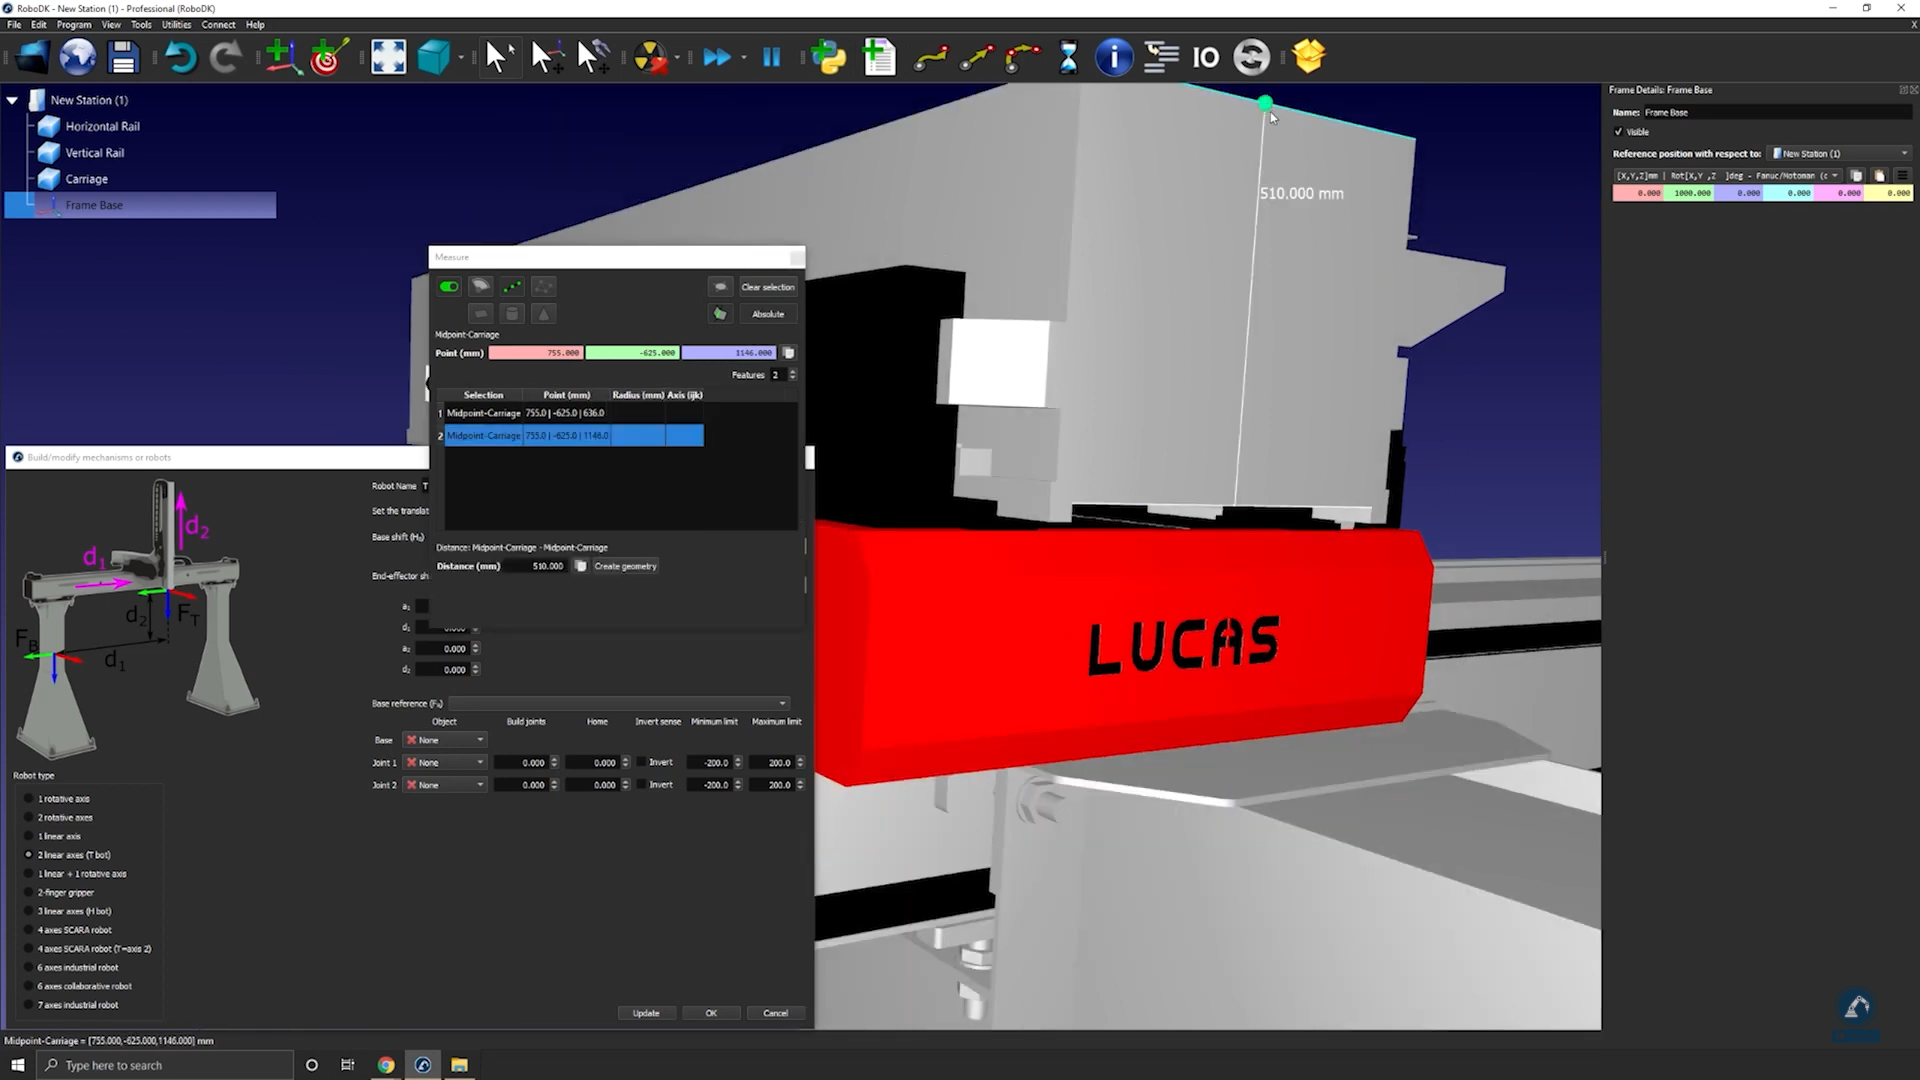
ベースフレームを配置するには、次の手順に従います:
1.参照座標系を作成し(グリッパーの下に配置する必要があります)、Frame Baseという名前に変更します。
2.作成したフレームが画像通りに配置されていることを確認します:参照座標系を0.000 mm(X、Y、Z)に移動します。
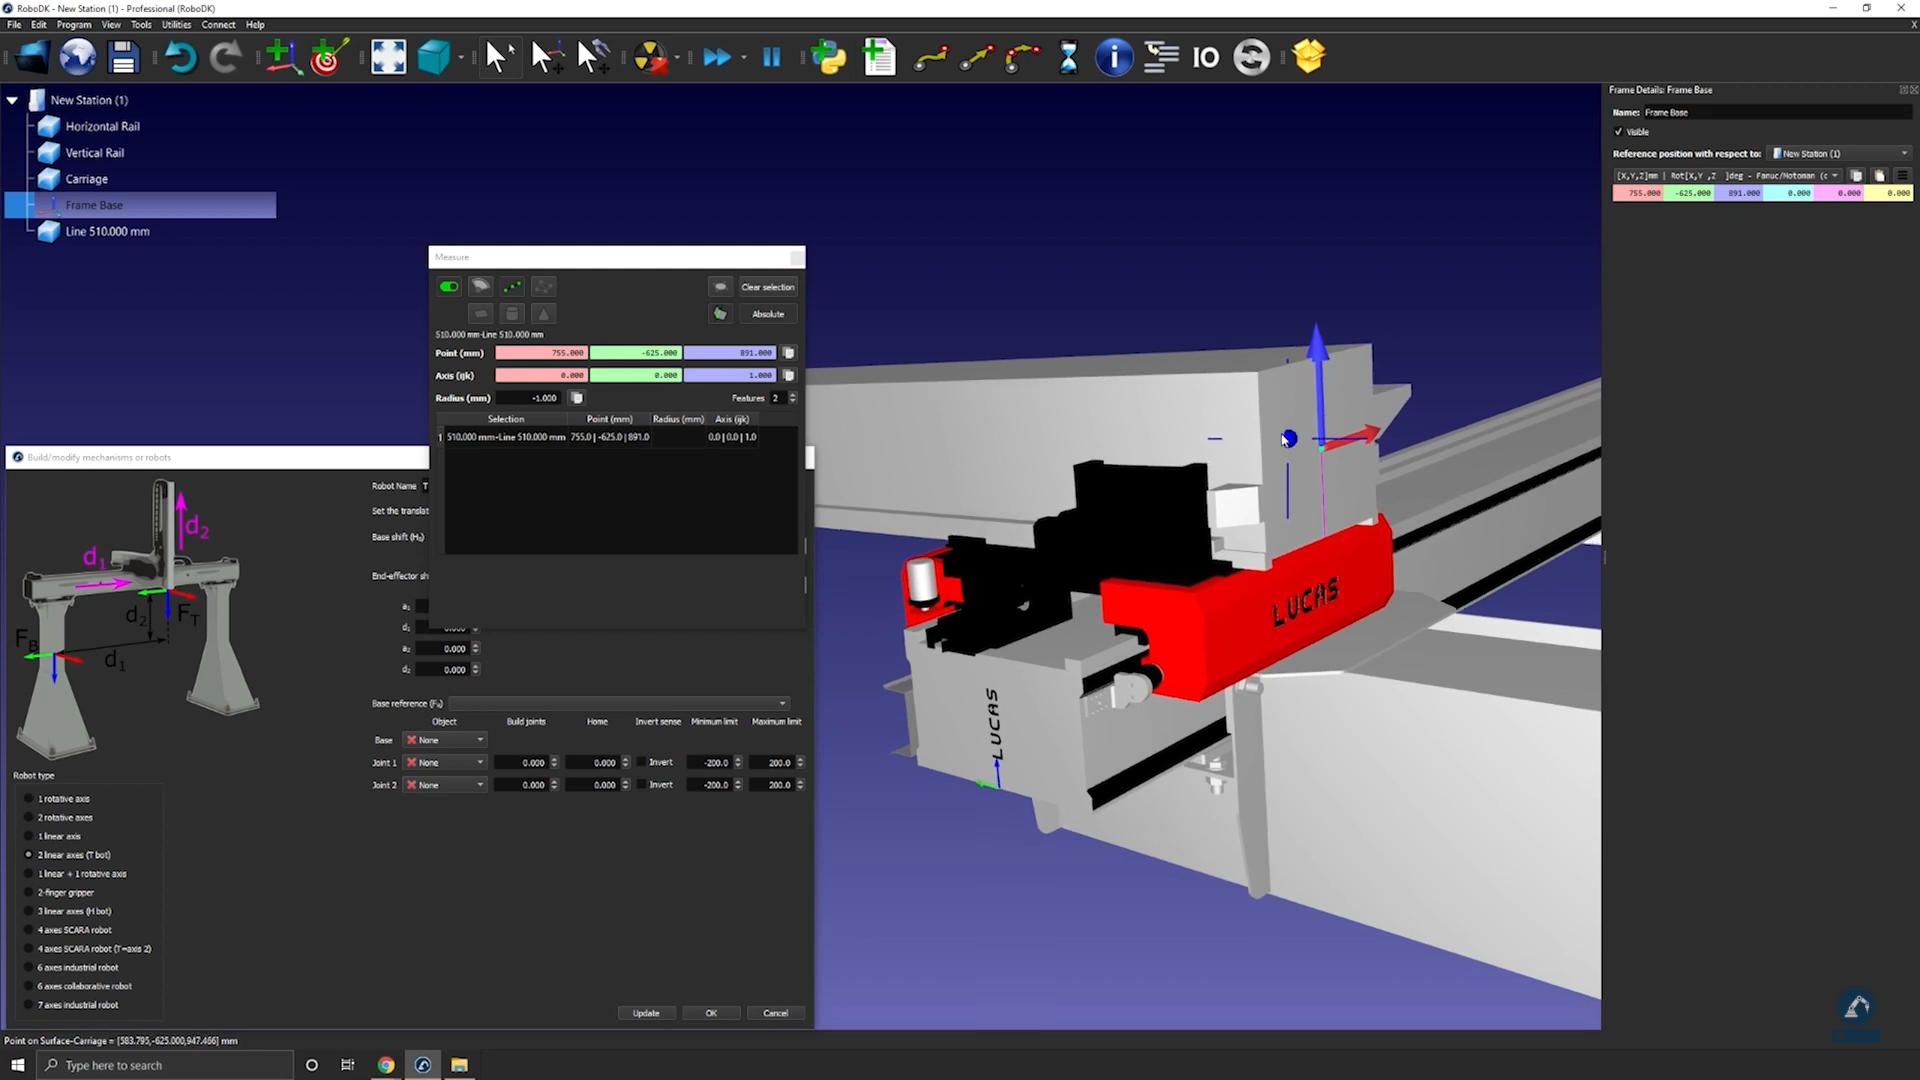
メモ:グリッパーのフィンガーをホームポジション(0 mm)に配置すると作業が簡単になります。ゼロ位置をグリッパーが閉じた状態にしたい場合は、フィンガーが接触するまで中央に移動させます。
1.グリッパーの可動範囲を入力します:フィンガーを0位置に置いた場合、下限は0、上限は80になります。
2.Updateを選択します。
3.Joint Axis Jogを使用して、正しい方向に動くこと、制限値が正しいことを確認します。
4.結果に問題がなければ、Okを押します。


