オブジェクトを参照に揃える
この項目では、オブジェクトの参照座標系(座標系)をその立体を基準にして揃える方法について説明します。この項目は、オブジェクトの参照座標系を実際のセットアップで認識できる場所に移動する事を可能にします。
次の手順を辿って、立体上の特定の点に従って、オブジェクトの参照座標系を仮想的に揃えます:
1.オブジェクトを読み込みます
2.有効な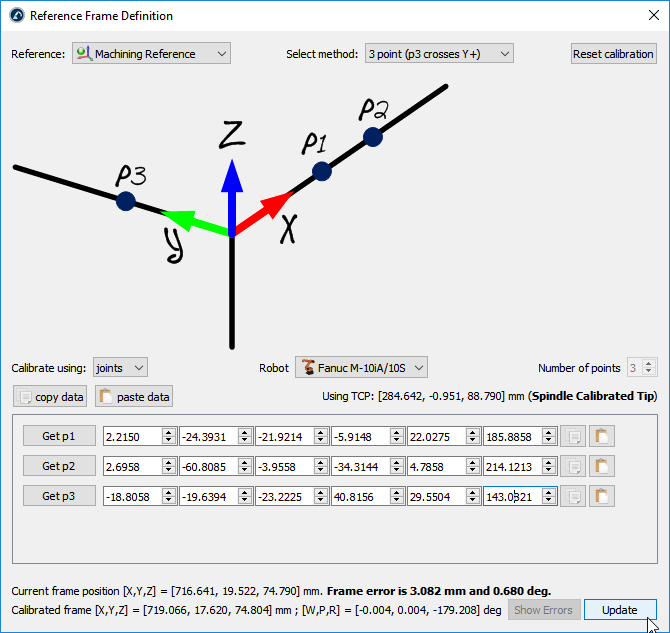
3.プログラム➔
参照系がプロジェクトルートに繋がっていることを確認してください(他の参照系ではなく)。
4.参照系を右クリックして
手順は、前の項目と似ています。主な違いは、実際のオブジェクトではなく仮想のオブジェクトの点を選択する必要があることです。
5.目的の調整方法を選択してください。
例えば:3点法(P3がY+軸と交差)。
6.点を使用して調整を選択
7.ツール➔測定を選択して、測定ツールを開きます
8.測定ツール内の絶対ボタンを選択して、測定された点はプロジェクト(絶対的参照系)を基準に測定されます。
9.仮想のオブジェクトの上で3つの点(一つずつ)を選択し、それらを参照座標系キャリブレーションウィンドウに入力してください
10.更新を選択。参照座標系が望む場所に表示されるはずです。
11.オブジェクトを右クリックして、サポートを変更を選択してください。次に、新しい参照座標系を選択します。オブジェクトの絶対的位置は変わりません。ただし、新しい参照座標系に対するオブジェクトの相対位置は適切に定義されます。
12.オブジェクトとその参照は、オフラインプログラミング用に準備ができています:新しい参照座標系をロボットの参照座標系にドラッグアンドドロップしてください。