後退プログラムの追加
ロボットを部品から安全な位置へ安全に後退させる新しいプログラムを簡単に作成できます。以前の操作と同様:
1.ロボットが最後のターゲットに配置された状態で、ロボットを上へ移動させます。ロボットパネル内で参照座標系に対するTCPのZ座標を増やしてください(次の画像で強調されている枠)
2.「プログラム」➔
3.プログラム➔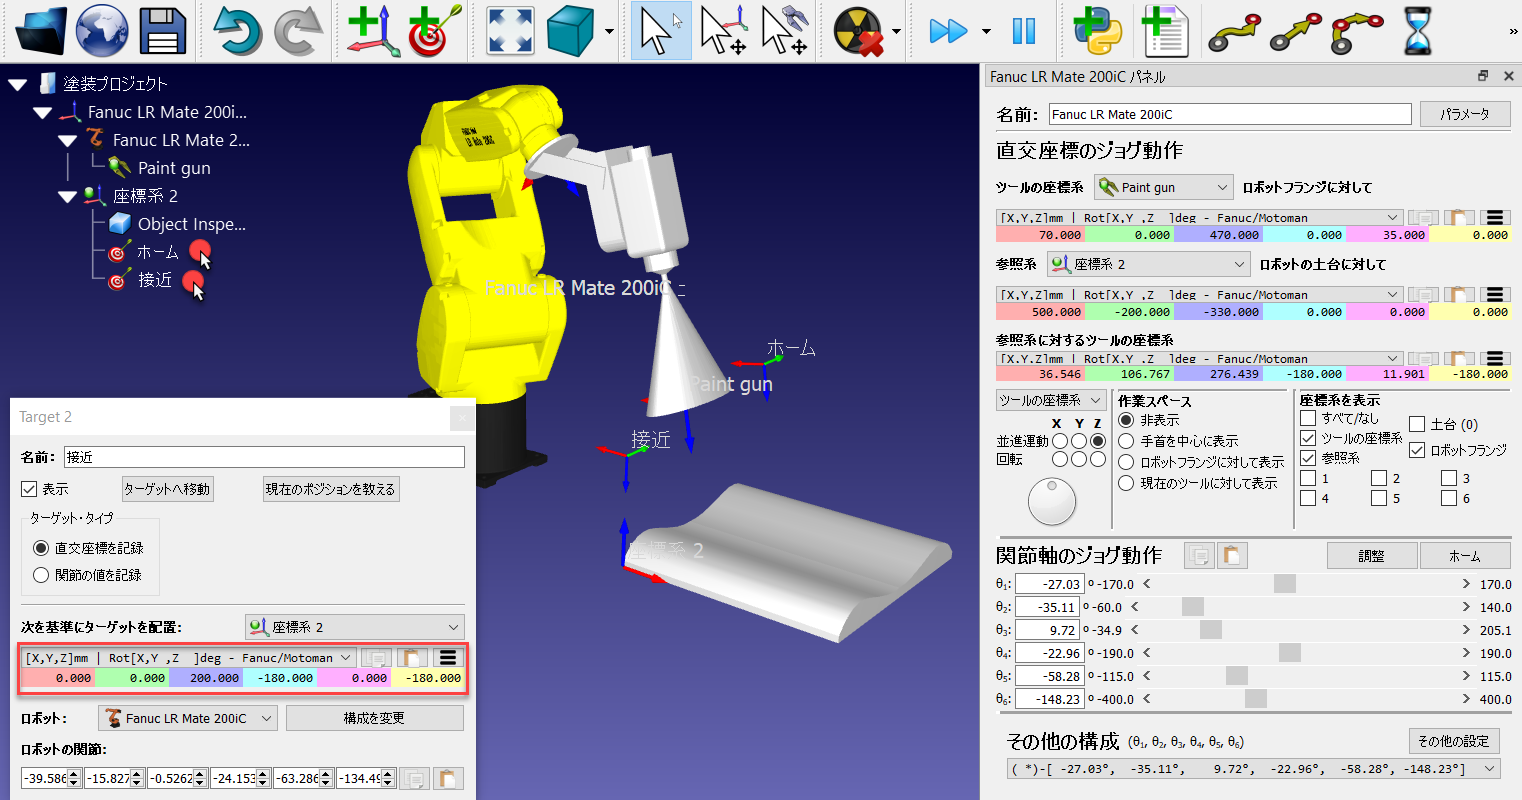
4.プログラム➔直線移動の指示を選択、またはツールバーにある同様のボタンから。F2キーを押して、名前を後退に変更します。
5.ホームターゲットを選択してください
6.プログラム➔
各プログラムをダブルクリックして、別々でシミュレーションしてください。スペースバーキーを押し続けるか、高速シミュレーションボタンを選択して、シミュレーションを加速できます