ロボット構成
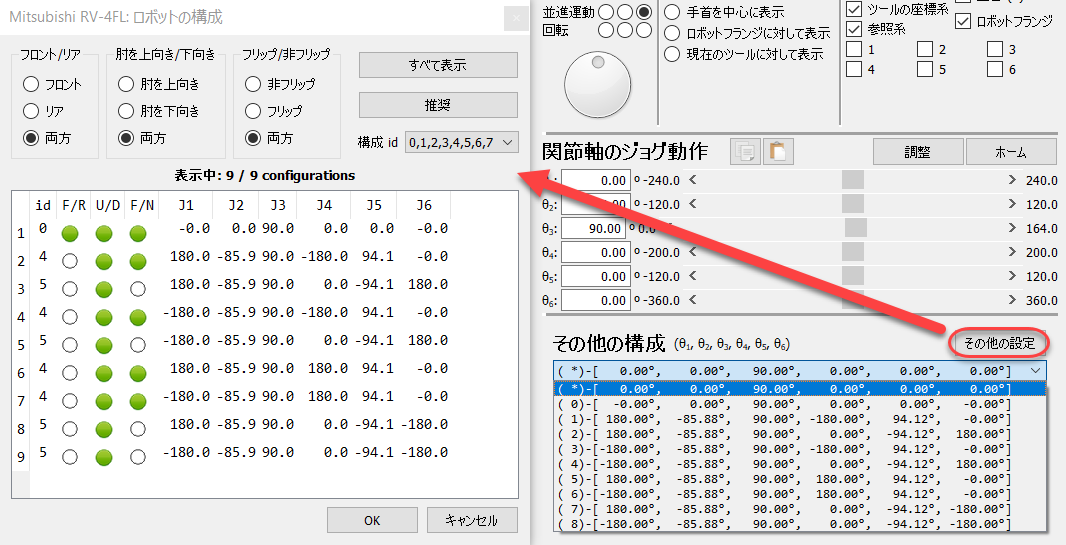
一つのロボット構成は、ロボットの特定の状態を定義します。構成を変更するには、特異点を越える必要があります。ロボットコントローラーは、直線移動が行われているときに特異点を越えることはできません(超えるには関節移動が必要です)。
つまり、2つのターゲットの間で直線移動を行うには、最初と最後の点を含む動き全体を通して、ロボット構成が同じである必要があります。
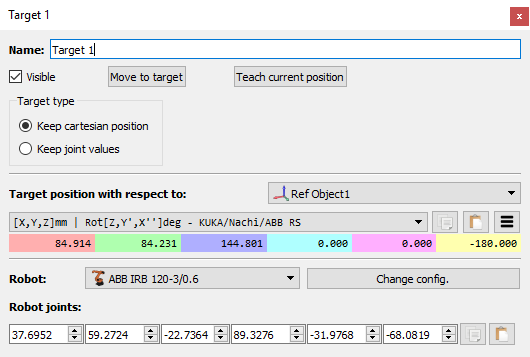
ロボットを右クリックして構成を変更を選択し、ロボットの構成ウィンドウを開きます。または、ロボットパネルでその他の設定を選択してこのウィンドウを開くこともできます。
各ロボット軸が1回転できると想定すると、標準の6軸ロボットは、どのロボットの位置に対しても通常は8通りの異なる構成があります。実際は、ロボットに応じて、関節制限の制約が大きい場合も小さい場合もあります。したがって、ロボットによっては、特定の場所に1から100を超える異なるロボットの構成が存在する場合があります。
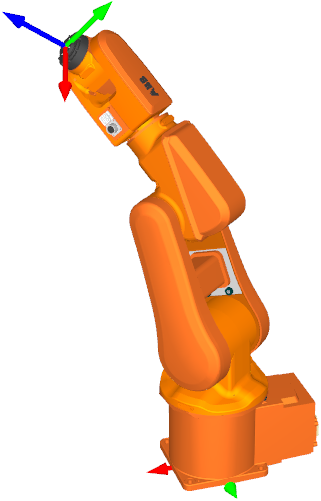
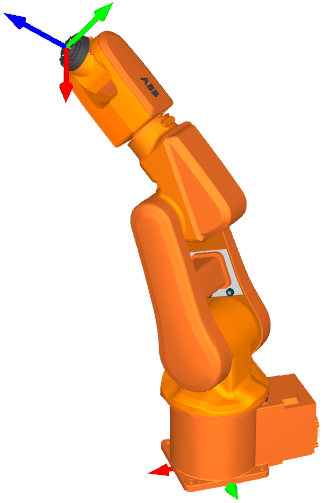
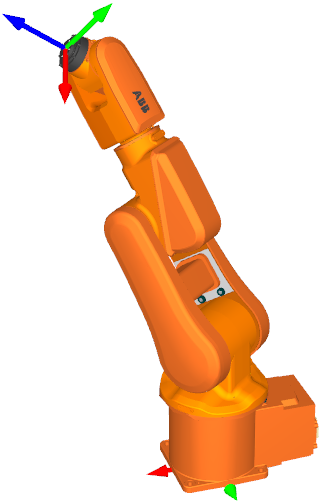
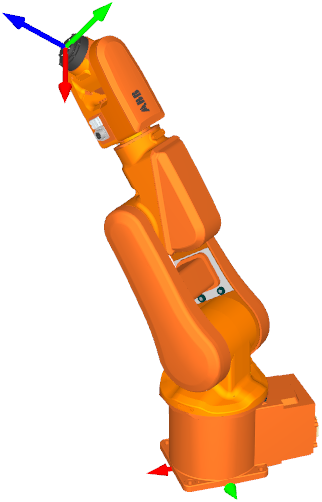
一つのロボット構成は、ロボットの位置に到達する特定の方法(組立モード)を定義します。例えば、ロボットはエルボーを上向きか下向きでターゲットに到達できます(上向きvs.下向き、またはU/D)。同時に、ロボットをターゲットに向けるか土台を180度回転して後方からターゲットに到達することもできます(フロントvs.リア、またはF / R)。最後に、5番目の関節は符号を反転させることでフリップでき、同時に4番目と6番目の軸がその動きを補正します(フリップvs.非フリップ、またはF / N)。合計で2*2*2=8通りの構成があります。


