ロボットターゲット
ロボットターゲットは、特定のロボットの位置を記録して、その位置への移動を可能にします。
次の手順を辿れば、新しいターゲットを追加し、ターゲットに関する詳細の確認ができます:
●プログラム➔
これにより、アクティブ参照フレームとアクティブツールの座標系を使用してロボットの現在の位置が記録されます。ターゲットはアクティブ参照フレームに追加されます。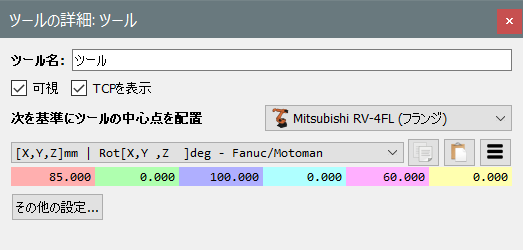
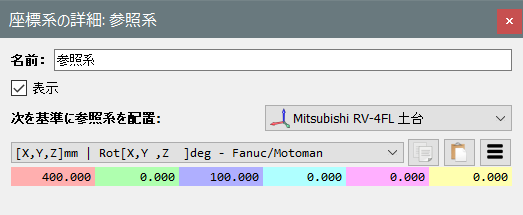
●ターゲットを右クリックし、設定…(F3)を選択して、記録されたポーズと関節の値が確認できます。
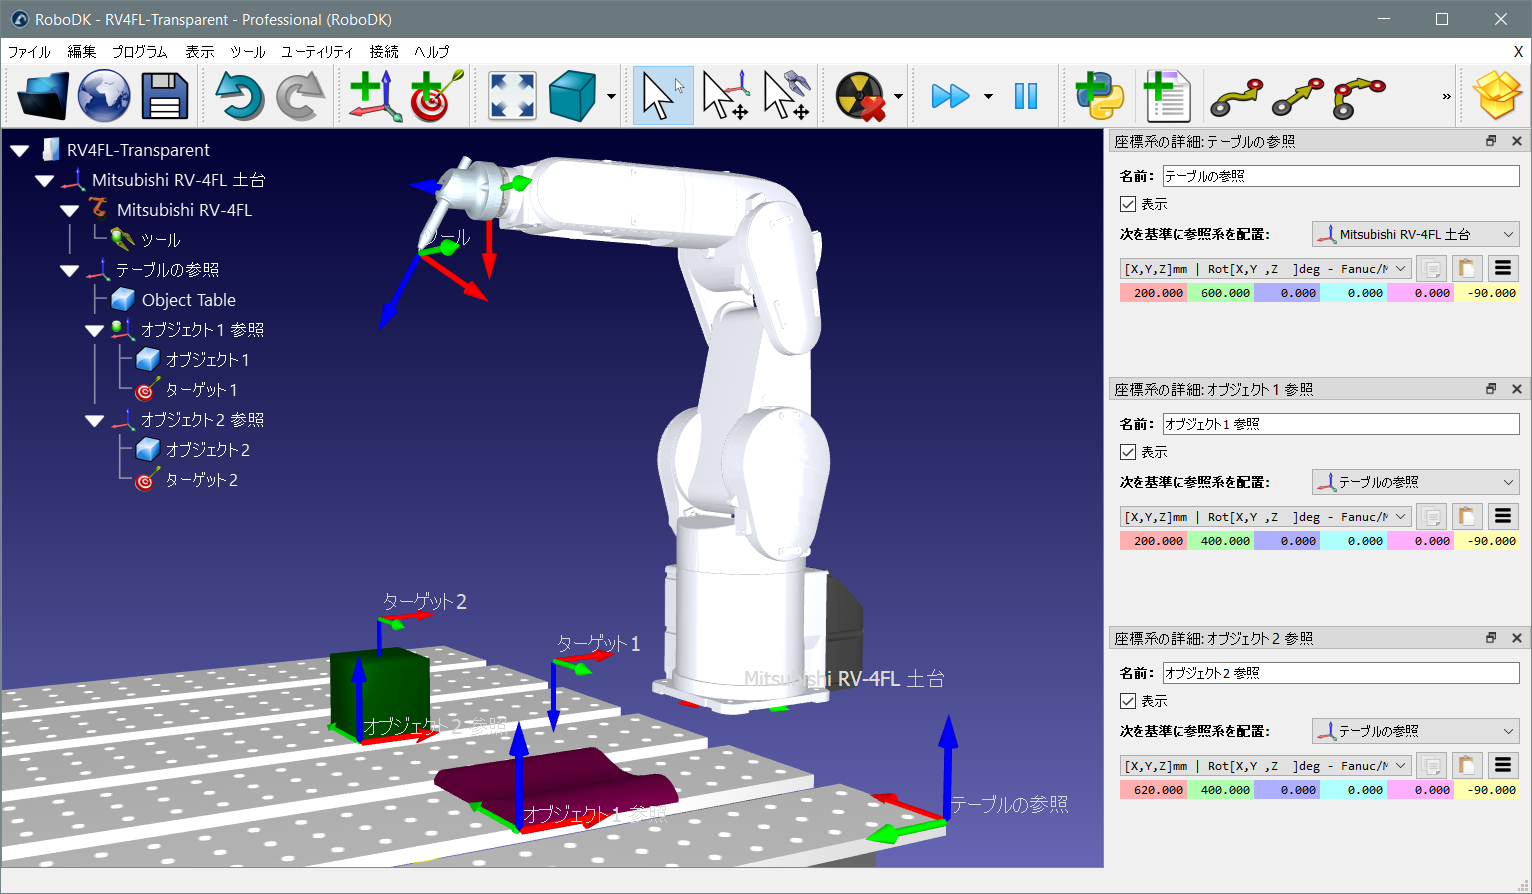
新しいターゲットを作成すると、現在のロボット軸だけでなく、直交座標空間の参照座標系に対してTCPが記録されます。RoboDKはデフォルトで、直交座標ターゲットとしてターゲットを作成します(直交座標を記録)。この場合、参照座標系が移動すると、ロボットはその参照座標系を基準にターゲットの位置に到達しようとします。
一方、関節空間でターゲットを指定することも可能です(関節値を記録)。この場合、ターゲットはロボットの絶対位置であり、参照座標系を移動しても変更されません。
関節ターゲットを使用して作業エリア付近の最初の接近位置に到達するのが一般的な方法です。次に、直交座標ターゲットを使用することで、参照座標系またはツール座標系が変更されてもツールパスが変わらないようにします。
ヒント: ターゲットへ移動を選択すると、ツリーまたは3Dビューでそのターゲットを選択するのと同じ効果があります。
ロボットで同じポーズに到達する別の構成を見ることが可能です。詳細については、次の項目へ。


