メソッド
RoboDK OPC UA Serverにはいくつかのメソッドも提供されており、ユーザーはRoboDKプロジェクトのデータに動的にアクセスできます。
UaExpertからメソッドを右クリック>Callでメソッドを実行できます。
getItem
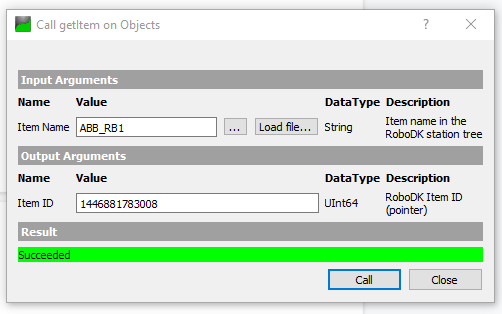
getItem は、ユーザーがアイテムのメモリポインターを取得するメソッドです。
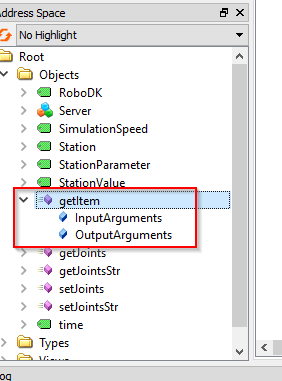
InputArgumentsではデバイス名が必須です。デバイス名はプロジェクト名やロボット名などに該当します。OutputArgumentsのItem IDはそのデバイスのメモリポインターを返します。
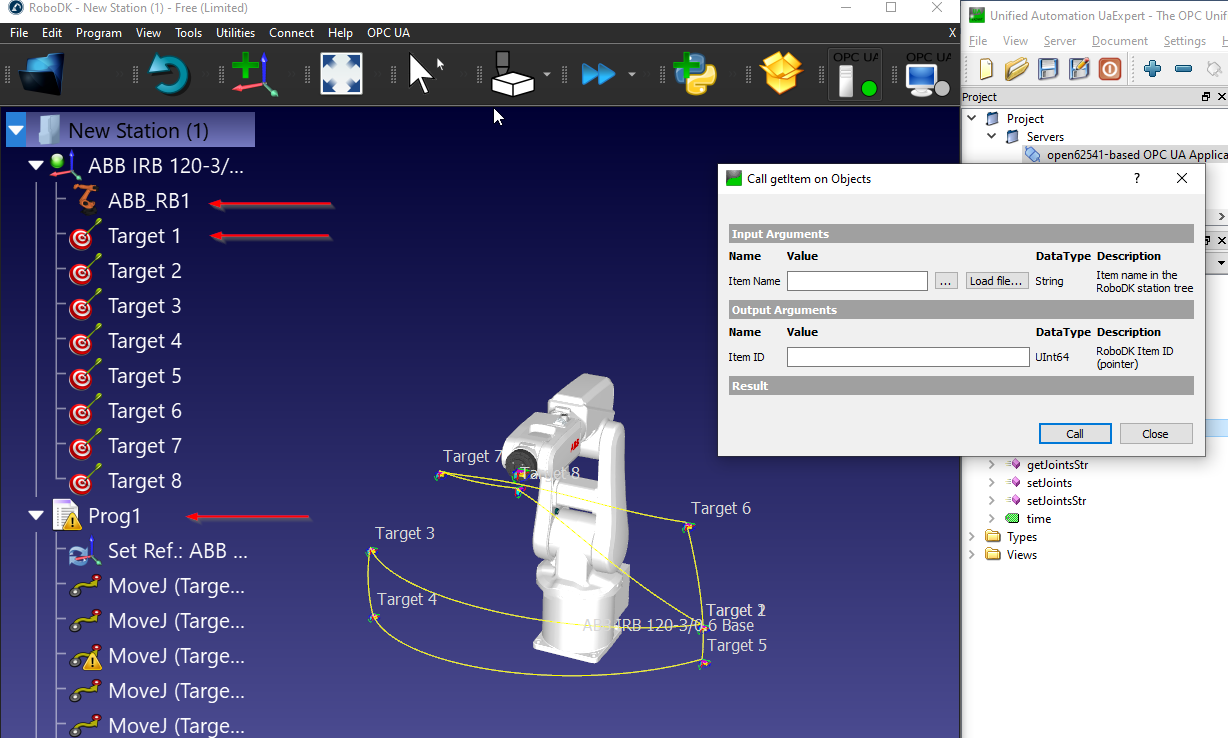
こちらの例ではItem Nameを“ABB_RB1”を入力しメソッドを呼び出せば、ステーションにある“ABB_RB1”というアイテムのメモリポインターが取得しました。
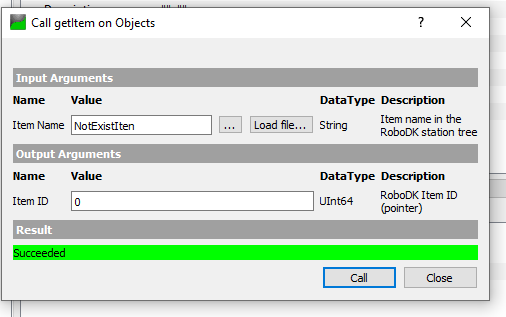
Item Nameが無効な場合、またはプロジェクト内に存在しない場合は、0が返されます。
getJoints
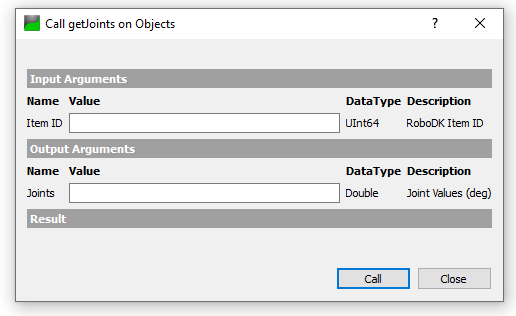
getJointsはアイテム ID に基づいて、ユーザーがプロジェクトからロボットの関節値を取得できるメソッドです。
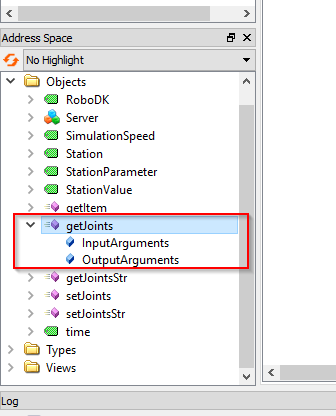
アイテム ID はアイテムのポインター値であり、getItem() メソッドから取得できます。
“ABB_RB1”というアイテム名でアイテム IDを取得すると、UInt64の値が返されます。
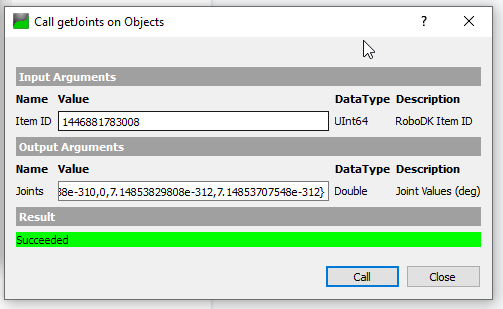
先ほどのgetItemメソッドで取得したアイテム ID を渡しメソッドを実行すれば、関節値が返ってきます。
getJointsStr
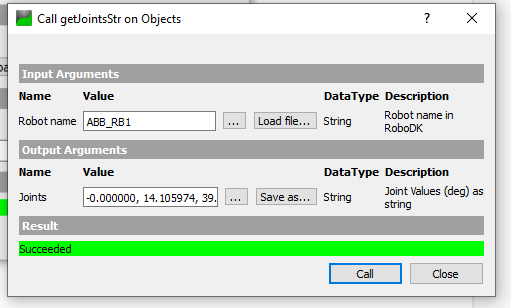
getJointsStr は、ユーザーが文字列フォーマットの関節値を取得できるメソッドです。
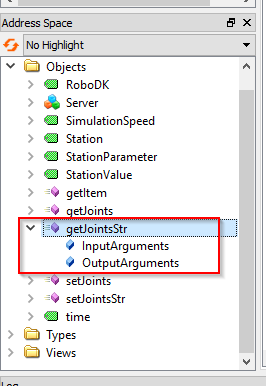
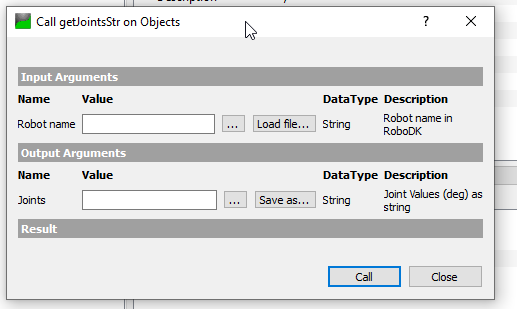
このメソッドのRobot nameはプロジェクト内のロボット名 (文字列) に該当します。
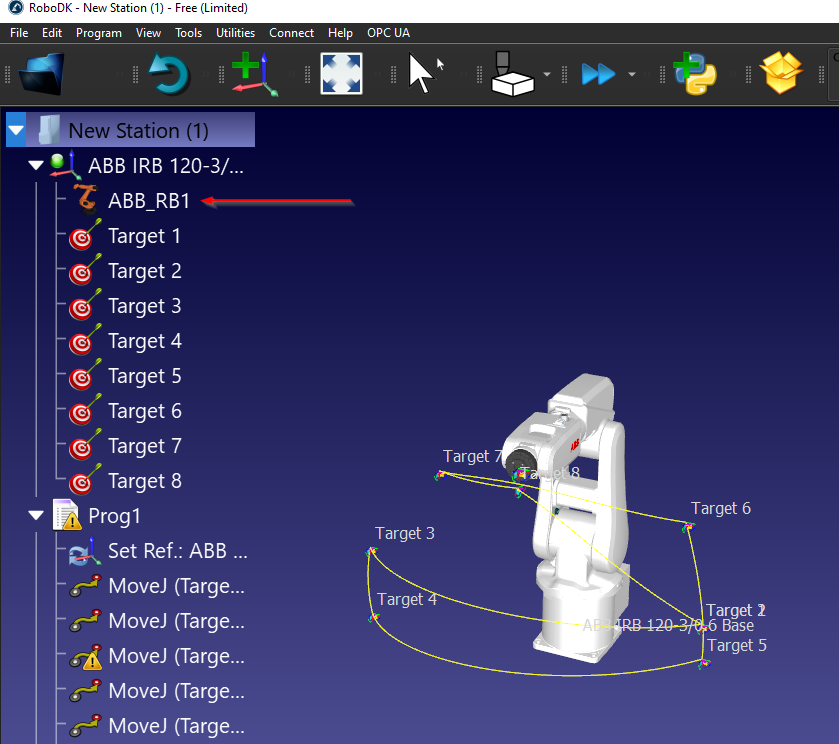
こちらのプロジェクトではロボット名はABB_RB1です。
Robot nameパラメータに “ABB_RB1” を渡してメソッドを呼び出すだけで、文字列フォーマットの関節値が返されます。
setJointsStr
setJointsStr は、ロボットの関節値を文字列値から設定できるようにするメソッドです。
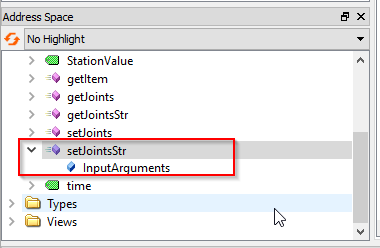
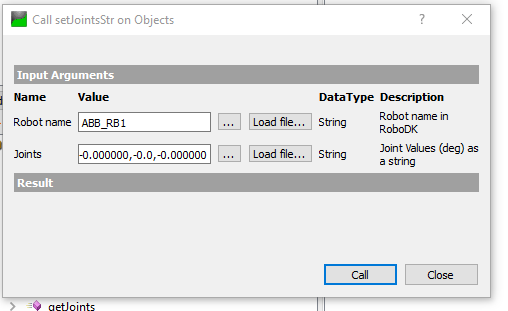
Robot nameには ABB_RB1 が渡され、Joints パラメータに関節値を含む文字列を渡すだけです。
例:-0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000