サーバーノード
RoboDK OPC UAサーバー内には、プロジェクトに関する基本的な情報を交換するためのノードがいくつか用意されています。
RoboDK
RoboDKノードは、お使いのRoboDKソフトウェアの現在のバージョンを提供するノードです。
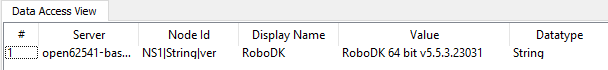
この例で使用しているRoboDKのバージョンはRoboDK 64 Bit v5.5.3.23031です。
SimulationSpeed
「シミュレーション速度」は、実際のシミュレーション速度を表示し、ユーザーが現在のシミュレーション速度を上書きできるようにするノードです。
Simulation Speedは現在のRoboDK ステーションのシミュレーション速度を取得や変更できるノードです。
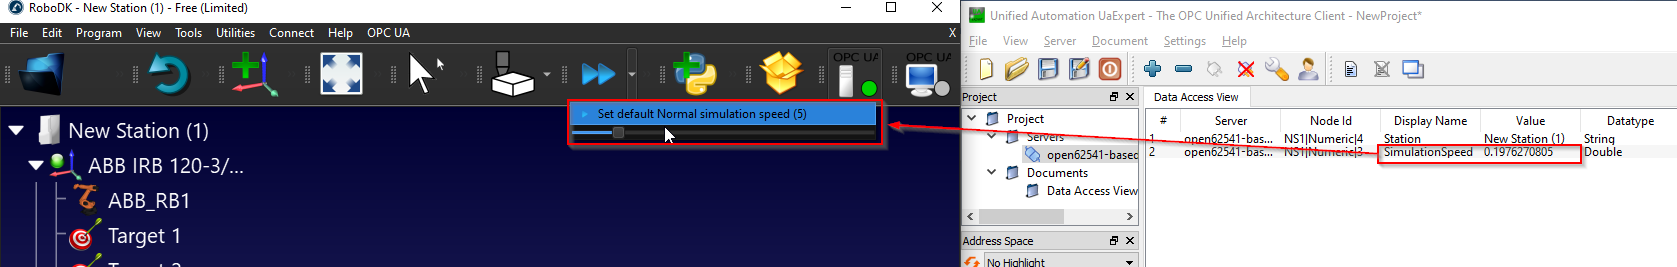
Simulation Speedノードの値は、シミュレーション速度のスライドバーに対応しています。このノードから現在のシミュレーション速度を読み取ることができ、シミュレーション速度を上書きすることもできます。
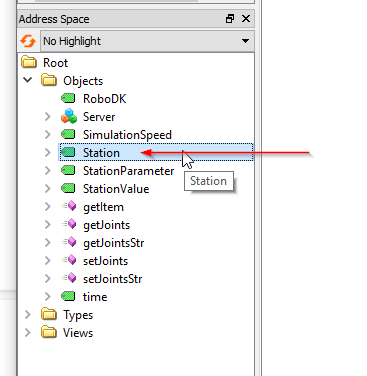
Station
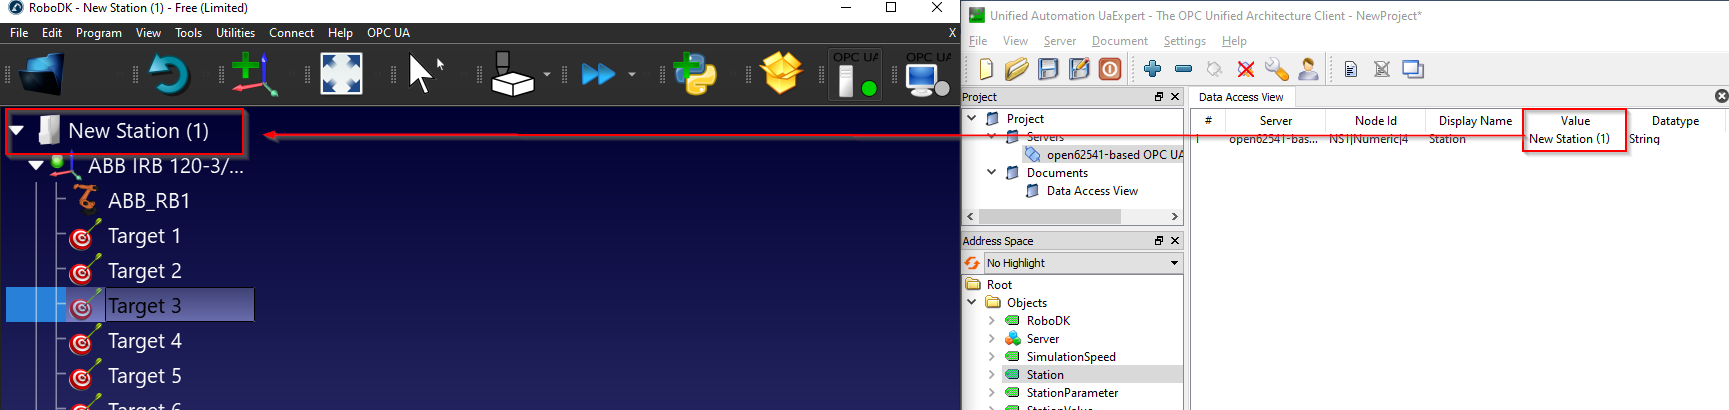
Station Nodeは、RoboDKの現在のプロジェクト名を取得できるノードです。
下図のように、このチュートリアルに使用してるステーション名は“New Station(1)”になります。
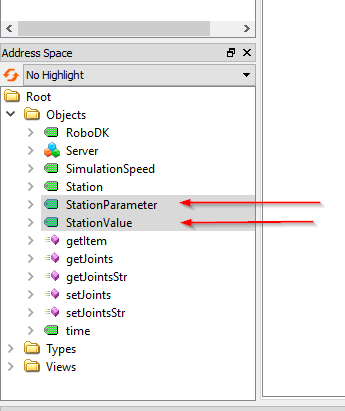
Station parameters/Station Value
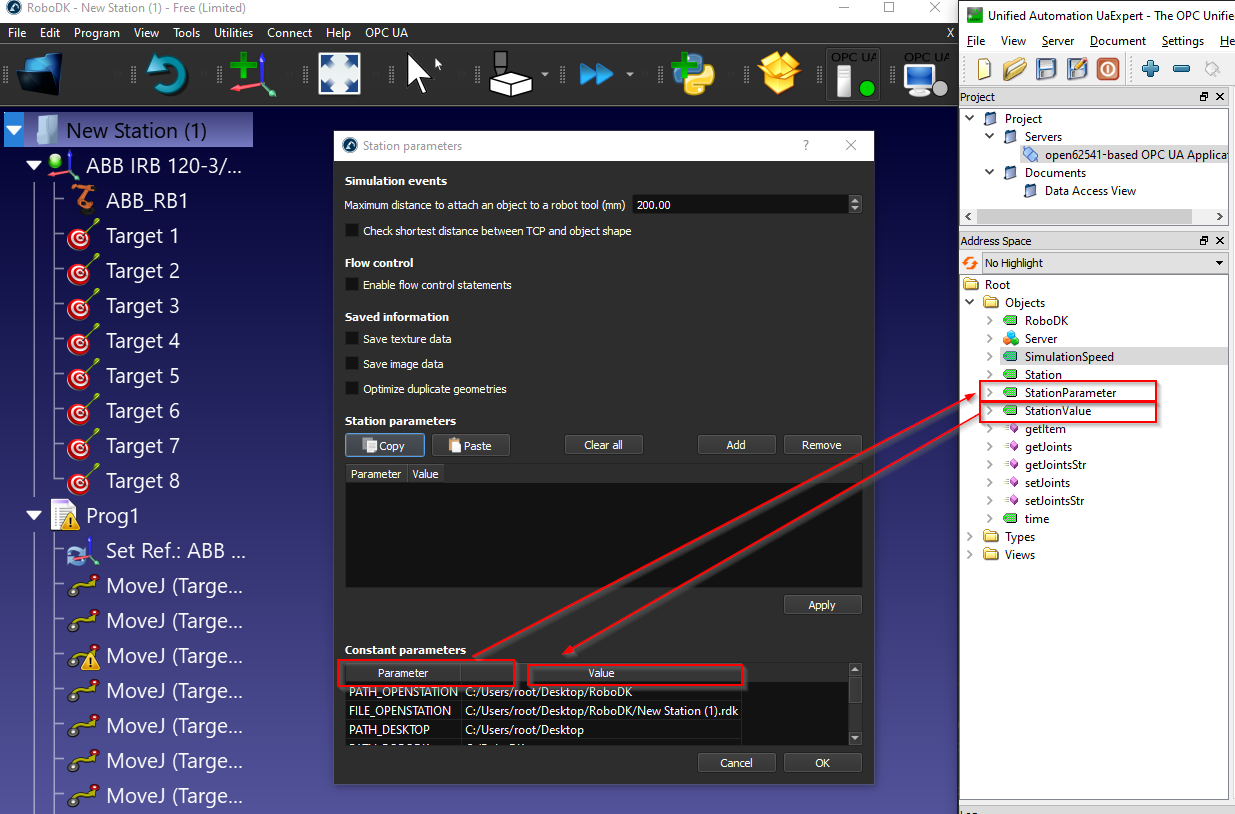
Station ParameterとStation Valueはペアで使用するノードで、ユーザーはこれを使用してRoboDKプロジェクト内の任意のパラメータを取得または設定できます。RoboDK OPC UA サーバーは、“StationParameter”の実際の値を継続的に監視し、Station Valueノードからその“StationParameter”の値を返します。
Note:該当する “StationParameter”が存在しない場合、“StationValue”値は空文字列になります。
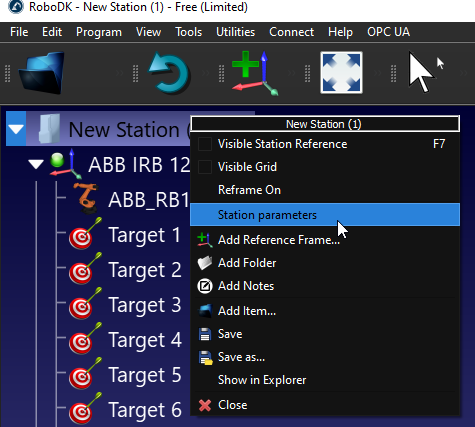
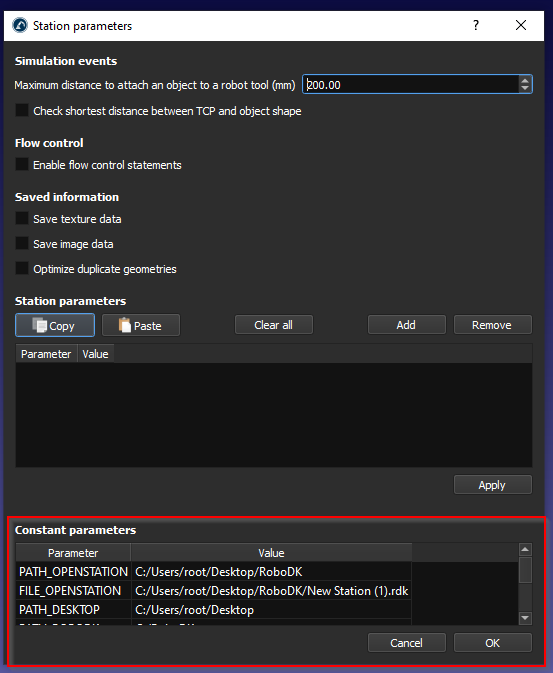
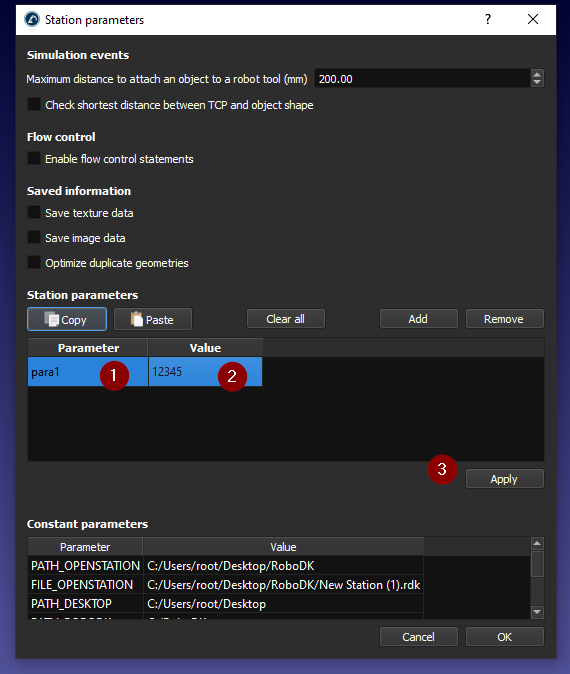
RoboDKプロジェクトパラメータを確認するには、RoboDK プロジェクトを右クリック>Station parametersをクリックします。
Constant parametersからプロジェクトのデフォルトパラメータとその値を確認できます。
StationParameterは“Parameter” フィールドに該当し、StationValueは“Value” フィールドに該当します。
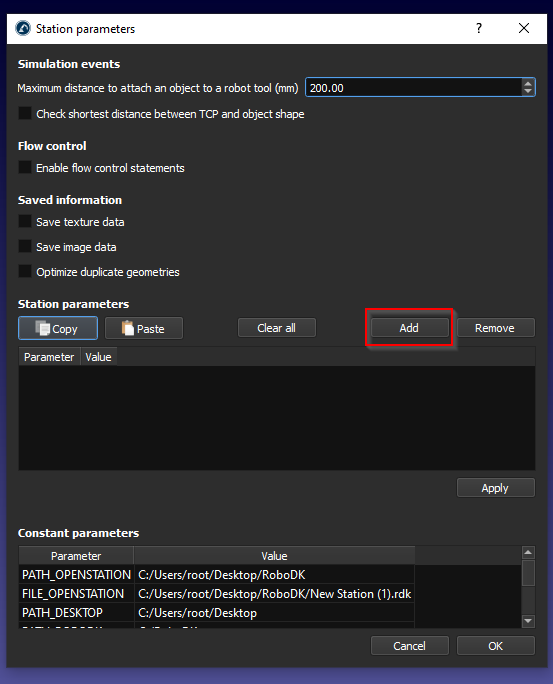
“Add”ボタンをクリックし、RoboDKプロジェクトに新規のパラメータを作成することも可能です。
新しいプロジェクトパラメータが追加されました。
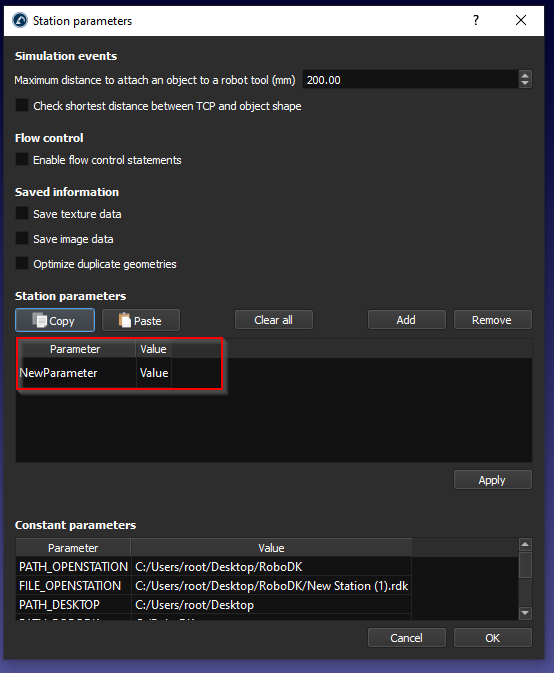
プロジェクトパラメータ名とその値を入力し、Applyボタンをクリックして保存します。
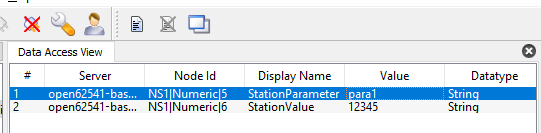
独自に作成したプロジェクトパラメータも取得できます。
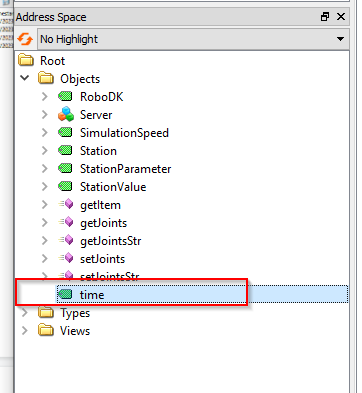
Time
TimeノードはRoboDKプロジェクトの現在時間を取得するためのノードです。
RoboDKステーションの現在時間はTimeフォーマットとしてノードに格納されました。
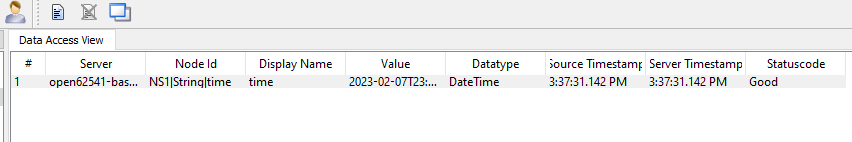
そのTimeノードは周期で更新されています。


