UaExpert
ソフトウェアUaExpertを使用して、RoboDKのOPC UAサーバとの接続をテストできます。
Unified AutomationのウェブサイトからUaExpertソフトウェアの無料版をダウンロードできます。こちらのリンクからダウンロードしてください。
https://www.unified-automation.com/downloads/opc-ua-clients.html.
UaExpertにサーバを追加
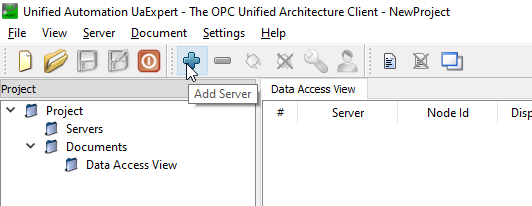
UaExpertを起動し、“+”ボタンをクリックしRoboDKのOPC UAサーバを追加します。
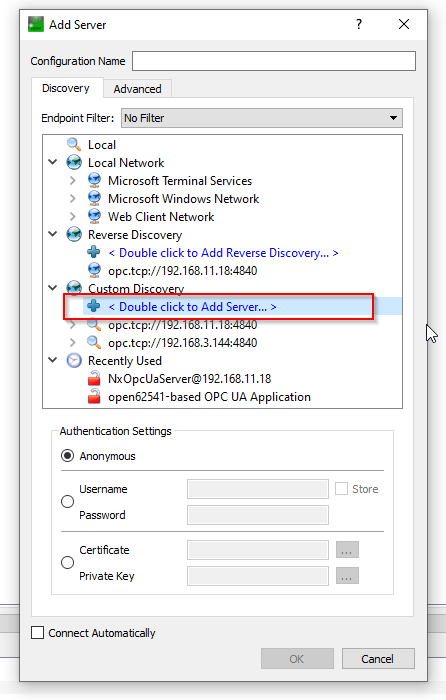
“Custom Discovery”を展開し、<Double clicks to Add Server.>を選択してRoboDK OPC UAサーバを追加します。
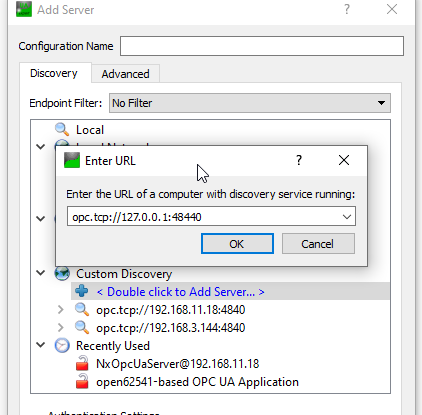
OPC UAサーバのURL欄に、前の手順で設定したOPC UAサーバのエンドポイントを入力します。今回のチュートリアルではopc.tcp://127.0.0.1:48440になります。
セキュリティ設定を“None”にしてOPC UAサーバに接続します。
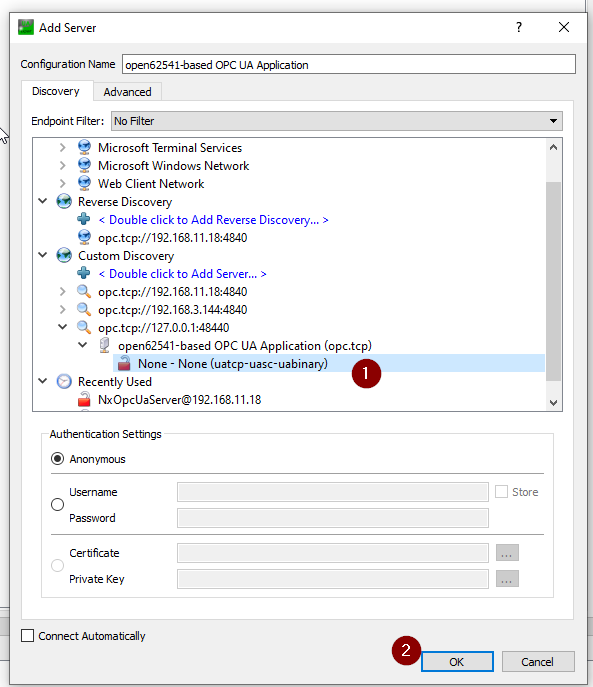
OPC UAサーバの設定が完了しました。
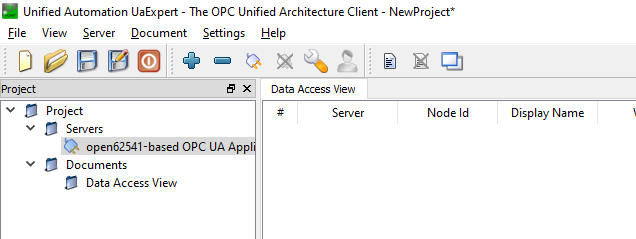
サーバに接続する
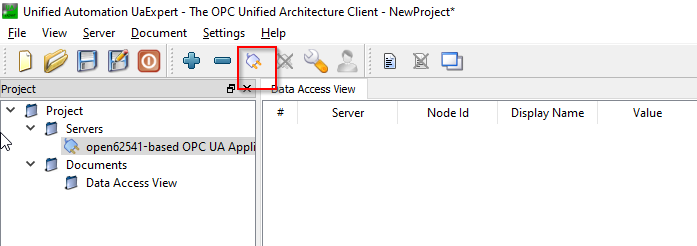
次はUaExpertからRoboDKのOPC UAサーバに接続します。
RoboDK OPC UAサーバとの接続が確立されると、UaExpertでノードやメソッドを一覧表示できます。
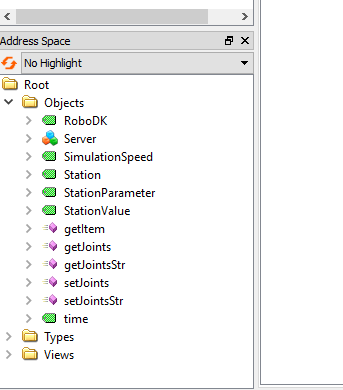
サーバーノード
RoboDK OPC UAサーバー内には、プロジェクトに関する基本的な情報を交換するためのノードがいくつか用意されています。
RoboDK
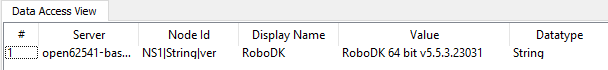
RoboDKノードは、お使いのRoboDKソフトウェアの現在のバージョンを提供するノードです。
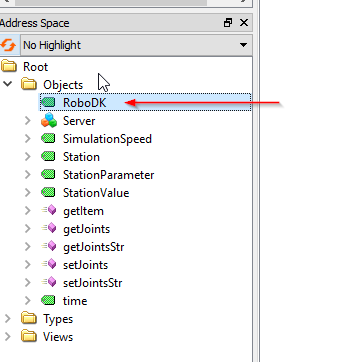
この例で使用しているRoboDKのバージョンはRoboDK 64 Bit v5.5.3.23031です。
SimulationSpeed
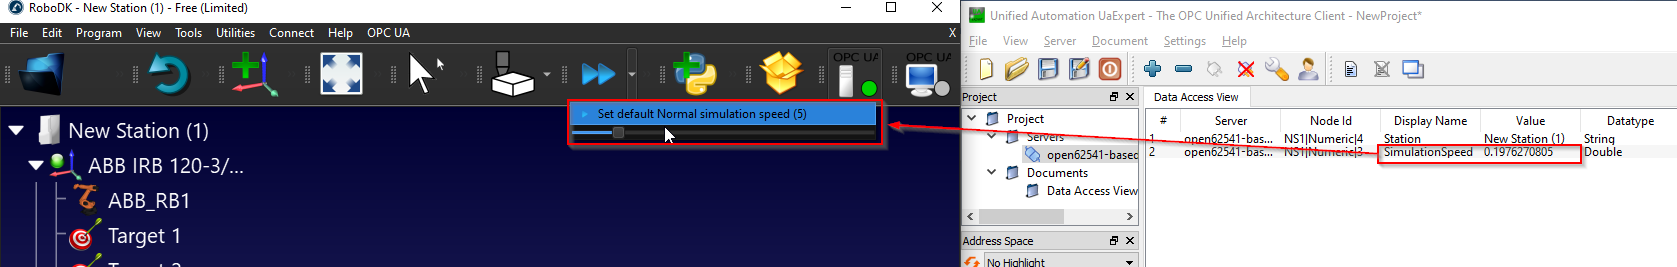
「シミュレーション速度」は、実際のシミュレーション速度を表示し、ユーザーが現在のシミュレーション速度を上書きできるようにするノードです。
Simulation Speedは現在のRoboDK ステーションのシミュレーション速度を取得や変更できるノードです。
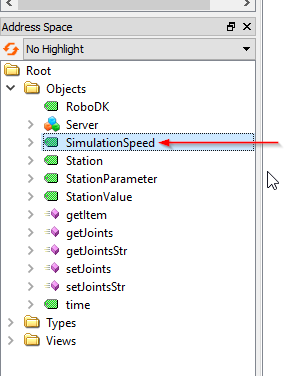
Simulation Speedノードの値は、シミュレーション速度のスライドバーに対応しています。このノードから現在のシミュレーション速度を読み取ることができ、シミュレーション速度を上書きすることもできます。
Station
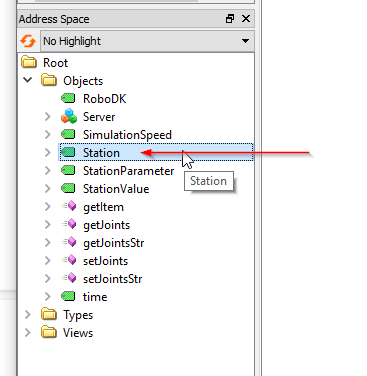
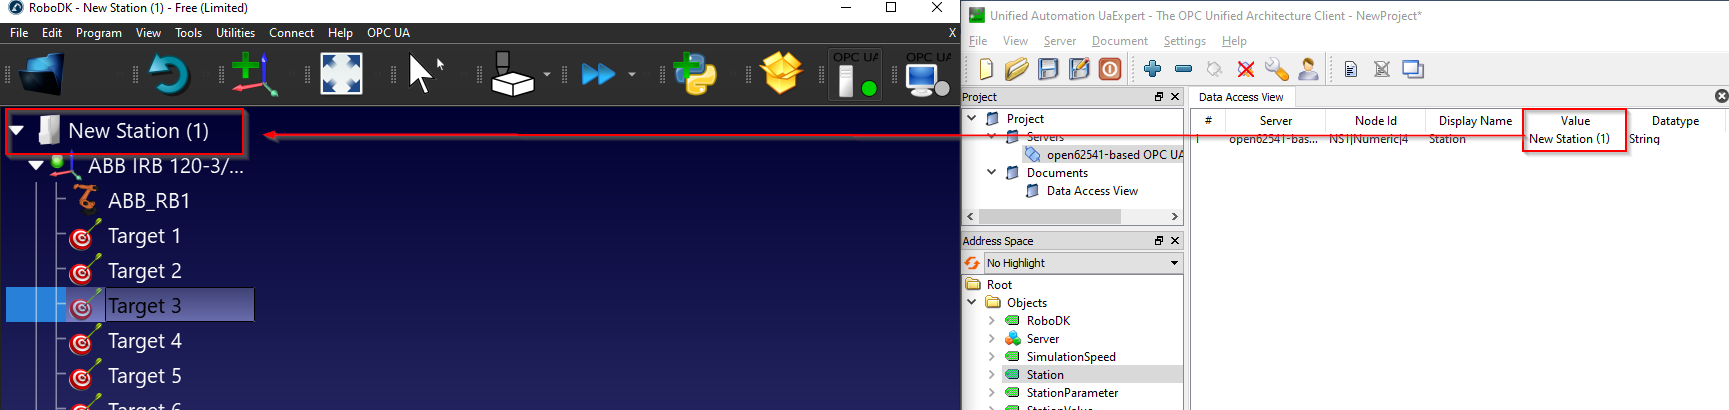
Station Nodeは、RoboDKの現在のプロジェクト名を取得できるノードです。
下図のように、このチュートリアルに使用してるステーション名は“New Station(1)”になります。
Station parameters/Station Value
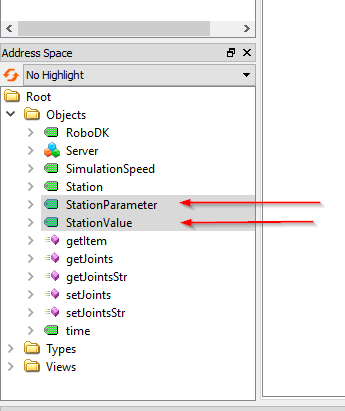
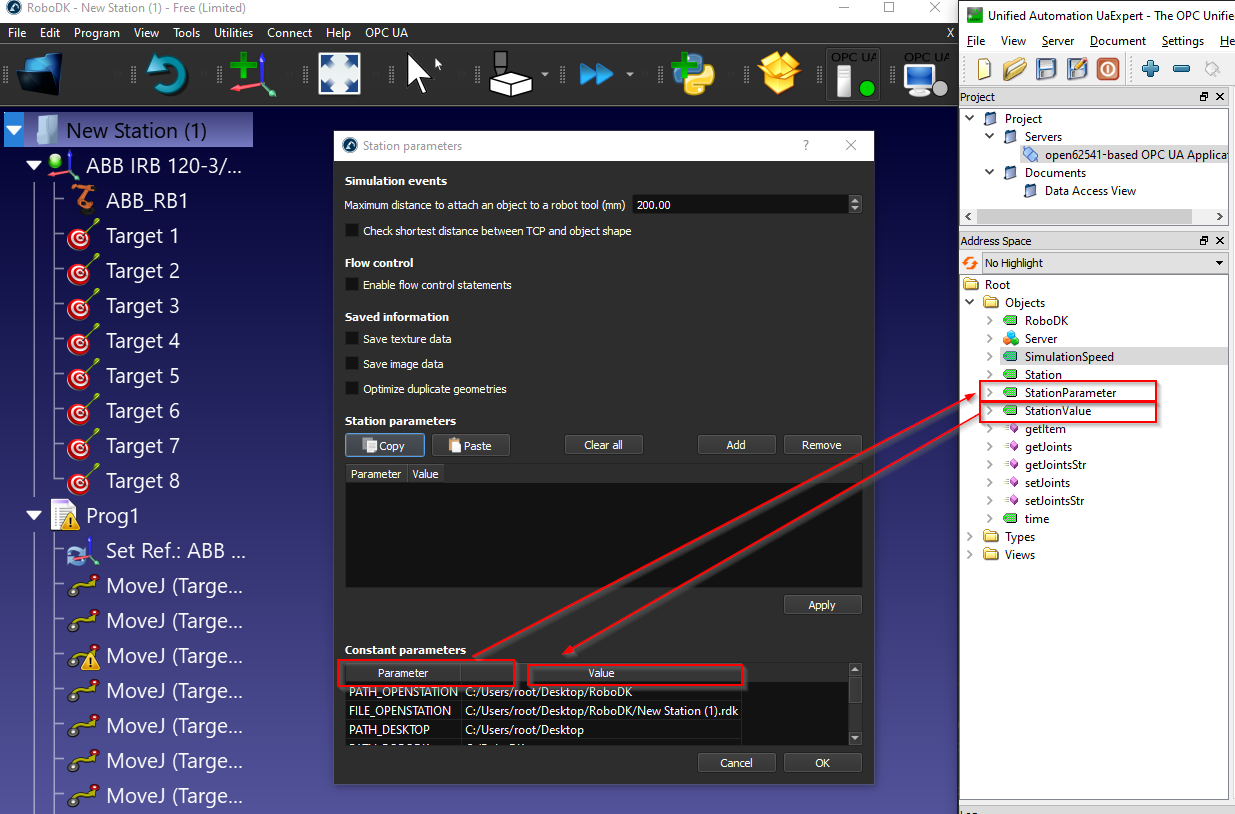
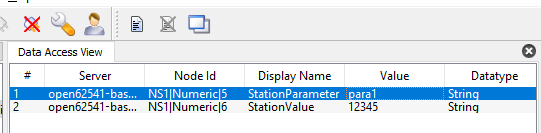
Station ParameterとStation Valueはペアで使用するノードで、ユーザーはこれを使用してRoboDKプロジェクト内の任意のパラメータを取得または設定できます。RoboDK OPC UA サーバーは、“StationParameter”の実際の値を継続的に監視し、Station Valueノードからその“StationParameter”の値を返します。
Note:該当する “StationParameter”が存在しない場合、“StationValue”値は空文字列になります。
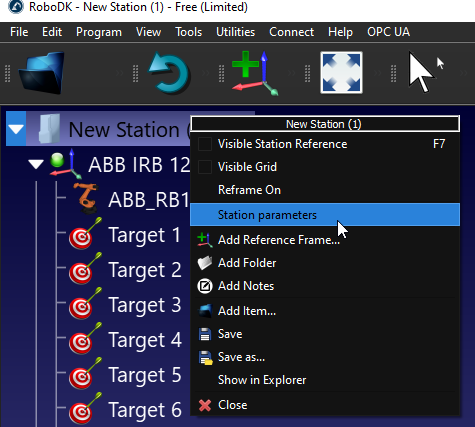
RoboDKプロジェクトパラメータを確認するには、RoboDK プロジェクトを右クリック>Station parametersをクリックします。
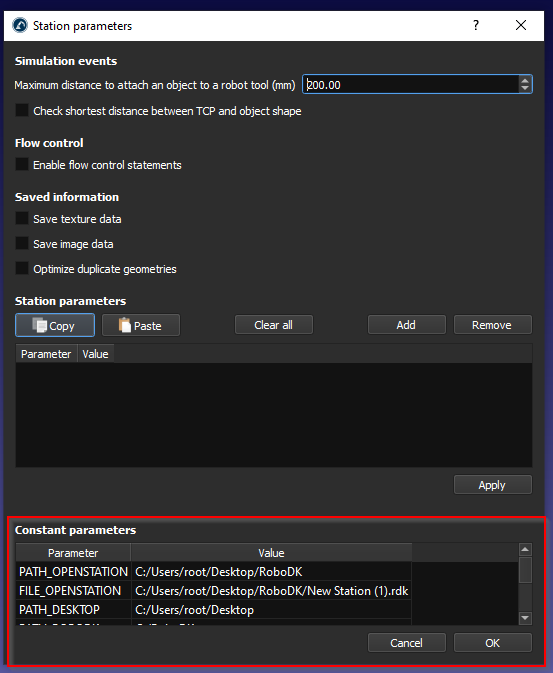
Constant parametersからプロジェクトのデフォルトパラメータとその値を確認できます。
StationParameterは“Parameter” フィールドに該当し、StationValueは“Value” フィールドに該当します。
“Add”ボタンをクリックし、RoboDKプロジェクトに新規のパラメータを作成することも可能です。
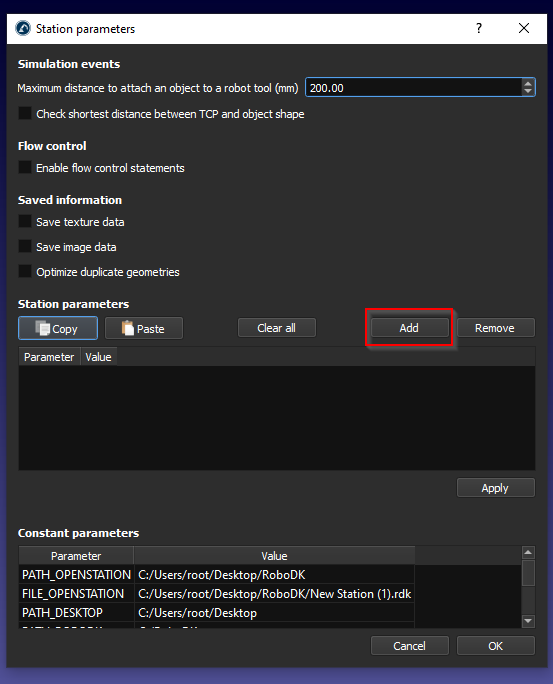
新しいプロジェクトパラメータが追加されました。
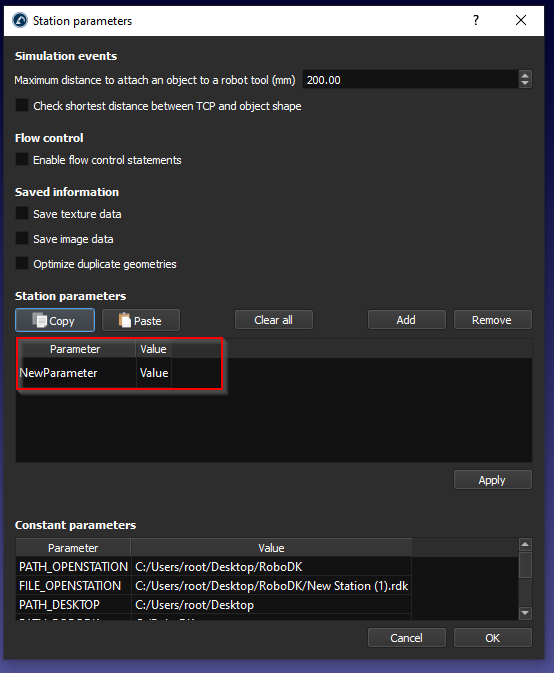
プロジェクトパラメータ名とその値を入力し、Applyボタンをクリックして保存します。
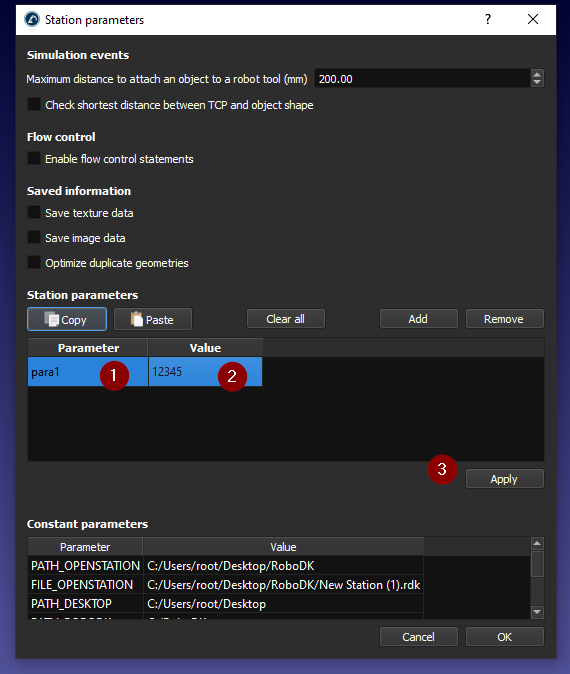
独自に作成したプロジェクトパラメータも取得できます。
Time
TimeノードはRoboDKプロジェクトの現在時間を取得するためのノードです。
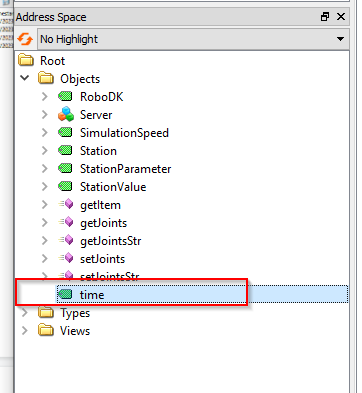
RoboDKステーションの現在時間はTimeフォーマットとしてノードに格納されました。
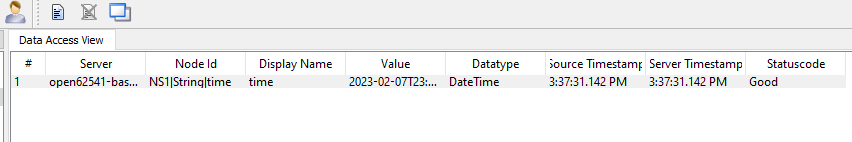
そのTimeノードは周期で更新されています。

メソッド
RoboDK OPC UA Serverにはいくつかのメソッドも提供されており、ユーザーはRoboDKプロジェクトのデータに動的にアクセスできます。
UaExpertからメソッドを右クリック>Callでメソッドを実行できます。
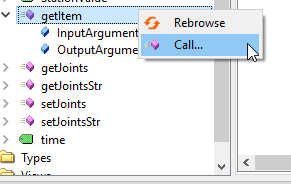
getItem
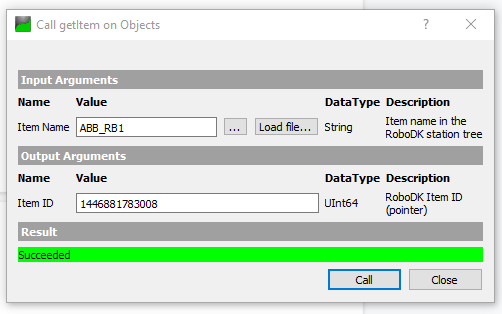
getItem は、ユーザーがアイテムのメモリポインターを取得するメソッドです。
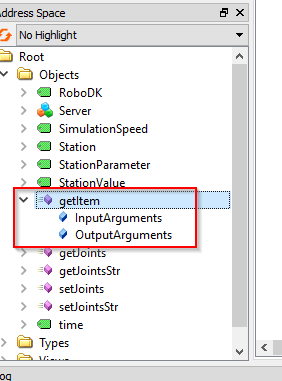
InputArgumentsではデバイス名が必須です。デバイス名はプロジェクト名やロボット名などに該当します。OutputArgumentsのItem IDはそのデバイスのメモリポインターを返します。
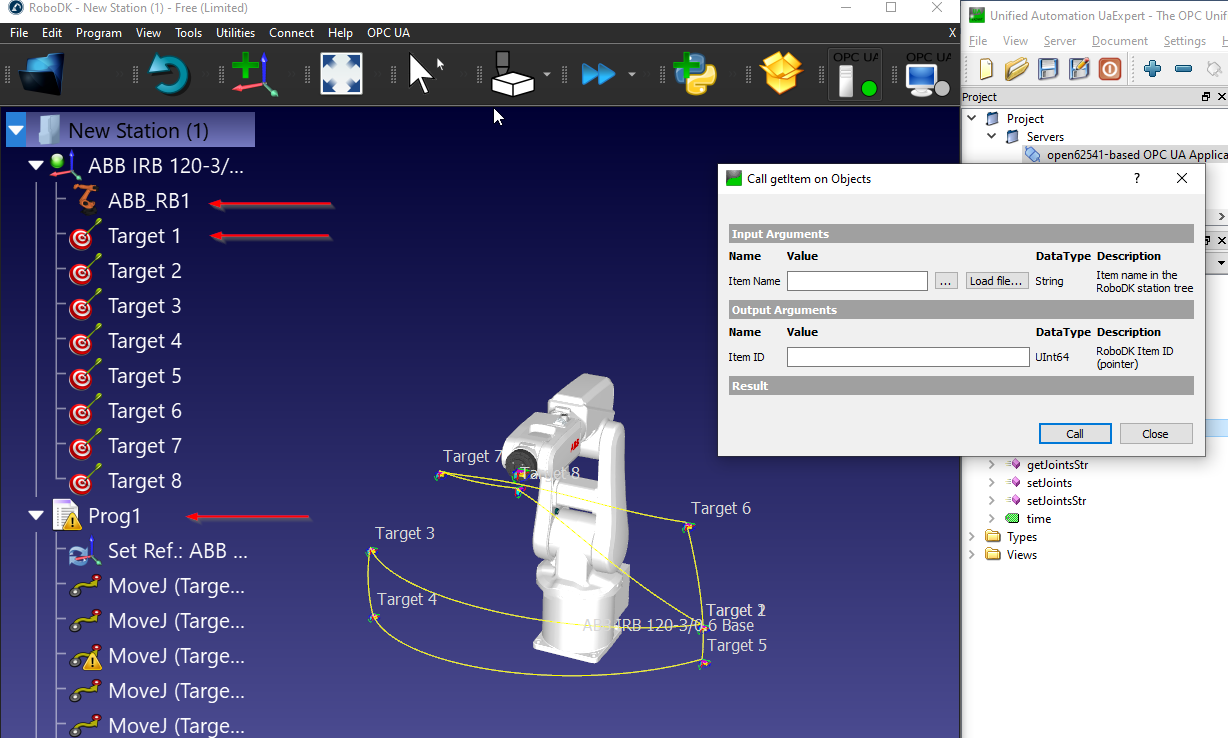
こちらの例ではItem Nameを“ABB_RB1”を入力しメソッドを呼び出せば、ステーションにある“ABB_RB1”というアイテムのメモリポインターが取得しました。
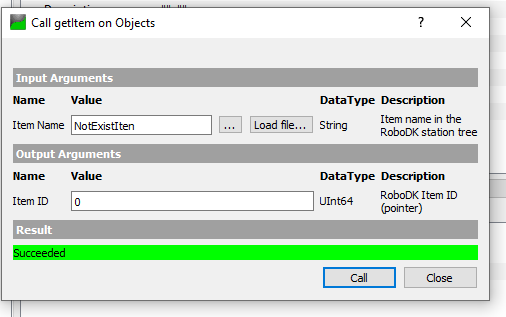
Item Nameが無効な場合、またはプロジェクト内に存在しない場合は、0が返されます。
getJoints
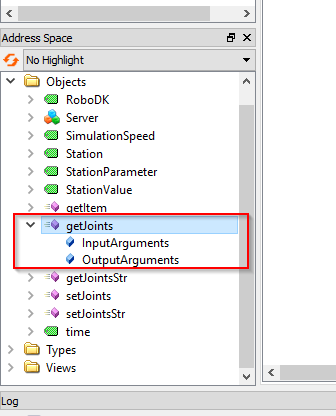
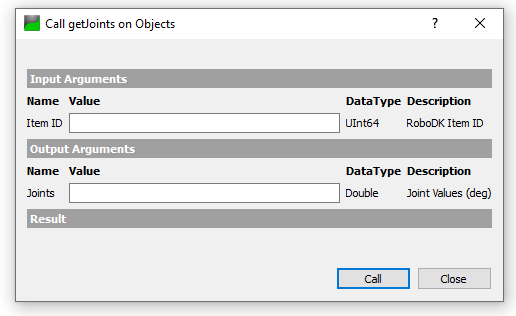
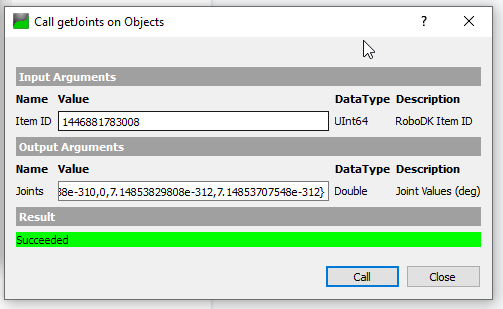
getJointsはアイテム ID に基づいて、ユーザーがプロジェクトからロボットの関節値を取得できるメソッドです。
アイテム ID はアイテムのポインター値であり、getItem() メソッドから取得できます。
“ABB_RB1”というアイテム名でアイテム IDを取得すると、UInt64の値が返されます。
先ほどのgetItemメソッドで取得したアイテム ID を渡しメソッドを実行すれば、関節値が返ってきます。
getJointsStr
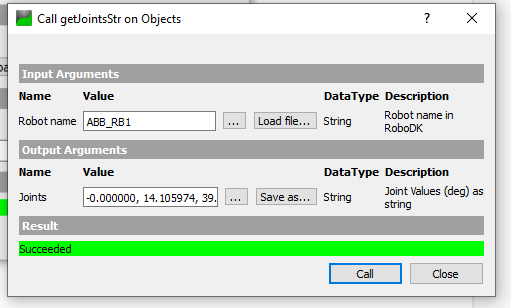
getJointsStr は、ユーザーが文字列フォーマットの関節値を取得できるメソッドです。
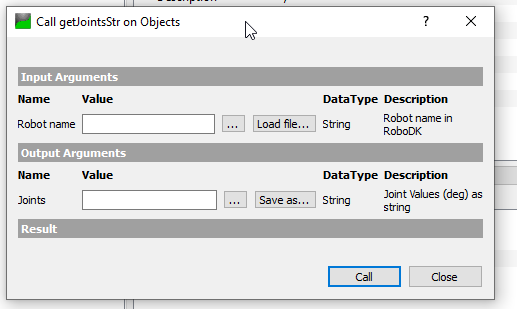
このメソッドのRobot nameはプロジェクト内のロボット名 (文字列) に該当します。
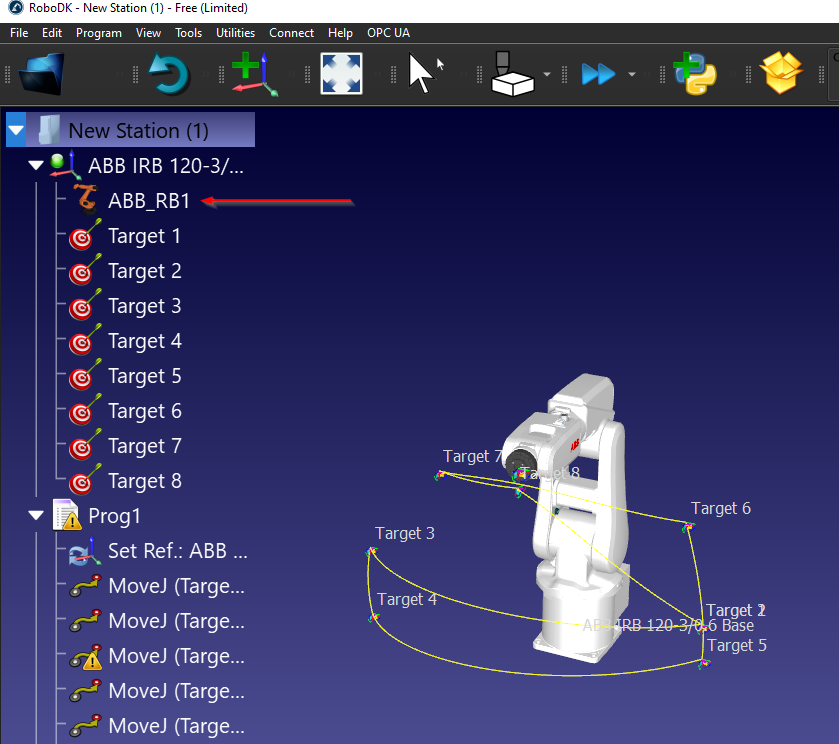
こちらのプロジェクトではロボット名はABB_RB1です。
Robot nameパラメータに “ABB_RB1” を渡してメソッドを呼び出すだけで、文字列フォーマットの関節値が返されます。
setJointsStr
setJointsStr は、ロボットの関節値を文字列値から設定できるようにするメソッドです。
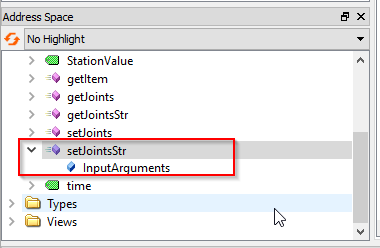
Robot nameには ABB_RB1 が渡され、Joints パラメータに関節値を含む文字列を渡すだけです。
例:-0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000