Inventor
デフォルトのRoboDKツールバーには、CADおよびCAM用の7つのコマンドが含まれています。
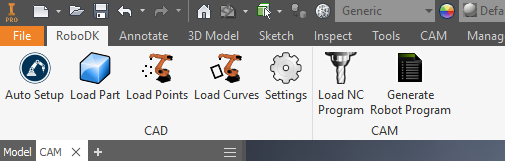
●自動設定– このボタンを使用すると、任意のジオメトリ(曲線または点)を選択でき、それらは3DモデルとともにRoboDKにロードされます。
●パーツのロード– 3DモデルをInventorからRoboDKにロードします。曲線や点などのフィーチャーは読み込まれません。
●点のロード– RoboDKで選択したすべての点を新しいオブジェクトとしてロードします。選択したすべてのサーフェスは、点の法線の計算に使用されます。これらの法線は、ロボットの接近軸を定義するため、重要です。
●曲線のロード– RoboDKで選択されたすべての曲線を新しいアイテムとしてロードします。選択したすべてのサーフェスは、曲線法線の計算に使用されます。これらの法線は、ロボットの接近軸を定義するため、重要です。
●設定– デフォルトの設定ウィンドウを開きます。
●NCプログラムのロード–RoboDKに加工プロジェクトをロードします。複数の工具を使用して加工する場合、RoboDKはプログラムを分割して、各工具に1つのプロジェクト設定を割り当てます。この動作は、Tools-Options-CAMで変更できます。
●
Auto SetupとLoad CurveまたはLoad Point(s)の主な違いは、Auto Setupがパーツをロードし、新しいCurve / Point followプロジェクトを作成することです。ロードカーブまたはロードポイントを使用するとより高速になり、RoboDKの既存のジオメトリフィーチャーを更新し、以前に定義された設定を維持します。


