Inventor用のRoboDKアドイン
Autodesk Inventor用のRoboDKアドインを使用すると、Autodesk Inventorの3D CAD / CAMモデリング機能をRoboDKと組み合わせて、ロボットシミュレーション、オフラインプログラミング、およびロボット加工を行うことができます。
Inventor用のRoboDKアドインを使用すると、Inventorで作成された3DモデルをRoboDKに簡単にロードできます。このプラグインを使用すると、80以上のメーカーの1000以上のロボットモデルをInventorから直接プログラムできます。
ロボットは、穴あけ、溶接、トリミング、3Dプリント、ロボット加工など、さまざまな製造アプリケーション向けの5軸マシンとして簡単にプログラムできます。詳細については、ロボット加工のセクションを参照してください。
ロボットポストプロセッサのセクションには、サポートされているロボットのブランドとコントローラのリストが示されています。ポストプロセッサを変更または新規作成して、プログラム生成をカスタマイズすることもできます。
注意: RoboDKを初めて使用する場合は、この入門ガイドをお読みください。
Autodesk Inventor用RoboDKアドインは、Inventor 2018以降で動作します。RoboDK Inventor Add-Inは、すでにRoboDKライセンスをお持ちの場合は無料です。
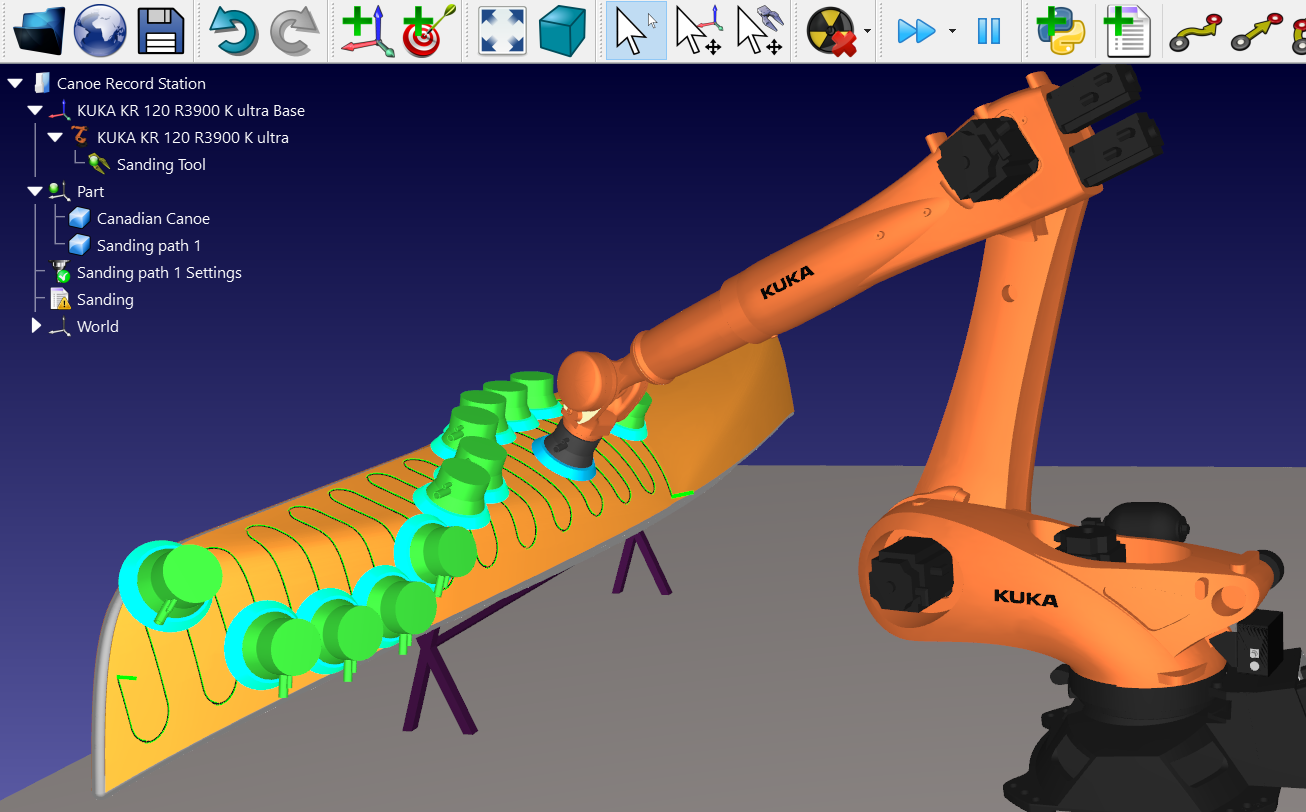
インストール
Autodesk InventorとRoboDKをすでにインストールしている場合は、Inventor用のRoboDKプラグインがInventorで使用可能になっているはずです。Inventor用のRoboDKプラグインがツールバーに表示されます。
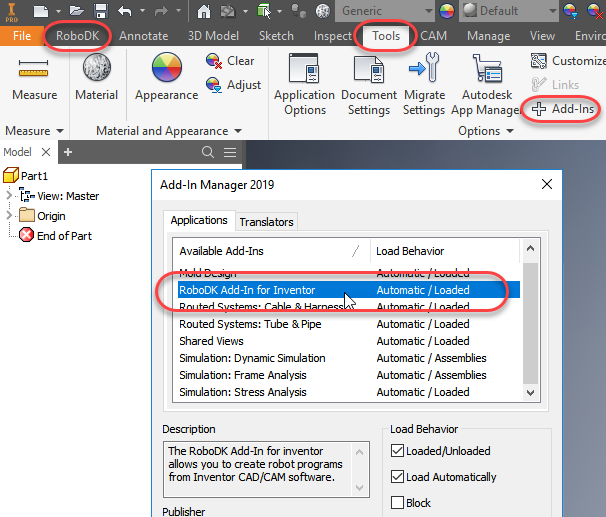
注意:RoboDKツールバーがInventorに表示されない場合は、ツール➔アドインを選択し、RoboDK Add-In for Inventorにチェックを入れて有効にする必要があります(次の画像を参照)。
注意:InventorにRoboDKツールバーが表示されない場合は、プラグインを手動でインストールする手順に従ってください。
注意:Inventorプラグインは、RoboDKのデフォルト設定を変更して、Inventorの3Dマウスナビゲーションとウィンドウスタイルに一致させることがあります。この動作は、プラグイン設定ウィンドウから変更できます。または、RoboDKのデフォルト設定を設定することでも変更できます。
Inventorツールバー
デフォルトのRoboDKツールバーには、CADおよびCAM用の7つのコマンドが含まれています。
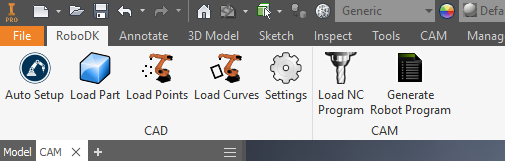
●自動設定– このボタンを使用すると、任意のジオメトリ(曲線または点)を選択でき、それらは3DモデルとともにRoboDKにロードされます。
●パーツのロード– 3DモデルをInventorからRoboDKにロードします。曲線や点などのフィーチャーは読み込まれません。
●点のロード– RoboDKで選択したすべての点を新しいオブジェクトとしてロードします。選択したすべてのサーフェスは、点の法線の計算に使用されます。これらの法線は、ロボットの接近軸を定義するため、重要です。
●曲線のロード– RoboDKで選択されたすべての曲線を新しいアイテムとしてロードします。選択したすべてのサーフェスは、曲線法線の計算に使用されます。これらの法線は、ロボットの接近軸を定義するため、重要です。
●設定– デフォルトの設定ウィンドウを開きます。
●NCプログラムのロード–RoboDKに加工プロジェクトをロードします。複数の工具を使用して加工する場合、RoboDKはプログラムを分割して、各工具に1つのプロジェクト設定を割り当てます。この動作は、Tools-Options-CAMで変更できます。
●
Auto SetupとLoad CurveまたはLoad Point(s)の主な違いは、Auto Setupがパーツをロードし、新しいCurve / Point followプロジェクトを作成することです。ロードカーブまたはロードポイントを使用するとより高速になり、RoboDKの既存のジオメトリフィーチャーを更新し、以前に定義された設定を維持します。
設定
[設定]ボタンを選択して、デフォルトのRoboDKプラグイン設定を変更できます。

●オブジェクト名– RoboDKにロードされる曲線/ポイントオブジェクトの名前を設定します。このケースを空白のままにすると、パーツまたは組立ファイルの名前が使用されます。
●上書き–名前が一致する場合、RoboDKに以前にロードされたオブジェクトをオーバーライドします。
●プロジェクト名–使用するRoboDKプロジェクト/ステーション(.RDKファイル)の名前/パスを設定します。ファイルが既にロードされている場合は、既存のプロジェクトが使用されます。RoboDKで開いているプロジェクトがファイル名と一致しない場合、フルパスを指定するとプロジェクトが開きます。
●ロボット名– RoboDKで使用されるロボットの名前を設定します(プロジェクトに複数のロボットがある場合)。ロボット名は、RoboDKステーションツリーに表示される名前と一致する必要があります。使用可能な最初または唯一のロボットを使用するには、この値を空(デフォルト)のままにします。
●参照名 - ロボットに対するパスを配置するための参照フレームの名前を設定します。名前は、RoboDKステーションツリーに表示される名前と一致する必要があります。名前が指定されていない場合、アクティブ参照フレームが使用されます。
●ツール名– パスをたどるためにロボットで使用するツール(TCP)の名前を設定します。名前は、RoboDKステーションツリーに表示される名前と一致する必要があります。名前が指定されていない場合、アクティブなツール座標系が使用されます。
●プログラム名– 生成されるプログラムファイルの名前を設定します。
注意:プログラムを表示するためのプログラムとコードを生成するオプションを必ず選択してください。
●パスをポイントとしてロード– 曲線を点に変換するには、このオプションをオンにします。これにより、RoboDKでポイント追従プロジェクトが作成されます。これは、穴あけなどの製造作業に役立ちます。このオプションをオフにすると、パスが曲線追従プロジェクトとしてロードされます。
●曲線方向を交互にする- このオプションをチェックすると、パスごとに移動方向が交互になります(ジグザグパターン)。
●法線を反転– このオプションをオンにすると、計算された表面法線が反転します。これにより、ロボットのツールの向きが反転します。
●RoboDKでInventorテーマを使用する– InventorテーマでRoboDKを起動します。これには、3Dナビゲーション用のマウスの動作と背景色の変更が含まれます。これらの設定は、RoboDKメニューの[ツール]-[オプション]で変更できます。
●通信ポート– RoboDKと通信するように通信ポートを設定します。RoboDKの複数のインスタンスを同時に実行し、異なるポートを使用する場合は異なる設定を使用できます。この値を-1(デフォルト)に設定すると、デフォルトのポート(20500)が使用されます。
●起動オプション– RoboDKを初めて起動するときに渡す引数を設定します。たとえば、RoboDKを静かに開始するには、「/NOSPLASH /NOSHOW /HIDDEN」を設定します。RoboDKが表示されていなくても、プログラムを生成できます。詳細については、RoboDK APIのコマンドラインのセクションを参照してください。
●線形許容差(mm)– 線形精度を設定して、曲線を点のセットとして分割します。
●法線混合許容差(mm)– 複数の表面間で法線計算を混合するために使用される距離許容差を設定します。
●エクスポート形式– RoboDKにパーツをロードするためのエクスポート形式を選択します。
●すべてのオブジェクト曲線を表示– RoboDKにロードされた曲線が選択されていなくても表示します。この設定は、RoboDK(ツール-オプション-表示-曲線の表示)で変更できます。
ボタン:
●RoboDKを開く– RoboDKでプロジェクトを開く...新しいウィンドウが開き、追加のオプションが表示されます。
●プロジェクトの読み込み…– 現在のプロジェクトで使用するRoboDKプロジェクト(RDKファイル)をロードします。
●ライブラリを開く– RoboDKのオンラインライブラリを開きます。
●デフォルトの設定–コンポーネントのデフォルト設定を設定します。
●OK - これらの設定を適用して、このウィンドウを閉じます。[OK]を選択しないと、変更した設定は適用されません。
例
このセクションでは、RoboDKアドインを使用してAutodesk Inventorから直接ロボットシミュレーションとプログラムを生成する基本的な例を示します。
ロボット研磨
次のビデオチュートリアルは、複雑な表面を研磨するための5軸ツールパスを作成する方法を示しています。
ロボットの切断/研削
次のビデオチュートリアルは、切断または研削用の5軸ツールパスを作成する方法を示しています。
手動インストール
これらは、Inventor用のRoboDKプラグインを設定する手動の手順です。RoboDKインストーラーを使用して、Inventor用のRoboDKプラグインがデフォルトで自動的にインストールされなかった場合は、次の手順に従ってください。
1.Autodesk Inventorをインストールします(まだインストールしていない場合)。
2.RoboDKをダウンロードしてインストールします。
3.Inventor用RoboDKプラグインをダウンロードします。
4.Inventor用RoboDKプラグインのフォルダーをC:\RoboDK\Other\Plugin-Inventor\に解凍します。
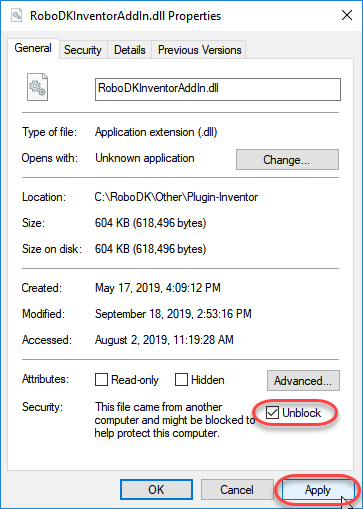
DLLファイルのブロックを解除します(該当する場合):
5.RoboDKInventorAddIn.exeファイルを右クリックし、[プロパティ]を選択します。
6.[ブロックの解除]を選択し、[適用]をクリックします。
RoboDKプラグインをInventorにインストールします。
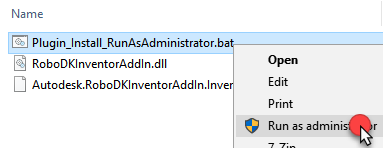
7.Plugin_Install_RunAsAdministrator.batファイルを管理者として実行します。BATファイルを右クリックして、[管理者として実行]を選択します。
注意:Inventorをデフォルトのフォルダーにインストールしなかった場合は、RoboDKInventorAddIn.dllおよびAutodesk.RoboDKInventorAddIn.Inventor.addinファイル(C:\RoboDK\Other\Plugin-Inventorにあります)を、Inventor Addinsフォルダー(デフォルトではC:\Users\UserName\AppData\Roaming\Autodesk\Inventor 2020\Addinsにあります)に手動でコピーしてください。
8.Autodesk Inventorを起動し、ツール➔アドインに移動します。Inventor用のRoboDKアドインが表示されます。
注意:BATファイルを管理者として実行します。


