Mastercam
RoboDKステーションの準備が整ったら、Mastercamから直接ロボットプログラムを生成できます。これを行うには、「選択したロボットプログラムを生成」を選択してください。このオプションを選択すると、Mastercamで定義された加工ツールパスに基づいてロボットプログラムが更新されます。
RoboDKプロジェクトの準備が整ったら、Mastercamから直接ロボットプログラムを生成できます。これを行うには、[選択したロボットプログラムを生成]を選択します。このオプションは、Mastercamで定義された加工ツールパスに従ってロボットプログラムを更新します。
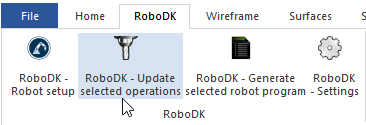
プログラムに問題がある場合を除き、RoboDKは表示されません。このオプションは、RoboDKが実行されていなくても使用できます。その場合、RoboDKはバックグラウンドで実行されます。
注:[選択したロボットプログラムを生成]ボタンを使用すると、軽微な編集を行った場合にロボットコードをすばやく更新できます。通常の操作には[更新]操作を使用することをお勧めします。RoboDKで次の手順に従って、ロボットプログラムの場所を表示または変更します。
1.[ツール]-[オプション]を選択します
2.[プログラム]タブを選択します
3.ロボットプログラムフォルダの[設定]を選択します


