ロボットのセットアップ
「ロボット設定」ボタンをクリックすると、プロジェクト管理ウィンドウが開き、既存のロボット加工プロジェクトを開くか、新しいロボット加工プロジェクトを設定することができます。ロボット設定の目的は、ロボットを選択し、EOAT(アーム先端エフェクタ、またはTCP)を読み込み、少なくとも1つの参照座標系を追加することです。以下のオプションが利用可能です: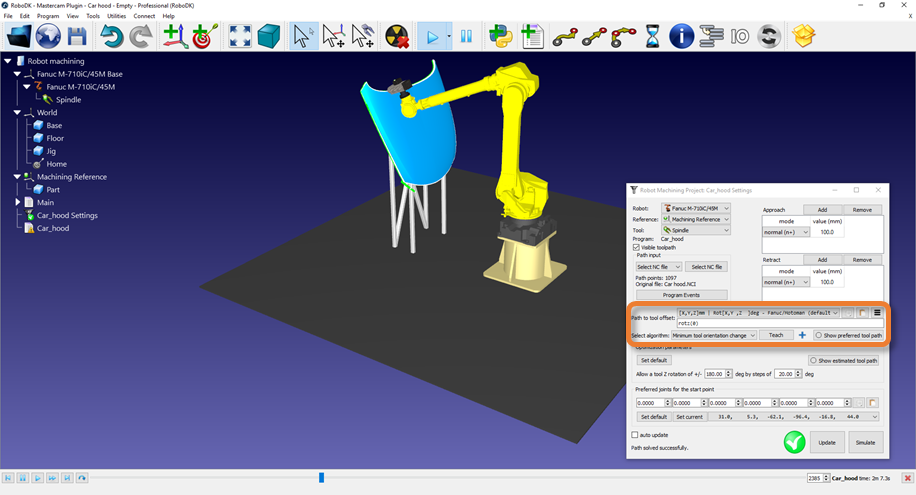
ロボットのセットアップボタンをクリックするとプロジェクト管理ウィンドウが開き、既存のロボット加工プロジェクトを開いたり、新しいロボット加工プロジェクトを設定したりできます。ロボットのセットアップの目標は、ロボットを選択し、EOAT(End of Arm Effector、またはTCP)をロードして、少なくとも1つの参照座標系を追加することです。次のオプションを使用できます。
●ファイルをロード…:ファイルを選択してRoboDKで開き、Mastercamプロジェクトのデフォルトプロジェクトとして使用します。
●デフォルトのセットアップ:デフォルトのロボット、スピンドル、参照座標系を使用して新しいプロジェクトをセットアップします。パーツはRoboDKにも自動的にエクスポートされます。
●空のプロジェクト:新しい空のプロジェクトでRoboDKを開き、ユーザーが新しいセットアップを構築できるようにします。新しいプロジェクトを最初からセットアップするための詳細情報は、はじめにセクションをご覧ください。
●パーツの読み込み:MastercamからRoboDKにパーツを読み込みます(パーツはSTLファイルとして保存され、自動的に読み込まれます)。表示されているすべてのソリッドとサーフェスが読み込まれます。
新しいセットアップの構築の詳細については、ロボット加工セクションをご覧ください。
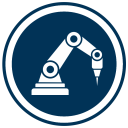
ロボットの変更、工具の変更、参照座標系の変更が簡単にできます。例として、ロボットを変更するには、次の手順に従います。
1.[ロボットを置換]を選択します(図に示すように)
2.[ロボットを置換]を選択します(図に示すように)
3.新しいロボットを選択
RoboDKインストーラーは、デフォルトではいくつかのロボットしか提供しませんが、オンラインライブラリからより多くのロボットをダウンロードできます。
ロボット工具の追加の詳細については、はじめにセクションをご覧ください。
ファイル➔ステーションを保存(Ctrl + S)を選択してプロジェクトを保存し、変更を保持します。