Rhino RoboDK アドイン
Rhino の RoboDK アドインを使用することにより、Rhino のパラメトリックモデリングを RoboDK と組み合わせて、ロボットシミュレーションとオフラインプログラミングを行うことができます。
Rhino 用の RoboDK アドインを使用すると、Rhino で作成された 3D モデルを RoboDK に簡単にロードできます。このプラグインを使用すると、RoboDK がサポートするあらゆるロボットを Rhino から直接プログラミングできます。
曲線、点、または CAM プログラム (APT ファイルや Gコードファイルなど) のグループから直接ロボットプログラムを生成できます。ロボットは、穴あけ、溶接、トリミング、3D プリント、ロボット加工など、さまざまな製造用途向けに 5 軸の機械として簡単にプログラムできます。詳細は、robot machining sectionをご覧ください。
Video: Rhino用RoboDKプラグインの概要: https://www.youtube.com/watch?v=oDM8EuQw5JA.
Note:RoboDK を初めて使用する場合は、Getting started guideをお読みください。
Rhino 用の RoboDK プラグインは、Rhino 5 および Rhino 6 も対応します。RoboDK Rhino プラグインは無料ですが、特定のオプションではライセンスを購入する必要があります。詳しくはこちらです:purchasing a license.
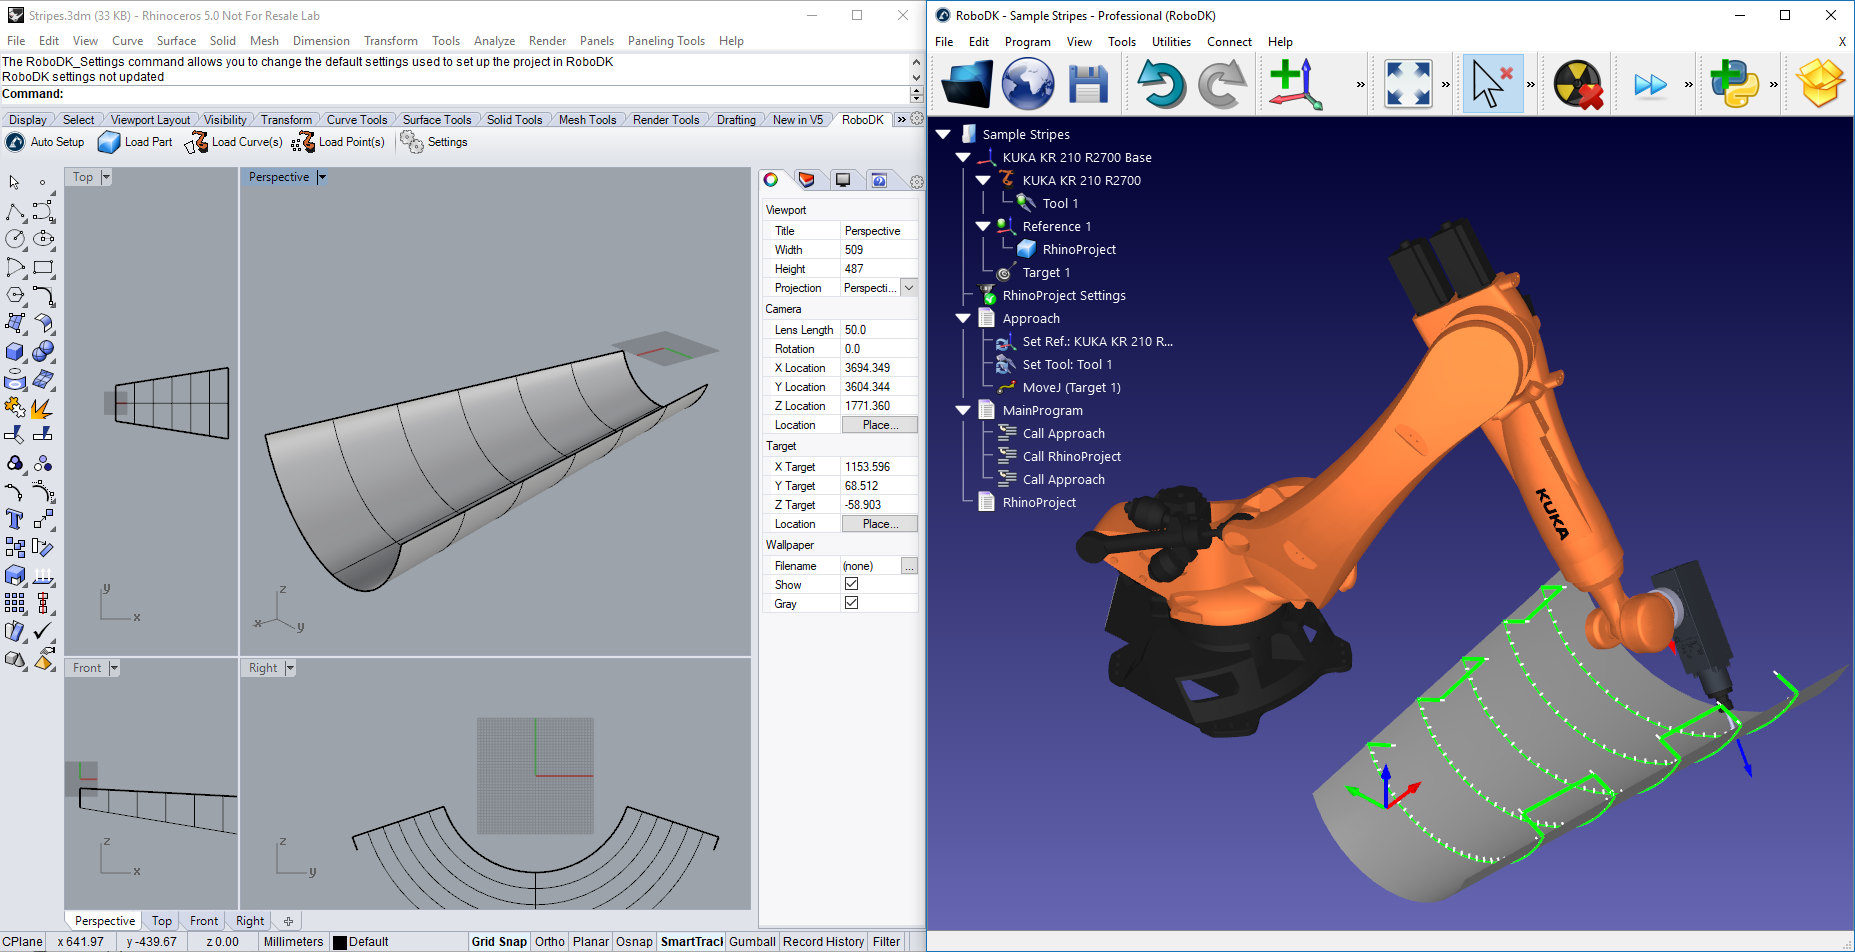
インストール
以下の手順でRoboDKソフトウェアからRhinoプラグインをインストールしてください。
ダウンロード:
1.Rhinocerosをダウンロードしてインストールします。
2.RoboDKをダウンロードしてインストールします。Rhinoのインストーラーファイルは以下のディレクトリにあります:C:/RoboDK/Other/Plugin-Rhino/
3.RoboDK plugin for Rhinoを直接、またはFood4Rhinoからダウンロードします。
4.圧縮ファイルを解凍します。
Double click the RoboDK.RUI インストーラーをダブルクリックし指示に従ってプラグインをインストールします。インストールが失敗した場合はこちらinstall the plugin manuallyでから手動でプラグインをインストールしてください、
Rhino用RoboDKプラグインには、Rhinoコマンド(プレフィックスRoboDK_...で始まります)、Grasshopperコンポーネント、およびツールバーが含まれています。ツールバーの各ボタンは1つのRoboDKコマンドにリンクされています。
Tip:ツールバーを表示するには、ツールバーを右クリックし下図のように”Show Toolbar“からRoboDKを選択してください。タブをドラッグアンドドロップ操作で整理ができます。(Rhino 6の場合はリストの一番最後にRoboDKのオプションがあります。)
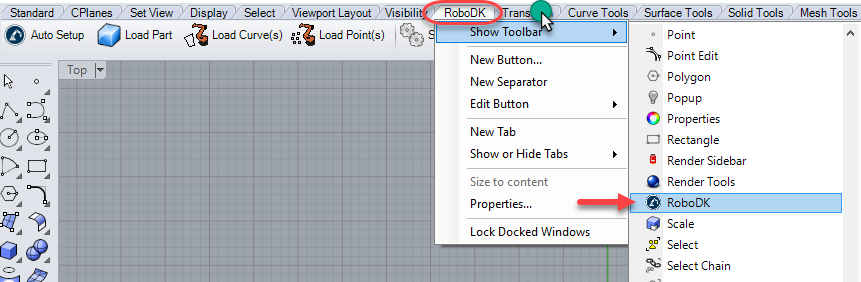
Note: RhinoプラグインからRoboDKを起動すると、RoboDKのデフォルト設定がRhinoの3Dマウスナビゲーションとウィンドウスタイルに合わせて変更されます。この動作はPlugin settings windowから変更できます。または、default RoboDK settingsを設定することでも変更できます。
Note: RoboDKツールバーがRhinoに表示されていない場合は、Tools-Optionsを選択し、Toolbarsを選択してRoboDK Toolbarにチェックを入れて有効にする必要があります。下図を参照してください。
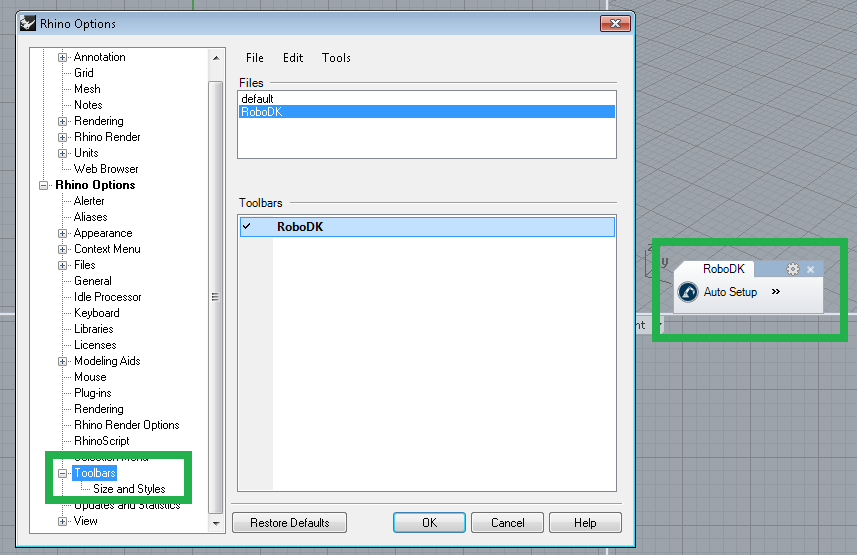
Rhino ツールバー
デフォルトのツールバーでは5つのボタンがあります:
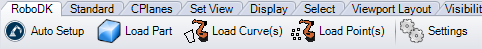
●
●
●
●
●
Auto SetupとLoad Curve(s)またはLoad Point(s)の主な違いは、Auto Setupは部品を読み込み、新しい曲線/ポイント追従プロジェクトを作成する点です。Load Curve(s)またはLoad Point(s)を使用する方が高速で、以前に定義した設定を維持したまま、RoboDK内の既存のジオメトリフィーチャーを更新するだけです。
Note: 各ボタンは1つのコマンドに対応しています。すべてのRoboDKコマンドにはRoboDK_という接頭辞が付いています。
Note: Rhinoから複数のオブジェクトを読み込む場合、先に読み込まれたオブジェクト名を変更してから行ってください。
Grasshopper ツールバー
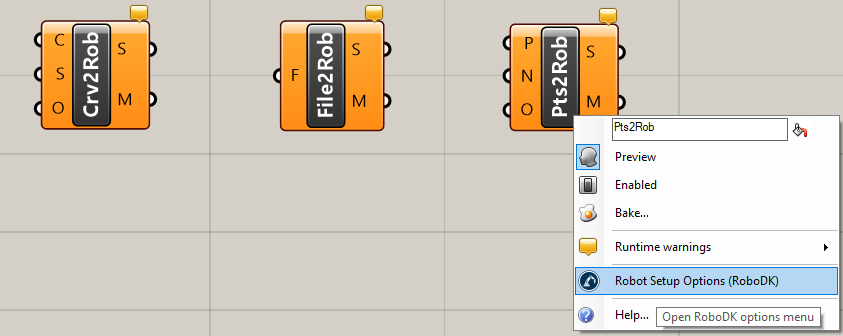
Rhino用のRoboDKプラグインには3つのGrasshopper部品があります。

●
●
●
●Curve to robot (Crv2Rob) – 曲線 (C) または曲線のグループをRoboDKに読み込みます。必要に応じて、1 つまたは複数の表面 (S) を指定して、曲線の各点の表面法線を抽出できます。
●File to robot (File2Rob) – ファイル(F)をRoboDKに読み込みます。該当するファイルのパスを指定する必要があります。RoboDK は、3D プリントやロボット加工などの 5 軸製造を目的とした APT または Gコードファイルの読み込みをサポートしています。詳しくはロボット加工のセクションをお読みください。
●Points to robot (Pts2Rob) – 点 (P) または点のグループをRoboDKに読み込みます。必要に応じて、各点に対応する法線ベクトル (または接近ベクトル) (N) を指定することもできます。
すべての部品はステータス (S) をパーセンテージで返します (100% は、ロボットがプログラムを正常に完了を意味します)。また、各部品の説明は説明メッセージ (M) から読み取ることが可能です。
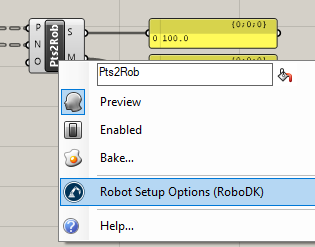
任意の部品を右クリックし、[Robot Setup Options (RoboDK)] を選択して、1 つの部品にカスタマイズ設定もできます。

設定
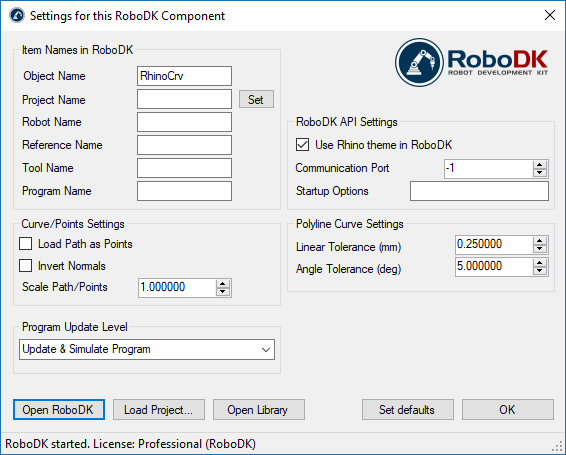
各Grasshopper 部品には、カスタマイズ可能な特定の設定があります。また、[Settings] ボタンを選択して、RoboDK コマンド (またはツールバーボタン) に適用されるデフォルト設定を変更することもできます。

●Object Name – RoboDK に読み込まれる曲線/点オブジェクトの名前を設定します。RoboDK のオブジェクトは、パスが再計算されるたびに上書きされます。オブジェクト名が部品の入力 (O) として指定されている場合、この値は無視されます。
●Project Name – 使用する RoboDK プロジェクト (.RDK ファイル) の名前またはパスを設定します。ファイルがすでに読み込まれている場合は、既存のプロジェクトを使用します。RoboDK で開いているプロジェクトがファイル名と一致しない場合、フルパスが指定されていればそのプロジェクトを開きます。
●Robot Name – RoboDKに読み込むロボット名を設定します。ロボット名は、RoboDK プロジェクト ツリーに表示される名前と一致する必要があります。空のまま (デフォルト)だと使用可能な最初のロボットを使用します。
●Reference Name – ロボットに対するパスを配置する参照座標系の名前を設定します。この名前は、RoboDK プロジェクトツリーに表示される名前と一致する必要があります。
Tip:番号付きの参照座標系を自動的に使用したい場合は、名前の末尾に参照番号を追加してください。例: “Reference 1“。
●Tool Name – パスをたどるためにロボットで使用する工具 (TCP) の名前を設定します。この名前は、RoboDK プロジェクトツリーに表示される名前と一致する必要があります。
Tip:番号付きの工具を自動的に使用したい場合は、名前の末尾に工具番号を追加してください。例: “Tool 1“。
●Program Name –生成するプログラムの名前またはパスを設定します。
Note:プログラムを確認するには、プログラムとコードを生成するオプションを有効にしていることを確認してください。
●Load Path as Points – このオプションをオンにすると、オブジェクトを点として作成し、RoboDK でポイント追従プロジェクトを作成します。穴あけなどの製造操作に役立ちます。オプションをオフにすると、パスを曲線追従プロジェクトとして読み込みます。
●Invert Normals – このオプションをオンにすると、計算された表面法線を反転します。これにより、ロボットの工具の向きが反転します。
●Use Rhino Theme in RoboDK –Rhino テーマで RoboDK を起動し、3D ナビゲーションのマウスの動作と背景色の変更が含まれます。これらの設定は、RoboDK が Rhino で起動された場合にのみ適用します。テーマの設定はRoboDK のTools-Optionsで変更できます。
●Communication Port – RoboDK と通信する通信ポートを設定します。異なるポートを使用すれば、複数の RoboDK インスタンスを同時に実行し、それぞれ異なる設定を使用できます。この値が -1 (デフォルト) に設定されている場合、デフォルトのポート (20500) が使用されます。
●Startup Options – RoboDK が初回起動されるときに渡す引数を設定します。たとえば、RoboDK をバックグラウンド起動するために「/NOSPLASH /NOSHOW /HIDDEN」を設定できます。その場合、RoboDK が表示されていなくても、プログラムを生成できます。詳細については、RoboDK API のCommand Lineセクションを参照してください。
●Linear Tolerance (mm) – 線形の精度を設定して、曲線を点の集合として分割します。
●Angle Tolerance (mm) – 角度の精度を設定して、曲線を点の集合として分割します。
Buttons:
●Open RoboDK – RoboDKからプロジェクトを開き、新しいウィンドウと追加のオプションが表示されます。
●Load Project … – この部品を使用する場合、RoboDKプロジェクト(RDK ファイル)を読み込んでください。
●Open Library – RoboDKのオンラインライブラリを開きます。
●Set defaults –該当する部品をデフォルト設定にします。
●OK – 該当する設定を適用し、ウィンドウを閉じます。[OK] を選択しないと、変更した設定は適用されません。
例
このセクションでは、ロボットシミュレーションおよびオフラインプログラミングを目的として、Rhino プロジェクトを RoboDK に読み込む基本的な例を示します。
ドーム彫刻工程
Video: RhinoとRoboDKを連携してドーム彫刻工程を行います: https://www.youtube.com/watch?v=hgS-CmmGUOI.
ドームストライプ
この例では、サンプルの RoboDK プロジェクト (デフォルト設定) をロードし、Rhino で定義された一連の曲線をロボットでたどる方法を示します。
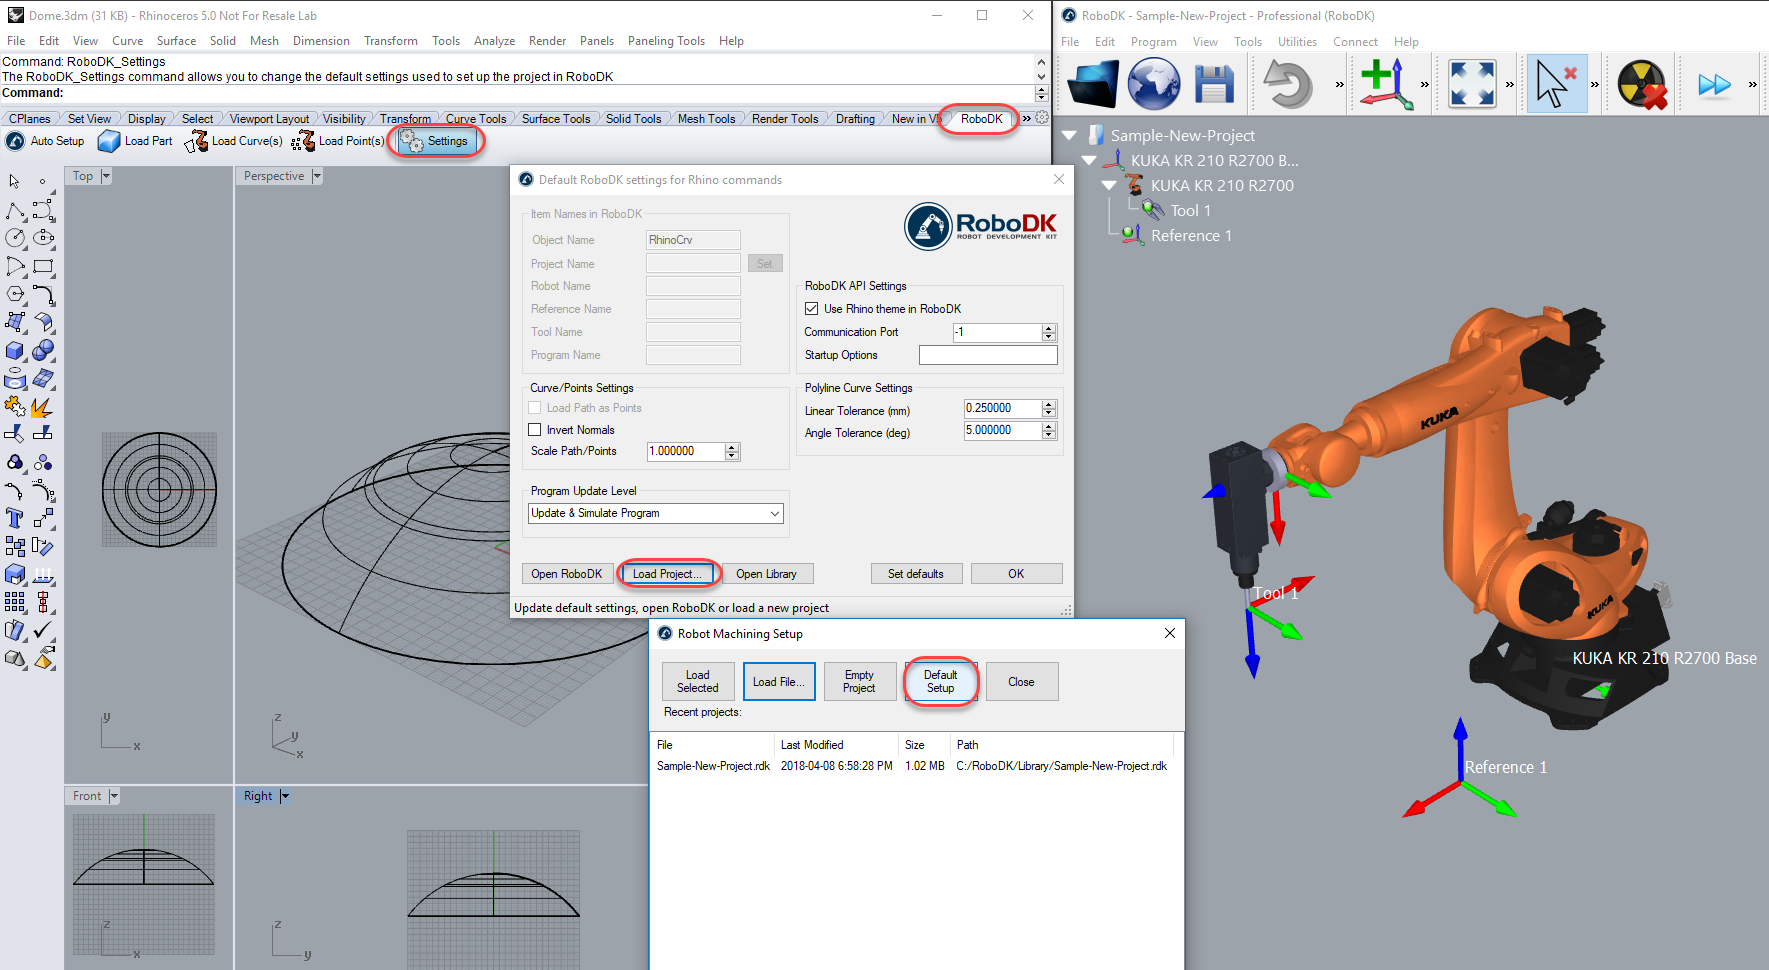
1.RhinoでDomeの例をロードします。
2.「RoboDK」タブを選択し、「設定」を選択します。
3.Load Project…を選択します。
4.Default Setupを選択します。RoboDKは自動的に起動しサンプルプロジェクトを開きます。サンプルプロジェクトにはKUKAロボット、1つの工具 (スピンドル、Tool 1)、1つの参照座標系 (Reference 1) が含まれています。

5.Settingsウィンドウを閉じるか、OKを選択します。
6.Rhino で
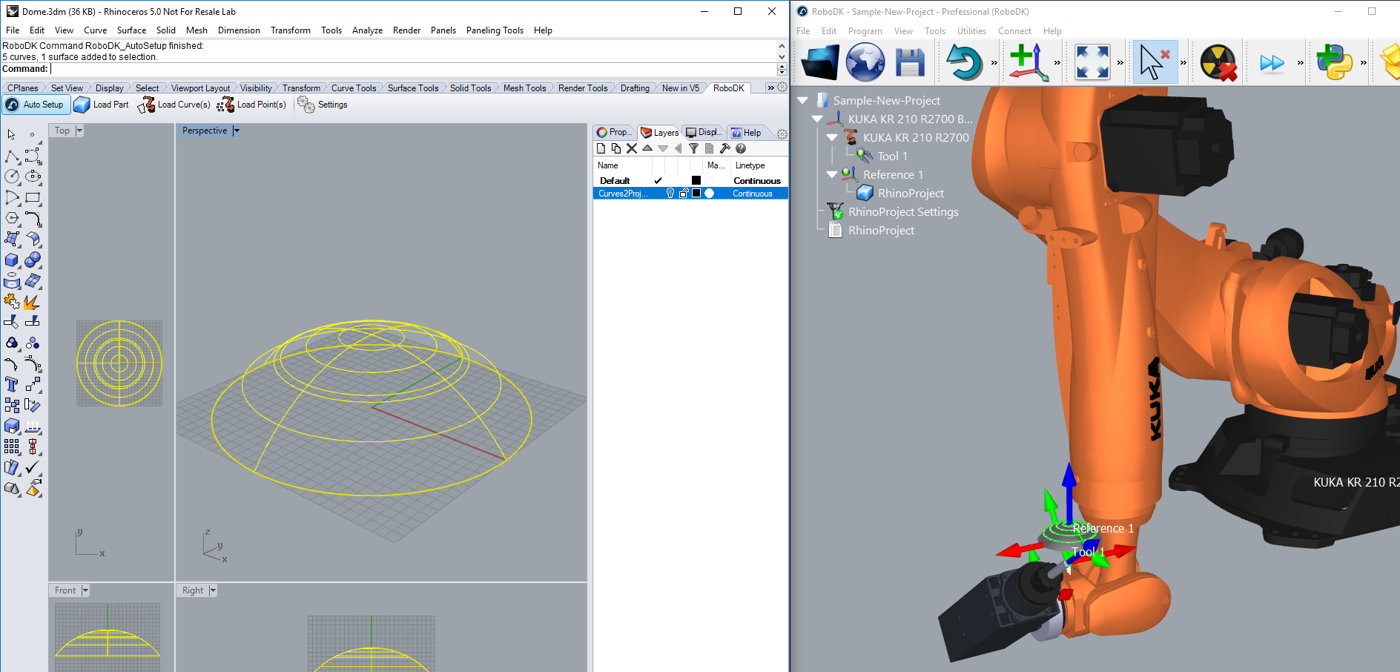
7.すべての曲線と表面を選択し、Enterキーを押します(または右クリックします)。下図のように、プロジェクトが RoboDK に読み込まれます。
アクティブ参照フレーム (Reference 1) にパーツがロードされ、RoboDKにはアクティブなロボット工具 (Tool 1) で曲線をたどる新しい曲線追従プロジェクトが作成されます。

Tip: +または – キーを押すと、参照座標系を大きくまたは小さくできます。
また、表面の法線が反対方向に抽出されていることがわかります。この問題を解決するには、次の手順に従います。
8.
9.Invert Normalsオプションにチェックを入れます。
10.OKを選択します。
11.手順6と7を繰り返します。
表面の法線が反転し、接近の動きがパーツの上部から来るはずです。ロボットはツールパスに沿って問題なく移動できるはずです。
Tip: 3D ビューでAlt キーを押したまま参照座標系またはロボットを移動できます。
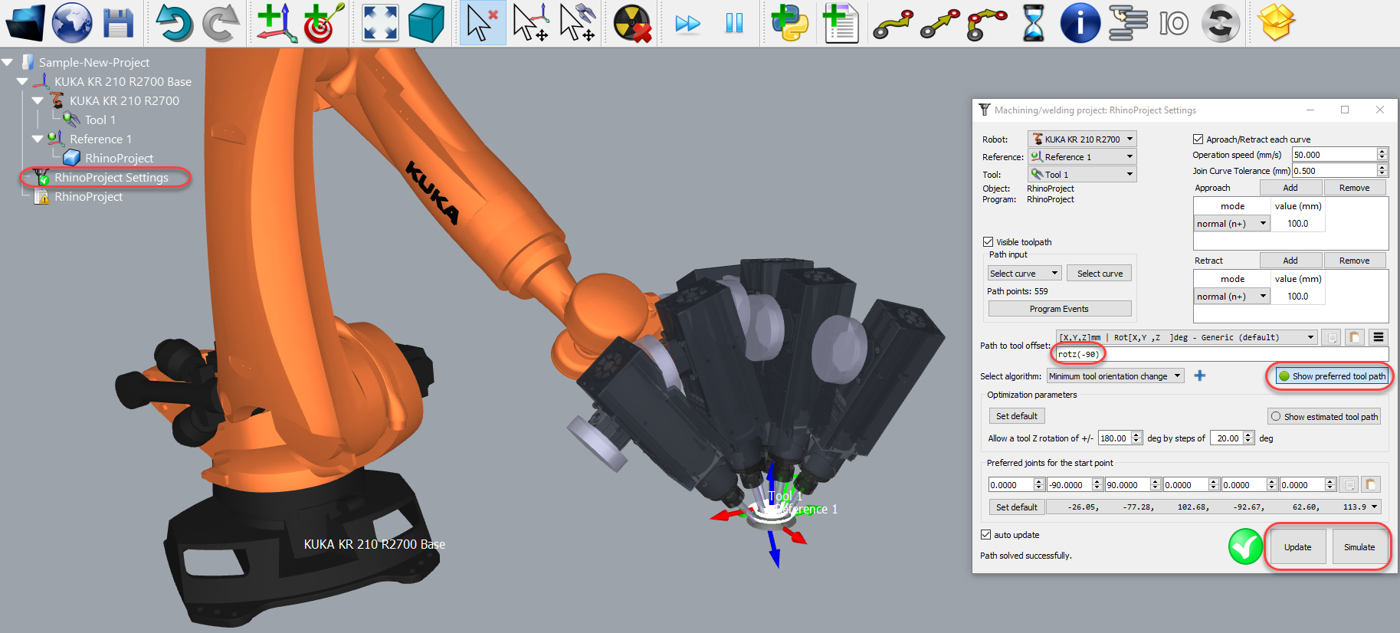
RoboDKのツリーから「RhinoProject Settings」をダブルクリックすると、さらに多くのオプションが表示され、ロボットが追従するツールパスをカスタマイズできます。
RoboDKのツリーから RhinoProject Settingsをダブルクリックすると、その他のオプションが開き、ロボットがたどるツールパスをカスタマイズできます。
たとえば、Show preferred tool pathを選択して、パーツに対する工具のデフォルトの方向を表示および変更できます。Path to tool offsetの値を変更して、追加の回転を定義します。新しい値を入力するか、マウスホイールを使用して結果のクイックプレビューを確認できます。
詳細については、robot machining sectionを参照してください。
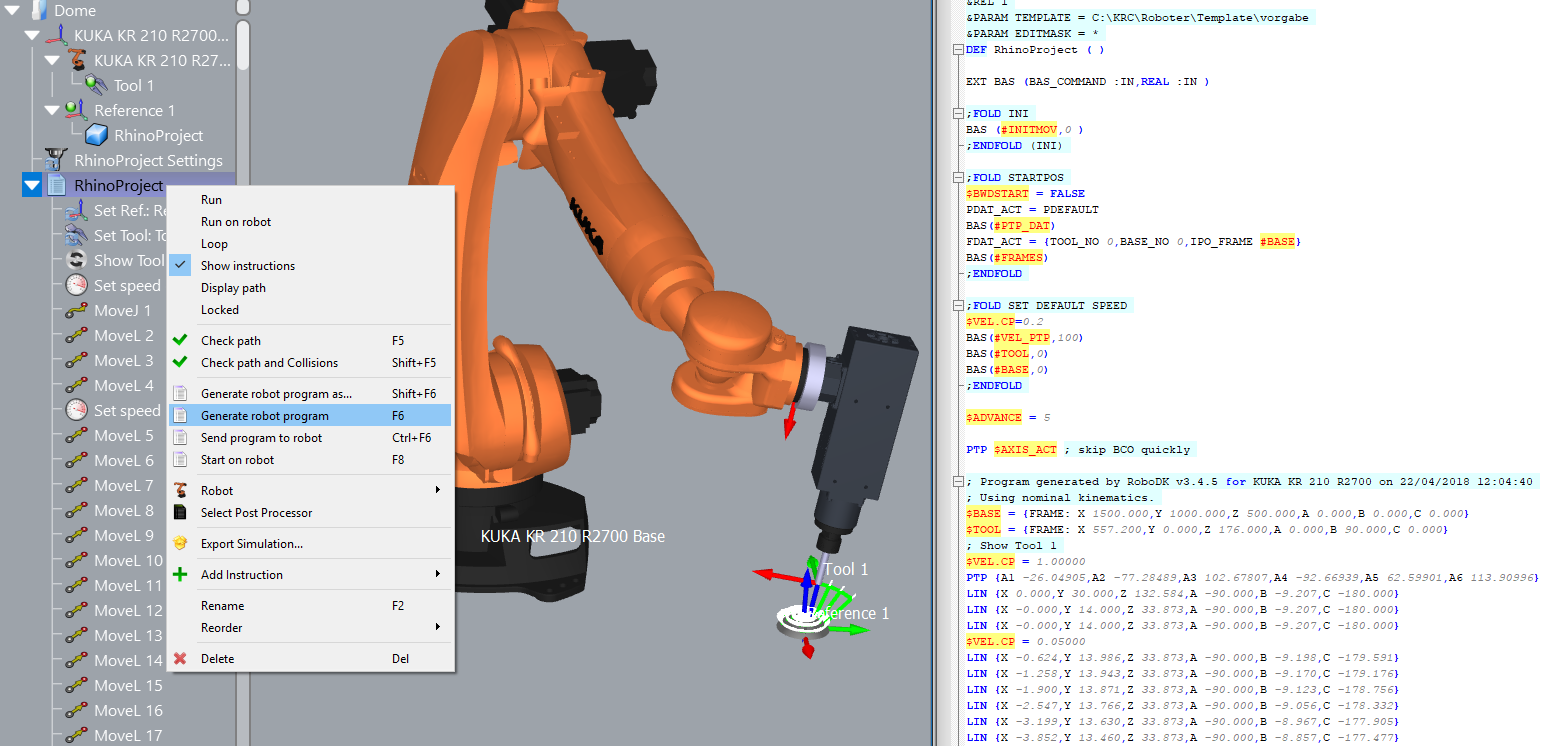
最後に、シミュレーションで目的の結果が得られたら、プログラムを生成するか、シミュレーションをエクスポートできます。
12.プログラムRhinoProjectを右クリックします。
13.Generate robot program (F6)を選択します。ロボットプログラムが生成され、表示されます。
Tip: プログラムを右クリックし、[Show Instructions] を選択すると、生成された指示を表示してプログラムをデバッグできます。[Add Instruction] を選択すると、新しい指示を手動で追加できます。
Tip: 適切なポストプロセッサの選択に関する詳細は、Post Processorのセクションを参照してください。
Tip: [Export Simulation] を選択して、3D HTML または 3D PDF シミュレーションを生成できます。
Grasshopper 例
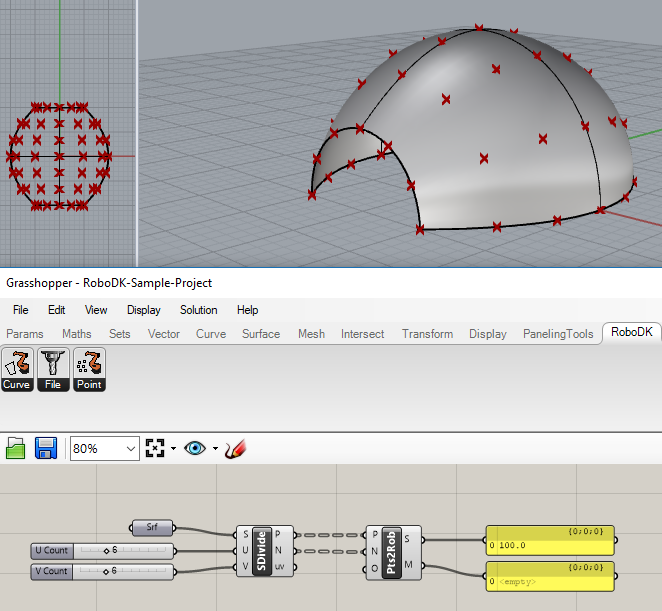
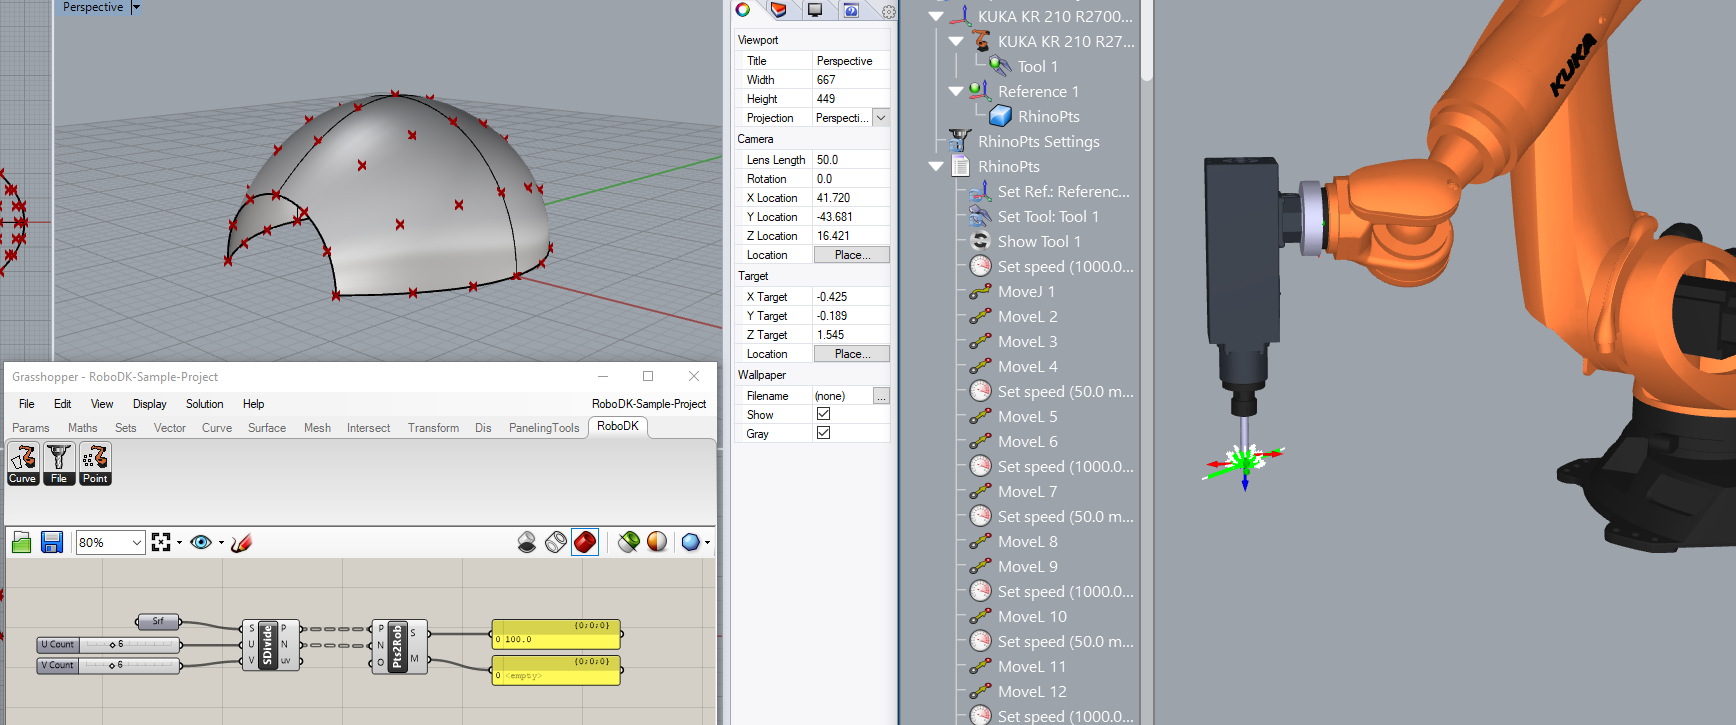
この例では、Grasshopper 用の RoboDK プラグインを使用して、表面を点のグリッドとして分割し、RoboDK でロボットがそれらの点をたどって穴あけ操作を行う方法を示します。
1.RoboDK プラグインに付属している Grasshopper サンプル (3dm ファイルおよび gh ファイル) を読み込みます。
Tip: Rhino で Grasshopper を起動するには、Grasshopper コマンドを入力するだけです。
2.Pts2Rob コンポーネントを右クリックし、Robot Setup Options (RoboDK) を選択します。Load Project… を選択し、Default Setup を選択してサンプルの RoboDK プロジェクト (前のセクションで示したのと同じサンプルプロジェクト) をロードします。
必要に応じて、オブジェクト名をコンポーネント入力 (O) として指定できます。また、コンポーネントオプションでプロジェクトを指定して、目的の RoboDK プロジェクトが各コンポーネントで使用されるようにすることもできます。
3.GrasshopperからSolution➔Recompute (F5)でパーツやRoboDKのプログラムを更新します。
Note: RoboDK でロボットのセットアップを更新してください。たとえば、参照座標系またはツール座標系をダブルクリックして、それぞれロボットの参照または工具の正しい座標を入力します。
Tip: プログラムを右クリックし Show Instructions を選択すると、生成された指示が表示され、プログラムをデバッグできます。Add Instruction を選択して手動で新しい指示を追加することも可能です。
Tip: 適切なポストプロセッサの選択に関する詳細は、Post Processor セクションを参照してください。
Tip: Export Simulation を選択して、3D HTML または 3D PDF シミュレーションを生成できます。
手動インストール
RUI自動インストーラーからのインストールを推奨しますが、このインストーラーでのインストールに失敗した場合は、以下の手順に従って手動でRhino用のRoboDKプラグインをインストールできます。
ダウンロード:
1.Rhinocerosをダウンロードしインストールしてください。
2.RoboDKをダウンロードしインストールしてください。
3.RoboDK plugin for Rhinoを直接ダウンロードするか、Food4RhinoからRhinoプラグインをダウンロードします。
4.ファイルを解凍します。
プロパティのブロックを解除:
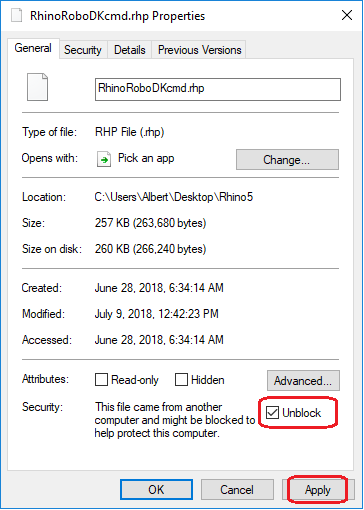
5.RhinoRoboDKcmd.rhpを右クリックしプロパティを選択します。
6.Unblockを選択しApplyします。
7.RhinoRoboDKgh.ghaについてもステップ5、6を繰り返してブロックを解除します。
RoboDK プラグインをRhinoにロードします:
8.RoboDK プラグインをRhinoにロードします:RhinoからRhinoRoboDKcmd.rhp を開きます。
9.Rhino用のデフォルトRoboDKツールバーをロードします:RhinoからRhinoToolbar-Add-RoboDK.ruiを開きます。
10.RoboDK Grasshopper部品をロードします: GrasshopperからRhinoRoboDKgh.ghaを開きます。 (grasshopper コマンドを入力しGrasshopperを開けます).
Rhinoを再起動します:
11.Rhinoを閉じてから再度開くと、Grasshopper プラグインが表示されます。


