ソリッドワークス用のRoboDKアドイン
ソリッドワークス用のRoboDKアドインを使用すると、ソリッドワークスの3D CADモデリング機能をRoboDKのロボットシミュレーションやオフラインプログラミングと一緒に組み合わせることができます。
ソリッドワークス用のRoboDKプラグインを使用すると、ソリッドワークスで作成された3DモデルをRoboDKに簡単に読み込めます。このプラグインを使用すると、RoboDKでサポートされているあらゆるロボットを直接ソリッドワークスからプログラミングできます。
ロボットプログラムは、複数の曲線または点から直接生成できます。GコードやAPTファイルなどのNCプログラムを作成して、RoboDKに読み込むこともできます。
ロボットは、穴あけ、溶接、トリミング、3Dプリント、ロボット加工などの、さまざまな製造状況に5軸マシンとして簡単にプログラムできます。詳細については、ロボット加工項目へ。
ロボットのポストプロセッサー項目では、サポートされているロボットのブランドとコントローラの一覧を示しています。新しいポストプロセッサーを作成または編集して、プログラム生成をカスタマイズすることも可能です。
ソリッドワークスのRoboDKプラグインは、2016以降のソリッドワークスで使用できます。RoboDKのソリッドワークスプラグインは無料ですが、RoboDKの特定の設定はライセンスの購入が必要になります。

インストール
SolidWorksとRoboDKをすでにインストールしている場合は、SolidWorksからSolidWorks用のRoboDKプラグインを利用できるはずです。
SolidWorks用のRoboDKプラグインには、ツールバーが含まれています。ツールバーの各ボタンは、RoboDKコマンドにリンクされています。
注意:SolidWorksにRoboDKツールバー(またはプラグイン)が表示されない場合は、プラグインを手動でインストールする手順に従ってください。

注意:SolidWorksプラグインからRoboDKを起動すると、RoboDKのデフォルト設定がSolidWorksの3Dマウスナビゲーションとウィンドウスタイルに一致するように変更されます。この動作は、プラグイン設定ウィンドウから変更できます。または、RoboDKのデフォルト設定を設定することでも変更できます。
注意:SolidWorksにRoboDKツールバーが表示されない場合は、ツール➔アドインを選択し、RoboDKプラグインにチェックを入れて有効にしてください。
RoboDKプラグインが利用できない場合は、手動インストールの手順に従ってSolidWorks用RoboDKプラグインをインストールできます。
SolidWorksツールバー
デフォルトのRoboDKツールバーには5つのボタンがあります。
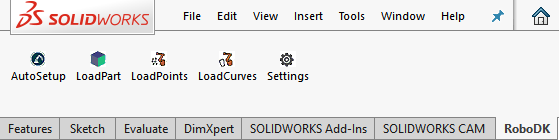
●自動設定– このボタンを使用すると、任意のジオメトリ(曲線または点)を選択でき、それらは3DモデルとともにRoboDKにロードされます。
●パーツのロード– SolidWorksからRoboDKに3Dモデルをロードします。曲線や点などのフィーチャーは読み込まれません。
●ポイントの読み込み– RoboDKで選択したすべての点を新しいオブジェクトとして読み込みます。選択したすべてのサーフェスは、点の法線の計算に使用されます。これらの法線は、ロボットの接近軸を定義するため、重要です。
●Load Curve(s)– RoboDKで選択されたすべての曲線を新しいアイテムとしてロードします。選択したすべてのサーフェスは、曲線法線の計算に使用されます。これらの法線は、ロボットの接近軸を定義するため、重要です。
●設定– デフォルトの設定ウィンドウを開きます。
Auto SetupとLoad Curve(s)またはLoad Point(s)の主な違いは、Auto Setupがパーツをロードし、新しい曲線/ポイント追従プロジェクトを作成することです。Load Curve(s)またはLoad Point(s)を使用するとより高速になり、RoboDKの既存のジオメトリフィーチャーを更新するだけで、以前に定義された設定は維持されます。
注意: SolidWorksから複数のオブジェクトをロードする場合は、RoboDKにロードされたら、オブジェクトの名前を変更する必要があります。
設定
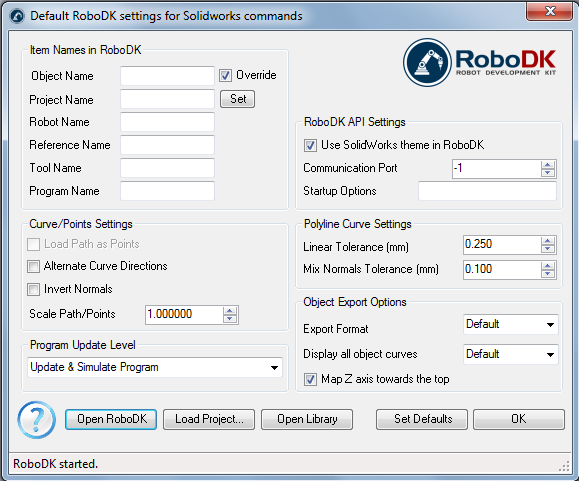
「設定」ボタンを選択すると、RoboDKプラグインに適用されるデフォルト設定を変更できます。

●オブジェクト名– RoboDKにロードされる曲線/ポイントオブジェクトの名前を設定します。この欄を空白のままにすると、パーツまたはアセンブリファイルの名前が使用されます。
●上書き–名前が一致する場合、RoboDKに以前にロードされたオブジェクトをオーバーライドします。
●プロジェクト名–使用するRoboDKプロジェクト/ステーション(.RDKファイル)の名前/パスを設定します。ファイルが既にロードされている場合は、既存のプロジェクトが使用されます。RoboDKで開いているプロジェクトがファイル名と一致しない場合、フルパスを指定するとプロジェクトが開きます。
●ロボット名– RoboDKで使用されるロボットの名前を設定します(プロジェクトに複数のロボットがある場合)。ロボット名は、RoboDKステーションツリーに表示される名前と一致する必要があります。使用可能な最初または唯一のロボットを使用するには、この値を空(デフォルト)のままにします。
●参照名 - ロボットに対するパスを配置するための参照座標系の名前を設定します。名前は、RoboDKステーションツリーに表示される名前と一致する必要があります。名前が指定されていない場合、アクティブ参照フレーム が使用されます。
●ツール名– パスをたどるためにロボットで使用するツール(TCP)の名前を設定します。名前は、RoboDKステーションツリーに表示される名前と一致する必要があります。名前が指定されていない場合、アクティブなツール座標系が使用されます。
●プログラム名– 生成されるプログラムファイルの名前を設定します。
注意:プログラムを表示するためのプログラムとコードを生成するオプションを必ず選択してください。
●パスをポイントとしてロード– 曲線を点に変換するには、このオプションをオンにします。これにより、RoboDKでポイント追従プロジェクトが作成されます。これは、穴あけなどの製造作業に役立ちます。このオプションをオフにすると、パスが曲線追従プロジェクトとしてロードされます。
●代替曲線方向-このオプションをチェックすると、パスごとに移動方向が交互になります(ジグザグパターン)。
●法線を反転– このオプションをオンにすると、計算された表面法線が反転します。これにより、ロボットのツールの向きが反転します。
●RoboDKでSolidWorksテーマを使用する– SolidWorksテーマでRoboDKを起動します。これには、3Dナビゲーション用のマウスの動作と背景色の変更が含まれます。これらの設定は、RoboDKメニューの[ツール]-[オプション]で変更できます。
●通信ポート– RoboDKと通信するように通信ポートを設定します。RoboDKの複数のインスタンスを同時に実行し、異なるポートを使用する場合は異なる設定を使用できます。この値を-1(デフォルト)に設定すると、デフォルトのポート(20500)が使用されます。
●起動オプション– RoboDKを初めて起動するときに渡す引数を設定します。たとえば、RoboDKを静かに開始するには、「/NOSPLASH /NOSHOW /HIDDEN」を設定します。RoboDKが表示されていなくても、プログラムを生成できます。詳細については、RoboDK APIのコマンドラインのセクションを参照してください。
●線形許容差(mm)– 線形精度を設定して、曲線を点のセットとして分割します。
●法線混合許容差(mm)– 複数の表面間で法線計算を混合するために使用される距離許容差を設定します。
●エクスポート形式– RoboDKにパーツをロードするためのエクスポート形式を選択します。
●すべてのオブジェクトカーブを表示– RoboDKにロードされたカーブが選択されていなくても表示します。この設定は、RoboDK(ツール-オプション-表示-曲線の表示)で変更できます。
●Z軸を上に向けてマッピング–部品またはアセンブリに回転を適用して、RoboDKのZ軸に一致させます。これにより、RoboDKのアイソメビューがSolidWorksと同じになるようにします。
ボタン:
●RoboDKを開く– RoboDKでプロジェクトを開く...新しいウィンドウが開き、追加のオプションが表示されます。
●プロジェクトの読み込み…– 現在のプロジェクトで使用するRoboDKプロジェクト(RDKファイル)をロードします。
●ライブラリを開く– RoboDKのオンラインライブラリを開きます。
●デフォルトの設定–コンポーネントのデフォルト設定を設定します。
●OK - これらの設定を適用して、このウィンドウを閉じます。[OK]を選択しないと、変更した設定は適用されません。
実例
このセクションでは、ロボットシミュレーションとオフラインプログラミングの目的でRoboDKにSolidWorksプロジェクトをロードする基本的な例を示します。
ロボット溶接
次の例は、SolidWorksからロボット溶接用のシンプルなツールパスを作成する方法を示しています。
液体ディスペンシング
次の例は、SolidWorksとRoboDKを使用して液体塗布アプリケーション用にロボットをプログラミングする方法を示しています。
プロペラの例
この例では、サンプルのRoboDKプロジェクトをロードし(デフォルト設定)、SolidWorksで定義された一連の曲線をロボットで追従する方法を示します。
1.SolidWorksに3つのブレードプロペラの例をロードします。
2.RoboDKタブを選択し、設定を選択します。
3.プロジェクトの読み込みを選択…
4.デフォルト設定を選択します。RoboDKが起動し、KUKAロボット、1つの工具(工具1としてのスピンドル)、および1つの参照座標系(参照1)を含むサンプルプロジェクトがロードされます。

5.[設定]ウィンドウを閉じるか、[OK]を選択します。
6.SolidWorksで自動設定ボタンを選択します。
7.すべての曲線とサーフェスを選択し、プロパティマネージャページで[OK]を押します。次の図に示すように、プロジェクトはRoboDKに読み込まれます。
アクティブ参照フレーム(参照1)にロードされたパーツと、ツールパスに従うRoboDKの新しい曲線追従プロジェクトが表示されます。
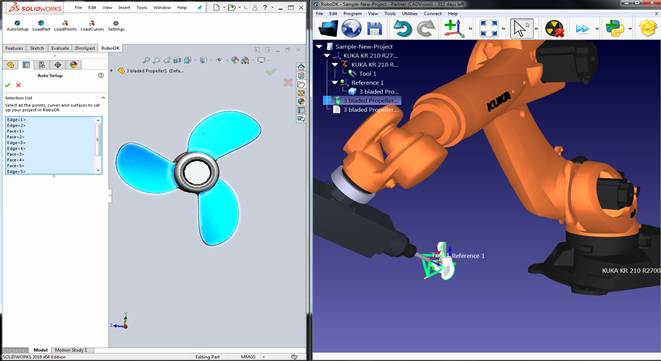
接近動作がツールパスに対して法線方向であることがわかります。ロボットは、問題なくツールパスに沿って移動できるはずです。
RoboDKツリーの 3つのブレードプロペラ設定をダブルクリックすると、さらに多くのオプションが開き、ロボットが追従するツールパスをカスタマイズできます。
たとえば、[優先ツールパスを表示]を選択して、パーツに対する工具のデフォルトの方向を確認および変更できます。[パスから工具へのオフセット]の値を変更して、追加の回転を定義します。これを行うには、新しい値を入力するか、マウスホイールを使用して結果のクイックプレビューを表示します。
これらの設定を変更するための詳細情報は、ロボット加工のセクションにあります。

最後に、シミュレーションで目的の結果が得られたら、プログラムを生成するか、シミュレーションをエクスポートできます。
8.プログラムを右クリック
9.[ロボットプログラムの生成(F6)]を選択します。ロボットプログラムが生成され、表示されます。

手動インストール
これらは、SolidWorks用のRoboDKプラグインを設定する手動の手順です。RoboDKインストーラーを使用してSolidWorksのRoboDKプラグインがデフォルトで自動的にインストールされなかった場合は、次の手順に従ってください。
1.SolidWorksをインストールします。
2.RoboDKをダウンロードしてインストールします。
3.SolidWorks用RoboDKプラグインをダウンロードします。
4.SolidWorks用RoboDKプラグインのフォルダーをC:\RoboDK\Other\Plugin-SolidWorks\に解凍します。
EXEおよびDLLバイナリのブロックを解除します。
5.RegAsm.exeファイルを右クリックし、[プロパティ]を選択します。
6.[ブロックの解除]を選択し、[適用]を選択します。
7.他の2つのDLLファイルについて、手順5と6を繰り返します。
SolidWorksにRoboDKプラグインをロードします。
8.Plugin_Install_RunAsAdministrator.batファイルを管理者として実行します。BATファイルを右クリックして、[管理者として実行]を選択します。
9.SolidWorksを起動し、(SolidWorksの)ツール➔アドインに移動します。RoboDKプラグインアドインが見つかります。
注意:BATファイルを管理者として実行します。
注意:BATファイルの実行後にバイナリの場所を変更しないでください。