ポストプロセッサ
ポストプロセッサは、特定のロボットコントローラのロボットプログラムを生成できるため、オフラインプログラミングの重要なステップです。ロボットプログラミングはベンダー固有のプログラミングルールに従う必要があります。これらのルールはポストプロセッサに実装されています。ロボットポストプロセッサは、特定のロボットコントローラ用にロボットプログラムを生成する方法を定義します。
RoboDKシミュレーションから特定のロボットプログラムへの変換は、ポストプロセッサによって行われます。各ロボットは、特定のロボットプログラミングスタイルを定義するポストプロセッサにリンクされています。ポストプロセッサは、「プログラムを生成する」セクションで示すように(プログラムを右クリックし、[Generate Robot Program]を選択)、プログラムがオフラインで生成されるときに使用されます。
RoboDKには、50社以上の異なるロボットメーカーとコントローラをサポートする多くのポストプロセッサが含まれています。サポートされているコントローラは「利用可能なポストプロセッサ」セクションに一覧表示されています。または、カスタマイズされたポストプロセッサを作成したり、既存のポストプロセッサを変更したりすることもできます。使用可能なすべてのポストプロセッサは、C:/RoboDK/Posts/フォルダーにあります。
1つのポストプロセッサはPYファイルです(各ポストプロセッサはPythonスクリプトによって定義されます)。RoboDKのPostsフォルダー内のファイルを手動で追加、変更、または削除することができます。RoboDKポストプロセッサ(PYファイル)が提供されている場合は、それをPostsフォルダーに配置して、RoboDKから選択できるようにする必要があります。
このセクションでは、ポストプロセッサを選択、編集、または作成し、RoboDKのロボットで使用する方法を示します。次のビデオで簡単な紹介をご覧いただけます。https://www.robodk.com/help#PostProcessor
注意:ほとんどのロボットブランドには、異なるコントローラバージョンがあります。特定のロボットコントローラがサポートする適切なロボットプログラムを生成するには、適切なポストプロセッサを選択することが重要です。
ポストプロセッサを選択する
ロボットやプログラムを右クリックすることで、簡単にポストプロセッサを選択できます。ポストプロセッサの選択はロボットに割り当てられるため、プログラムに割り当てられているポストプロセッサを変更すると、同じロボットに割り当てられているすべてのプログラムで使用されるポストプロセッサが更新されます。
ロボットのポストプロセッサを選択するには:
1.ロボットまたはプログラムを右クリック
2.ポストプロセッサの選択を選択します
3.リストからポストプロセッサを選択します
4.OKを選択します。
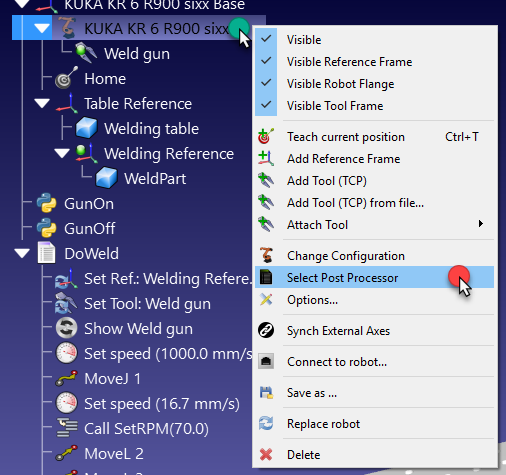
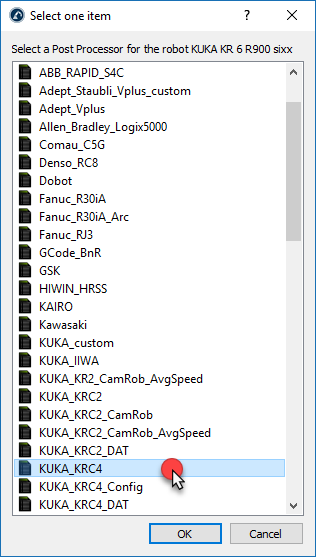
これで変更が適用され、プログラムを再度生成して結果を確認できます。
注意:ポストプロセッサの選択は特定のロボットにリンクされています。プログラムのポストプロセッサを変更すると、同じロボットにリンクされているすべてのプログラムのポストプロセッサが更新されます。
別の方法として、次の手順に従ってポストプロセッサを選択することもできます。
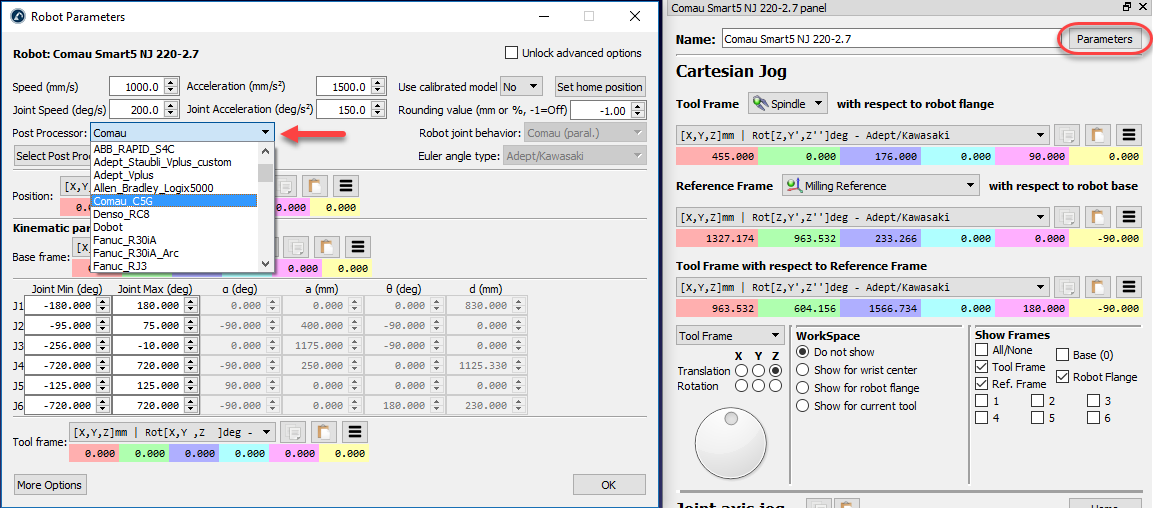
1.ロボットパネルを開く(ロボットをダブルクリック)
2.パラメータを選択
3.次の図に示すように、ロボットブランドボックスでポストプロセッサを選択します。
ポストプロセッサエディター
ポストプロセッサの設定は、グラフィカルユーザーインターフェースを使用して簡単に変更できます。ポストプロセッサエディターを使用すると、お使いのロボットコントローラー固有のポストプロセッサで定義された変数を変更できます。
ポストプロセッサエディターは、ポストプロセッサのカスタマイズに役立つプラグインです。次のページから、このプラグインを簡単にダウンロードしてインストールできます:https://robodk.com/addin/com.robodk.plugin.postprocessoreditor。
ポストプロセッサエディターを開くには、以下の手順に従います:
1.プログラム(Program)➔ポストプロセッサエディター(Post Processor Editor)を選択します。
2.カスタマイズしたいポストプロセッサを選択します。
3.OKを選択します。新しいウィンドウが開き、変更可能な変数が表示されます。
4.名前を付けてポストプロセッサを保存…(Save Post Processor as…)を選択します。
5.保存する名前を入力します。
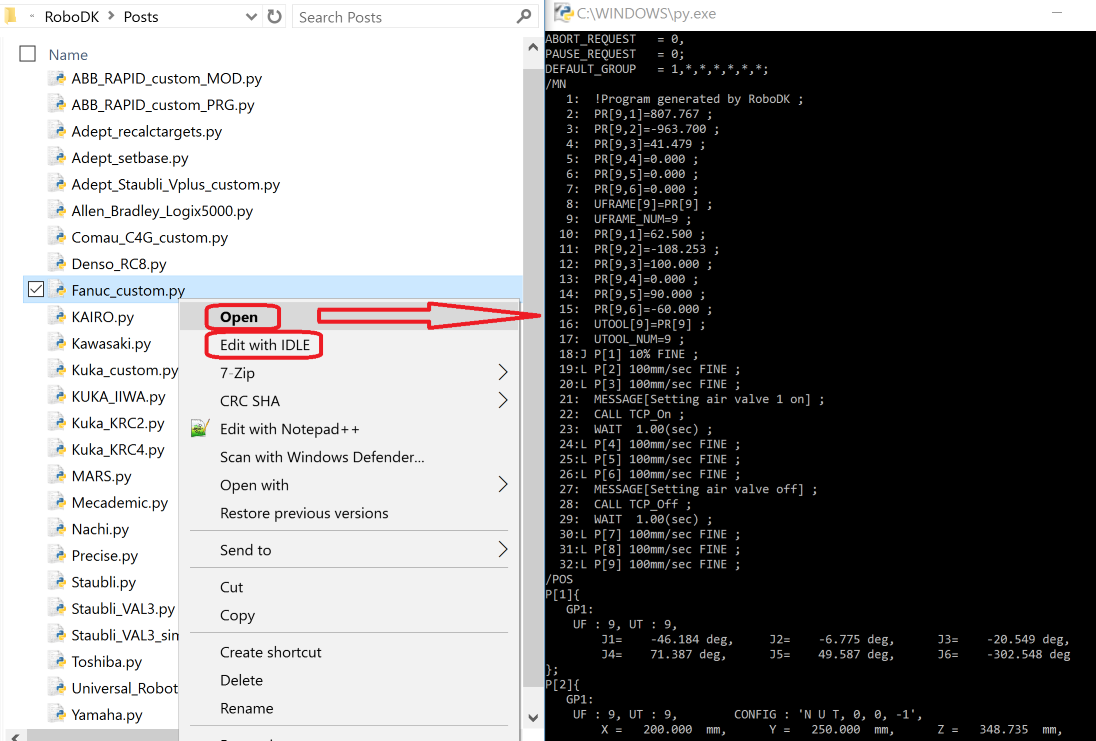
例えば、Fanuc R30iAのポストプロセッサを選択すると、前の画像に示されているウィンドウが表示されます。
ポストプロセッサを編集する
RoboDKでは、既存のポストプロセッサを変更してロボットプログラムの出力をカスタマイズしたり、新しいポストプロセッサを作成したりすることができます。ほとんどのポストプロセッサは編集する必要がなく、設定フラグを変更するだけで目的のプログラム出力を得ることができます。ポストプロセッサを編集するには、そのソースコードが必要です。編集しようとしているポストプロセッサが編集できない(コンパイル済みの)場合は、お問い合わせください。ポストプロセッサは、RoboDKで選択できるようにC:/RoboDK/Posts/フォルダーに配置する必要があります。前のセクションでは、特定のロボットをポストプロセッサにリンクする方法について説明しました。
ポストプロセッサは、RoboDKから選択できるように、C:/RoboDK/Posts/ フォルダに配置する必要があります。前のセクションでは、特定のロボットをポストプロセッサにリンクする方法について説明しています。
ポストプロセッサを編集するには、そのソースコードを用意してください。編集しようとしているポストプロセッサが編集できない(コンパイル済み)場合は、弊社までご連絡ください。
各ポストプロセッサは1つのPYファイルです。ファイルの名前を変更するか、C:/RoboDK/Posts/フォルダーとの間でファイルをコピーして、さまざまなポストプロセッサを共有することができます。既存のポストプロセッサスクリプトを削除するには、Postsフォルダ内の対応するPYファイルを削除するだけです。
ポストプロセッサは、任意のテキストエディターまたはPythonエディター(Python IDLE)を使用して編集できます。Pythonエディターを使用すると、ファイルの最後にあるサンプルプログラムをすばやくデバッグして評価できます。
ポストプロセッサを適切にテストして使用するには、Pythonをインストールする必要があります(RoboDKではPythonがデフォルトでインストールされます)。
既存のポストプロセッサを変更するには、以下の手順に従ってください:
次の手順に従って、既存のポストプロセッサを変更します。
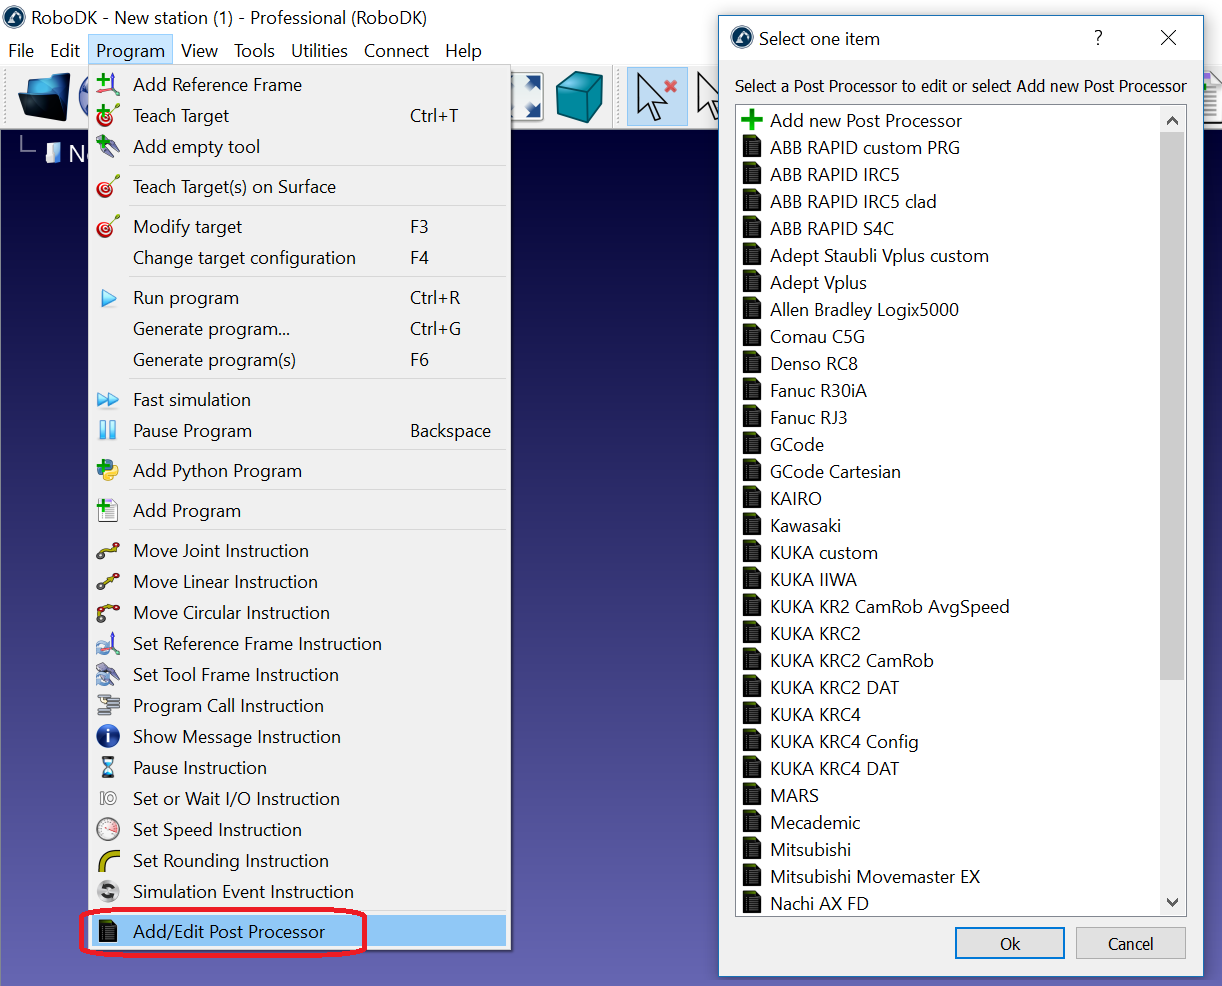
1.プログラム➔ポストプロセッサの追加/編集を選択します
2.既存のポストプロセッサを選択します
3.OKを選択します。テキストエディタが開き、プログラムが表示されます。
4.Go➔デバッグ(F5)を選択して結果をプレビューします。必要に応じて変更を加えます。使用するテキストエディターによっては、代わりに実行➔モジュールを実行(F5)を選択する必要があります。
または、ポストプロセッサを手動で編集することもできます。
1.ポストプロセッサフォルダーに移動します:C:/RoboDK/Posts/
2.Python IDLE(右クリック➔ IDLEで編集)または他のテキストエディターでPYファイルを開きます。
3.必要な変更を行います。
4.ファイルを実行して結果をテストします:Python IDLEから実行➔モジュールを実行(デフォルトではF5)を選択します。
または、テキストエディターを使用してこのファイルを編集し、ダブルクリックしてPythonで実行することもできます。

変更例
このセクションでは、既存のポストプロセッサに小さな変更を加える方法を示します。ほとんどのポストプロセッサには、ベンダー固有のロボットプログラミング機能を変更またはアクティブ化するために簡単に変更できるいくつかの変数があります。
例として、次の変更が既存のKUKAおよびABBポストプロセッサに加えられます:
●サブプログラムを含むプログラムを1つのファイルとして生成し、プログラムあたりのコードを最大3000行に強制します。大きなプログラムは小さなプログラムに分割され、順次呼び出されます。
●最高速度を500 mm / sにオーバーライドします。ロボットがより速く動くようにプログラムされている場合でも、速度はポストプロセッサーで500 mm / sに制限されます。
●最高速度を500 mm/sにオーバーライドします。ロボットがより速く動くようにプログラムされている場合でも、速度はポストプロセッサで500 mm/sに制限されます。
次のセクションでは、テキストエディター(またはPython IDLE)で提案された変更を行う方法を示します。
すべてのプログラムを1つのファイルに生成する
この例では、KUKA KRC4ポストプロセッサのデフォルトの動作を変更して、メインプログラムとそのサブプログラムを同じファイルに生成する方法を示します。
5.「OK」を選択します。ポストプロセッサがテキストエディタに表示されます。
6.ポストプロセッサを選択してください。たとえば、KUKA KRC4の場合は「KUKA_KRC4」を選択します。
1.「プログラム」➔「ポストプロセッサの追加/編集」を選択します
テキストエディタを使用してこれらの変更を行うこともできます。ポストプロセッサのデフォルトのPythonコードを変更するには、以下の手順に従ってください:
7.プログラムを再度コンパイルして、結果を確認してください。
8.作成した新しいポストプロセッサを選択してください。
9.「ポストプロセッサの選択」を選択します。
1.ロボットを右クリックしてください。
これで、RoboDKの「Posts」フォルダに新しいポストプロセッサが追加されたはずです。以下の手順に従って、プロジェクトを更新し、この新しいポストプロセッサを使用するように設定してください:
10.保存する新しい名前を入力してください(デフォルトの名前は変更日になります)。
11.「ポストプロセッサを…として保存」を選択します
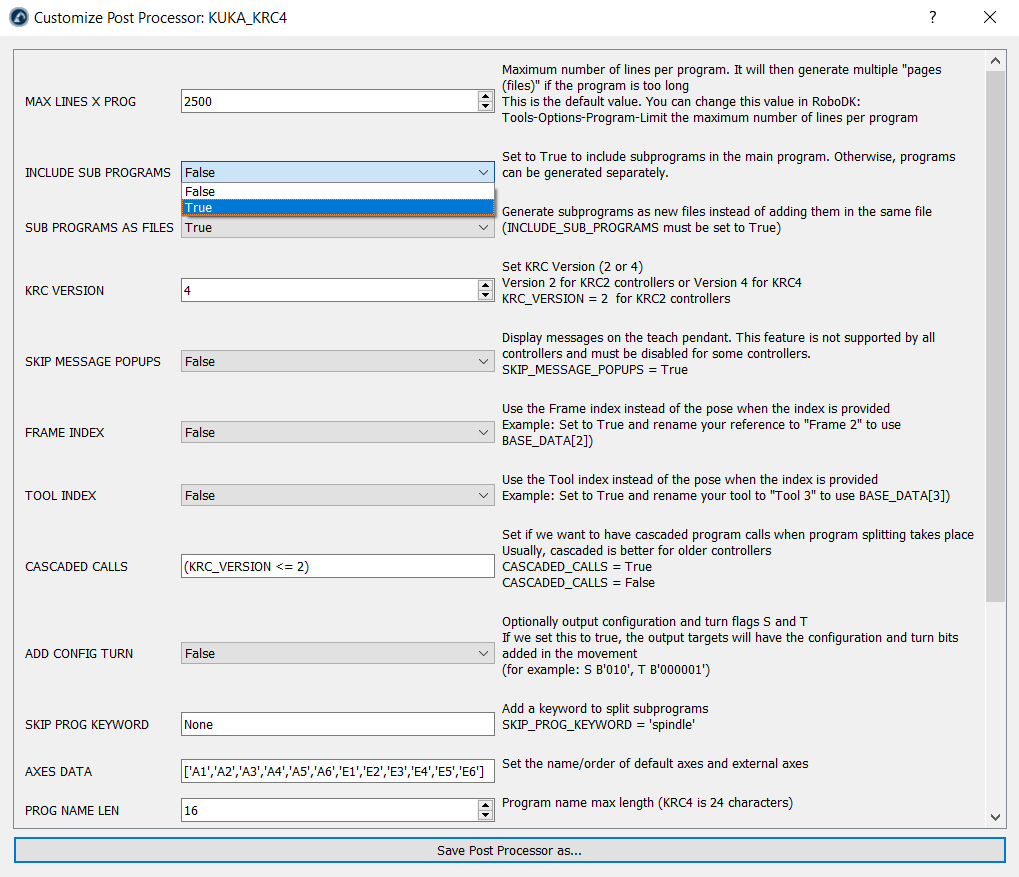
12.「Include Sub Programs」変数を「False」ではなく「True」に設定してください。
13.「OK」を選択します。新しいウィンドウが開き、次の画像に示すように、変更可能な変数が表示されます。
14.カスタマイズしたいポストプロセッサ(KUKA KRC4)を選択してください。
1.「プログラム」➔「ポストプロセッサエディタ」を選択します。
ポストプロセッサエディタプラグインが有効になっていることを確認し、以下の手順に従ってポストプロセッサの設定を変更してください:
1.変数MAX_LINES_X_PROGを3000に設定します
2.変数INCLUDE_SUB_PROGRAMSをTrueに設定します。
注意:RoboDKのプログラムオプションメニューでプログラムごとの最大行数が指定されている場合、変数MAX_LINES_X_PROGはオーバーライドされる可能性があります。ポストプロセッサの__init__セクションを変更して、RoboDKの設定からこの変数が変更されないようにすることもできます。
速度制限を強制する
3.この例では、RoboDKでプログラムを生成する際に、速度制限を500 mm/sに設定し、それ以上の速度を使用しないようにする方法について説明します。
4.「OK」を選択します。ポストプロセッサがテキストエディタに表示されます。
1.「プログラム」➔「ポストプロセッサの追加/編集」を選択します
この例では、ROBODKでプログラムを生成する際に、速度制限を500 mm/sに設定し、それ以上の速度を使用しないようにする方法について説明します。
RoboDKからプログラムを生成するとき、500 mm / sの速度制限を設定し、より高い速度を使用しないようにするには、次の手順に従ってください。この例では、KUKA KRC2またはKRC4コントローラーを使用していると想定しています。
1.プログラムポストプロセッサの追加/編集を選択します。ポストプロセッサを選択します。たとえば、KUKA KRC4の場合はKUKA_KRC4を選択します。OKを選択します。ポストプロセッサがテキストエディタに表示されます。setSpeed関数定義を見つけます(def setSpeed)
2.最大速度を500 mm/sにするには、次の行を追加します。この行は、m/s単位で速度を変更する$VEL.CP出力を生成する前に追加する必要があります。
speed_mms = min(speed_mms, 500)
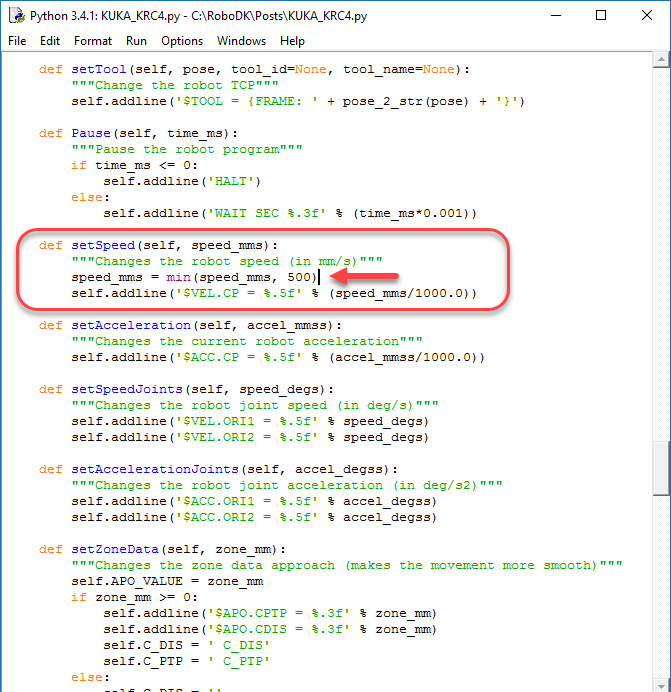
注:200 mm/sのデフォルト速度は、ポストプロセッサの上部にあるHEADER変数で定義されています($VEL.CP=0.2)。このデフォルトの速度は、速度がRoboDKから変更されていない場合にも変更できます。
注意:200 mm/sのデフォルト速度は、ポストプロセッサの上部にあるHEADER変数で定義されています($VEL.CP=0.2)。このデフォルトの速度は、速度がRoboDKから変更されていない場合にも変更できます。注意:ポストプロセッサのソースコードがない場合でも、カスタム関数を追加してデフォルトの動作をオーバーライドできます。
フレーム用のカスタムフィルター
このセクションでは、既存のポストプロセッサの参照座標系の設定をカスタマイズする方法を説明します。例えば、KUKAロボット用にカスタム参照座標系を設定する場合などです。
コンパイル済みのポストプロセッサを使用し、必要な関数(setFrame、setTool、setSpeedなど)のみを簡単に再実装することができます。
注意:カスタムポストプロセッサの名前が、使用している参照元のポストプロセッサの名前と異なることを確認してください。RoboDKを更新すると、インストーラーはデフォルトのポストプロセッサを元のバージョンに上書きします。ただし、Postsフォルダー内のカスタムポストプロセッサが削除または変更されることはありません。
この例では、KUKAコントローラーでベースがどのように定義されるかをカスタマイズしたいと仮定します。例えば、参照座標系を設定する際に次の行を出力したい場合:
BASE_DATA[8] = {FRAME: X:2000, Y:0, Z:0, A:0, B:0, C:0}
BAS (#BASE,8)
C:/RoboDK/Posts/フォルダーに、以下の数行を含むKUKA_Custom_Post.pyという新しいファイルを作成するだけです。このファイルはデフォルトのKUKA_KRC2ポストプロセッサを使用し、参照座標系の設定(setFrame関数)をオーバーライドします:
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
ただし、特定の条件に基づいてカスタムフィルターを追加し、デフォルトの動作を使用するかカスタム実装を使用するかを切り替えることもできます。その場合、ポストプロセッサファイルは次のように変更できます:
from KUKA_KRC2 import RobotPost as MainPost
class RobotPost(MainPost):
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
if frame_name == "Frame 4": # Enter any condition here
# Trigger the call to the default method (same as not overriding the function)
super(MainPost, self).setFrame(pose, frame_id, frame_name)
return
# Implement a custom setFrame
self.addline('; ---- Setting reference: %s ----' % frame_name)
self.addline('; BASE_DATA[8] = {FRAME: %s}' % (self.pose_2_str(pose)))
self.addline('BAS (#BASE,8)')
self.addline('; --------------------------')
KUKA KRCコントローラー用にプログラムを生成する際、座標系または参照座標系を設定する方法は数多くあります。以下のsetFrameの定義は、さまざまなオプションを使用した別の実装例を示しています:
def setFrame(self, pose, frame_id, frame_name):
"""Change the robot reference frame"""
self.addline('; ---- Setting reference: %s ----' % frame_name)
# option 1: Build the kinematics based on the MACHINE_DEF array and the provided offset
#self.addline('$BASE = EK (MACHINE_DEF[2].ROOT, MACHINE_DEF[2].MECH_TYPE, { %s })' % self.pose_2_str(pose))
# option 2: Build the kinematics based on the EX_AX_DATA array and the provided offset
#self.addline('$BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN, { %s })' % self.pose_2_str(pose))
# Option 3: Build the kinematics based on the EX_AX_DATA array and the pre-defined offset
#self.addline('; Using external axes')
#self.addline('; $BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN,EX_AX_DATA[1].OFFSET)')
#self.addline('; $ACT_EX_AX= %i' % (self.nAxes - 6))
# Option 4: Use the BAS(#ex_BASE) init function from the BAS.src file
#self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
#self.addline('BAS(#ex_BASE,%i)' % self.BASE_ID)
# Option 5: Use the BAS(#BASE) init function from the BAS.src file
self.addline('; BASE_DATA[%i] = {FRAME: %s}' % (self.BASE_ID, self.pose_2_str(pose)))
self.addline('BAS (#BASE,%i)' % self.BASE_ID)
# Option 6: Directly take the base from the BASE_DATA array (usually what the BAS(#BASE) does)
# self.addline('$BASE=BASE_DATA[%i]' % self.BASE_ID)
self.addline('; --------------------------')
関節角度を使用して動きを課す
このセクションでは、既存のポストプロセッサを修正して、直交座標の値の代わりに関節の値を使用して軸方向の移動を強制する方法について説明します。
このセクションでは、直交座標値の代わりに関節値を使用して、軸移動を強制するように既存のポストプロセッサを変更する方法を示します。この例では、ABB IRC5ロボットコントローラにこの変更を適用する方法を示します。
1.ロボットコントローラのプログラミングマニュアルを見つけます。この例では、ABB IRC5 RAPIDプログラミングマニュアルを使用します。
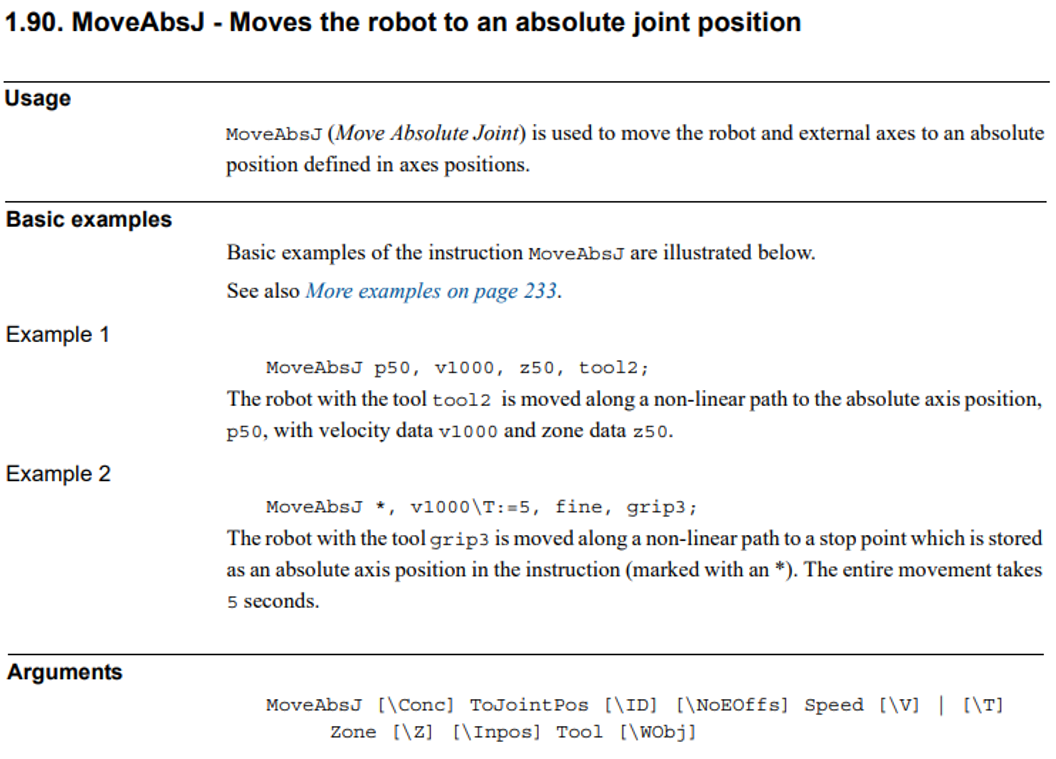
2.関節移動命令を探します。この場合、ABBの絶対関節移動コマンドはMoveAbsJと呼ばれます。このコマンドには、関節軸を定義するjointtarget変数が必要です。
3.プログラム➔ポストプロセッサの追加/編集を選択し、変更するために現在使用しているポストプロセッサを選択します。現在カスタマイズ可能なポストプロセッサを使用している場合は、デフォルトで選択されます。
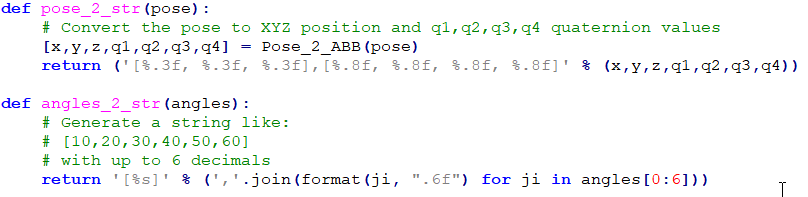
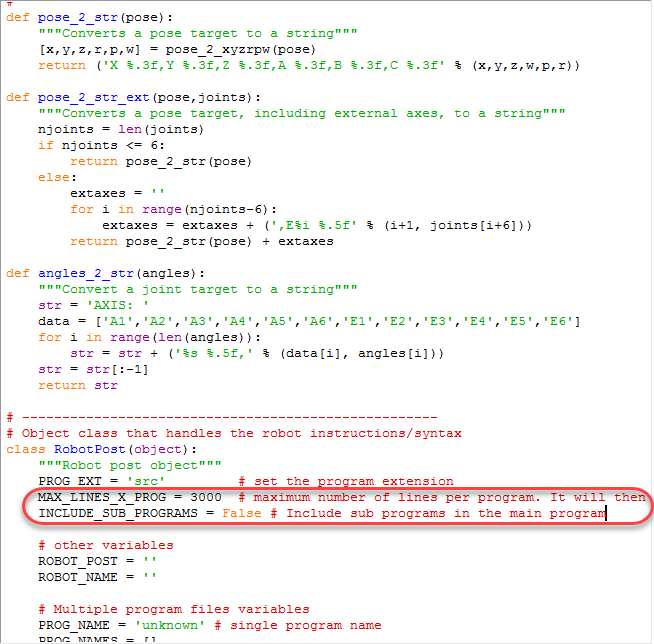
4.ポストプロセッサ内でMoveJ関数を探す必要があります。この関数は、ポストプロセッサが関節運動コマンドを生成する方法を定義します。あるいは、RoboDKは直線移動にMoveLを使用します。次の図に示すように、Pythonプログラミング言語を使用して、プログラムファイルに追加された行を変更し、関節角度情報を提供します。

5.最後に、ポストプロセッサが関節角度またはポーズを文字列に変換する方法を変更する必要がある場合があります。関数angles_2_strとpose_2_strは、それぞれ関節角度とポーズがテキストに変換される方法を定義します。

ほとんどのRoboDKポストプロセッサは、関節の動きには関節データを使用し、直線的な動きには直交座標を使用します。関節座標を指定して、常に一連の直線移動の最初の点を関節移動として開始することをお勧めします。これにより、誤ったロボット構成でプログラムを開始したり、特異点や軸の制限に達したりすることが回避されます。
注意:すべてのRoboDKポストプロセッサは、デフォルトでrobodk.pyモジュールを使用します。このモジュールには、多くのロボットコントローラのポーズからオイラー角に変換するための便利なツールが含まれています。ロボットコントローラに対応する表記を使用してください。詳細については、参照フレームのセクションとrobodk.pyモジュールを参照してください。
注意:複数のロボットメーカーが同じオイラー角表記を使用できます。たとえば、ファナックとモートマンはどちらも同じX➔Y➔Z表記を使用し、ストーブリとMecademicは同じX➔Y’➔Z’’表記を使用します。
利用可能なポストプロセッサ
RoboDKをインストールすると、以下のポストプロセッサが利用可能になります:
利用可能なポストプロセッサの完全なリストは、https://robodk.com/posts にアクセスすることで、RoboDKライブラリ内で確認できます。また、RoboDKのメインツールバーから [ツール] ➔ [ロボットライブラリを開く] を選択することで、利用可能なロボット、ポストプロセッサ、アドインなどを確認することもできます。
RoboDK には、50 社以上のロボットメーカー向けのロボットプログラム生成をサポートするため、デフォルトで 100 種類以上のポストプロセッサが用意されています。一部のポストプロセッサは、特定の形式のプログラムを生成するようにさらにカスタマイズすることも可能です。
RoboDKでは、50社以上のロボットメーカーのロボットプログラムを生成できるよう、デフォルトで100以上のポストプロセッサを提供しています。一部のポストプロセッサは、特定の形式でプログラムを生成するようにさらにカスタマイズできます。利用可能なポストプロセッサの完全なリストは、RoboDKライブラリ(https://robodk.com/posts)で確認できます。また、RoboDKのメインツールバーからTools Open Robot Libraryを選択して、利用可能なロボット、ポストプロセッサ、アドインなどを見つけることもできます。RoboDKをインストールすると、次のポストプロセッサを使用できます。
●ABB RAPID IRC5Robtargets:ABB IRC5ロボットコントローラー用。robtarget名を生成します。
●ABB RAPID S4C:ABB S4Cロボットコントローラー用
●Adept Vplus:Adept V+プログラミング言語用
●Allen Bradley Logix5000:Allen Bradley Logix5000 PLC用
●Annin Robotics:AR3およびAR4ロボット用。
●Aubo:AUBOロボットコントローラ用
●Brooks:PreciseFlexロボット用。
●Borunte:Borunteロボットアーム用。BRTIRUSロボットコントローラに必要なファイルを含むzipパッケージを生成します。
●Borunte:Borunteロボットアーム用。BRTIRUSロボットコントローラに必要なファイルを含むzipパッケージを生成します。
●Aubo ARCS:AUBO ARCS ロボットコントローラ用のコード(.lua および .pro)を生成します。
●CLOOS:CLOOSロボットコントローラ用
●Comau C5G:Comau C5Gロボットコントローラー用(PDLファイル)
●CSV:汎用的なロボットおよびオートメーションコントローラ向けに、シンプルなCSV形式のファイルを生成します。このポストプロセッサは汎用性が高く、単純なデータのインポートおよびエクスポートを必要とするアプリケーションで使用できます。
●CPR:CPRロボットシステムに適したXML形式のコードを生成します。
●CSV:汎用的なロボットおよびオートメーションコントローラ向けに、シンプルなCSV形式のファイルを生成します。このポストプロセッサは汎用性が高く、単純なデータのインポートおよびエクスポートを必要とするアプリケーションで使用できます。
●Denso PAC:デンソーRC7(およびそれ以前)ロボットコントローラー用(PACプログラミング言語)
●Denso RC8:デンソーRC8(およびそれ以降)ロボットコントローラー用(PacScriptプログラミング言語)
●Dobot Magician:教育用Dobotロボット用
●Dobot MG400:スカラ型Dobotロボット用。
●Dobot:産業用Dobotロボットシリーズ用。
●Elite EC:Elite ECロボットコントローラ用のコードを生成します。
●Elite CS:Elite CSロボットコントローラ用のコードを生成します。
●Elite EC:Elite ECロボットコントローラ用のコードを生成します。
●Fairino:.lua ファイルを生成し、Fairino FR シリーズのロボットに対応しています。
●Fanuc R30iA:ファナックR30iAおよびR30iBロボットコントローラー用
●Fanuc R30iA Arc:ファナックのアーク溶接用
●Fanuc R30iA:ファナックR30iAおよびR30iBロボットコントローラー用。
●GコードA3200:Aerotech社のA3200コントローラ用に特別にフォーマットされた.cncファイルを生成します。
●Foxbot: Foxbotコントローラ用の.pacファイルを生成します。
●Flexiv:Flexiv Hesperコントローラ用の軌跡ファイル(.traj)を生成します。
●Foxbot:Foxbotコントローラ用の.pacファイルを生成します。
●GCode A3200:Aerotech社のA3200コントローラ用に特別にフォーマットされた.cncファイルを生成します。
●GCode BnR:B&Rロボットコントローラー用
●GCode NCP:NCP言語に対応したコントローラと互換性のある.cncファイルを生成します。
●HIWIN HRSS:HIWINロボット用
●Kassow:Kassow Robots KR2 コントローラ用のコードを生成します。
●ドキュメントInexbot:Inexbotコントローラ(Inform III)専用に設計された.JBIファイルを生成します。
●IIMT:IIMT CRロボットコントローラに簡単に読み込める.txtファイルを生成します。
●ドキュメントIGUS:igusのロボットシステムに適したXML形式のコードを生成します。
●Hyundai:Hyundai製ロボットコントローラ用。
●Huayan:Huayan Robotics(旧称:HAN'S Robot)のロボット用。スクリプトおよびJSONファイルが含まれています。
●IIMT:IIMT CRロボットコントローラに簡単に読み込める.txtファイルを生成します。
●KUKA EntertainTech:Entertain Techパッケージを使用して、KUKAロボットコントローラ用の.srcおよび.emilyファイルを生成します。
●KUKA CNC:KUKA.CNCシステム向けに設計された.ncファイルを生成します。
●ドキュメントKUKA app4PostPro:app4PostProを使用して、KUKA KR C4コントローラ向けに設計された.csvファイルを生成します。
●Kinova Link6:Kinova Link 6 ロボットアームと互換性のある JSON (.json) コードを生成します。
●Kinova:Kinovaロボット用。
●KUKA IIWA:JavaでのKUKA IIWAサンライズプログラミング用
●Kinova Link6:Kinova Link 6 ロボットアームと互換性のある JSON (.json) コードを生成します。
●KUKA KRC2_CamRob:KUKA CamRobミーリングオプション用
●KUKA KRC2_DAT:DATデータファイルを含むKUKA KRC2ロボットコントローラー用
●KUKA KRC4:KUKA KRC4ロボットコントローラー用
●KUKA KRC4 Config:各行に構成データを含むKUKA KRC4ロボットコントローラー用
●KUKA KRC4 DAT:DATデータファイルを含むKUKA KRC4ロボットコントローラー用
●ドキュメントMABI:シーメンスのSinumerikロボットコントローラ(Gコード)を使用するMABIロボットアーム向け。
●MARS:MARSシステム用の.gplファイルを生成します。
●Kawasaki:川崎重工ASロボットコントローラー用
●Mecademic:Meca500ロボットに必要なMecademicのスクリプトコード用
●ドキュメントMecademic Python:Mecademic Meca500ロボットを遠隔操作できるPythonスクリプトを生成します。
●Mitsubishi:三菱電機ロボットコントローラー用
●Motoman/Yaskawa:Inform IIおよびInform III(JBI)を使用するさまざまなモートマンロボットコントローラー用。各軸のパルス/度の比率を把握している必要があります。プロジェクトにALL.PRMファイルをアップロードすると、この情報を自動的に抽出できます。
●ドキュメントMyCobot:MyCobotロボットアームと互換性のあるPythonコードを生成します。
●Motoman Cartesian:直交座標値を使用する安川電機/Motoman製ロボットコントローラ用。ロボットコントローラ上でこのプログラムを手動で変更する場合は、ロボットコントローラの「相対ジョブ」オプションが必要になる場合があります。
●Nachi AX FD:不二越AXおよびFDロボットコントローラー用
●オムロン:オムロン-TMロボットコントローラ用。
●Niryo:Niryo教育用ロボット向けに設計されたPythonコードを生成します。
●NEWKer i6:NEWKer i6 CNCコントローラ向けに設計されたコードを生成します。
●Neura:Neura Robotics社のリアルタイムNR-Motionマスターコントローラと互換性のあるNeuraPy Pythonスクリプトを生成します。
●Omron:Omron / Techmanロボットコントローラ用
●OTC:Daihen OTCロボットコントローラー用
●Neura:Neura Robotics社のリアルタイムNR-Motionマスターコントローラと互換性のあるNeuraPy Pythonスクリプトを生成します。
●NEWKer i6:NEWKer i6 CNCコントローラ向けに設計されたコードを生成します。
●Rainbow Robotics:Rainbow Roboticsコントローラ用の.wslファイルを生成します。
●QJAR: QJARロボットコントローラ用の.rbgファイルを生成します。
●Robostar:Robostarロボットコントローラー用
●Schneider:SchneiderエレクトリックのLexiumコントローラ用。
●Rozum RC Pulse:Rozum RCシリーズコントローラー用に設計された.rcpファイルを生成します。
●Rozum RC API:Rozum RCシリーズコントローラーと連携するための.pyファイルを生成します。
●Rainbow Robotics:Rainbow Roboticsコントローラ用の.wslファイルを生成します。
●Siasun:Siasunロボットコントローラー用
●Siemens Sinumerik:Siemens Sinumerik ROBXロボットコントローラー用
●シーメンス・シヌメリック:シーメンス・シヌメリック ROBX ロボットコントローラ用。
●Staubli VAL3:Staubli VAL3ロボットプログラムを生成します(CS8コントローラー以降)。ロボットの動作をインライン化します。
●Staubli VAL3 Machining:Machining HSMオプションを備えたStaubli VAL3コントローラー用
●Staubli S6:Staubli S6ロボットコントローラー用
●Toshiba:東芝ロボット用
●Techman:Omron / Techmanロボットコントローラ用
●xArm:uFactory xArm ロボットシステム用。
●Wlkata:WLKATA Mirobot ロボットアーム用。
●ユニバーサルロボット MoveP:ユニバーサルロボット向けに、直線運動をMovePコマンドとして生成します。
●ドキュメントユニバーサルロボット_RobotiQ:ユニバーサルロボットロボット向け。RobotiQグリッパーのサポートを含む。
●ユニバーサルロボット URP:ユニバーサルロボット向けに、Polyscope(ユニバーサルロボットコントローラ)で読み込んで編集可能なURPを生成します。
●ドキュメントユニバーサルロボット:URロボットの場合、ポーズターゲットとして直線運動を生成します。
●uArm:uFactory uArm ロボットシステム用の .cnc コードを出力します。
●Turin:Turinロボットコントローラ用の.txtファイルを出力します。
●Universal Robots URP:URロボット用。Polyscope(URロボットコントローラー)で読み込んで変更できるURPを生成します。
●Universal Robots_RobotiQ:RobotiQグリッパーのサポートを含むURロボット用。
●Universal Robots URP:URロボットの場合、Polyscope(URロボットコントローラー)にロードおよび変更できるURPを生成します
●Universal Robots_RobotiQ:RobotiQグリッパーのサポートを含むURロボット用
●Universal Robots_MoveP:URロボットの場合、MovePコマンドとして直線運動を生成します
●ヤマハ:ヤマハロボット用
注:デフォルトの RoboDK ポストプロセッサの一覧および動作は、随時変更される場合があります。 つまり、同じポストプロセッサを使用しても、RoboDKのバージョンが異なると生成されるコードが異なる場合があります。生成されたコードに予期せぬ変更が生じるのを防ぐため、RoboDKの更新や再インストールを行っても生成されたコードが変わらないよう、独自のコピーを作成するか、ポストプロセッサをカスタマイズするようにしてください。
注:ファナックやパナソニックなどの一部のロボットコントローラでは、RoboDKで生成されたプログラムファイルを読み込むために、メーカーが提供する特定のソフトウェアやコントローラオプションが必要となる場合があります。例えば、パナソニックのロボットでは、RoboDKで生成されたプログラムファイルをコントローラが読み取れるバイナリファイルに変換するために、G2PC工具が必要です。一部のファナック製ロボットは、ROBODKによって生成されたASCIIファイルに対応しています。あるいは、Roboguideのmaketpユーティリティを使用してプログラムをコンパイルすることもできます。詳細については、「LSからTPへのファナックコンパイル」のセクションをご覧ください。
リファレンス
次のビデオは、RoboDKのポストプロセッサの概要を示しています。
https://robodk.com/help#PostProcessor
ポストプロセッサの各メソッドのリファレンスドキュメントはオンラインで入手できます。
http://robodk.com/doc/en/PythonAPI/postprocessor.html
すべてのポストプロセッサーはrobodk.pyモジュールを使用します:
http://robodk.com/doc/en/PythonAPI/robodk.html#robodk.Mat
ほとんどのポストプロセッサはrobodk.pyモジュールを使用します。robodk.pyモジュールは、とりわけ、ポーズ操作(乗算、逆数など)や、ポーズとさまざまな形式のオイラー角との間の変換のためのツールを提供します。
注意: デフォルトでは、PythonはRoboDKとともにインストールされ、robodk.pyモジュールがPythonパスに追加されます。
オンラインでPythonプログラミングについて学習できるドキュメントを入手できます。
https://docs.python.org/3/
RoboDKでプログラムを生成すると、前処理済みのユニバーサルPythonプログラムが生成され、ローカルの一時フォルダーに保存されます。前処理されたプログラムは、適切なポストプロセッサ(RoboDKでユーザーが選択)にリンクされています。ポストプロセッサにはRobotPostクラスがあり、ロボットコントローラ用にプログラムをどのように生成するかを定義します。
プリコンパイルされたプログラムはPythonで実行されます。


