C
C#プログラムは、ロボットコマンド(MoveJ、MoveL、setDOなど)を使用すると、デフォルトでシミュレーションされます。サンプルC#プロジェクトが開始されると、デフォルトでシミュレーションモードも選択されます。
これは、ロボットの動きがRoboDKでシミュレートされることを意味します。たとえば、右側のボタン(+Tx、-Tx、…)を選択してロボットを10 mmステップで移動したり、[テストプログラムの実行]を選択してロボットの現在の場所を中心に六角形の動きを実行したりできます。
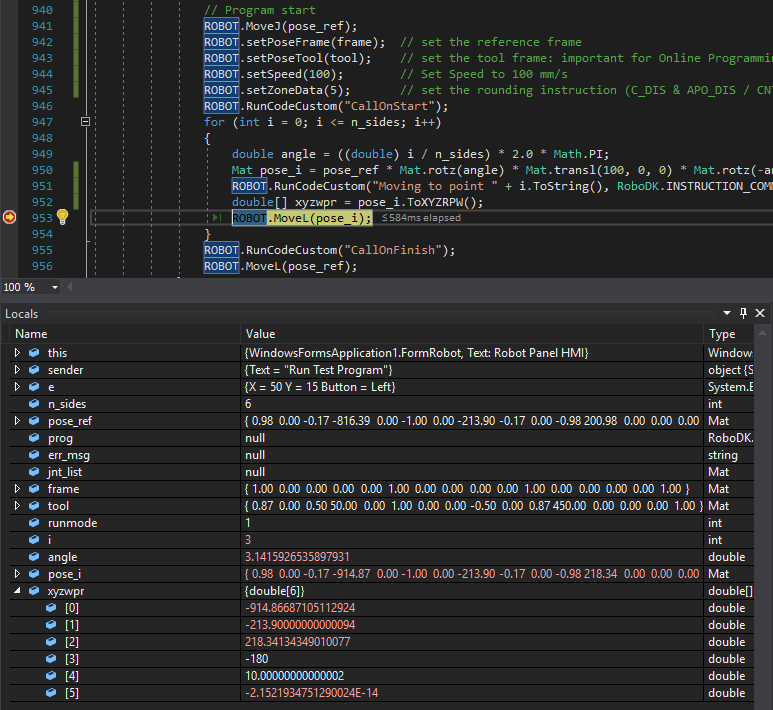
ブレークポイントを設定して、アプリケーションをデバッグし、ロボットターゲットを検査します。ロボットターゲットは、関節座標またはMat変数(4x4ポーズマトリックス)として定義でき、XYZWPR形式として検査して、プログラムの問題をトラブルシューティングできます。参照フレームの詳細については、参照フレームのセクションを参照してください。
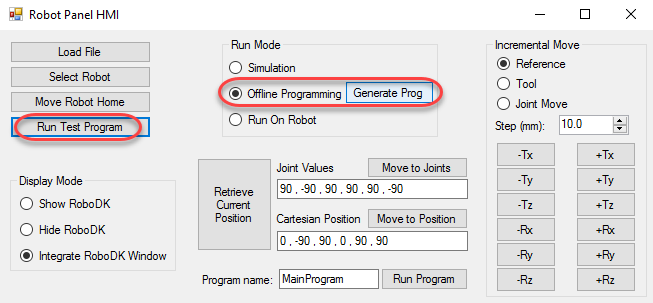
次のセクションに示すように、実行モードをオフラインプログラミングまたはオンラインプログラミング(ロボットで実行)に変更することもできます。


