Python
この例では、URロボットを使用して新しいプロジェクトを作成し、ロボットで六角形の動きをシミュレートする方法を示します。
1.「ファイル」➔
2.ファイル➔開くを選択します
3.UR10ロボットを開く
4.Select File➔
5.ファイル➔開くを選択します
6.Paint_gun.toolファイルを開きます。
7.C:/RoboDK/Library/Macros/ からサンプルPythonプログラムSampleOfflineProgramming.py を開きます。
8.「SampleOfflineProgramming」項目を右クリックし、「Pythonスクリプトの編集」を選択します。次の画像のようにプログラムが表示されます。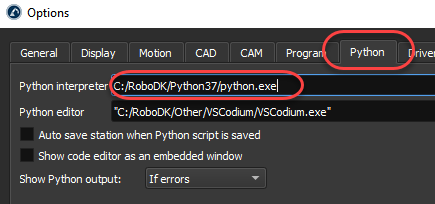
ヒント:「プログラム」➔
ヒント: RoboDKプロジェクトのセットアップに関する詳細は、入門セクションを参照してください。
9.SampleOfflineProgrammingアイテムをダブルクリックしてシミュレーションを実行します。ロボットはロボットの現在の位置の周りに六角形を描く必要があり、TCPのトレースは黄色で表示されます。
または、プログラムを右クリックして、
10.SampleOfflineProgrammingアイテムを右クリックし、[Pythonスクリプトの編集]を選択します。次の図に示すようなプログラムが表示されます。
SampleOfflineProgrammingマクロは、ロボットの参照座標系を基準にして、ロボットの現在の位置に辺n_sidesと半径Rのポリゴンを描画します。必要に応じて、ポリゴンの寸法を変更してロボットを別の場所に移動し、プログラムを再実行します。
この例は、Webサイトのオフラインプログラミングセクションに表示されているプログラム(ビデオ付き)と似ています。
ヒント:実行➔実行を選択すると、Pythonエディターからプログラムを実行できます。新しいウィンドウが表示され、すべてのprintコマンドの出力またはエラーが表示されます。