RoboDK API
RoboDK API(アプリケーションプログラムインターフェイス)は、RoboDKがプログラミング言語を通じて公開する一連のルーチンとコマンドです。RoboDK APIを使用すると、C#、Python、C ++などのサポートされているプログラミング言語のいずれかを使用して、任意のロボットをプログラミングできます。RoboDK APIを使用して、反復的なタスクを自動化することもできます。
ベンダー固有のロボットプログラミングと比較して、RoboDK APIを使用すると、Pythonなどの独自の/ユニバーサルプログラミング言語を使用して任意のロボットをシミュレーションおよびプログラミングすることができます。次のページでは、APIを使用したオフラインプログラミングの概要とビデオを紹介しています。
RoboDK APIは、Python、C#、C、C ++、Visual Basic(.NET)、およびMATLABで使用できます。これらのプログラミング言語はどれも、任意のロボットアームのシミュレーションとプログラミングに使用できます。
注意:RoboDKは、産業用ロボットをシミュレートおよびプログラムするためのユーザーフレンドリーなグラフィカルユーザーインターフェイス(GUI)を提供します。GUIを使用してロボットをシミュレートおよびプログラミングするためのプログラミング経験は必要ありません。プログラムセクションでは、GUIを使用したロボットのプログラミングについて詳しく説明します。一方、RoboDK APIを使用することで、シミュレーションやオフラインプログラミングに制限がなくなります。
注意: APIは任意のプログラミング言語で実装できます。APIは、RoboDKに実装されたTCP / IPプロトコルで構成されています。RoboDKが実行されている場合、サーバーのように動作し、TCP / IPプロトコルを介して一連のコマンドを公開します。
RoboDK APIは、次のタスクに使用できます。
1.シミュレーションの自動化:マクロを作成して、オブジェクト、参照フレーム、ロボットの移動など、RoboDKシミュレーター内の特定のタスクを自動化します。
2.オフラインプログラミング:ユニバーサルプログラミング言語からオフラインでロボットをプログラミングします。RoboDKは、APIが使用されると、特定のロボットコントローラー用の特定のプログラム(PythonやC#のプログラムなど)を生成します。ロボットプログラムは、特定のロボット用に選択されたポストプロセッサに従って生成されます。このドキュメントのPythonによるオフラインプログラミングのセクションでは、詳細と例を示します。
3.オンラインプログラミング:ユニバーサルプログラミング言語を使用したロボットのオンラインプログラミング:RoboDK APIからロボットを移動して現在の位置を取得することが可能です。RoboDKは、ロボットドライバーを使用してロボットを動かします。このドキュメントのPythonによるオンラインプログラミングのセクションでは、詳細と例を示します。
つまり、シミュレーション(1)と同じプログラムを使用して、ロボットプログラム(2、オフラインプログラミング)を生成し、ロボットをリアルタイムで移動(3、オンラインプログラミング)できます。
注意:RoboDK APIを使用して汎用プログラミング言語からロボットシミュレーションを作成すると、シミュレーションの準備ができると、ロボットモーションコマンドが自動的に使用されてオフラインでプログラムが生成されます。さらに、ロボットドライバーを使用してロボットを接続すると、同じプログラムを使用してリアルタイムでロボットを移動できます。
このドキュメントでは、次のトピックについて説明します。
●シミュレーション、オフラインプログラミング、オンラインプログラミングの例を含むPython API
●シミュレーション、オフラインプログラミング、オンラインプログラミングの例を含むC#API
●シミュレーション用のSimulinkの例を含むMATLAB API
●RoboDKを起動するためのコマンドラインオプション
注意:このドキュメントでは、オフラインプログラミングに必要なポストプロセッサについては説明しません。
注意:このドキュメントでは、オンラインプログラミングに必要なロボットドライバーについては説明しません。
Python API
Pythonは、汎用プログラミングで広く使用されている高水準プログラミング言語です。Pythonは、より高速に作業し、システムをより効果的に統合できるプログラミング言語です。Pythonの構文を使用すると、プログラマーは他の言語と比較して概念を少ないコード行で表現できるため、親しみやすく学習しやすくなります。
前のセクションでは、Pythonなどのロボットプログラミングに広く使用されているプログラミング言語でRoboDK APIを使用する利点を説明しています。
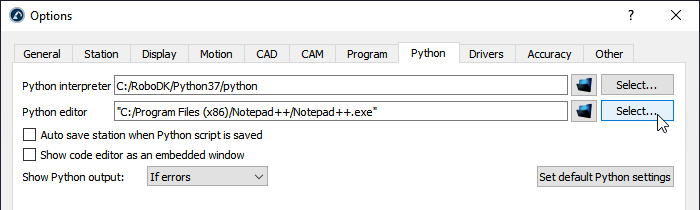
Pythonはデフォルトで自動的にインストールされ、RoboDKと統合されます。デフォルト設定(Pythonの場所とPythonエディター)を変更するには、ツール➔オプション➔その他を選択します。
Python用RoboDK APIは、次のモジュールに分かれています。
●robodkパッケージは、Python APIの配布されるエントリーポイントです。すべてのサブパッケージとモジュールの共通の親です。robolinkサブモジュール(robolink.py)は、RoboDKとPythonの間のインターフェースです。RoboDKプロジェクトツリー内のオブジェクトは、Robolinkオブジェクトを使用して取得でき、Itemオブジェクトによって表されます。Robolink.Itemクラスに応じて、そのアイテムに対してさまざまな操作を実行できます。
●roboappsサブモジュール (roboapps.py) は、RoboDK Apps ツールボックスです。Apps に関する詳細はこちらをご覧ください:AppLoader。
●robomathサブモジュール(robomath.py)は、Python用のロボティクス・ツールボックスであり、さまざまなロボットメーカーのロボットに対してポーズ変換を処理し、オイラー角を取得することができます。すべてのポストプロセッサーは、このモジュールに依存しています。
●robodialogsサブモジュール (robodialogs.py) は、ダイアログ用のツールボックスです。例えば、ファイルの開く/保存ダイアログやメッセージプロンプトなどが含まれます。
●robomathサブモジュール(robomath.py)は、Python 用のロボティクス・ツールボックスであり、さまざまなロボットメーカーのロボットに対してポーズ変換を処理し、オイラー角度を取得することができます。すべてのポストプロセッサはこのモジュールに依存しています。
●robomathサブモジュール(robomath.py)は、ポーズ変換での操作を可能にし、さまざまなロボットベンダーのオイラー角を取得できるPython用のロボットツールボックスです。すべてのポストプロセッサーは、このモジュールに依存しています。robodialogsサブモジュール(robodialogs.py)は、ダイアログのツールボックスです。例えば、ファイルを開く/保存するダイアログ、メッセージプロンプトなどです。robofileioサブモジュール(robofileio.py)は、ファイル操作のツールボックスです。ファイルプロパティ、CSV、FTPなど。roboappsサブモジュール(roboapps.py)は、RoboDKアプリのツールボックスです。アプリの詳細はこちら:AppLoader。
PythonモジュールはC:/RoboDK/Python/フォルダーにあります。RoboDKでPythonプログラムとポストプロセッサーを実行すると、このフォルダーはデフォルトで自動的に含まれます(PYTHONPATHとして使用されます)。
次のセクションでは、シミュレーション、オフラインプログラミング、およびオンラインプログラミング用の簡単なプログラムをそれぞれ作成する方法を示します。その他の例は、RoboDK用のPython APIページで確認できます。また、RoboDKライブラリには、デフォルトのライブラリ(C:/RoboDK/Library/)にあるScripts and MacrosフォルダーにサンプルPythonスクリプトが付属しています。
Pythonシミュレーション
この例では、URロボットを使用して新しいプロジェクトを作成し、ロボットで六角形の動きをシミュレートする方法を示します。
1.「ファイル」➔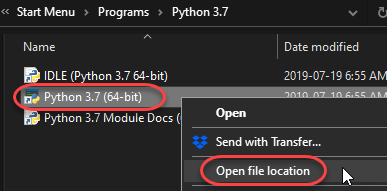
2.ファイル➔開くを選択します
3.UR10ロボットを開く
4.Select File➔
5.ファイル➔開くを選択します
6.Paint_gun.toolファイルを開きます。
7.C:/RoboDK/Library/Macros/ からサンプルPythonプログラムSampleOfflineProgramming.py を開きます。
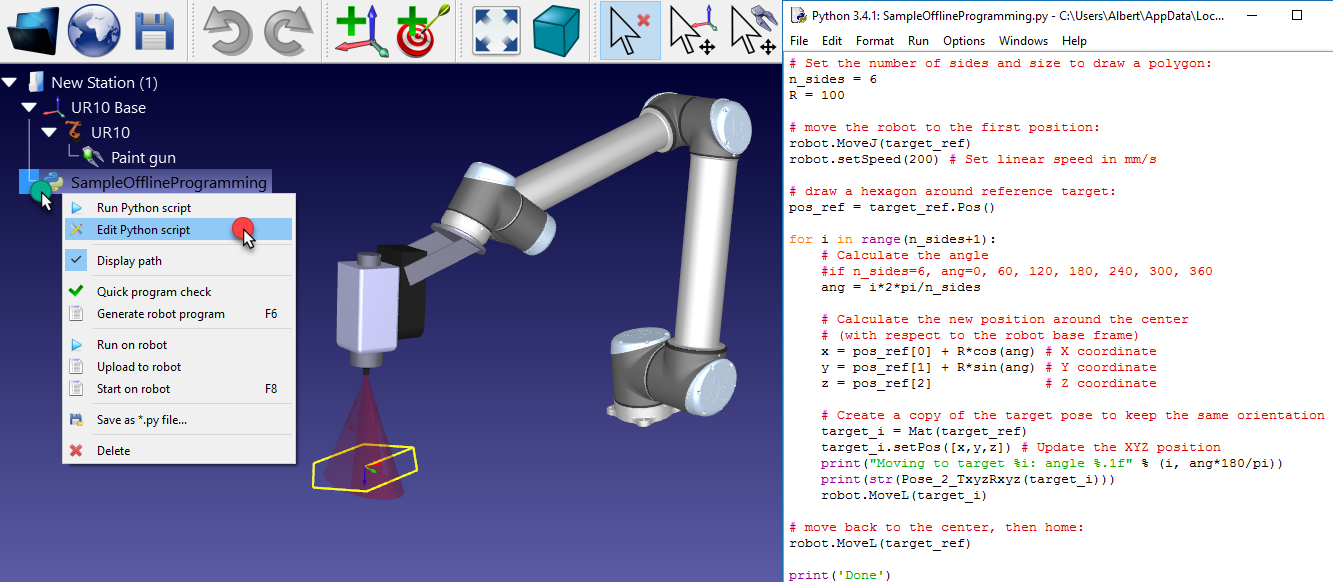
8.「SampleOfflineProgramming」項目を右クリックし、「Pythonスクリプトの編集」を選択します。次の画像のようにプログラムが表示されます。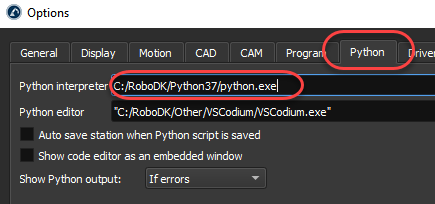
9.SampleOfflineProgrammingアイテムをダブルクリックしてシミュレーションを実行します。ロボットはロボットの現在の位置の周りに六角形を描く必要があり、TCPのトレースは黄色で表示されます。
または、プログラムを右クリックして、
10.SampleOfflineProgrammingアイテムを右クリックし、[Pythonスクリプトの編集]を選択します。次の図に示すようなプログラムが表示されます。
SampleOfflineProgrammingマクロは、ロボットの参照座標系を基準にして、ロボットの現在の位置に辺n_sidesと半径Rのポリゴンを描画します。必要に応じて、ポリゴンの寸法を変更してロボットを別の場所に移動し、プログラムを再実行します。
この例は、Webサイトのオフラインプログラミングセクションに表示されているプログラム(ビデオ付き)と似ています。
Python オフラインプログラミング
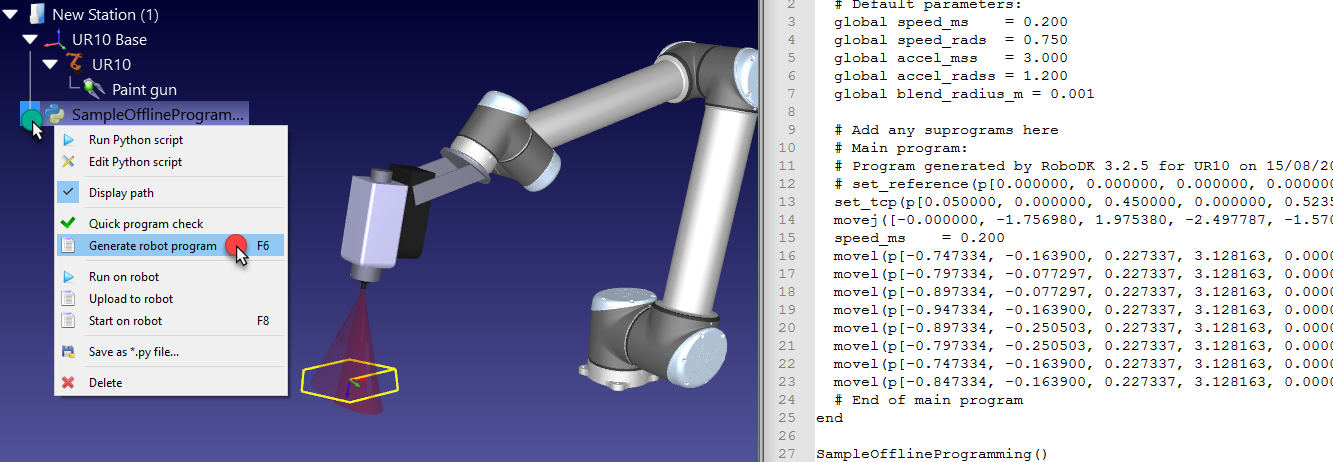
前のPythonシミュレーションのセクションで示したとおり、ロボットのシミュレーションに使用したものと同じPythonコードを使用して、Pythonプログラムをオフラインで生成できます。オフラインプログラミングでは、特定のロボットコントローラで実行できるロボットプログラムを生成できます。
1.Pythonプログラムを右クリックする
2.Pythonプログラムを右クリックします。
3.[ロボットプログラムの生成(F6)]を選択します。
この場合、プログラムはシミュレートされませんが、結果を取得するためにすばやく実行されます。これは、ロボットコントローラに固有のロボットプログラムです。

注意: [ロボットプログラムの生成]オプションは、RDK/Robolink接続のRunModeを自動的にRUNMODE_MAKE_ROBOTPROGに設定します。言い換えると、PythonプログラムがRoboDKのGUIの外部で実行されている場合、シミュレーションする代わりに、プログラムからベンダー固有のプログラムを生成することが可能です。例えば:
RDK = Robolink()
RDK.setRunMode(RUNMODE_MAKE_ROBOTPROG)
Pythonオンラインプログラミング
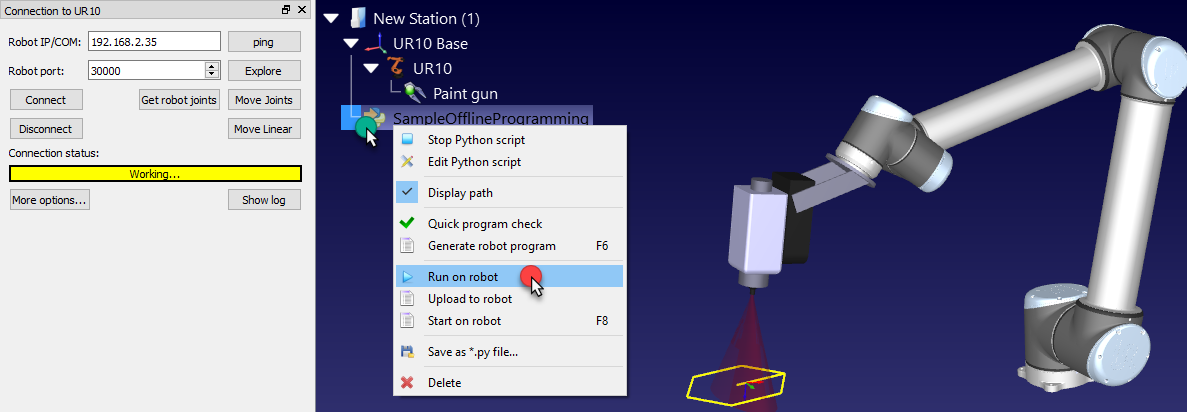
Pythonプログラムは、ロボットのシミュレーションに使用したものと同じPythonコードを使用して、ロボットで直接実行できます(Pythonシミュレーションセクションを参照)。オンラインプログラミングでは、ロボットドライバーを使用して特定のロボットコントローラーで汎用プログラムを実行できます。
1.Pythonプログラムを右クリックする
2.Pythonプログラムを右クリックします
3.ロボットで実行を選択します
プログラムは、Pythonプログラムが実行されるときにロボット上で実行されます。
注意:ロボットで実行オプションは、RDK/Robolink接続のRunModeを自動的にRUNMODE_RUN_ROBOTに設定します。つまり、RoboDKのGUIの外でロボットの動作コマンドを実行することが可能です。例えば:
RDK = Robolink()
RDK.setRunMode(RUNMODE_RUN_ROBOT)
注意:APIを介したロボットドライバーの使用に関する詳細については、ロボットドライバーセクションを参照してください。
RoboDKでのPython設定のトラブルシューティング
Pythonをインストールした後にRoboDKをインストールした場合、RoboDKがPythonスクリプトを正しく実行できなかったり、プログラムを生成できなかったりすることがあります。このセクションでは、RoboDKでPythonインタープリタを正しく設定し、問題なくPythonスクリプトを実行するための手順を説明します。
「Tools-Options-PythonでPythonインタープリタのパスを設定してください」または「Pythonスクリプトの実行に失敗しました。Tools-OptionsのPythonタブでPythonインタープリタのパスを設定してください」といったエラーメッセージが表示された場合は、以下の手順に従ってください。
注記:WindowsにRoboDKをインストールすると、通常はPythonもデフォルトでインストールされます。Pythonがインストールされていない場合は、Pythonの公式サイトからダウンロードしてインストールしてください。どのバージョンのPythonでも動作しますが、最新バージョンの使用を推奨します。
すでにPythonがインストールされている場合、Pythonインタープリタのパスを正しく設定するには、以下の手順に従ってください:
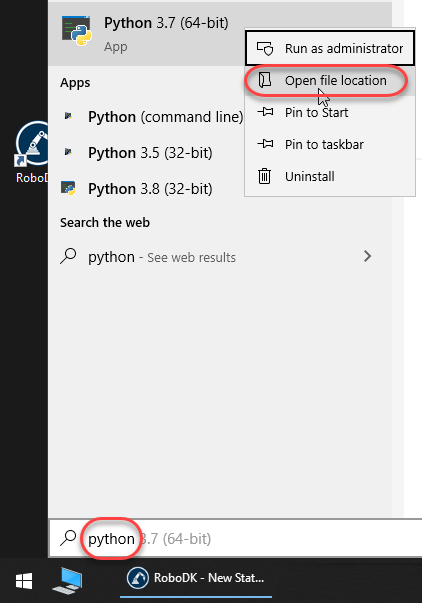
1.Windowsのスタートメニューを選択し、pythonと入力します。
2.RoboDKで使用したいPythonのバージョンを右クリックし、ファイルの場所を開くを選択します。
開いたフォルダーで、この手順を繰り返します:
3.Python 3.7を右クリックし、ファイルの場所を開くを選択します。
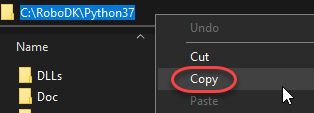
4.パスのタイトルバーに表示されているパス上でコピーを選択します。
RoboDKの設定にPythonのパスを入力します:
5.RoboDKを開きます。
6.Tools-Optionsを選択します。
7.Pythonタブを選択します。
8.次の画像に示すように、パスに/python.exeを追加してPythonインタープリタボックスに貼り付けます。スラッシュ(/)とバックスラッシュ(\)のどちらを使用しても動作します。
C#API
C#用のRoboDK APIは、RoboDKクラス(PythonのRobolinkクラスと同様)、RoboDK.Itemクラス(PythonのRobolink.ItemクラスAPIと同様)、およびポーズ変換を扱う行列演算のためのMatrixクラス(RoboDK.Mat)などのロボット工学用のその他のツールを含むRoboDK.csソースファイルです。
C#(「Cシャープ」と発音)は、Microsoftによって開発され、.NET Frameworkで実行されるさまざまなアプリケーションを構築するために設計されたプログラミング言語です。C#はシンプルで、強力で、タイプセーフで、オブジェクト指向です。このドキュメントのメインセクションでは、ロボットプログラミングにC#などの広く使用されているプログラミング言語でRoboDK APIを使用する利点について説明します。
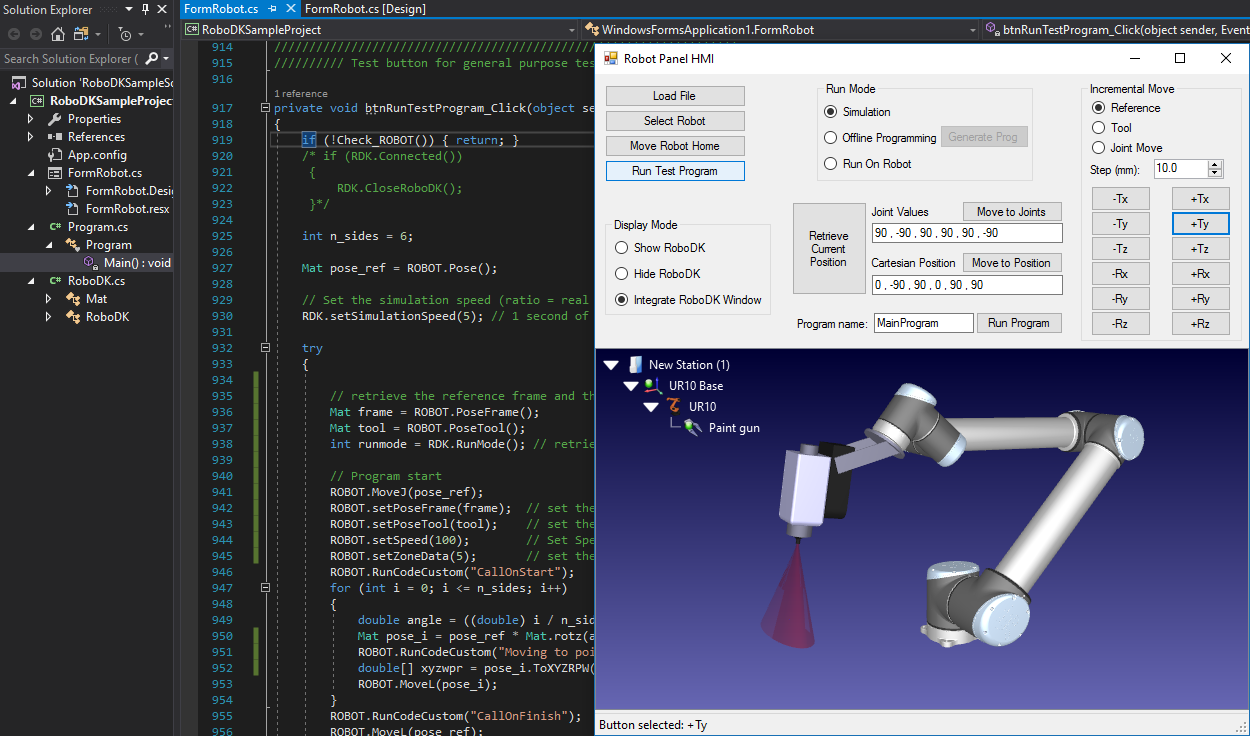
C#用のRoboDK APIには、次の画像に示すサンプルプロジェクトが付属しています(完全なソースコードが含まれています)。これをNuGetパッケージとして使用して、任意の.Netプロジェクトに統合することもできます。
[ファイルのロード]を選択して、RoboDKプロジェクトまたはRoboDKでサポートされているその他のファイルを開きます。ロボットがロードされると、それに応じてROBOT変数が更新されます([ロボットを選択]を使用した場合と同じ)。
注意: サンプルプロジェクトをロードして実行するには、Microsoft Visual Studioが必要です。Visual Studio Community(Express)バージョンは無料です。
C#シミュレーション
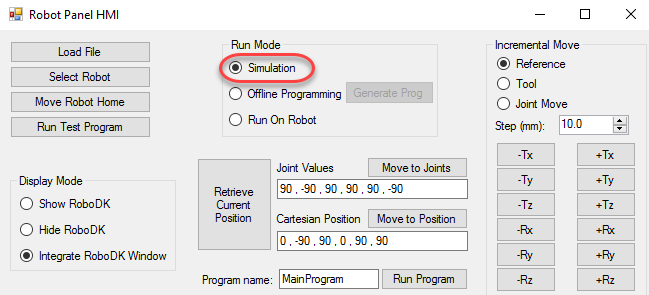
C#プログラムは、ロボットコマンド(MoveJ、MoveL、setDOなど)を使用すると、デフォルトでシミュレーションされます。サンプルC#プロジェクトが開始されると、デフォルトでシミュレーションモードも選択されます。
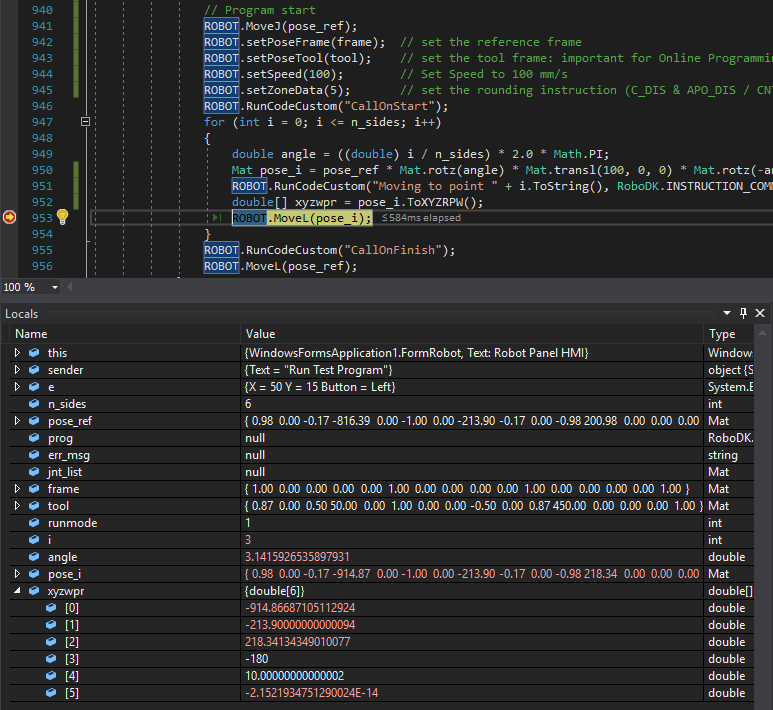
これは、ロボットの動きがRoboDKでシミュレートされることを意味します。たとえば、右側のボタン(+Tx、-Tx、…)を選択してロボットを10 mmステップで移動したり、[テストプログラムの実行]を選択してロボットの現在の場所を中心に六角形の動きを実行したりできます。
ブレークポイントを設定して、アプリケーションをデバッグし、ロボットターゲットを検査します。ロボットターゲットは、関節座標またはMat変数(4x4ポーズマトリックス)として定義でき、XYZWPR形式として検査して、プログラムの問題をトラブルシューティングできます。参照フレームの詳細については、参照フレームのセクションを参照してください。
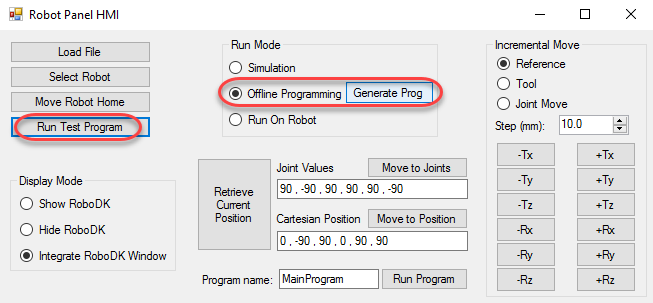
次のセクションに示すように、実行モードをオフラインプログラミングまたはオンラインプログラミング(ロボットで実行)に変更することもできます。
C#オフラインプログラミング
C#プログラムは、ロボットのシミュレーションに使用したものと同じC#コードを使用してオフラインで生成できます(オフラインプログラミング)。この機能をテストするには、次の手順に従います。
1.実行モードセクションでオフラインプログラミングを選択します
2.[テストプログラムの実行]またはその他の動きの組み合わせを選択します
3.ベンダー固有のロボットプログラムを取得するには、[プログラムの生成]を選択します
この場合、プログラムはシミュレーションされませんが、結果を取得するためにすばやく実行されます。これは、ロボットコントローラに固有のロボットプログラムです。プログラムが生成されると、実行モードはシミュレーションに戻ります。
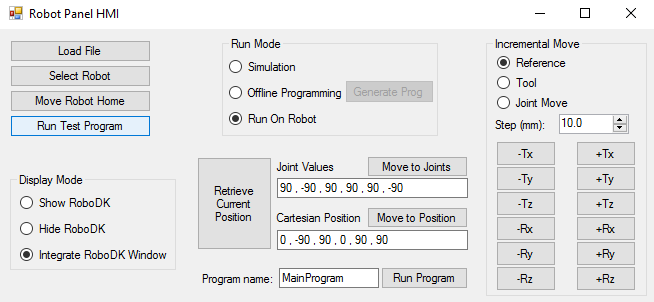
注意:オフラインプログラミングモードがアクティブな場合、RunMode が RUNMODE_MAKE_ROBOTPROG に変更されるため、ロボットは動きません(Python オフラインプログラミング セクションを参照)。
C#オンラインプログラミング
C#プログラムは、シミュレーションで使用したものと同じC#コードを使用して、ロボットで直接実行できます。オンラインプログラミングでは、ロボットドライバーを使用して、特定のロボットコントローラーで汎用プログラムを実行できます。次の手順に従って、C#サンプルプロジェクトを使用してこの機能をテストします。
1.[実行モード]セクションで[ロボットで実行]を選択します
2.ロボットを動かす他のコマンドを選択します
動きは実際のロボットで実行され、シミュレータは動きをロボットと同期させます。
注意:ロボットで動作を実行できるように、RDK/Robolink接続のRunModeをRUNMODE_RUN_ROBOTに変更します。例:
RDK = Robolink();
RDK.setRunMode(RUNMODE_RUN_ROBOT);
注意:APIによるロボットドライバーの使用に関する詳細については、ロボットドライバーのセクションを参照してください。
MATLAB API
MATLABは、MathWorksが開発したプロプライエタリなプログラミング言語です。特に、MATLABでは、行列の操作、関数とデータのプロット、およびアルゴリズムの実装が可能です。RoboDKはMathWorks Connections Programの公式パートナーです。
1.RoboDK APIのGitHub上。
2.RoboDKのインストールフォルダ内(通常は C:/RoboDK/Matlab/)。
3.RoboDKのインストールフォルダ内(通常は C:/RoboDK/Matlab/)にあります。
MATLAB用のRoboDK APIは、スクリプトファイル(mファイル)のグループとして提供されており、以下から入手できます:RoboDKのインストールフォルダー(通常はC:/RoboDK/Matlab/)、MathWorks MATLAB Central、RoboDK APIのGitHub。
このドキュメントのメインセクションでは、ロボットプログラミングにMATLABなどの広く使用されているプログラミング言語でRoboDK APIを使用する利点について説明します。
MATLAB用のRoboDK APIには以下が含まれます。
●Robolink.mは、RoboDKとのインターフェースとなるクラスです。RoboDKプロジェクトツリー内の任意のオブジェクトは、Robolinkオブジェクトを使用して取得でき、RobolinkItemオブジェクトで表されます(PythonのRobolinkクラスと同じです)。
●RobolinkItem.mは、プロジェクトツリー内のRoboDKアイテムを表すクラスです。そのアイテムに対して様々な操作を実行することが可能です(PythonのRobolink.Itemクラスと同じです)。
●transl.m、rotx.m、roty.m、およびrotz.mは、XYZ平行移動ベクトルまたは特定の軸に沿った回転を指定してポーズ行列を作成する関数です。
●Pose_2_XYZRPW.mとXYZRPW_2_Pose.mを使用すると、ポーズをXYZ位置とRPWオイラー角に、またはその逆に変換できます。詳細については、参照フレームのセクションを参照してください。
次のページでは、アイテムの操作、ロボットプログラムの生成、ロボットの制御など、RoboDK MATLAB APIの複数の例を紹介しています:
https://robodk.com/Matlab-API
Simulinkの例
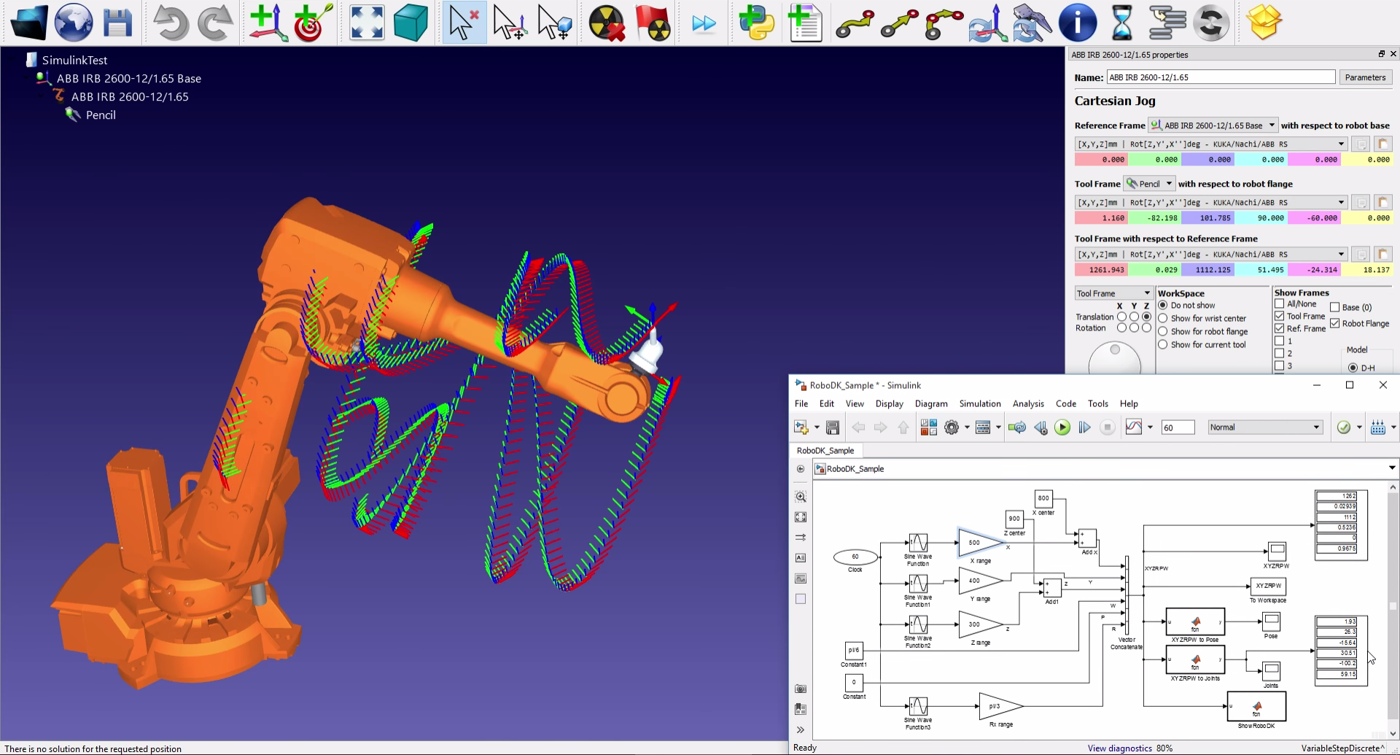
例として、Simulinkプロジェクトを使用できます。シミュレーションでは、ロボットは任意に生成された一連のXYZ座標に沿って移動します。
https://www.youtube.com/watch?v=7DDBMwa0-Oc
コマンドラインオプション
このセクションでは、RoboDKの起動時にコマンドラインオプションを渡す方法について説明します。RoboDKの起動方法をカスタマイズするのに役立ついくつかの関連コマンドを紹介します。コマンドラインオプションは、APIのCommand関数を使用して渡すこともできます。コマンドの全リストについては、APIドキュメントを確認してください。ヒント:ツール-スクリプトを実行-ShowCommandsを選択すると、RoboDKの起動時に使用できるすべてのコマンドが表示されます。
次の呼び出しは、いくつかの引数を持つ一般的な呼び出しを表しています。
RoboDK.exe -[option1] -[option2] open_fileA -[option3] open_fileB ...
RoboDKでサポートされているすべてのファイル形式を引数として提供できます。以下のフォーマットを含みます:
●RDK ➔ RoboDKプロジェクトファイル:このファイルは、依存関係(ロボット、工具、NCファイルなど)を含め、プロジェクト全体を1つのファイルに保持します。
●robot ➔ロボットファイル:ロボットファイルをロードすると、そのロボットの参照座標系も作成されます。
●tool ➔工具ファイル:最後に追加されたロボットに自動的にアタッチされます。
●stl / wrl / step / stp / iges / igs / sld ➔オブジェクト(3Dジオメトリ):オブジェクトは簡単に工具に変換できます。
●apt / gcode / cnc ➔ NCプログラムファイル:RoboDKはミーリングプロジェクトを自動的に準備します(ユーティリティ➔ミーリングプロジェクト)。
注意:いくつかの引数を渡すことにより、APIからRoboDKを起動することができます。Python APIの使用例:
RDK = Robolink(args='-ADDFRAME "-RENAME=Main Ref " load_object.stl')
以下は、利用可能なコマンドラインオプションの一部です:
-NOSPLASH
起動時にRoboDKスプラッシュイメージを削除します。
-DEBUG
コンソールにデバッグ情報を表示し、アプリケーションのデバッグを可能にするRoboDK.debug.txtファイルをbinフォルダーに作成します。
-SETTINGS=filepath.txt
テキストファイルから引数をロードします。そのテキストファイルの各行は、1つの単一の引数と見なされます。
-NEWINSTANCE
RoboDKがファイルをロードしてプログラムを更新している間、すべてのウィンドウを非表示にします。
-HIDDEN
RoboDKのロードが完了すると、自動/ SHOWを回避します。後でウィンドウを表示する唯一の方法は、APIを使用することです。
-EXIT_LAST_COM
RoboDK APIと通信しているインスタンスがなくなったら、RoboDKを閉じます。
-NOUI
ユーザーインターフェイス(ウィンドウおよび3Dビュー)なしでRoboDKを起動します。このオプションを使用すると、APIを使用してバックグラウンドでRoboDKをヘッドレスで実行できます。RoboDKを表示しても、3Dビューは表示されません。
-PORT=20501
指定されたポート(TCP / IPプロトコル)を介してAPI通信を強制します。デフォルトのポートは20500です。
-TREE_STATE=-1
プロジェクトツリーを表示しません。
-TREE_STATE=6
ウィンドウの左側にドッキングされたプロジェクトツリーを不透明に表示します。
-SKIPINI
新しい参照フレームを追加します。ロードされた新しいオブジェクトは、この参照フレームに配置されます。
-SKIPMAINT
メンテナンス更新のポップアップをスキップします。メンテナンスの期限が切れる1か月前に、RoboDKは起動時にライセンスを更新するためのブロッキングポップアップを表示することがあります。このパラメータを使用すると、この警告を非表示にできます。
-RENAME=Name
追加された最後の参照フレームまたはオブジェクトの名前を変更します。
-MOVE=x;y;z;rx;ry;rz
追加された最後の参照フレームを移動します(mmおよび度単位)。
-UPDATE_APT=YES
同じAPTファイルを持つロボット加工プロジェクトを上書きします
-UPDATE_APT=NO
ロボット加工プロジェクトをオーバーライドしません(名前が一致する場合、重複プロジェクトが作成されます)。
-UPDATE=file.apt
APTファイルをロードまたは更新し、問題がなければロボットプログラムを生成します。
-REPLACE_ITEMS=YES
新しいファイルが読み込まれ、名前が一致する場合、既存のツールとオブジェクトを更新します。
-REPLACE_ITEMS=NO
新しいファイルが読み込まれるときに、ツールとオブジェクトをオーバーライドしません。
-SETCOLOR=blue
最後に読み込まれたオブジェクト(オブジェクト、ツール、ロボット、メカニズム)の色を設定します。色はすることができます名前付き 色または16進数の色(#RRGGBBAAなど。例:#88112288)。
注意: 1回のクリックで透明度が50%を超えるオブジェクトを選択することはできません。
-AUTOGEN_MAINPROG =プログラム
ロードされたAPTファイルにリンクされたプログラムを順番に呼び出すメインプログラムを生成します。
-SELECTTOOL=#1
使用可能な最初のロボットツール(または対応する番号)を 活発な ツール(新しいプログラムがロードされるときに使用されるツール)。
-SELECTTOOL=”ツール名”
を選択 活発な 名前の一致を使用するツール。
-ADDCUTTER=length|path/cutter name.stl
Addcutterを使用すると、ツールホルダーに対してカッターのジオメトリを追加できます。カッターは、RoboDKではツールとして扱われ、カッターの形状を保持します。カッターのジオメトリは、工具の先端を原点とするSTLファイル(ASCIIまたはバイナリ)でなければなりません。長さはツールホルダーに対してmm単位で指定する必要があります(ツールホルダーの正のZ軸は外側を指す必要があります)。
-SELECTCUTTER=”カッター名”
SelectcutterはSELECTTOOLと同じ効果を持ち、カッターはツールとして扱われます。
-SHOW
RoboDKウィンドウを表示します。これは、すべてのファイルが読み込まれ、加工プロジェクトが更新されると自動的に行われます。
以下のオプションのいずれかを使用すると、-SHOWコマンドによって引き起こされる可視性が変更されます。
-QUIT
エラーメッセージがない場合は、プログラムを終了します。
-END
エラーメッセージがあってもプログラムを終了します。


