キャリブレーション・ウィザード
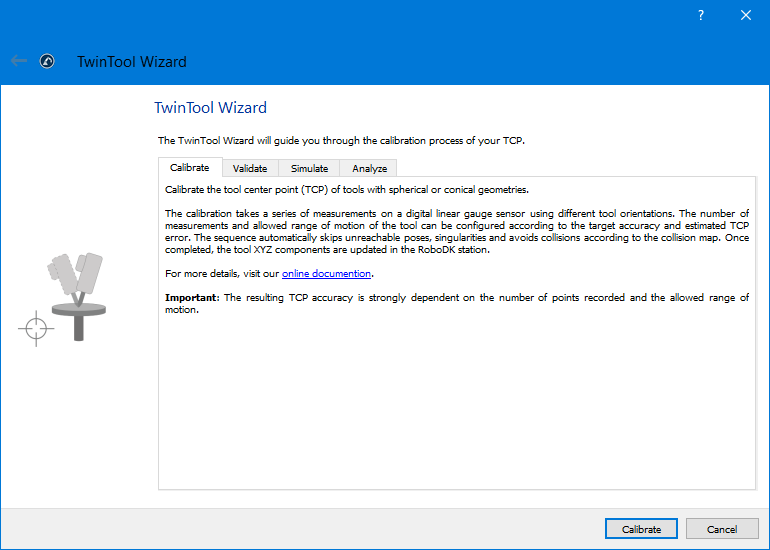
キャリブレーション手順を開始するには、TwinTool➔
ウィザードを起動すると、Calibration、Validation、Simulationのセットアップが案内されます。これには、センサーへの接続設定、ロボットの有効な状態の確保、主要パラメータの確認が含まれます。画面上のステップに従い、詳細が必要な場合はツールチップを参照してください。
重要:接続されたロボットでキャリブレーションを行う前に、少なくとも一度はシミュレーションモードでキャリブレーションシーケンスを実行することをお勧めします。
重要:シミュレートされたシーケンスは、キャリブレーションや検証に使用された実際のシーケンスと一致しない場合があります。ロボットパスは自動的に調整されます。
ヒント:センサー上のロボット位置の関節ターゲットを「Calib Target」以外の名前で保存します。これを再利用すれば、ロボットを素早く元の位置に戻すことができます。
ヒント:良好なTCPの推定値がすでにある場合は、工具誤差の推定値を5mm以下に設定してください。こうすることで、キャリブレーション手順が速くなります。
ヒント:ロボットの可動域を変更するには、ZとXYの関節範囲を変更します。


