Axis 1
軸1を実際のロボットのベースフレームに合わせる場合、ロボットのキャリブレーションを開始する前に3つのベースターゲットを適切に測定する必要があります。これらのベースターゲットは、ロボットに対して参照座標系が見つかるように選択する必要があります。
軸1の「ホーム」位置は、3つのベースターゲットとロボットベースのセットアップに直接依存します。ロボットベースのセットアップは最初のキャリブレーションステップで、測定システムのベースフレームは、軸1と2を移動して測定することにより、ロボットベースフレームに対して配置されます。
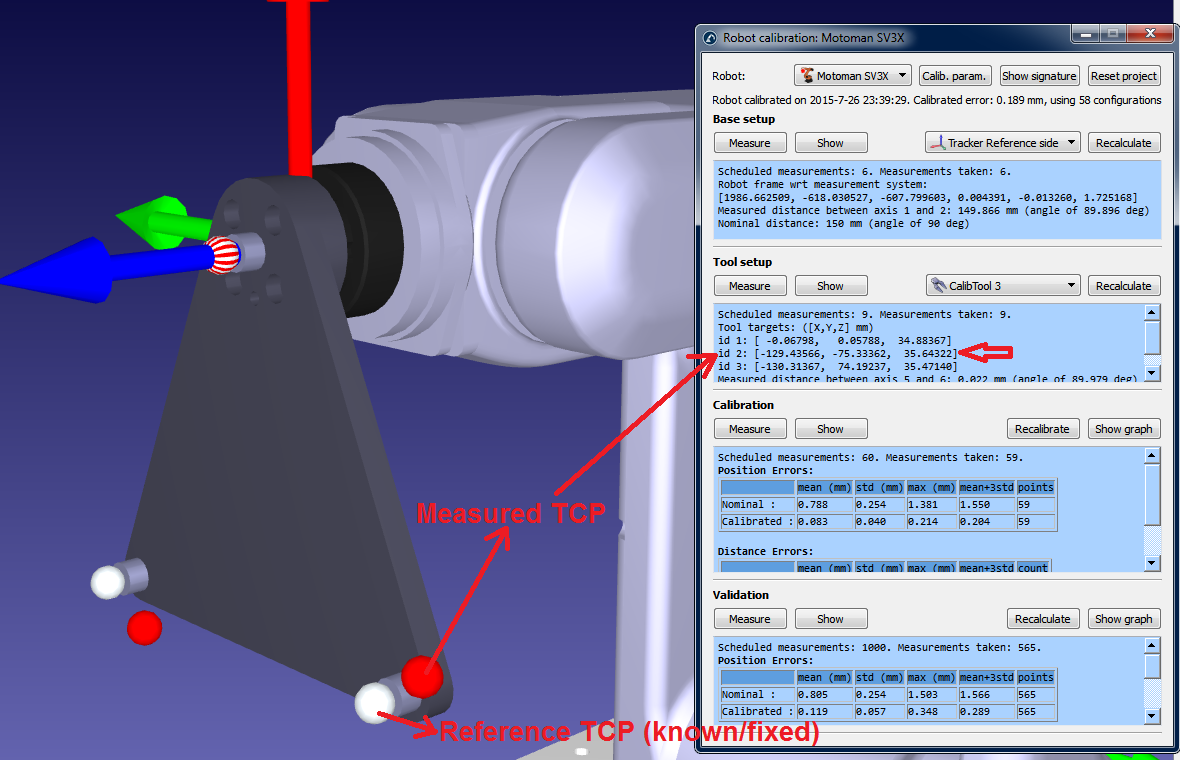
測定システムのベースターゲットは、[ベースターゲットの設定]を押すと設定できます(次の図を参照)。これらは、目的のロボット参照座標系を定義する3つの測定値です(最初の2つの測定値はX軸を定義し、3番目の点は正のY軸を定義します)。この手順を繰り返すことができるように、ロボットベースに関連する適切な基準点を使用する必要があります。
関節1の補正角度は、3点を介して測定されたベースリファレンスのX軸と、ロボット軸1および2を移動して測定されたベースリファレンスの間の角度になります。もちろん、両方のベクトルは事前に、3点をタッチして取得したベースリファレンスのXY平面に投影されます。