ツールの測定
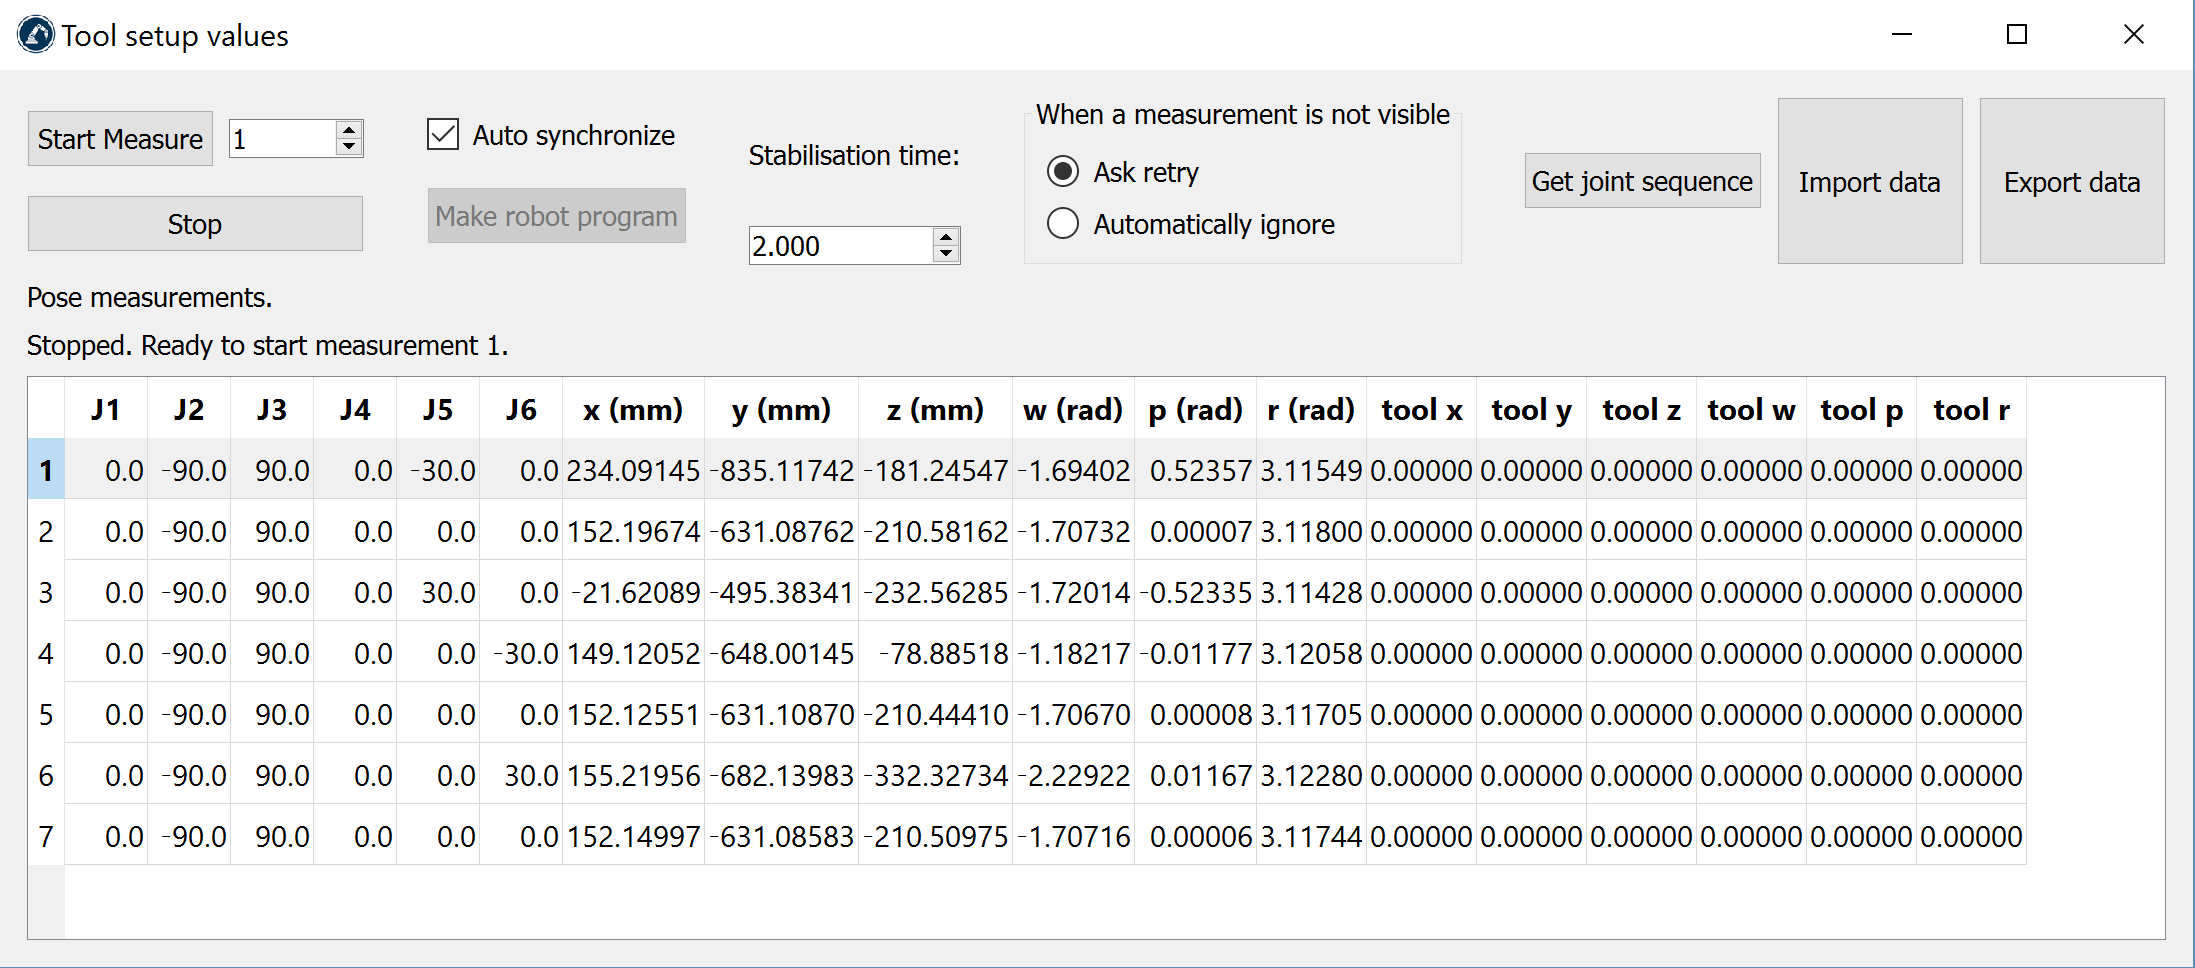
前のセクションと同様に、[ツールセットアップ]セクションで[測定]を選択します。次のウィンドウが開きます。[測定を開始]を選択すると、ロボットは計画された測定を順に実行します。測定をダブルクリックして、その位置から測定を続行します。
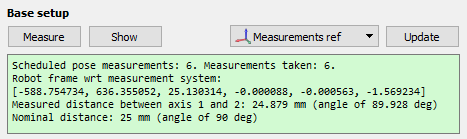
手順が完了すると、要約にキャリブレーションされたTCP(位置と方向)が表示されます。TCPの定義(次の画像では「スピンドル」)は自動的に更新されます。TCPを選択しなかった場合は、新しいTCPを追加し(「プログラム➔空のツールを追加」を選択)、「再計算」を選択します。