Robot Calibration (Laser Tracker)
はじめに
産業用ロボットは再現性が高いが正確ではないため、ロボットのキャリブレーションによって産業用ロボットの精度を向上させることができます。ロボットの公称精度は、ロボットのブランドとモデルによって異なります。RoboDKとロボットキャリブレーションオプションを使用すると、ロボットの精度を2〜10倍向上させることができます。
RoboDKを使用すると、6軸ロボットアームをキャリブレーションでき、小型ロボットでは最大0.050 mm、中型ロボットでは最大0.150 mmの精度を得ることができます。キャリブレーション後に得られる精度は、ロボットのモデルとセットアップに大きく依存します。RoboDKでは、5軸または7軸のロボットアームをキャリブレーションすることはできません。

ロボットのキャリブレーションには測定システムが必要です。RoboDKを使用して、ロボットをキャリブレーションしたり、正確なロボットプログラムを生成したりできます(これには、プログラムのフィルタリングやRoboDKのオフラインプログラミングエンジンの使用が含まれます)。RoboDKは、キャリブレーションの前後に、ボールバーテストまたはロボットミーリングによってロボットの精度をテストするためにも使用できます。
ロボットのキャリブレーションは、オフラインでプログラミングされたロボット(オフラインプログラミング(OLP)とも呼ばれます)の精度を著しく向上させることができます。キャリブレーションされたロボットは、キャリブレーションされていないロボットよりも絶対および相対位置決め精度が高くなります。
注意:詳細はこちら https://robodk.com/robot-calibration#tab-lt。
要件
RoboDKでロボットのキャリブレーションを適切に実行するには、次のハードウェアおよびソフトウェアコンポーネントが必要です。
1.1つ以上のロボットアーム(6軸ロボットアーム)。
2.測定システム:Leica、API、Faroなどの任意のレーザートラッカー、および/またはCreaformのC-Trackステレオカメラなどの光学CMMが使用できます。測定システムと通信するための対応するソフトウェアもインストールする必要があります。たとえば、Leicaトラッカーでは追加のソフトウェアをインストールする必要はありませんが、C-TrackシステムではVxTrackおよびVxModelオプションを備えたVxElementsのインストールが必要です。
3.RoboDKソフトウェアをインストールする必要があり、ロボットのキャリブレーションテストに適切なライセンスが必要です。ネットワークライセンスの場合、ライセンスを確認するにはインターネット接続が必要です。ロボットのキャリブレーション用にRoboDKをインストールまたは更新するには:
a.ダウンロードセクションからRoboDKをダウンロード
https://robodk.com/download
b.測定システム用のドライバーをセットアップします(最新のライカトラッカーには必要ありません)。
次の場所にサブフォルダを解凍してコピーします。
C:/ RoboDK / api /
APIレーザートラッカー:https://robodk.com/downloads/private/API.zip(OTIIおよびラジアントラッカー)。
ファロレーザートラッカー:https://robodk.com/downloads/private/Faro.zip(すべてのFaroトラッカー)
ライカレーザートラッカー:https://robodk.com/downloads/private/Leica.zip(すべてのライカトラッカー)。
4.レーザートラッカーを使用する場合、ロボット工具に1つ以上のターゲットを取り付ける必要があります。重要:工具のセットアップ中は、ターゲットを軸6の近くに配置しないでください。そうしないと、ロボットフランジの位置を正しく識別することができません(TCPの[X, Y]座標は[0,0]にならないようにしてください)。
注意:ロボットキャリブレーション用の特別な工具プレートを用意することはオプションです。製造/生産に使用するのと同じ工具(同じ工具の可搬重量と重心)を使用してロボットをキャリブレーションすることをお勧めします。キャリブレーション手順のために、1つのSMRをロボット工具に取り付けることができます。その後、ロボットの精度を使用して工具(TCP)を自己キャリブレーションできます(TCPのキャリブレーションには、ポーズではなくロボットの関節を使用してください)。
オフライン設定
測定を開始する前に、RoboDKでロボット設定の仮想環境(オフライン設定)を作成することをお勧めします。このセクションでは、RoboDKプロジェクトをオフラインで準備する方法について説明します。これは、ロボットとトラッカーが手元になくても、RoboDKがインストールされたコンピューターだけで実行できます。
RoboDKキャリブレーションプロジェクトの例は、次のライブラリからダウンロードできます。https://robodk.com/stations#filter?feature=calibration-project.
すでにオフラインのセルがある場合は、このセクションをスキップしてください。参照フレームと工具フレームは概算で構いません。サンプルプロジェクトを次の図に示します。
注:入門セクションでは、新しいRoboDKプロジェクトの作成について詳しく説明します。

RoboDKステーション
RoboDKステーションには、仮想環境ステーションとキャリブレーション情報が保存されます。ステーションはRDKファイルとして保存されます。次の手順に従って、ロボットキャリブレーション用のロボットステーションを最初から作成します(ビデオプレビュー:https://youtu.be/Nkb9uDamFb4):
1.ロボットを選択します。
a.ファイル➔ロボットライブラリを開くを選択します。オンラインライブラリがブラウザで開きます。
b.フィルターを使用して、ロボットを名前、ブランド、可搬重量などで検索します。
c.[開く]を選択すると、ロボットが開いているRoboDKプロジェクトに自動的に表示されます。
d.または、ロボットファイル(.robotファイル)をhttp://robodk.com/library からダウンロードし、RoboDKで開くこともできます。

2.ロボットキャリブレーション用にプロジェクトを準備します:
a.プログラム➔参照座標系を追加を選択して、参照座標系を追加します。
i.ロボットのベースフレームに対して1つの「測定基準」フレームを追加する必要があります。
ii.追加したばかりの「測定値リファレンス」に対して「トラッカーリファレンス」を1つ追加する必要があります。
iii.「Measurements reference」フレームに対して「Tool reference」を1つ追加して、トラッカーから見たツールの位置を視覚化できます。
注:Altキーを押しながら参照座標系を、Shift + Altキーを押しながらツールフレームを、それぞれおおよそ移動します。または、参照座標系をダブルクリックして正しい座標を入力します。これにより、適切なツールの向きで事前に測定を計画しやすくなります。
ヒント3:アイテムツリーのF2キーを使用してオブジェクトの名前を変更します。
b.工具オブジェクト(STL、IGES、STEPファイルがサポートされている形式です)を追加し、ロボットに(アイテムツリー内で)ドラッグアンドドロップすると、オブジェクトが自動的に工具に変換されます。詳細はこちらをご覧ください。


オプション:プログラムを選択➔空のツールを追加ステーションで可視化したいTCPを追加します(衝突などをチェックするため)。TCPのおおよその値を設定するには:
i.オプション:プログラムツール(TCP)を追加を選択して、ステーションで可視化したいTCPを追加します(衝突などをチェックするため)。TCPのおおよその値を設定するには:
ii.おおよそのTCP値を設定します。右側の2つのボタンを使用して、6つの値を一度にコピーして貼り付けることができます。
iii.キャリブレーションに使用されるTCPの名前を「CalibTool id」という名前に変更することをお勧めします。ここで、idはキャリブレーションターゲット番号です。

c.メニューのファイル➔開く…を使用して、他の3D CADファイル(STL、IGES、STEP、SLDなど)を追加し、仮想ステーションをモデリングします。または、ファイルをRoboDKのメインウィンドウにドラッグアンドドロップします。
3.ステーションにキャリブレーションモジュールを追加します。
a.メニューのユーティリティ➔ロボットのキャリブレーションを選択します。
b.メニューのユーティリティロボットのキャリブレーションを選択します。

ポイント(3自由度)を選択します。RoboDKと互換性があり、ポーズ測定が可能なレーザートラッカー(Leica T-Macレーザートラッカーなど)をお持ちの場合は、オプションでポーズ(6自由度)を選択することもできます。

このウィンドウは今のところ閉じることができます。ロボットキャリブレーションステーションのアイテムをダブルクリックすることで、いつでも開くことができます。

4.ステーションを保存します。
a.ファイルを選択➔ステーションを保存。
b.フォルダーとファイル名を指定します。
c.保存を選択します。新しいRDKファイルが生成されます(RoboDKステーションファイル)。
RDKファイルを開くことで、ステーションの変更をいつでも回復できます(Windowsではファイルをダブルクリックします)。
まとめると、次の点を再確認することが重要です。
1.キャリブレーション工具(SMRターゲット)の名前は「CalibTool 1」にする必要があります。キャリブレーションは1つの工具/ターゲットのみで開始することを強くお勧めします。複数のキャリブレーションターゲットがある場合は、それに応じてインデックスを増やしてください。たとえば、3つのキャリブレーション工具/SMRがある場合は、「CalibTool 1」、「CalibTool 2」、「CalibTool 3」という名前を付けます。
2.キャリブレーションツール(SMRターゲット)の名前は「CalibTool 1」にする必要があります。キャリブレーションは1つのツール/ターゲットのみで開始することを強くお勧めします。複数のキャリブレーションターゲットがある場合は、それに応じてインデックスを増やしてください。たとえば、3つのキャリブレーションツール/SMRがある場合は、「CalibTool 1」、「CalibTool 2」、「CalibTool 3」という名前を付けます。
ここでは、この参照座標系の推定値を使用できます。
3.TrackerリファレンスはMeasurementsリファレンスに直接依存します。トラッカーリファレンスは、測定リファレンスに対するレーザートラッカーのおおよその位置である必要があります。
4.トラッカー基準は測定基準に直接関連付ける必要があります。トラッカー基準は、測定基準に対するレーザートラッカーのおおよその位置である必要があります。ベースセットアップにより、トラッカーの位置が適切に調整されます。
5.衝突を自動的にチェックしたい場合は、衝突のチェックに使用するすべてのオブジェクトで名前タグ「collision」を使用する必要があります。衝突を安全に回避するために、衝突チェックには、キャリブレーション済みの工具より約25%大きい工具を使用することをお勧めします。
キャリブレーションターゲットを生成する
ロボットのキャリブレーションを正常に実行するために必要な測定セットは4つあります。
1.ベースセットアップ:ロボットに対してキャリブレーション基準を配置するには、軸1および2を動かした6回(またはそれ以上)の測定が必要です。キャリブレーション設定ウィンドウで[表示]を選択すると、ロボットがシーケンスに沿って移動します。
2.工具のセットアップ:工具フランジと工具ターゲット(軸5および6を移動)をキャリブレーションするには、7回以上の測定が必要です。[表示]を選択すると、ロボットがシーケンスに沿って移動します。
3.キャリブレーション測定:ロボットのキャリブレーションには60回以上の測定が必要です。これらの測定値は、ロボットのワークスペースにランダムに配置でき、周囲のオブジェクトとの衝突がありません。
4.検証測定(オプション):ロボットの精度を検証するために、必要なだけの測定を使用できます。これらの測定値は、ロボットの精度を検証するためにのみ使用され、ロボットのキャリブレーションには使用されません。
最初の2つの測定セットは、RoboDKによって自動的に生成されます。[表示]を選択すると、ロボットはシーケンスに従います(次の図に示すとおり)。シーケンスを変更する必要がある場合は、[測定]を選択し、[データのエクスポート]を選択して、キャリブレーション測定をCSVファイルとしてエクスポートします。このファイルは、Excelシートを使用して編集し、[データのインポート]をクリックして再インポートできます。
最後の2つの測定セット(キャリブレーションと検証)は、[測定の作成]というマクロスクリプトを使用して生成できます。このスクリプトは、ロボットのキャリブレーションプロジェクトを開始すると、プロジェクトに自動的に追加されます。マクロをダブルクリックして実行します。このマクロは、ユーザーに次の設定を定義するように案内するPythonプログラムです。
●測定数:生成する測定の数。ロボットのキャリブレーションには最低60回の測定が必要なため、デフォルトでは80回の測定が使用されます。
●参照位置:参照位置は、工具がターゲットが見える状態でトラッカーに面しているロボットの位置である必要があります。
●ジョイント制限:ジョイントの下限と上限を指定する必要があります。
●直交座標の制限:ロボットの参照座標系に関して直交座標の制限(X、Y、Z値)を指定できます。
スクリプトは、工具がトラッカーに面している場所で測定値を自動的に生成し、関節と直交座標の制約を尊重します。工具を中心とした+/- 180度の回転は、参照位置でトラッカーに面する方向を中心に許可されます。さらに、関節の動きのシーケンスは、衝突がなく、測定ワークスペース内にあります(ワークスペースが表示されるように設定されている場合)。次の画像は、自動シーケンスが開始する前にユーザーに表示される概要を示しています。シーケンスが完了するまでに最大5分かかる場合があります。

必要に応じて、[測定の作成]スクリプトを右クリックして[スクリプトの編集]を選択することにより、スクリプトを変更してから、アルゴリズムの追加パラメーターを変更できます。スクリプトは、ユーザー入力をプロジェクトパラメータとして自動的に保存します。次の画像に示すように、プロジェクトを右クリックして[プロジェクトパラメータ]を選択することにより、これらの設定を表示、編集、または削除できます。
アルゴリズムが完了すると、新しいメッセージがポップアップします。「キャリブレーション」を選択して、ロボットのキャリブレーションに60個の測定値を使用できます。同じスクリプトを再実行して、検証用の別の測定セットを生成できます。このステップはオプションですが、検証のために80回の測定をお勧めします。


最後に、[測定]メニュー内の[データのインポート]を選択して、手動で選択した構成をインポートすることもできます。CSVまたはTXTファイルをNx6マトリックスとしてインポートできます。ここで、Nは構成の数です。

ロボットキャリブレーションのセットアップ
まず、レーザートラッカーを接続してください。必要に応じて、ロボットをコンピュータに接続することで、測定手順を完全に自動化することができます。
キャリブレーション後に最高の精度が得られるよう、適切なセットアップが行われていることを確認してください。
測定を行う手順を自動化するには、レーザートラッカーとロボットをコンピューターに接続する必要があります。また、レーザートラッカーを移動する場合に備えて、3点で参照フレームを測定することをお勧めします(この手順は、軸1のホームポジションを復元する場合は必須です)。附属書II 詳細については)。
まず、レーザートラッカーを接続します。オプションで、ロボットをコンピューターに接続して、測定を行う手順を完全に自動化することもできます。注意:ロボットドライバーを使用してロボットを自動的に動かすには、ロボットをRoboDKに接続する必要があります。すべてのロボットコントローラーにサポートされているドライバーがあるわけではありません。代わりに、キャリブレーションプログラムをオフラインで(ポストプロセッサを使用して)生成し、測定とロボットの動きを手動で同期させながらキャリブレーションシーケンスを実行することもできます。
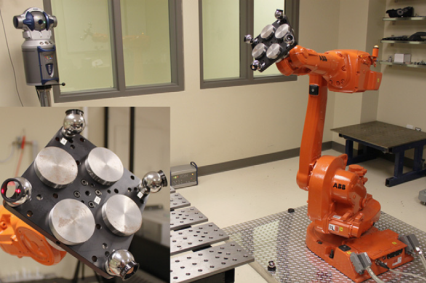
また、次の図に示すように、少なくとも1つのSMRターゲットを取り付けてください。正確な結果を得るには、1つのSMRで十分です。SMRターゲットは対象となるTCPの近くに配置することをお勧めします。例えば、ロボット加工にロボットを使用する場合は、スピンドルの切断軸上に1つのSMRを配置してみてください。重要:工具に測定ターゲットを1つだけ使用する場合は、軸6に近すぎる位置に取り付けないでください(ロボットフランジのXY平面上で少なくとも20 mmの半径を確保してください)。
トラッカーに接続
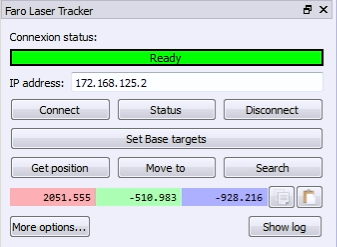
RoboDKとの通信を適切に設定するには、レーザートラッカーのIPが必要です。次の手順に従って、レーザートラッカーとの通信を確認します。
a.メニューを選択«接続➔レーザートラッカーを接続»。新しいウィンドウが開きます。
b.レーザートラッカーのIPを設定します。
c.「接続」ボタンをクリックします。
接続が成功すると、「準備完了」を示す緑色のメッセージが表示されます。ウィンドウを閉じることができ、接続はアクティブなままになります。
ロボットに接続する
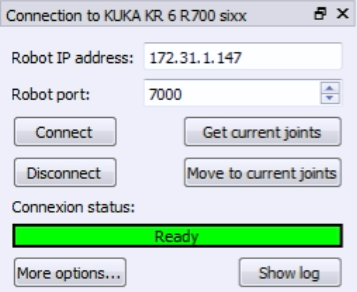
RoboDKとの通信を適切に設定するには、ロボットのIP(またはRS232接続のCOMポート番号)が必要です。次の手順に従って、ロボットとの通信を確認します。
1.接続➔ロボットを接続を選択します。新しいウィンドウが表示されます。
2.ロボットのIPおよびポートを設定します(RS232経由の場合はCOMポート)。
3.[接続]ボタンをクリックします。
4.問題が発生した場合は、付録を参照してください。
注意:詳細については、プログラムセクションを参照してください。
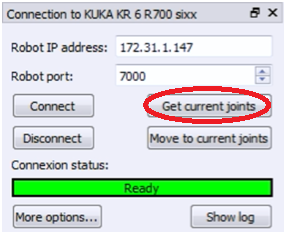
接続が成功すると、準備完了を示す緑色のメッセージが表示されます。[現在のジョイントを取得]を選択した場合、仮想ロボットの位置は実際のロボットの位置と正確に一致する必要があります。または、[現在のジョイントに移動]を選択して、シミュレーター内の現在の位置にロボットを移動します。このサイドウィンドウはひとまず閉じてもかまいません。接続はアクティブなままになります。
参照ターゲットの測定
キャリブレーション中にレーザートラッカーを移動させる予定がある場合、または軸1のマスター設定を復元したい場合は、キャリブレーション用参照座標系を使用できます。
キャリブレーション中にレーザートラッカーを移動する予定がある場合、または軸1のマスタリングを復元したい場合は、キャリブレーション参照座標系を使用できます。キャリブレーション参照はロボットベースに取り付ける必要があります。これは、キャリブレーション中にトラッカーを移動したり、2つのロボットキャリブレーションを比較したりする場合に役立ちます。キャリブレーション参照座標系は、3つの具体的なポイントまたはSMRで定義する必要があります。
レーザートラッカーを移動するたびに、次の手順を実行する必要があります。
1.接続➔Faroレーザートラッカーを接続を選択します。または、お使いのトラッカーに対応する項目を選択します。
2.レーザートラッカーのIPを設定し、[接続]を選択します(レーザートラッカーが接続されていない場合)。
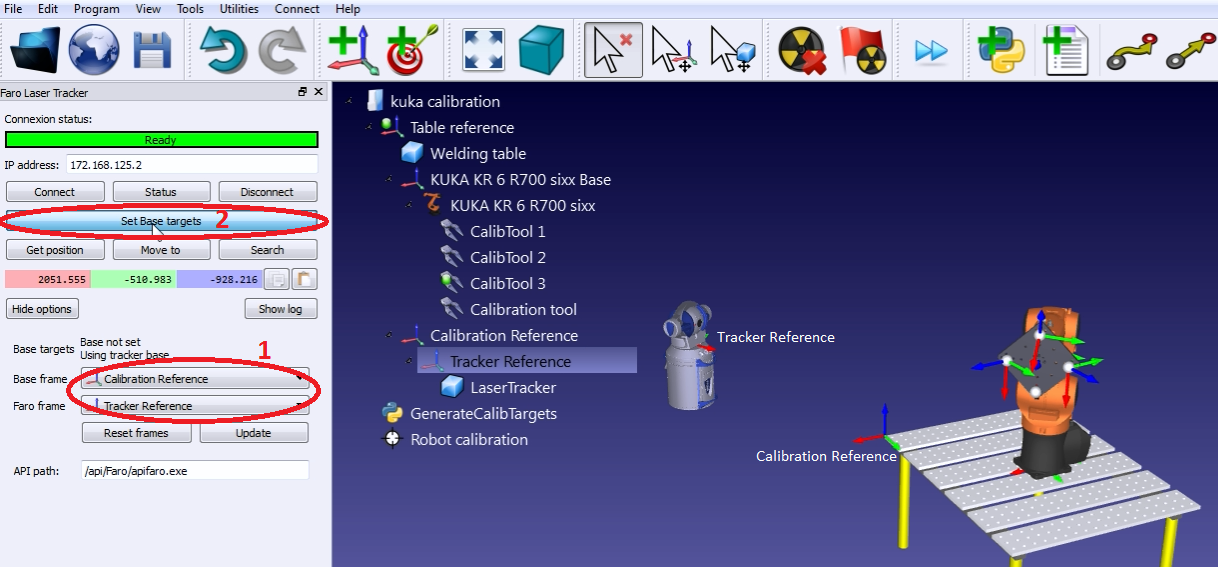
3.画像に示すように、キャリブレーション参照とトラッカー参照を設定します。キャリブレーション参照は「測定参照」とも呼ばれます。
4.[ベースターゲットの設定]を選択します。
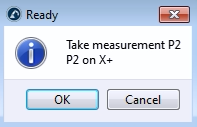
RoboDKは、次の画像に示すメニューでユーザーをガイドします。手順が完了すると、レーザートラッカーの位置が、キャリブレーション参照に対して自動的に更新されます。
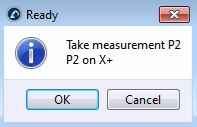
ロボットのキャリブレーション
ロボットのキャリブレーションは4つのステップに分かれています。各ステップでは、一連の測定を行う必要があります。次の4つの手順を順番に実行する必要があります。
1.ベースリファレンス測定(3分)。
2.工具リファレンス測定(3分)。
3.キャリブレーション測定(7分、60測定)
4.検証測定(7分、60測定)。
次のビデオは、このキャリブレーションを20分で実行する方法を示しています。 https://www.robodk.com/robot-calibration#tab-lt。検証測定(ステップ4)はロボットのキャリブレーションに必須ではありませんが、精度結果の客観的な観点を提供します。ある領域でのロボットのキャリブレーションと別の領域での検証の影響を確認することもできます。
4つの測定セットのそれぞれに対して[測定]ボタンを選択します。これにより新しいウィンドウが開き、新しい測定を行うことができるほか、既存の測定値をテキストファイル(csvまたはtxt形式)でインポートおよびエクスポートすることもできます。
1.適切なポストプロセッサを使用して、ロボットプログラムを生成してください。
2.「ロボットプログラムを作成」ボタンをクリックしてください。
3.「自動同期」のチェックを外してください。
デフォルトでは、接続されたロボットを介して、ロボットと計測システムが自動的に同期されます。ロボットドライバーが利用できない場合でも、ティーチペンダント上でユーザーに手動同期を促すロボットプログラムを生成することで、ロボットのキャリブレーションを実行することができます。
ベースの測定
これらの測定は、6つの測定すべてで同じターゲットを測定する場合、工具フランジの任意の場所で実行できます。測定を開始するには、[ベースのセットアップ]セクションで[測定]を選択します。次のウィンドウが開きます。次に、[測定開始]を選択すると、ロボットはスケジュールされた測定を順に実行します。
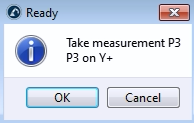
測定が完了したらウィンドウを閉じます。測定参照座標系がロボットのベースフレームに対して更新されます。参照座標系を選択しなかった場合は、参照座標系を追加し(プログラム➔参照座標系を追加を選択)、ロボットのベース参照座標系の下に配置できます(アイテムツリーでドラッグアンドドロップ)。

概要には、キャリブレーション参照座標系に対するロボット参照座標系の位置と方向(mmおよびラジアンでの[x,y,z,w,p,r]形式)が表示されます。
ツールの測定
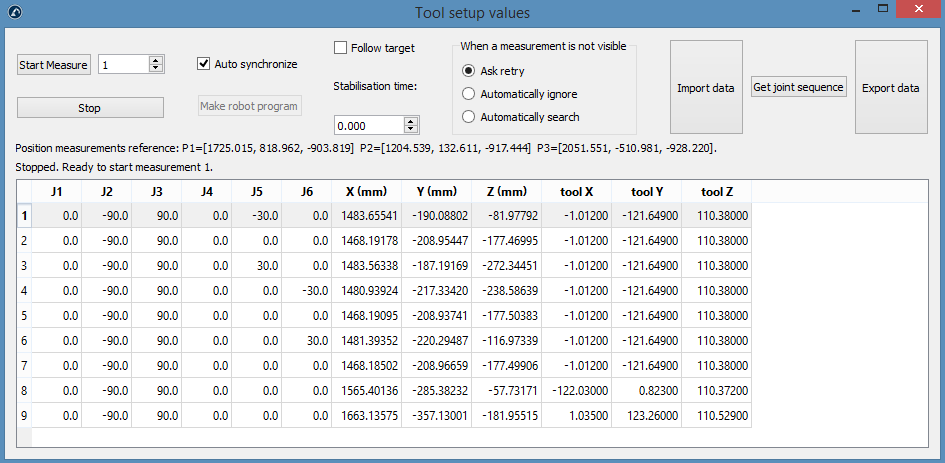
6つの測定で同じターゲットを測定する限り、測定1〜6は工具フランジの任意の場所で実行できます。その後、測定するすべてのTCPが同じTCPに対して1つの測定を追加します。この場合、3つのTCPがあるため、合計で6 + 3 = 9の測定になります。測定をダブルクリックして、その位置から測定を続けることができます。
前のセクションと同様に、[ツールセットアップ]セクションで[測定]を選択します。次のウィンドウが開きます。[測定を開始]を選択すると、ロボットは計画された測定を順に実行します。測定をダブルクリックして、その位置から測定を続行します。

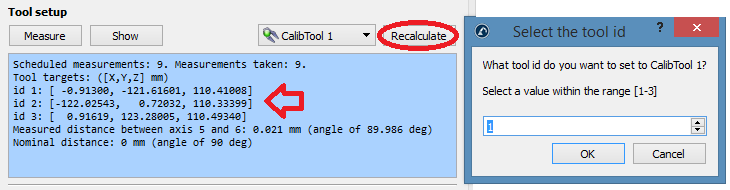
手順が完了すると、要約に校正済みのTCPが表示されます。TCPの定義(次の画像では「CalibTool 1」)は自動的に更新されます。TCPを選択しなかった場合は、新しいTCPを追加し(「プログラム➔空のツールを追加」を選択)、「再計算」を選択します。新しいウィンドウが表示され、測定した順序に応じて工具の「ID」を選択する必要があります。同じ手順を繰り返して、必要な数のTCP(この場合は3つのTCP)を更新できます。工具の名前が数字で終わる場合、工具のIDは自動的に検出されます。
ロボットのキャリブレーション
キャリブレーションセクションで[測定]を選択すると、ロボットキャリブレーション測定ウィンドウが開きます。次に、[測定開始]を選択すると、ロボットは計画された測定を順に実行します。測定をダブルクリックして、その位置から測定を続行します。
測定が完了したらウィンドウを閉じます。ロボットは自動的にキャリブレーションされ、問題がなければ次のメッセージが表示されます。

最後に、緑色の画面に、キャリブレーション測定に関する統計と、それらの測定の精度がどの程度向上するかが表示されます。

ロボット検証
ロボットのキャリブレーションに使用したのと同じ測定値を使用してロボットの精度を検証するべきではないため、精度を検証するために追加の測定を行うことをお勧めします(精度結果のより客観的な観点を持ちます)。
検証測定を行うには、同じキャリブレーション手順に従う必要があります。概要には検証統計が表示されます。詳細については、次の結果セクションを参照してください。
結果
キャリブレーションが完了すると、RoboDKによって提供される統計を読み取ることにより、精度の向上を分析できます。これらの統計を表示するには、ロボットキャリブレーションウィンドウを開きます(ロボットキャリブレーションアイコンをダブルクリックします)。検証セクションの概要ウィンドウには、キャリブレーション前(公称キネマティクス)とキャリブレーション後(キャリブレーションされたキネマティクス)の誤差が表示されます。2つのテーブルが提供されます。1つは位置誤差に関する統計を示し、もう1つは距離誤差を示します。
●位置誤差:位置誤差は、ロボットが参照座標系に対して点に到達できる精度です。
●距離誤差:距離誤差は、点のペアの距離誤差を測定することによって取得されます。ロボットが認識する2点間の距離(キャリブレーションされたキネマティクスを使用して取得)は、測定システムが認識する距離(物理的に測定)と比較されます。すべてのペアの組み合わせが考慮されます。315回測定した場合、315x314/2= 49455の距離誤差値になります。
提供される統計は、平均誤差、標準偏差(std)、および最大誤差です。また、平均に標準偏差の3倍を加えた値も提供されます。これは、すべての測定値の99.98%の予想誤差に対応します(誤差が正規分布に従うことを考慮した場合)。

[統計を表示]を選択すると、キャリブレーションの前後の誤差の分布が2つのヒストグラムに表示されます。1つは位置精度のヒストグラム、もう1つは距離精度を示します。次の画像は、この例で使用されている315の検証測定に対応しています。


最後に、[レポートを作成]を選択すると、このセクションに表示される情報を含むPDFレポートが生成されます。
プログラムフィルタリング
ロボットのキャリブレーションが完了すると、ロボットのキャリブレーションを使用するさまざまな方法があります。
●既存のプログラムをフィルタリングする:プログラム内のすべてのロボットターゲットは、ロボットの精度を向上させるために変更されます。手動またはAPIを使用して実行できます。
●オフラインプログラミング用のRoboDKを使用して、正確なプログラムを生成します(APIを使用して生成されたプログラムを含め、生成されたプログラムは既にフィルター処理されています)。
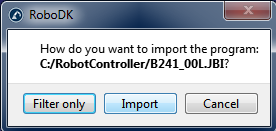
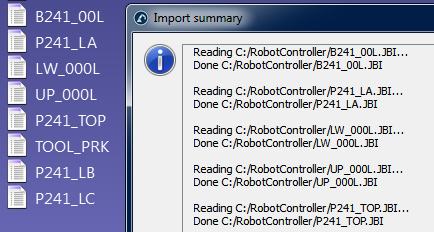
既存のプログラムを手動でフィルタリングするには:ロボットプログラムファイルをRoboDKのメイン画面にドラッグアンドドロップし(または[ファイル]➔[開く]を選択し)、[フィルターのみ]を選択します。プログラムがフィルタリングされ、同じフォルダに保存されます。フィルターの概要では、フィルターアルゴリズムの使用に問題があったかどうかが示されます。RoboDK内でプログラムをシミュレーションする場合は、プログラムをインポートするオプションもあります。プログラムに依存関係(ツール座標系またはベースフレームの定義、サブプログラムなど)がある場合、それらは最初のプログラムがインポートされるのと同じディレクトリに配置する必要があります。

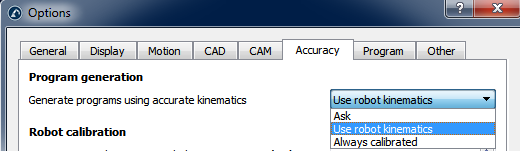
RoboDK内にプログラムをインポートしたら、絶対精度の有無にかかわらず、プログラムを再生成できます。RoboDKの主な精度設定(ツール➔オプション➔精度)で、常に正確なキネマティクスを使用してプログラムを生成するか、毎回確認するか、または現在のロボットキネマティクスを使用するかを決定できます。現在のロボットキネマティクスを変更するには、ロボットを右クリックして、[正確なキネマティクスを使用]タグをアクティブ化/非アクティブ化します。アクティブな場合は緑色のドットが表示され、アクティブでない場合は赤いドットが表示されます。
APIを使用してプログラムをフィルターする
キャリブレーションされたロボットとロボットプログラムがあれば、FilterProgram コールを使用して、RoboDKで完全なプログラムをフィルタリングすることが可能です:
robot.FilterProgram(file_program)
FilterProgramと呼ばれるマクロの例は、ライブラリのマクロセクションにあります。次のコードは、RoboDK APIを使用してプログラムをフィルタリングするPythonスクリプトの例です。
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
import os # Path operations
# Get the current working directory
CWD = os.path.dirname(os.path.realpath(__file__))
# Start RoboDK if it is not running and link to the API
RDK = Robolink()
# optional: provide the following arguments to run behind the scenes
#RDK = Robolink(args='/NOSPLASH /NOSHOW /HIDDEN')
# Get the calibrated station (.rdk file) or robot file (.robot):
# Tip: after calibration, right click a robot and select "Save as .robot"
calibration_file = CWD + '/KUKA-KR6.rdk'
# Get the program file:
file_program = CWD + '/Prog1.src'
# Load the RDK file or the robot file:
calib_item = RDK.AddFile(calibration_file)
if not calib_item.Valid():
raise Exception("Something went wrong loading " + calibration_file)
# Retrieve the robot (no popup if there is only one robot):
robot = RDK.ItemUserPick('Select a robot to filter', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not selected or not available")
# Activate accuracy
robot.setAccuracyActive(1)
# Filter program: this will automatically save a program copy
# with a renamed file depending on the robot brand
status, summary = robot.FilterProgram(file_program)
if status == 0:
print("Program filtering succeeded")
print(summary)
calib_item.Delete()
RDK.CloseRoboDK()
else:
print("Program filtering failed! Error code: %i" % status)
print(summary)
RDK.ShowRoboDK()
APIを使用してターゲットをフィルターする
次のコードは、RoboDK APIの FilterTarget コマンドを使用してターゲット(ポーズターゲットまたは関節ターゲット)をフィルタリングするPythonスクリプトの例です。
pose_filt, joints = robot.FilterTarget(nominal_pose, estimated_joints)
この例は、サードパーティのアプリケーション(RoboDK以外)がポーズターゲットを使用してロボットプログラムを生成する場合に役立ちます。
注意: APIを使用してプログラムが自動的に生成される場合、これは必要ありません。
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
def XYZWPR_2_Pose(xyzwpr):
return KUKA_2_Pose(xyzwpr) # Convert X,Y,Z,A,B,C to a pose
def Pose_2_XYZWPR(pose):
return Pose_2_KUKA(pose) # Convert a pose to X,Y,Z,A,B,C
# Start the RoboDK API and retrieve the robot:
RDK = Robolink()
robot = RDK.Item('', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not available")
pose_tcp = XYZWPR_2_Pose([0, 0, 200, 0, 0, 0]) # Define the TCP
pose_ref = XYZWPR_2_Pose([400, 0, 0, 0, 0, 0]) # Define the Ref Frame
# Update the robot TCP and reference frame
robot.setTool(pose_tcp)
robot.setFrame(pose_ref)
# Very important for SolveFK and SolveIK (Forward/Inverse kinematics)
robot.setAccuracyActive(False) # Accuracy can be ON or OFF
# Define a nominal target in the joint space:
joints = [0, 0, 90, 0, 90, 0]
# Calculate the nominal robot position for the joint target:
pose_rob = robot.SolveFK(joints) # robot flange wrt the robot base
# Calculate pose_target: the TCP with respect to the reference frame
pose_target = invH(pose_ref)*pose_rob*pose_tcp
print('Target not filtered:')
print(Pose_2_XYZWPR(pose_target))
joints_approx = joints # joints_approx must be within 20 deg
pose_target_filt, real_joints = robot.FilterTarget(pose_target, joints)
print('Target filtered:')
print(real_joints.tolist())
print(Pose_2_XYZWPR(pose_target_filt))
ロボットマスタリング
ロボットのキャリブレーションが完了すると、通常はプログラムをフィルタリングするためにRoboDKが必要になるため、RoboDKライセンスが必要です(ロボットがキャリブレーションされたら、基本的なオフラインプログラミングライセンスで正確なロボットプログラムを生成できます)。プログラムをフィルタリングするとは、すべてのキャリブレーションパラメーター(約30パラメーター)を考慮に入れて、プログラムのターゲットを変更/最適化してロボットの精度を向上させることです。
または、関節オフセットとベースおよびツールの参照フレームのみをキャリブレーションすることもできます(4つの関節オフセットパラメーター、ベースフレームの6つのパラメーター、ツール座標系の6つのパラメーター)。キャリブレーションは、デフォルトの完全なキャリブレーションを使用した場合ほど正確ではありませんが、ロボットコントローラーに特定のパラメーターを入力でき、RoboDKに依存せずにロボットプログラムを生成できる場合があります。
関節オフセットのみのキャリブレーションを取得するには、Calib. Param.ボタンを選択し、次にマスタリングボタンを選択する必要があります(ロボットのキャリブレーションメニュー内)。
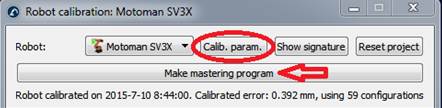
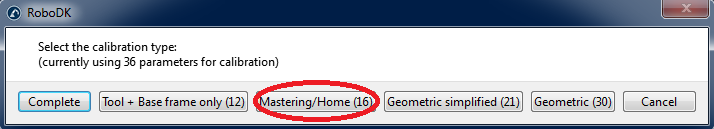
[マスタリングプログラムの作成]を選択すると、新しいウィンドウが表示されます。このウィンドウでは、新しいホームポジションの作成を検討する軸を選択できます。
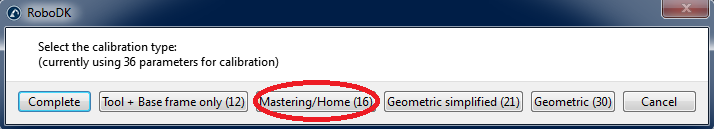
[マスタリングプログラムの作成]ボタンがロボットのキャリブレーションウィンドウに表示されます。このボタンを選択して、ロボットを新しいホームポジションに戻すプログラムを生成します。ロボットに転送して実行した後、新しいホームポジションを記録する必要があります。
ロボットとPCが接続されている場合は、プログラムを右クリックしてプログラムをロボットに送信を選択すると、プログラムをロボットに自動的に送信できます。それ以外の場合は、ロボットプログラムを生成するを選択して、ホームポジションの新しい関節値を確認できます。
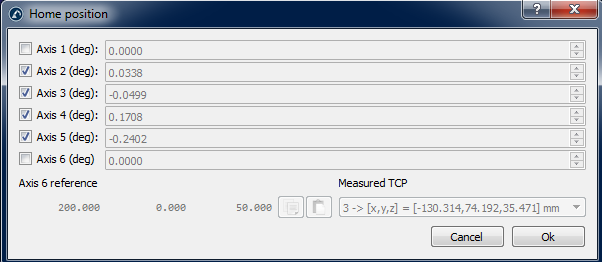
例として、次の手順に従ってモートマンロボットのホームポジションを更新する必要があります。
最初にプログラム「MASTERING」を実行して、ロボットを新しいホームポジションに戻す必要があります。
プログラムがコントローラーに入ると、「管理モード」(モートマンロボットのパスワードは通常99999999)としてログインする必要があり、ティーチモードにする必要があります。次の図は、従う必要のある手順を示しています。
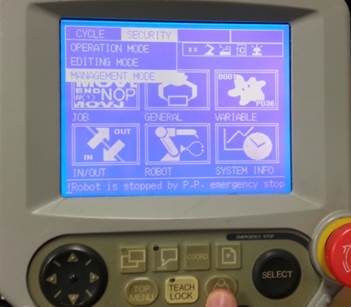
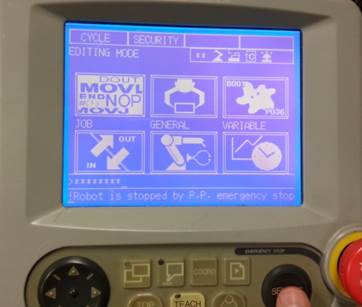
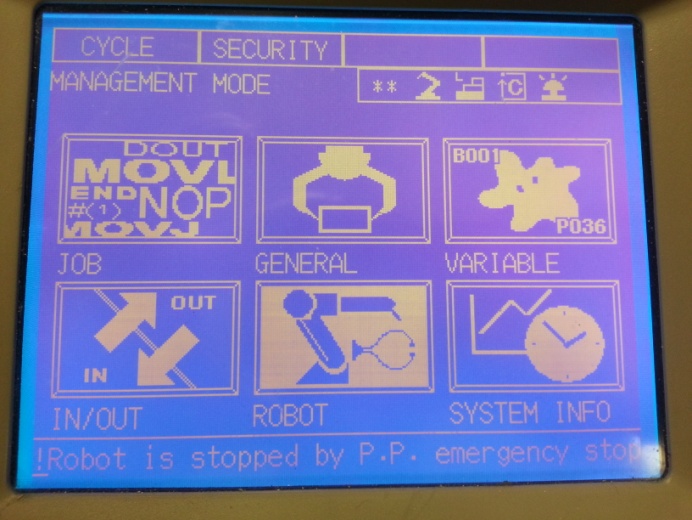
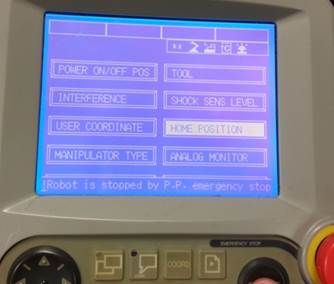
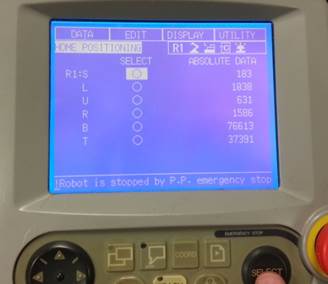
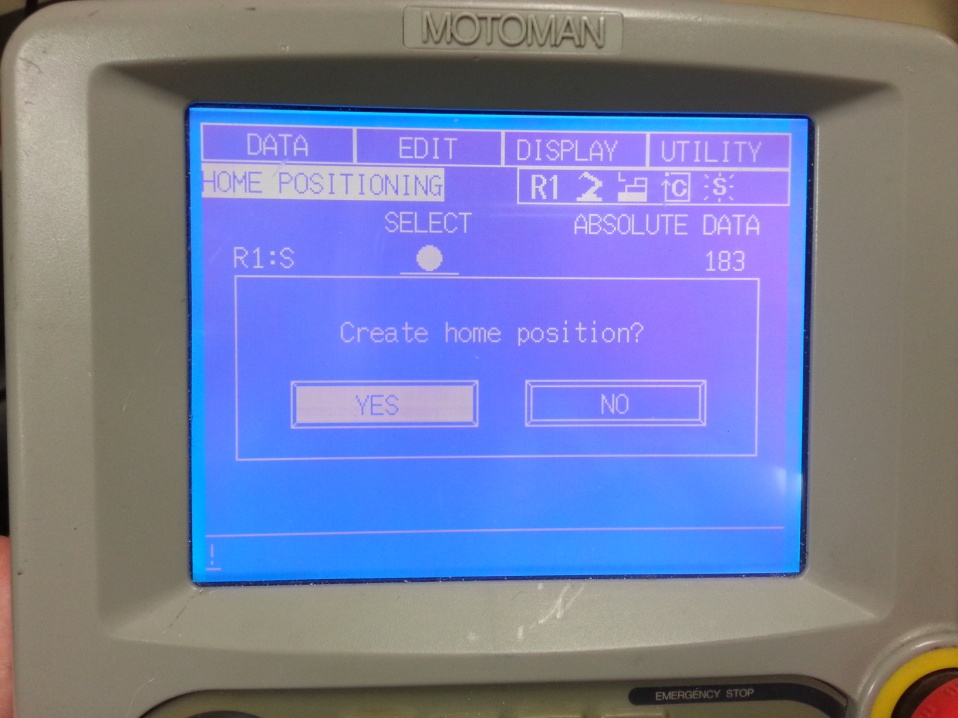
すべてのロボット関節のホームポジションを必ず更新してください。
ホームポジションを設定したら、ロボットを新しいホームポジションに持ってきたロボットプログラムを削除する必要があります。
参照座標系とツール座標系
RoboDKには、参照座標系とツール座標系を校正するためのユーティリティがいくつか用意されています。これらのツールには、それぞれユーティリティ➔参照フレームの調整およびユーティリティ➔ツールフレームの調整からアクセスできます。
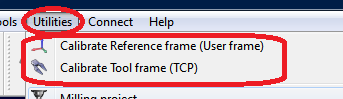
参照座標系またはツール座標系(それぞれユーザーフレームおよびTCPとも呼ばれます)を校正するには、3つ以上の点に接触するいくつかのロボット構成が必要です。これらのロボット構成は、関節値または直交座標(場合によっては方向データを含む)のいずれかです。(ロボットの関節値をRoboDKのメイン画面にコピーアンドペーストすることにより)RoboDKで実際のロボット構成を確認しやすくなるため、直交座標の代わりに関節値を使用することをお勧めします。
工具のキャリブレーション
ユーティリティ➔工具のキャリブレーションを選択し、RoboDKを使用してTCPをキャリブレーションします。異なる方向を使用して、必要な数の点を使用できます。点の数が多く、方向の変化が大きいほど、TCPのより良い推定値とTCP誤差の良い推定値が得られるため、より良い結果になります。
注:詳細については、ヒントセクションを参照してください。
TCPをキャリブレーションするには、次の2つのオプションを使用できます。
●方向の異なるTCPで1つの静止点に触れること。
●(タッチプローブのように)TCPで平面に触れる。
タッチプローブまたはスピンドルをキャリブレーションする必要がある場合は、平面参照に触れてキャリブレーションすることをお勧めします。この方法は、ユーザーエラーに対してより安定しています。
TCPが球形の場合、球の中心は新しいTCPとして計算されます(球の直径を指定する必要はありません)。

(図に示すように)平面でTCPをキャリブレーションするには、次の手順に従う必要があります。
1.キャリブレーションが必要なツールを選択します。
2.キャリブレーション方法➔”Calib XYZ by plane”を選択します。
3.「関節」を使用してキャリブレーションを選択します。
4.使用しているロボットを選択してください。
5.TCPキャリブレーションに使用する構成の数を選択します(8つ以上の構成を取ることをお勧めします)。
6.参照面の推定を選択します。参照面がロボットのXY平面に平行でない場合(ロボット参照から)、この参照面の推定値を±20度以内で追加する必要があります。この平面の位置は重要ではなく、方向だけが重要です。

7.関節値のテーブルへの入力を開始できます。手動で、またはボタンを使用してコピー/貼り付けを実行することで(図に示すように)入力できます。「Get Jx」ボタンを使用して、シミュレータのロボットから現在の関節値を取得することもできます。ロボットに接続されている実際のロボットから関節を取得する場合は、最初にロボット接続メニューから[現在の関節を取得]を選択する必要があります(RoboDKとロボットの接続の詳細については、添付の画像または付録を参照してください)。キャリブレーションに使用する関節値のコピー(テキストファイルなど)を個別に保存することを強くお勧めします。
8.テーブルへの入力が完了すると、新しいTCP値(X、Y、Z)が「キャリブレーション済みTCP」としてウィンドウの下部に表示されます。「更新」を選択すると、RoboDKプロジェクトで新しいTCPが更新されます。この方法では、プローブの向きを見つけることはできません。
9.「エラーを表示」を選択すると、計算されたTCP(すべての構成の平均)に対する各構成の誤差が表示されます。誤差が他の構成よりも大きい場合は、その構成を削除できます。
10.実際のロボットコントローラの値を手動で更新する必要があります(X、Y、Zのみ)。このTCPがRoboDKによって生成されたプログラムで使用される場合、ロボットコントローラの値を更新する必要はありません。
参照座標系のキャリブレーション
ユーティリティ➔リファレンスを校正を選択して、参照座標系をキャリブレーションします。異なる方法を使用して参照座標系を設定することが可能です。図の例では、参照座標系は3つの点で定義されています。点1と2はX軸方向を定義し、点3は正のY軸を定義します。

注意:参照座標系のキャリブレーションに関する詳細情報は、ヒントセクションを参照してください。
付録I –軸1および6のマスタリング
軸1と6のマスタリング/ホーム値を復元する場合は、特別な注意を払う必要があります。これらの値は、軸1のロボットベースフレームと軸6のTCPリファレンスに直接関連しています。したがって、これらの値を適切に設定するには、外部測定を行う必要があります。このウィンドウは、キャリブレーションメニューで[マスタリングプログラムの作成]を選択すると表示されます。

これらの2つの軸のマスタリングパラメータを適切に設定するには、次の2つの手順に従う必要があります。
Axis 6リファレンス
軸6の「ホーム」位置を適切に設定するには、参照ターゲットを使用する必要があります。角度オフセットは、測定されたTCP(X、Y、Z)を既知の参照TCPに最もよく適合させるために必要な、ツールフランジのZ軸周りの回転です。測定されたTCP(次の画像を参照)は、キャリブレーション手順のステップ2で測定されたTCPの1つです。参照TCPは、使用されているキャリブレーション工具のTCPの1つに対応する既知の参照です。
理想的には、参照TCPは、ツールフランジに関してCMMで測定する必要があります(ロボットツールフランジのレプリカが最適です)。または、新しいロボットを使用してTCPを初めて測定し(キャリブレーション手順のステップ2)、1つの測定されたTCPを参照として使用することもできます。エンドエフェクタが常に同じ位置に配置されるようにするには、ダウエルピンや適切なツールフランジの位置決め参照を使用することが重要です。

Axis 1リファレンス
軸1を実際のロボットのベースフレームに合わせる場合、ロボットのキャリブレーションを開始する前に3つのベースターゲットを適切に測定する必要があります。これらのベースターゲットは、ロボットに対して参照座標系が見つかるように選択する必要があります。
軸1の「ホーム」位置は、3つのベースターゲットとロボットベースのセットアップに直接依存します。ロボットベースのセットアップは最初のキャリブレーションステップで、測定システムのベースフレームは、軸1と2を移動して測定することにより、ロボットベースフレームに対して配置されます。
測定システムのベースターゲットは、[ベースターゲットの設定]を押すと設定できます(次の図を参照)。これらは、目的のロボット参照座標系を定義する3つの測定値です(最初の2つの測定値はX軸を定義し、3番目の点は正のY軸です)。この手順を繰り返すことができるように、ロボットベースに関連する適切な基準点を使用する必要があります。
関節1の補正角度は、3点を介して測定されたベースリファレンスのX軸と、ロボット軸1および2を移動して測定されたベースリファレンスの間の角度になります。もちろん、両方のベクトルは事前に、3つの点をタッチして取得したベースリファレンスのXY平面に投影されます。

付録II – Faroレーザートラッカーをテストする
ロボットのキャリブレーションでは、測定システムを使用してロボットから測定値を取得する必要があります。これらの測定を行うには、コンピューターと通信するFaroレーザートラッカーが必要です。通信は、コンソールモードで実行できるドライバーexeファイルを介して行われます。
たとえば、Faroは「Tracker Utilities」と呼ばれる無料のアプリケーションを提供しています。このアプリケーションは、レーザートラッカーを初期化し、とりわけヘルスチェックを実行できます。
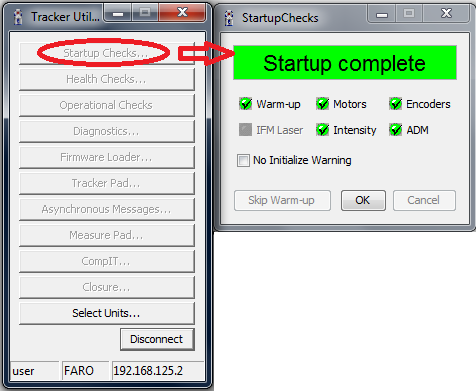
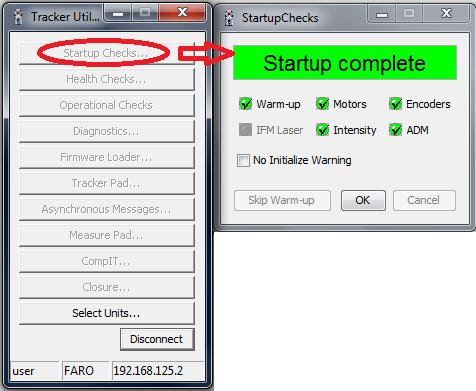
トラッカーを初期化するには、「Tracker Utilities」アプリケーションを起動し、トラッカーIPを使用して接続してから、「スタートアップチェック」を選択します。トラッカーが初期化されるとき、初期化の前に1.5インチSMRターゲットを「ホーム」位置に配置する必要があります。そうしないと、初期化後に緑色のライトが点滅し、測定が無効になります。
初期化が完了したら、次の図に示すように、「スタートアップが完了しました」メッセージを読む必要があります。
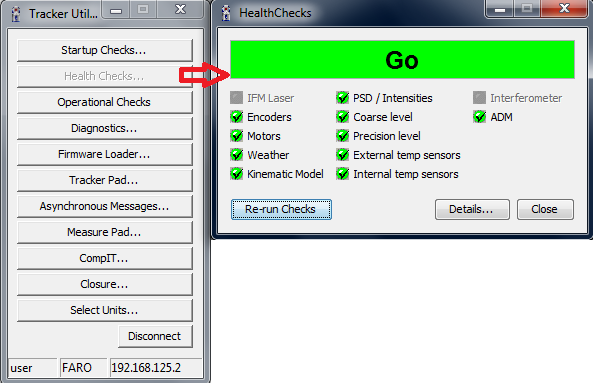
トラッカーで問題が発生した場合は、「ヘルスチェック…」を押してヘルスチェックを実行できます。次の2つの画像は、それぞれ成功チェックと失敗チェックを示しています。場合によっては、ケーブルを再接続してレーザートラッカーを再起動すると、問題が解決することがあります。
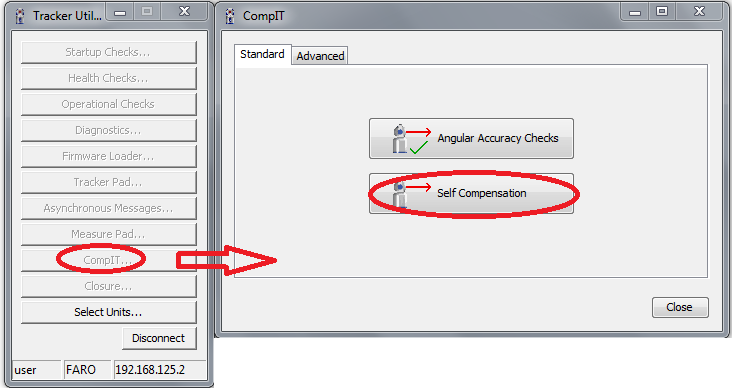
注意:時々、トラッカーの自己補正を実行することをお勧めします。この補正では、トラッカーヘッドのいくつかの基準点を使用して、測定システムを自動キャリブレーションします。または、角度精度チェックを実行して、レーザートラッカーの精度を検証することもできます。
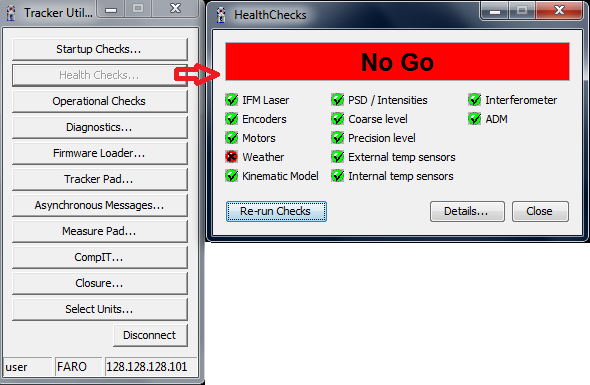
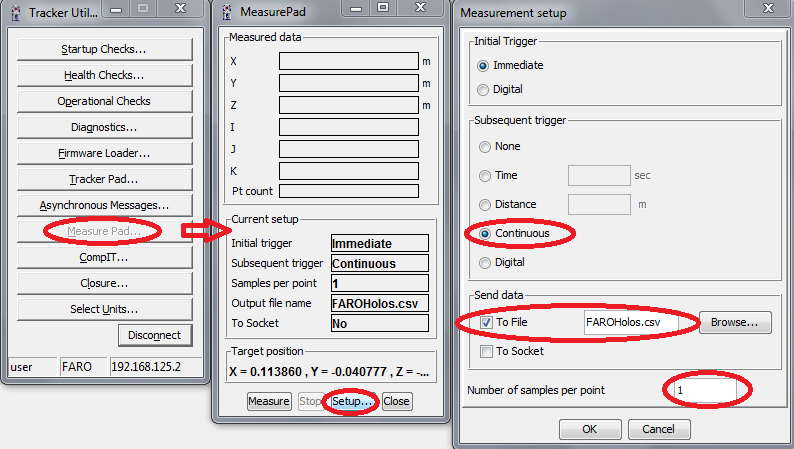
最後に、「測定パッド」を使用していくつかの測定を行うことができます。レーザートラッカーはターゲットを追跡し、XYZ位置を1000 Hzのレートで測定できます。点ごとに1つのサンプルを設定し、連続トリガーを設定すると、トラッカーは1秒あたり1000回の測定をCSVファイルに記録します。
この機能を使用してロボットのパスを測定し、RoboDKのパス精度チェックを使用して、パスに沿った精度、速度、加速度を確認できます。